



サイクロイドドライブ徹底解説:設計・3Dプリント・テストで学ぶ高減速比ギアシステム
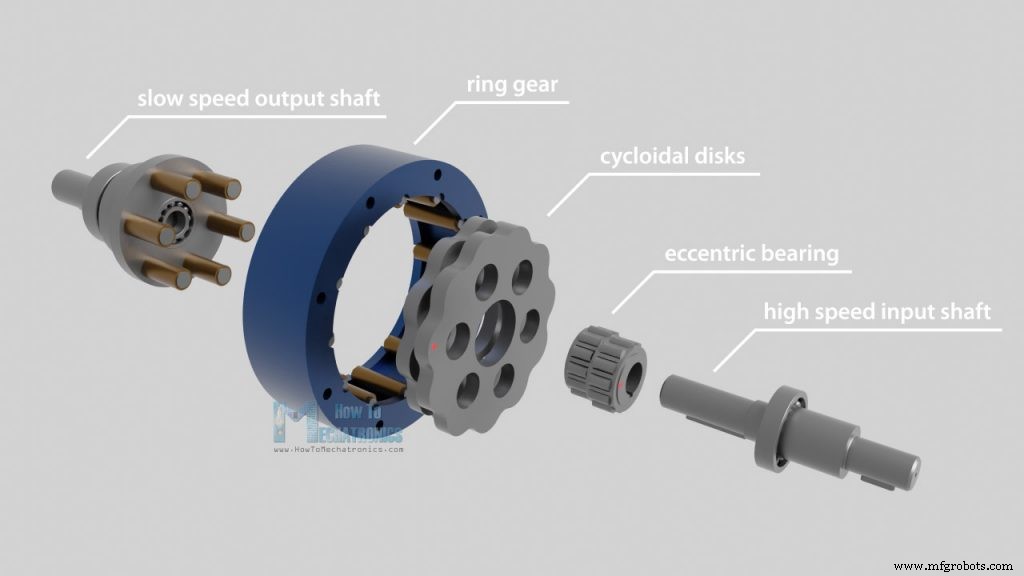
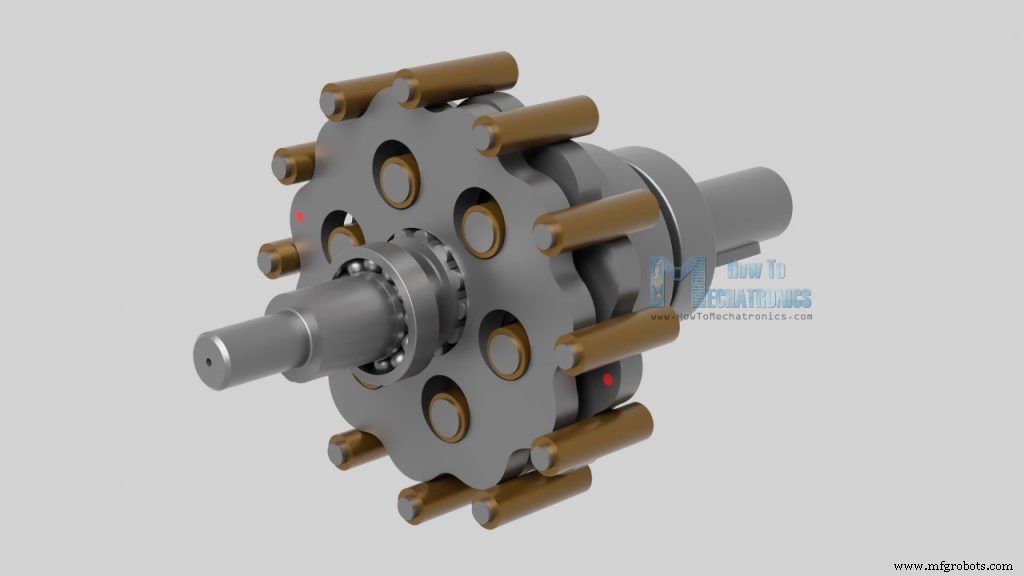
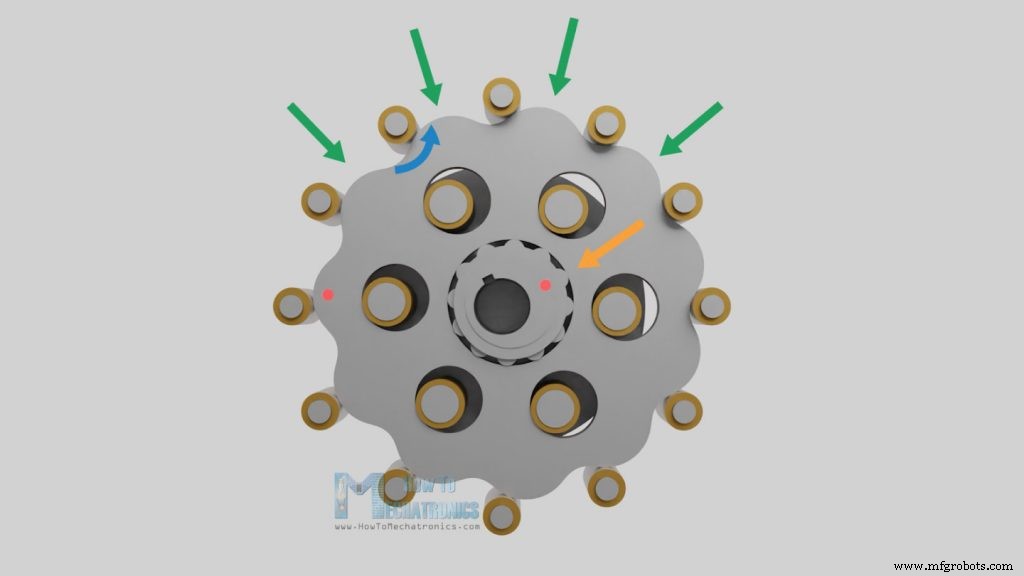
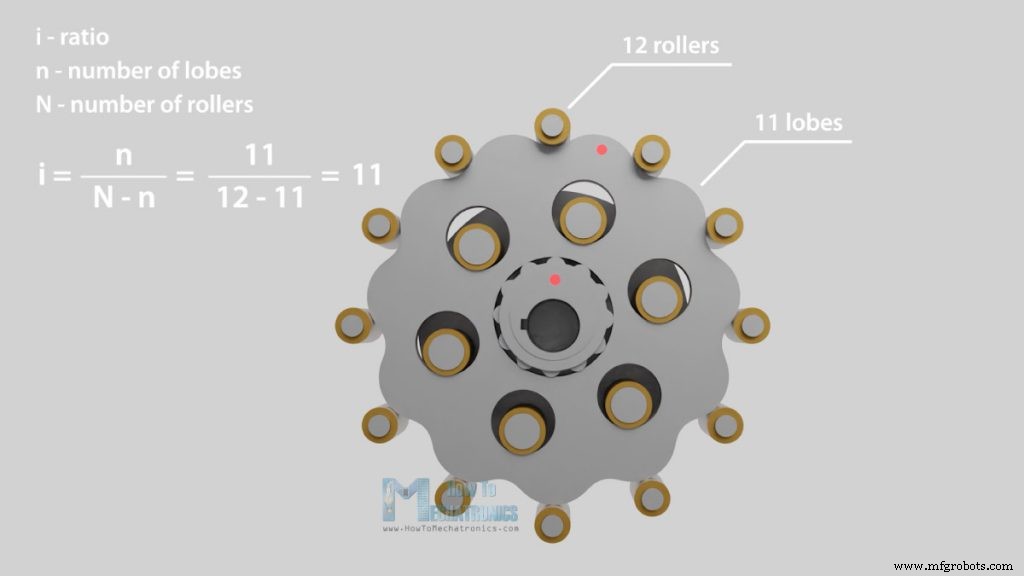
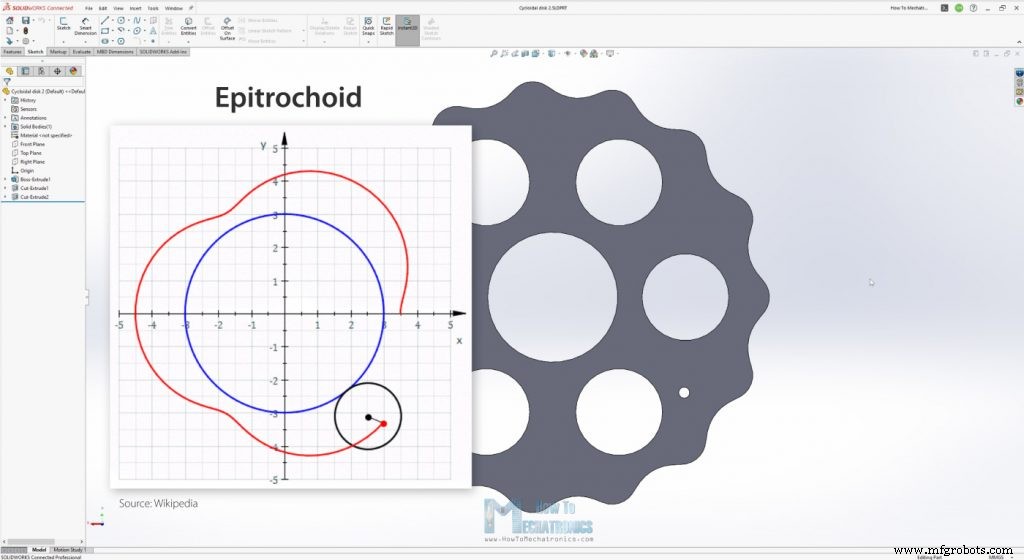
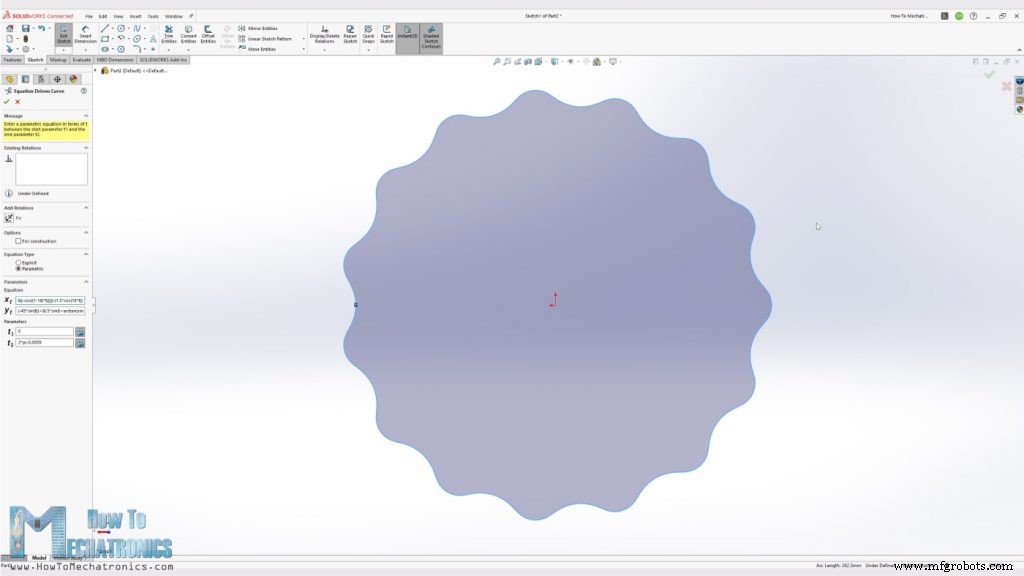
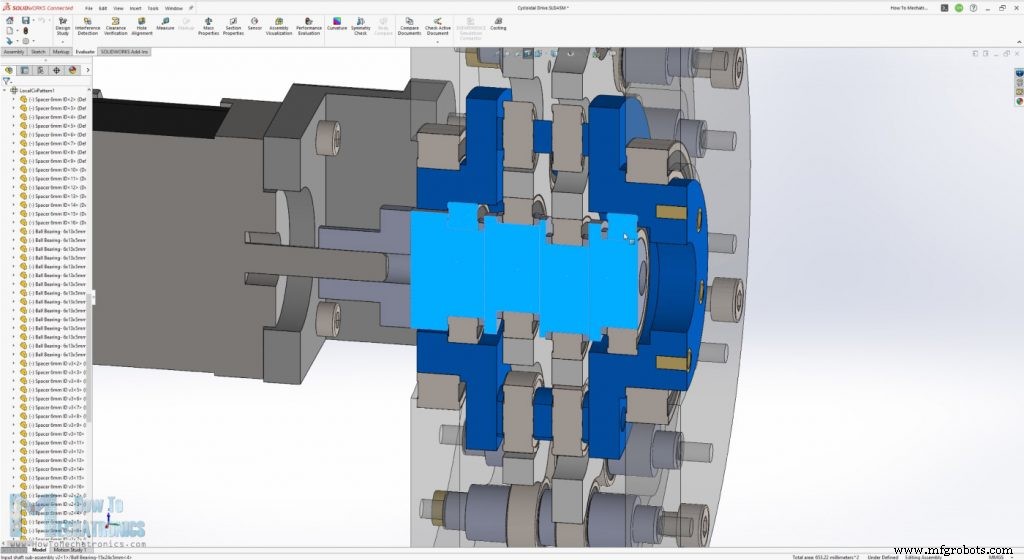
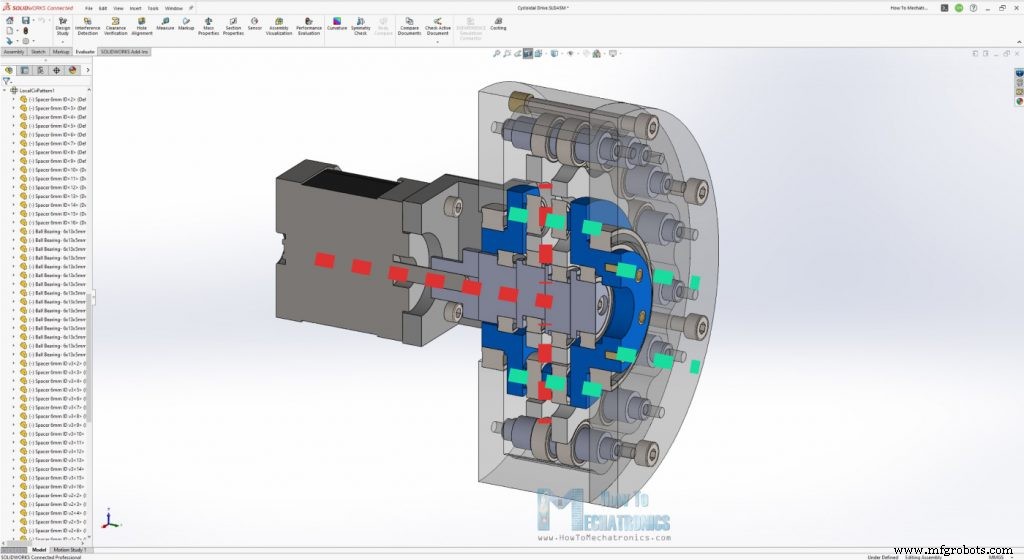
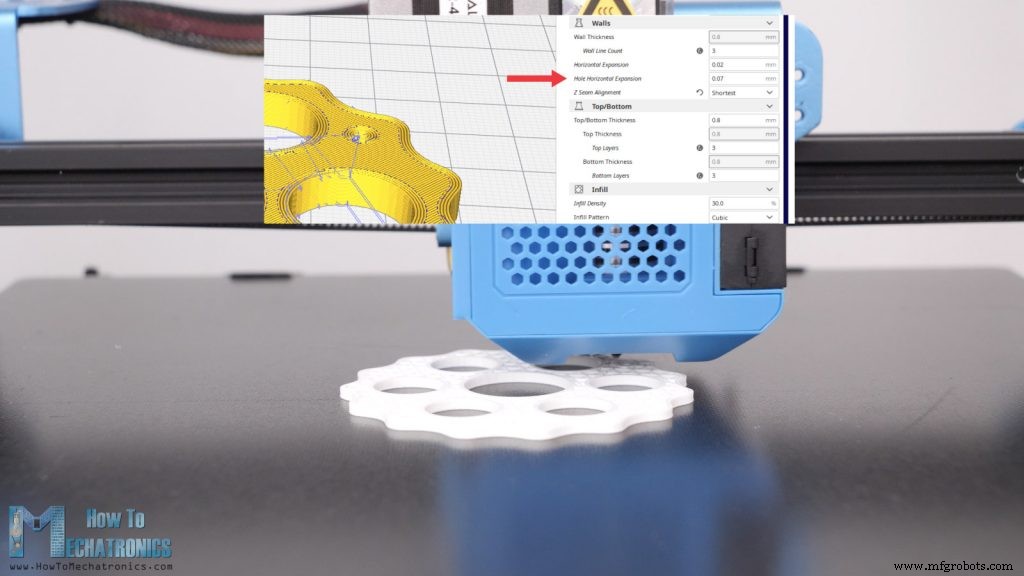
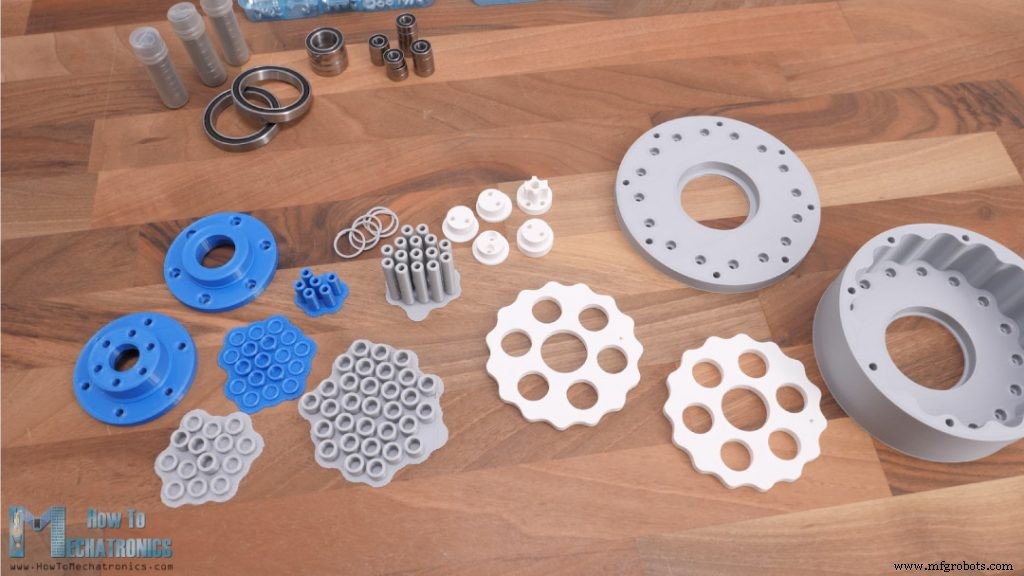
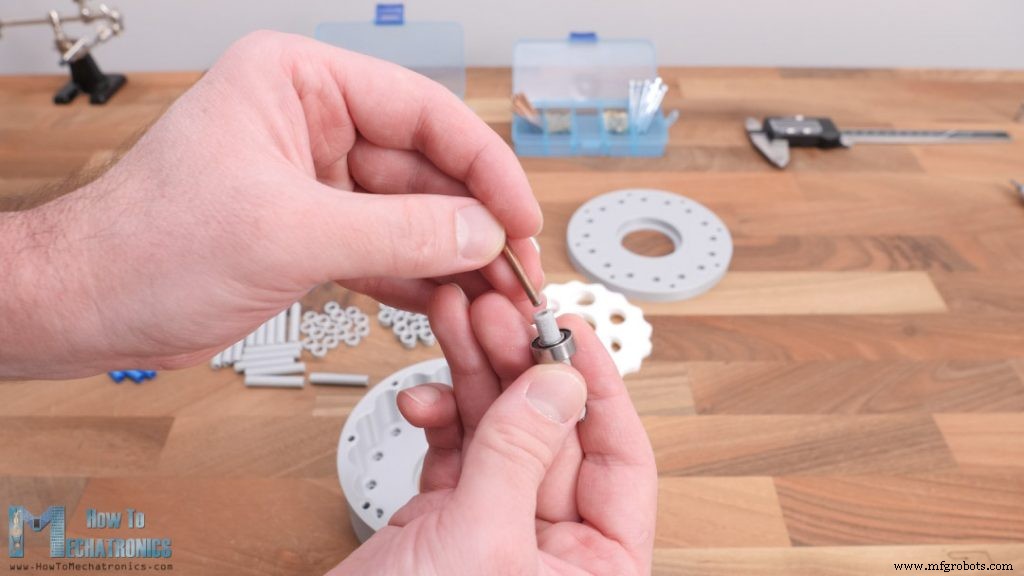
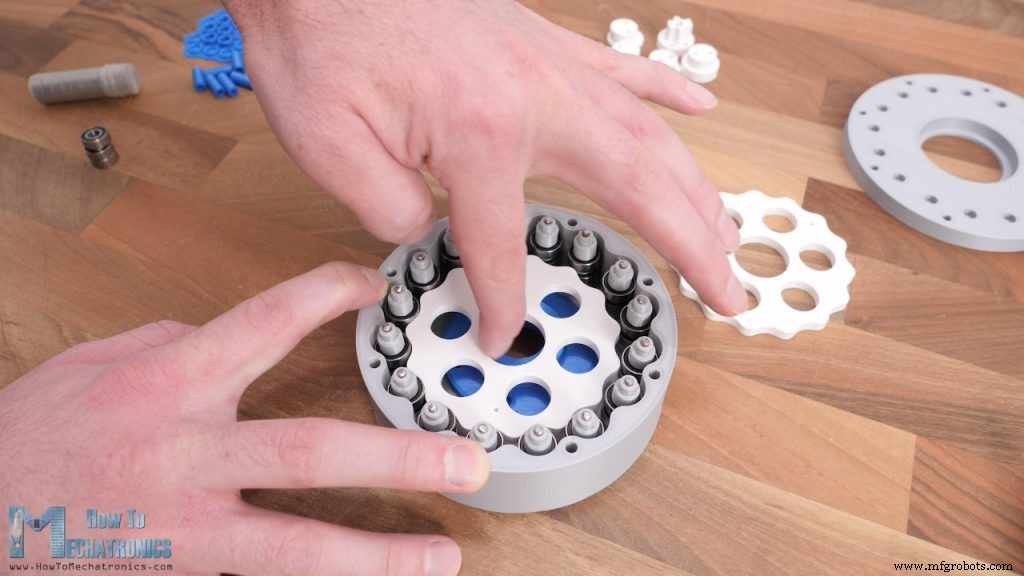
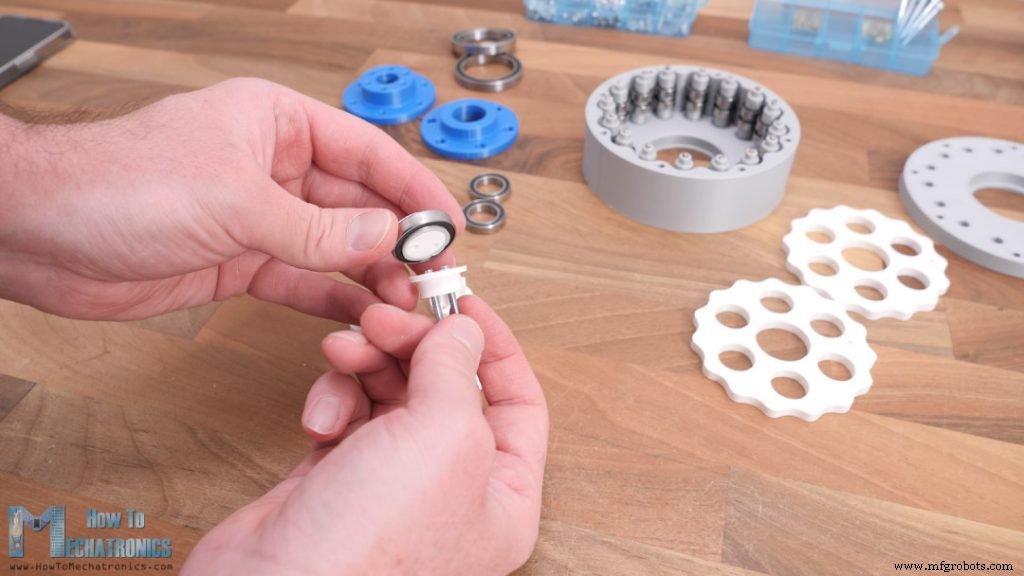
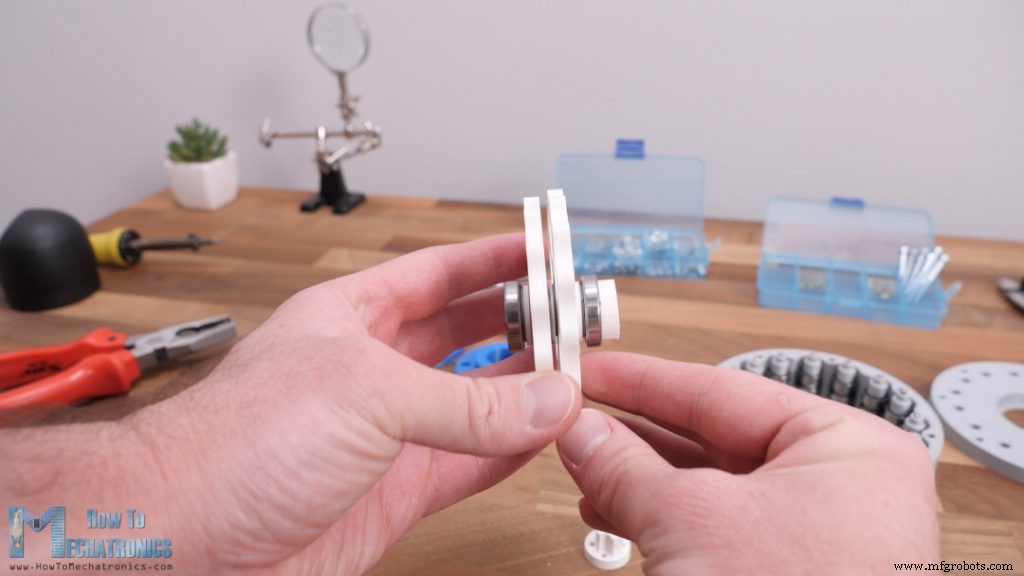
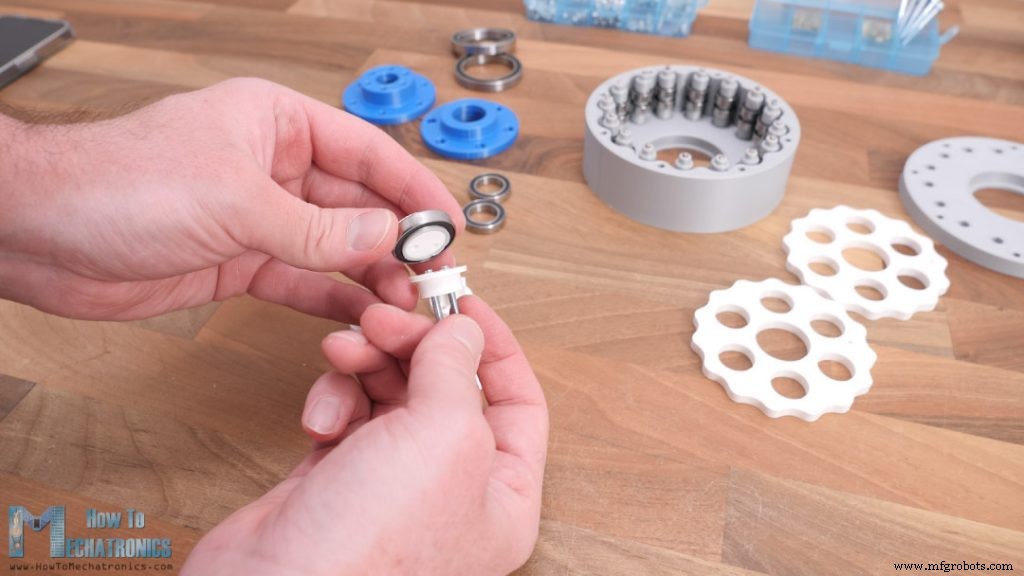
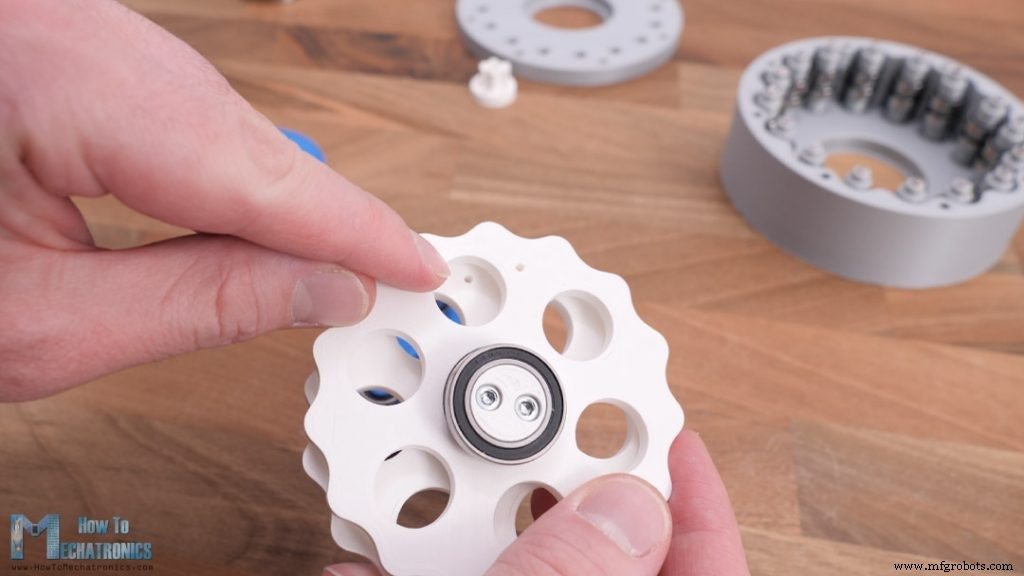
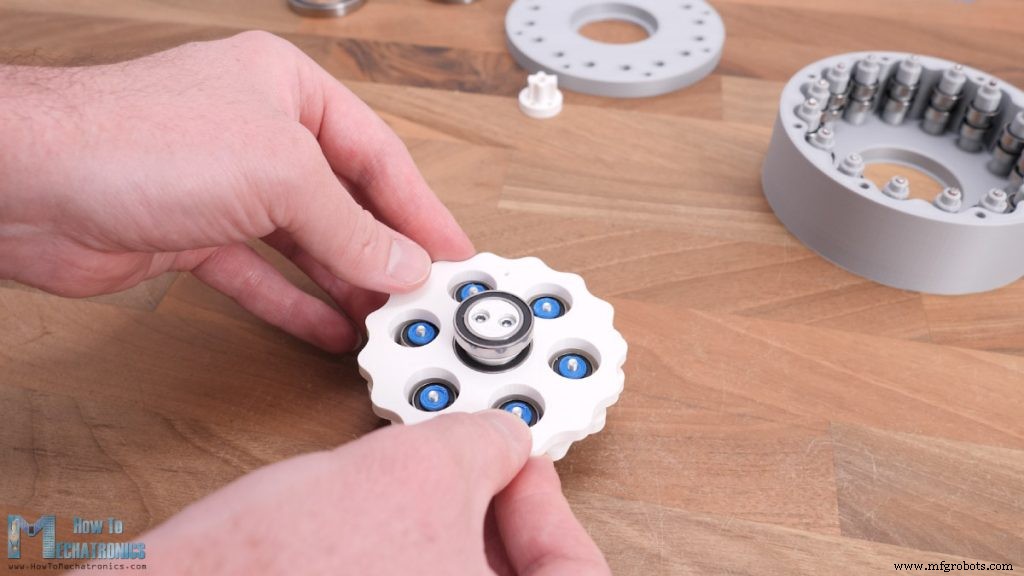
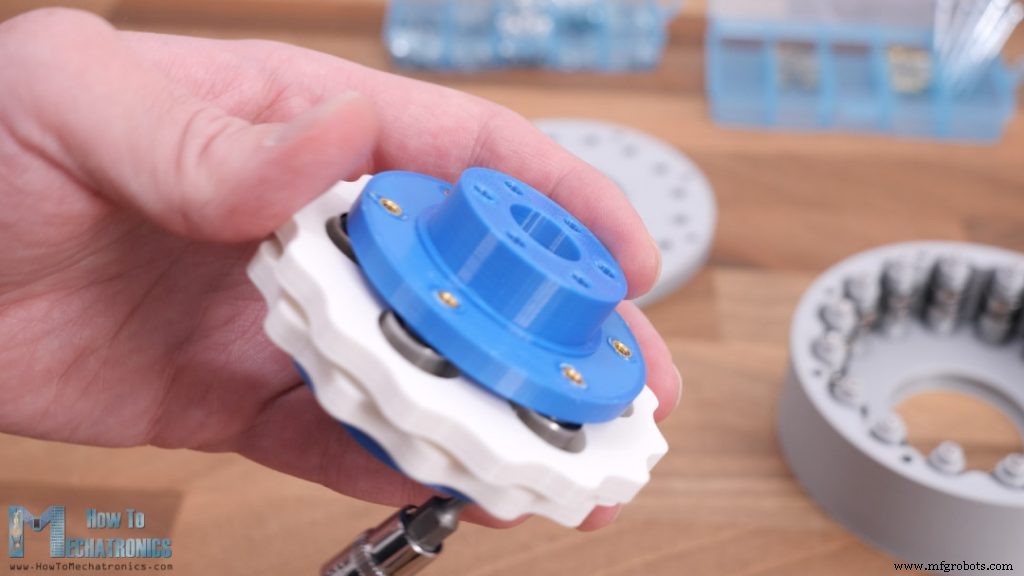
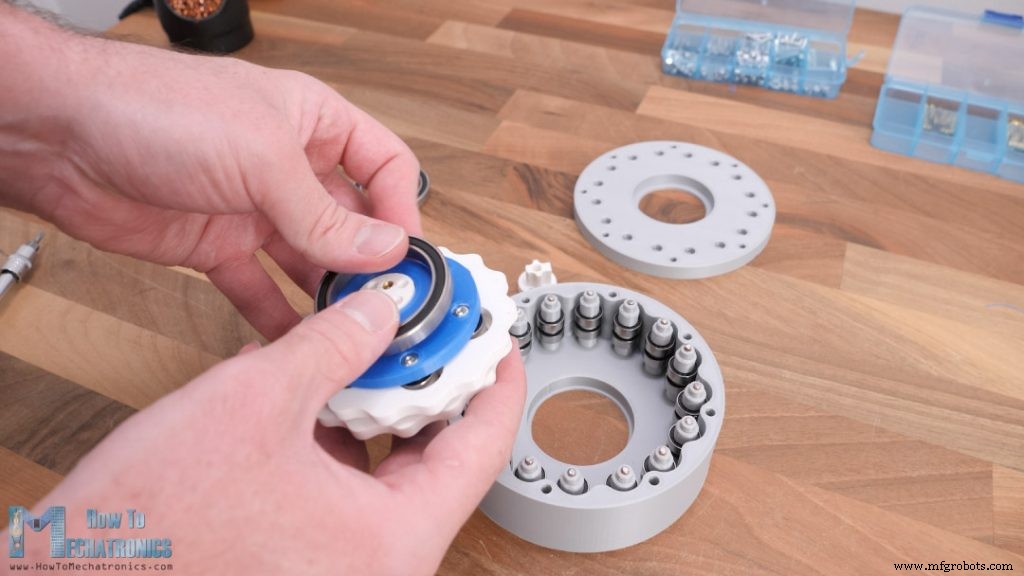
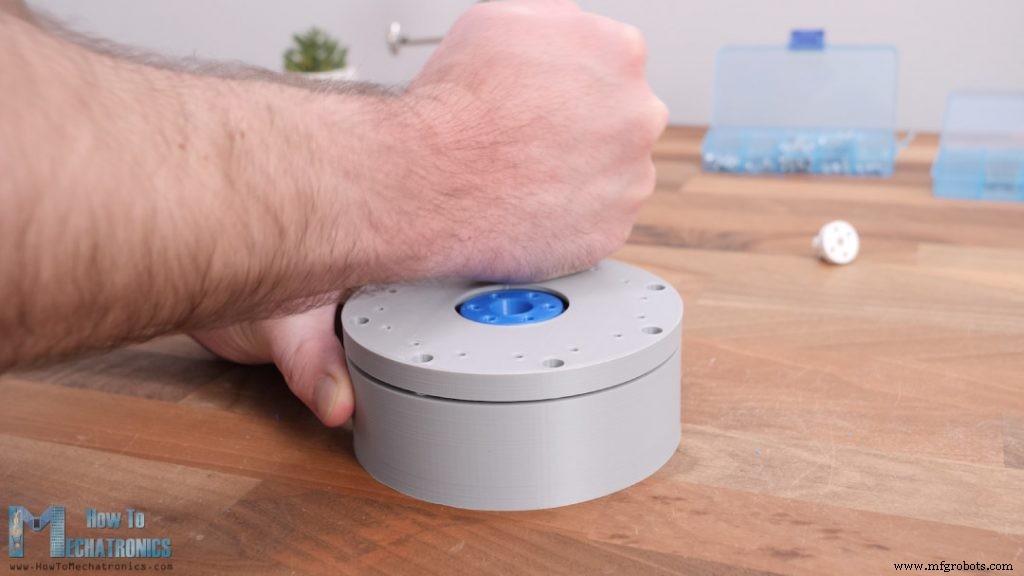
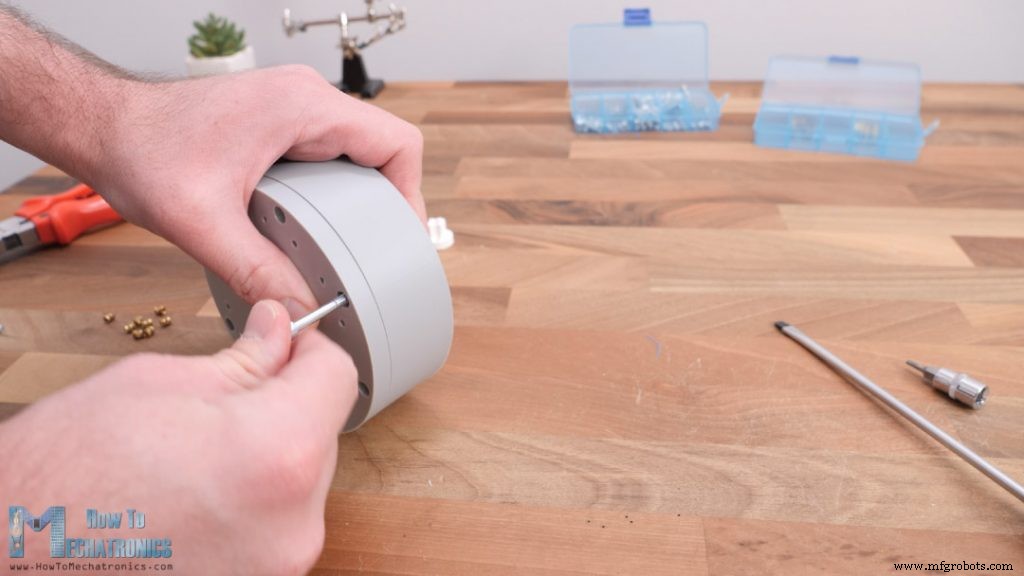
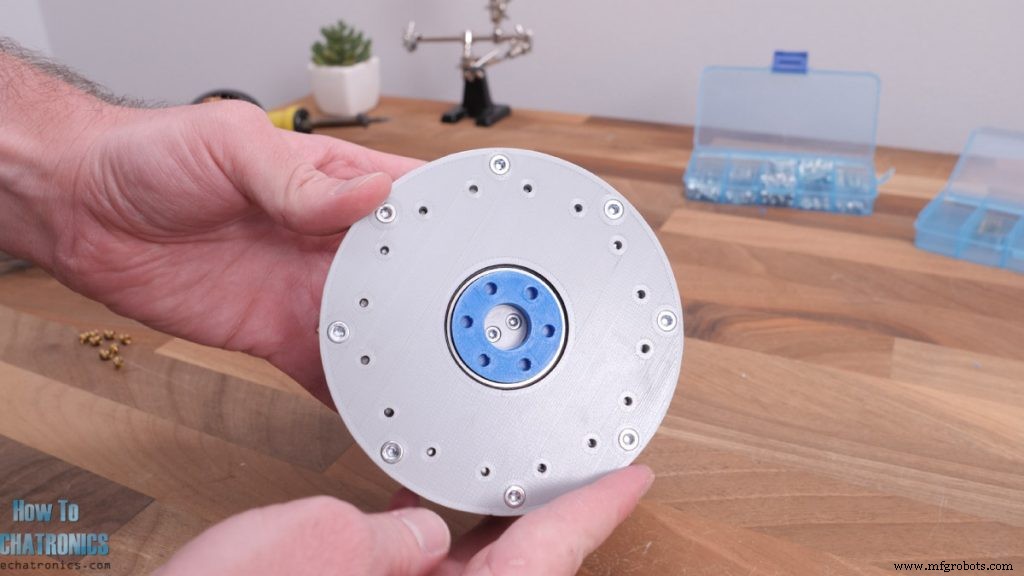
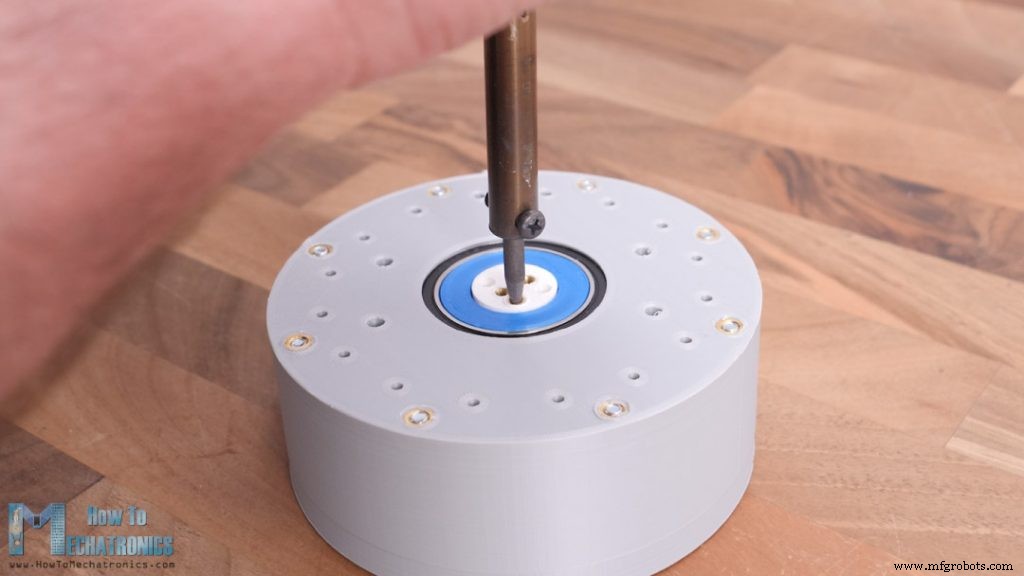
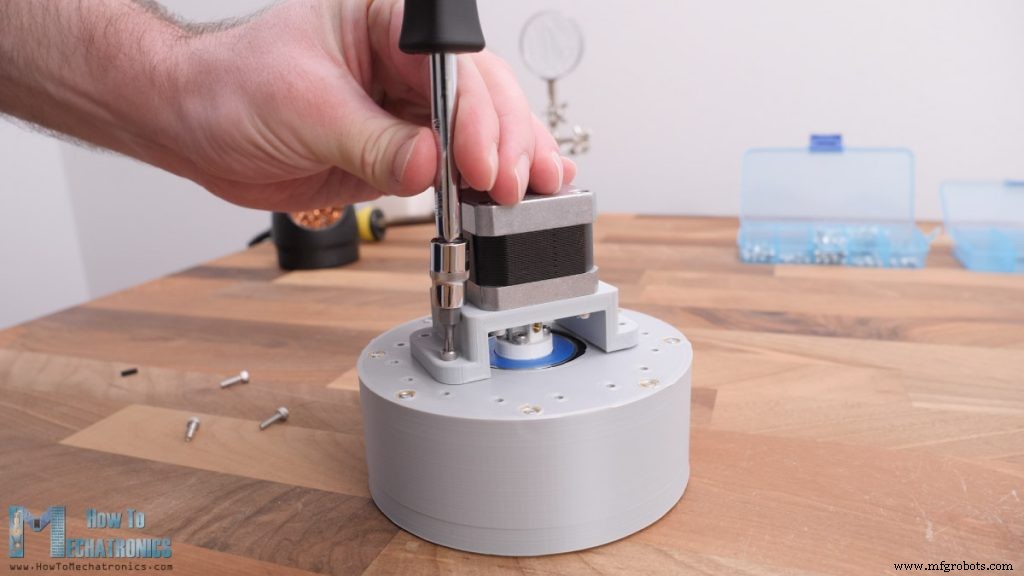
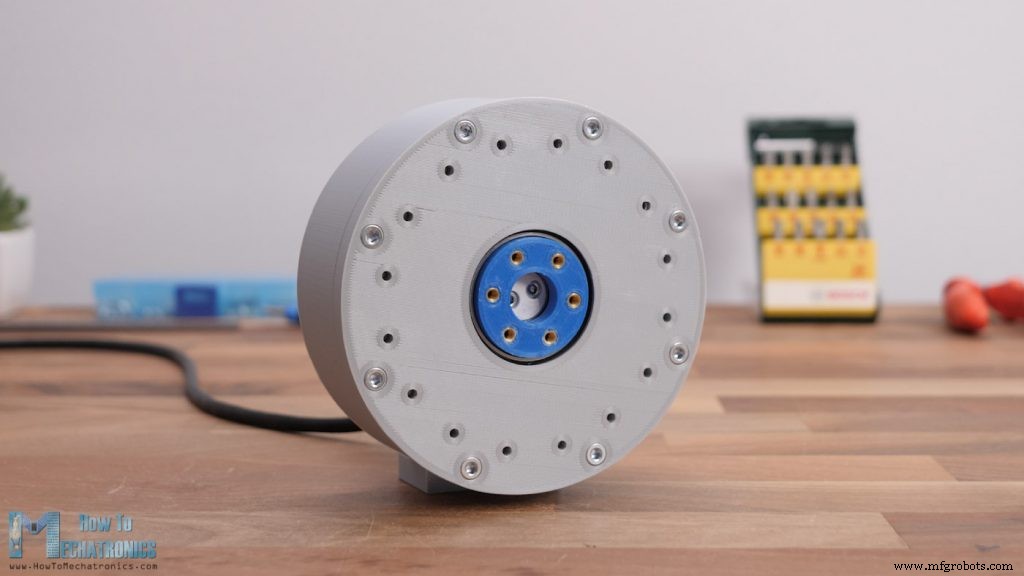
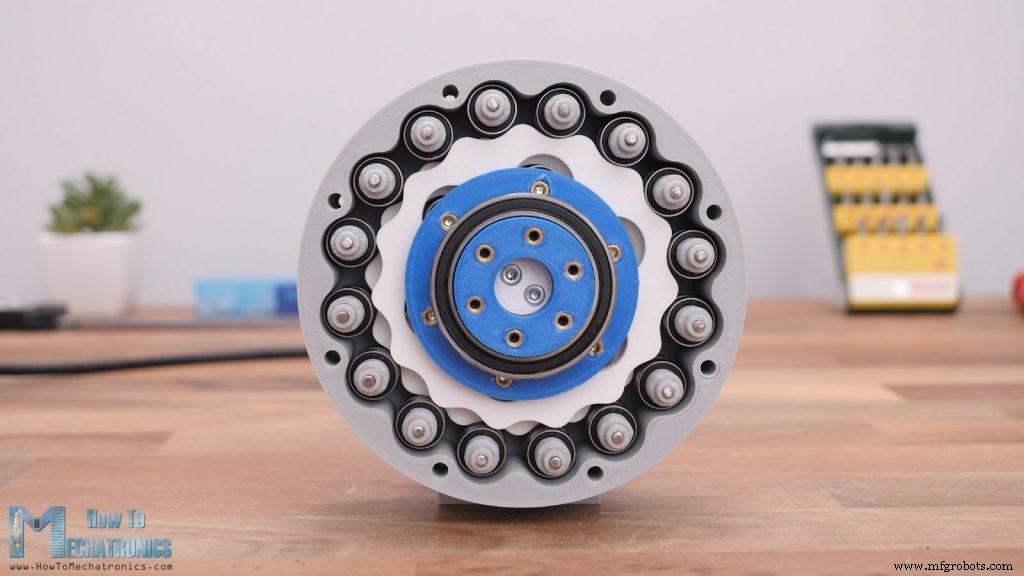
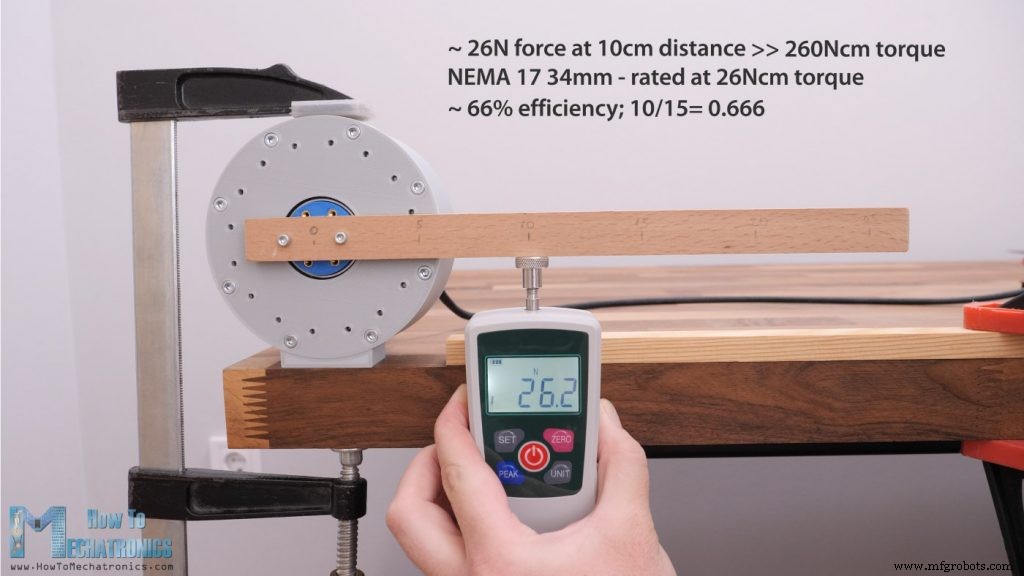
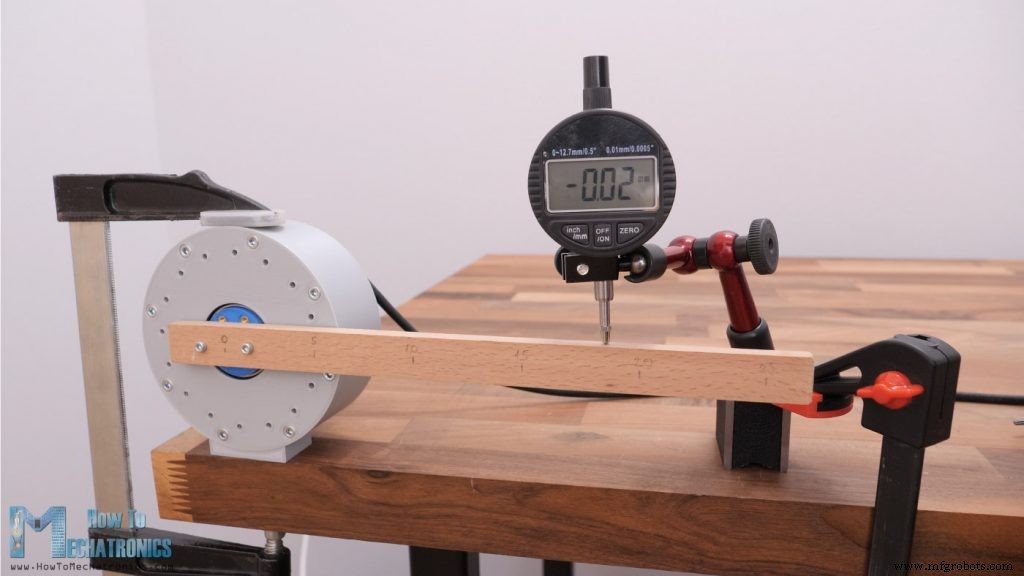
このチュートリアルでは、サイクロイドドライブとは何か、どう動くのかを学び、自作モデルの設計方法と3Dプリントを通じて実物で動作を確認し、理解を深めます。 以下の動画を見るか、書面チュートリアルをお読みください。 サイクロイドドライブは、コンパクトで堅牢な設計ながら非常に高い減速比を実現するユニークなタイプの減速機です。スパーギアや遊星ギアなどの従来型ギアドライブと比較して、同じスペースや段数で最大10倍の減速比を達成できます。さらに、実質的なゼロバックラッシュ、高い負荷容量、剛性、最大90%の高効率を特徴とします。これらの特性により、位置決め精度と性能が重要なロボティクス、工作機械、製造装置など多くの用途に適しています。 内部構造と動作原理を見てみましょう。サイクロイドドライブは5つの主要コンポーネントで構成されます:高速入力軸、エキセントリックベアリング(サイクロイドカム)、2枚のサイクロイドディスク(カムフォロワー)、ピンとローラーを持つリングギア、ピンとローラーを持つ低速出力軸です。 入力軸がエキセントリックベアリングを駆動し、エキセントリックベアリングがサイクロイドディスクをリングギアハウジングの内周に沿って駆動します。偏心運動により、サイクロイドディスクの歯(ローブ)がリングギアハウジングのローラーと噛み合い、逆回転しながら減速した出力を生み出します。 より詳しく見ると、エキセントリックベアリングが実際にサイクロイドディスクをリングギアローラーに押し付けているのがわかります。 ユニークなディスク形状とリングギアローラーとの相対位置関係により、エキセントリックベアリングが進行すると、回転方向前方のディスクローブが次のリングギアローラーを通過・飛び越えることができず、代わりに滑るか後ろに転がります。この挙動こそがディスクの逆回転を引き起こす真の原因です。 一般的に、ディスク上のサイクロイドローブの数は、リングギアハウジングのピン数より1つ少なくなっています。これにより、エキセントリックベアリングが1回転すると、サイクロイドディスクはわずか1ローブ分しか動きません。ここから、減速比がリングギアのピン数のみに依存することがわかります。 例えば、リングギアに12個のピンがあれば、サイクロイドディスクは11ローブとなり、減速比は11:1、つまり出力速度は11分の1になります。ディスクのサイズ、リングギアローラー、エキセントリックベアリングのサイズは減速比に全く影響しません。 減速した回転は、サイクロイドディスクの穴を通じて出力軸のピンに伝達されます。 2枚のサイクロイドディスクは180度位相をずらして配置され、偏心運動によるアンバランス力を相殺し、高速での滑らかな動作を実現しています。 「サイクロイドドライブ」という名前は、ディスクのプロファイルがサイクロイド曲線に由来することにちなんでいます。詳細は次章の自作設計編で説明します。 サイクロイドドライブの仕組みがわかったところで、3Dプリント可能な自作モデルの設計に移ります。デモ例をそのまま3Dプリントしようとすると、3Dプリント材料がギアボックス内で発生する力と摩擦に耐えられず、すぐに破損する可能性があります。 クリティカルな部分はローラーで、通常はブッシングが使われますが、金属材料なら良い選択ですが、PLA材料ではボールベアリングを使用する必要があります。 これを踏まえて、ボールベアリングをローラーに使用したサイクロイドドライブを設計しました。 サイクロイドドライブの設計には、サイクロイドディスクのサイズと形状を定義する4つの主要入力パラメータがあります:リングギア半径、ローラー半径、ローラーの数、偏心量です。 こちらがSOLIDWORKSで設計し、ローラーにボールベアリングを使用したサイクロイドドライブです。 ここでSOLIDWORKSに感謝を。3DEXPERIENCE Worldをご存知ですか?SOLIDWORKSが主催する年次イベントです。 3DEXPERIENCE World 2022では、デザイナー、エンジニア、起業家、メーカーの活気あるコミュニティが集まり、最新技術とベストプラクティスについて学び、交流し、知識を共有します。 ぜひ SOLIDWORKS.COM/3DXW22_HOWTOMECH で登録し、無料でバーチャル参加してください。 ともあれ、この3DモデルはSTEPファイルとしてダウンロード可能で、Thangsでブラウザ上でも探索できます: Thangsから3DモデルのSTEPファイルをダウンロード。 Thangsのサポートに感謝します。 3Dプリント用のSTLファイルはこちらからダウンロードできます: 関連プロジェクト ストレインウェーブギア(ハーモニックドライブ)とは?ロボティクス用途に最適なギアセット!? 最初に、このギアボックスで15:1の減速比を実現したいと決めました。つまり、リングギアローラーを16個必要とします。SOLIDWORKSで円周上に16個のローラーを配置したスケッチを描きました。 ローラーには外径13mmのベアリングを使用することにしました。これら2つのパラメータから、リングギアのピッチ円直径を90mmに設定しました。偏心量はローラー直径の半分より小さくする必要があり、1.5mmを選択しました。 これで4つの主要入力パラメータが揃ったので、サイクロイドディスクの形状(プロファイル)を描けます。前述の通り、ディスクプロファイルはサイクロイド曲線から導かれます。サイクロイドは、円上の一点が直線上を滑らずに転がるときに描く曲線、またはその変種であるエピサイクロイド(円周上を転がる場合)です。 さらにエピトロコイドという変種があり、外側の円の中心から距離を置いた点をトレースするもので、これが実際にサイクロイドディスクプロファイルの基礎となっています。 このような曲線を描くには、以下のパラメトリック方程式を使用できますが、ローラー直径や偏心量などの他のパラメータも含める必要があり、少し複雑になります。幸い、Omar Younis氏がSOLIDWORKS Educationブログで素晴らしいドキュメントを書いており、これらすべてのパラメータを単一のX、Yパラメトリック方程式にまとめています。 方程式はこちら: プロファイルを生成するには、SOLIDWORKSの「方程式駆動曲線」ツールを使い、2つの方程式を適切に挿入すればサイクロイドディスクプロファイルが生成されます。もちろん、入力パラメータには私たちの値を入れます。 なお、「t」パラメータを0〜2π(360度)にすると曲線が生成されません。そのため、t2パラメータを2πよりわずかに小さく設定し、わずかな隙間のある曲線を生成してから、単純なスプラインで繋ぎます。 サイクロイドドライブの主要パラメータが定義できたら、あとはすべてをどう接続するかの技術的解決策を見つけるだけです。また、強度の高くない3Dプリント材料を使用することを考慮し、ローラーの軸を両側から支持する設計にしました。入力軸と出力軸も同様です。 入力軸はいくつかのセクションで構成され、出力軸内の2つのベアリングで支持されます。出力軸もハウジング内の2つのベアリングで支持されます。 このギアボックスの動作をまとめると、モーターからの入力が偏心入力軸に伝わり、サイクロイドディスクをギアリング周りに駆動します。 生成された逆回転が出力軸ローラーを通じて出力軸に伝達されます。以上で設計完了、いよいよ3Dプリントして実物で動作確認します。 パーツを3Dプリントする際、スライサーソフトの「水平穴拡張」機能を使うことが重要です。 通常、3Dプリント部品の穴は設計より小さくなるため、この機能で補正して正確な寸法を得ます。これはこのパーツにとって非常に重要です。私は0.07mmに設定し、外形寸法を補正する「水平拡張」も0.02mmに設定しました。もちろん、テストプリントをしてご自身の3Dプリンターで最適な値を見つけてください。 こちらがすべての3Dプリントパーツ、ベアリング、ボルトです。 このサイクロイドドライブの組み立てに必要な全コンポーネントリスト: リングギアピンをハウジングに挿入するところから始めます。これらのピンはリングギアローラー(ベアリング)を保持しますが、直径わずか6mmです。サイクロイドディスクの荷重で折れないか不安でした。 そこで中空にして、手元にあった3mm金属シャフトを内部に挿入しました。これでピンが十分強度を持つはずです。もちろんもっとスマートな解決策もあります。例えばM6ボルトを使う方法ですが、M6ボルトはわずかに6mm未満なのでベアリングがガタつきます。理想的には、この特定サイズ(35mm)の適切な6mmロッドを使うのがベストで、実際に簡単に購入できます。 すべてのピンを配置したら、ベアリングをこの順序で挿入します:7mm距離リング、ベアリング、3mm距離リング、ベアリング、さらに7mm距離リング。 これでサイクロイドドライブがこのリングギアに収まるはずです。ディスクを偏心運動で回転させようと(横に押しながら回すと)、ディスクが逆方向に回転し始めるはずです。 次に入力軸を組み立てます。4つのセクションで構成され、各セクションにベアリングと距離リングを配置します。偏心があるため、セクション分割しないと組み立てられません。 セクション接続には2本のM3ボルトを使用し、すべてのセクションを貫通させます。ここで、これらのM3ボルト用穴をM3ボルトよりわずかに小さくしてあるため、ボルトがネジを切りながら締まり、タイトなフィットになります。 組み立て後の軸の様子ですが、実はサイクロイドディスクも一緒に挿入する必要があったので、一度分解してディスクを入れてから再組み立てしました。 出力軸の組み立てを続けます。出力ローラー(ベアリング)を取り付けます。リングギアローラーと同様に、6mmピンに13mmベアリングと距離リングを、20mm長のM3ボルトで通して挿入します。 これらの出力ローラーをサイクロイドディスクの穴を通して挿入する際、2枚のディスクを互いに180度位相をずらして配置することが重要です。これを助けるため、両ディスクに180度位相違いで小さな穴を開けておきました。ここではそれらを合わせるだけでローラーを通せます。 フィットは少しキツめですが、穴寸法が正確なら組み立て可能です。 反対側のフランジでこれらのピンを固定しますが、まずフランジにネジインサートを取り付ける必要があります。全体をよりコンパクトにするためネジインサートを使用します。 入力軸と出力軸が組み立てられたら、外径47mmのベアリングを通してこのアセンブリ全体をハウジングに取り付けます。 さらに前側にベアリングを1つ取り付け、ハウジング蓋を取り付けます。これもすべての16ピンが蓋のスロットに入る必要があるためキツめで、少し力を入れて押し込みます。 ハウジング背面にM4ネジインサートを取り付け、40mm M4ボルトで蓋とハウジングを固定します。 完成です!正直言って、この美しさを見てください。何も飛び出していないクリーンなデザインで、このサイクロイドギアボックスの出来栄えには本当に満足しています。 さて、モーターを取り付けて動作を見てみましょう。入力軸背面にさらにいくつかネジインサートを取り付け、さまざまなシャフトカプラーを簡単に取り付けられるようにしました。 ギアボックステストにはNEMA 17ステッピングモーターを使用するため、適切な3Dプリントシャフトカプラーを入力軸に取り付けました。ステッピングモーターを3Dプリントマウントブラケットに固定し、モーターシャフトをカプラーに挿入、マウントブラケットをハウジングに固定します。 最後に、出力軸前面にネジインサートを取り付けて何でも取り付けられるようにします。こちらがNEMA 17ステッピングモーターと組み合わせたサイクロイドドライブの最終形ですが、もちろん他のタイプのモーターも使用可能です。 動作させてみて、正直このギアボックスの出力がこれほど滑らかだとは驚きました。前面から見ると、入力軸と出力軸が同時に逆方向に回転し、速度差は15:1です。 フロント蓋なしでも動作させられ、これまで説明したすべてが実際に動いているのが見られます。 この動きは単純に魅惑的です。 最後に、ギアボックスの性能テストを行いました。なお、このサイクロイドドライブはバックドライブ可能で、用途によっては望ましい特性です。 ここでは、距離10cmでの出力力を測定しました。約26Nの読み取り値が得られ、トルクに換算すると約260 Ncmです。使用したNEMA 17ステッピングモーター(長さ34mm)の定格トルクは26 Ncmです。 つまり、サイクロイドドライブで約10倍のトルク増大が得られました。理想条件では減速比15:1なので15倍のトルク増大が期待できますが、約66%の効率ということになります。それでも、すべて格安3Dプリンターでプリントされ、プロ仕様のプリンターやCNC工作機械で作られた全金属ギアボックスほど精度が出ないことを考えると、素晴らしい結果です。 精度テストも行い、良好な結果が得られました。 今後ロボットプロジェクトを作る際、このタイプのギアボックスを必ず使用したいと思います。 この動画を楽しんでいただき、何か新しいことを学んでいただけたら幸いです。ご質問があれば、下のコメント欄でお気軽にお尋ねください。サイクロイドドライブとは?
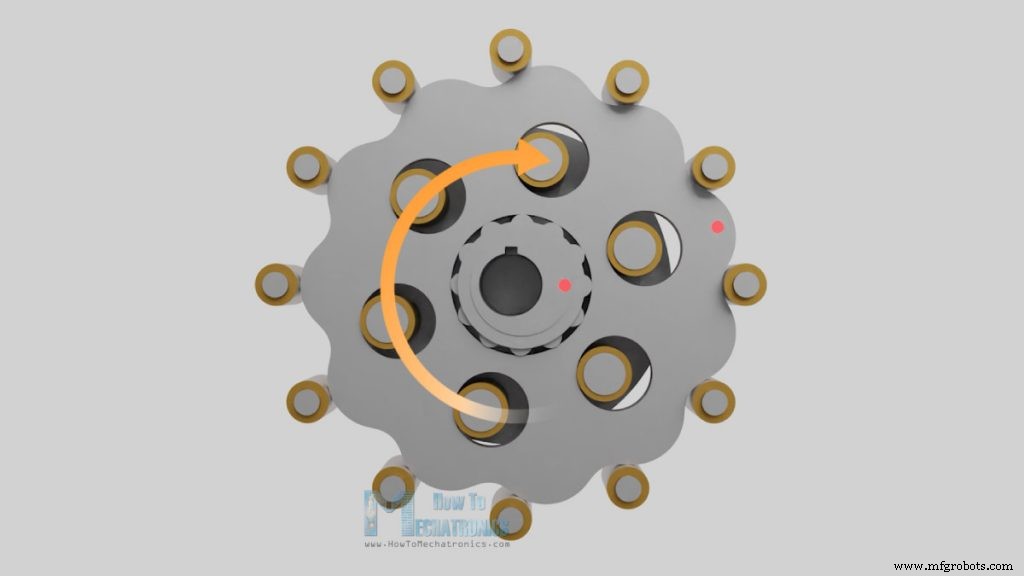
サイクロイドドライブの設計方法
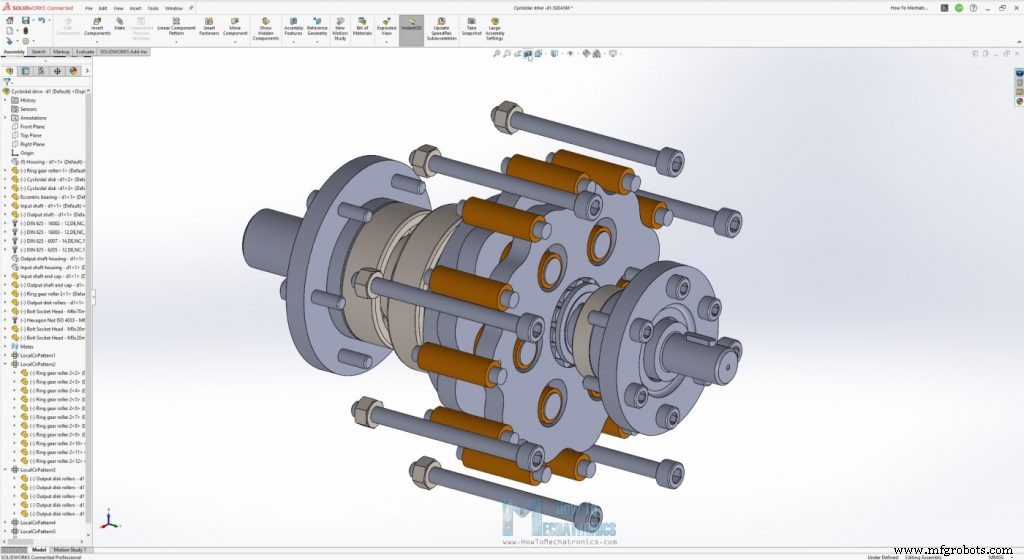
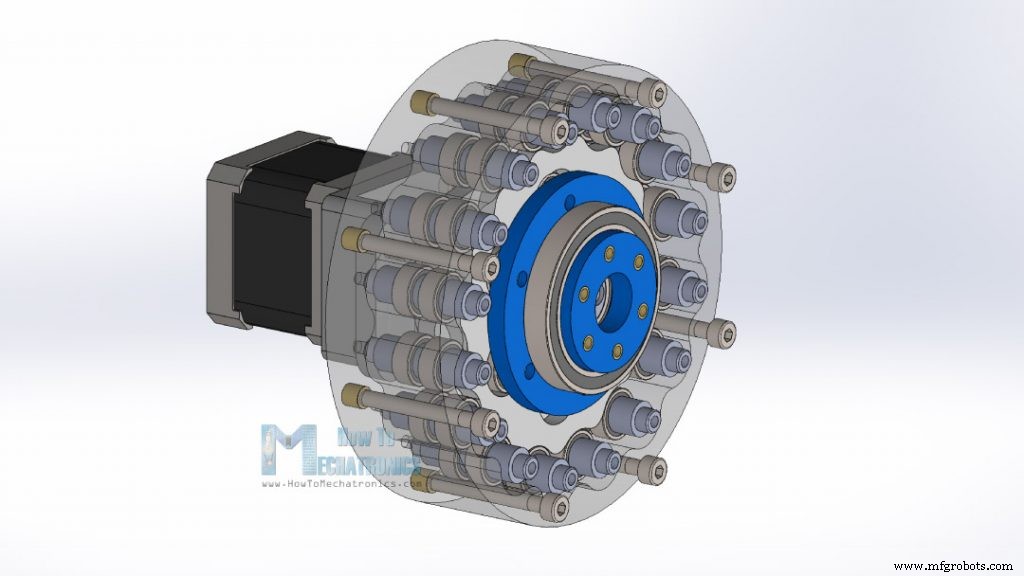
DIYサイクロイドドライブ3Dモデル
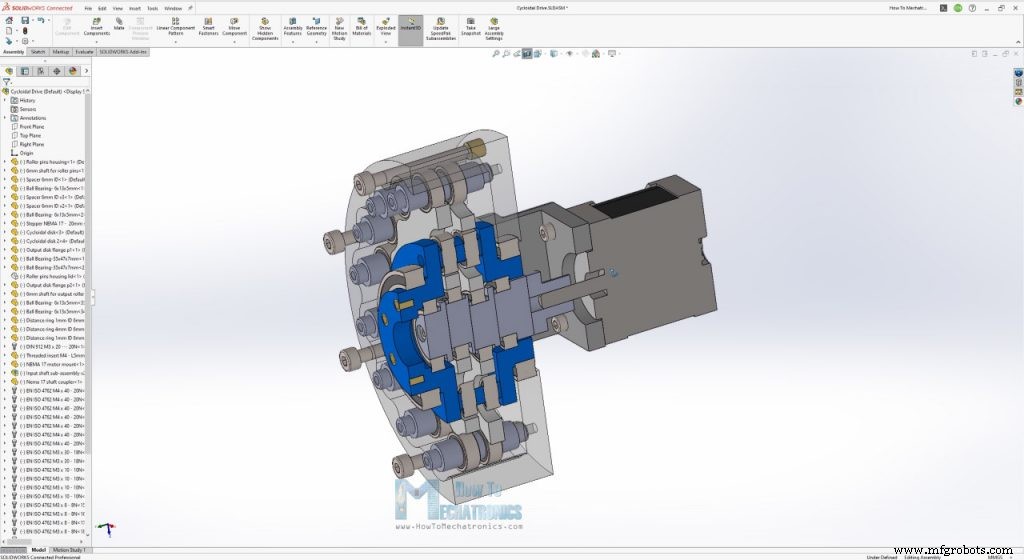
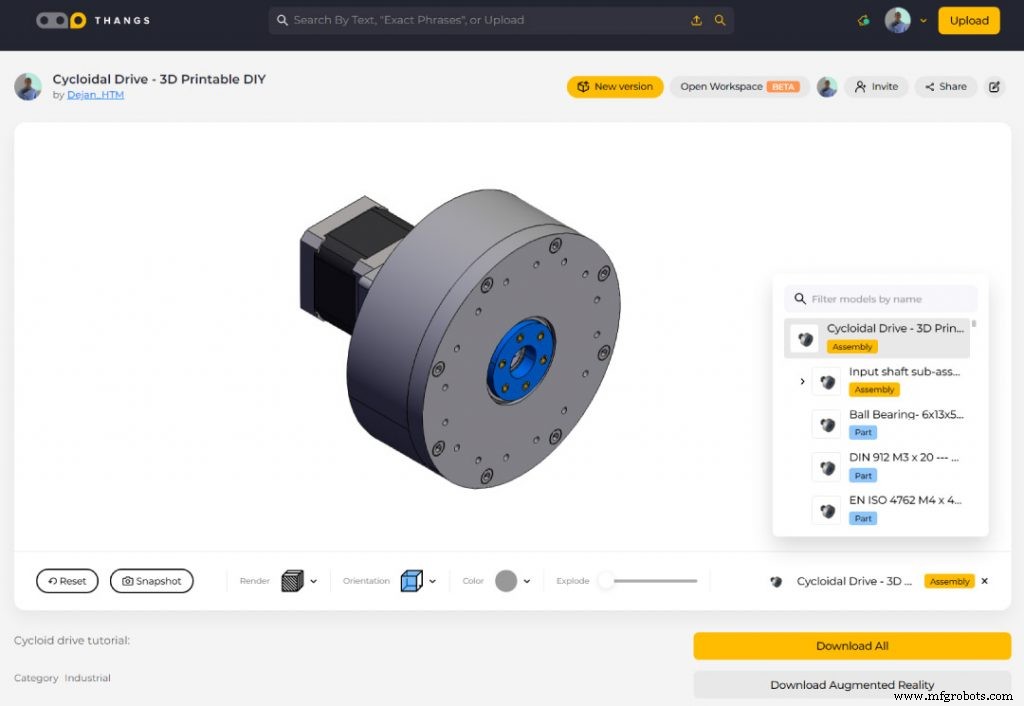
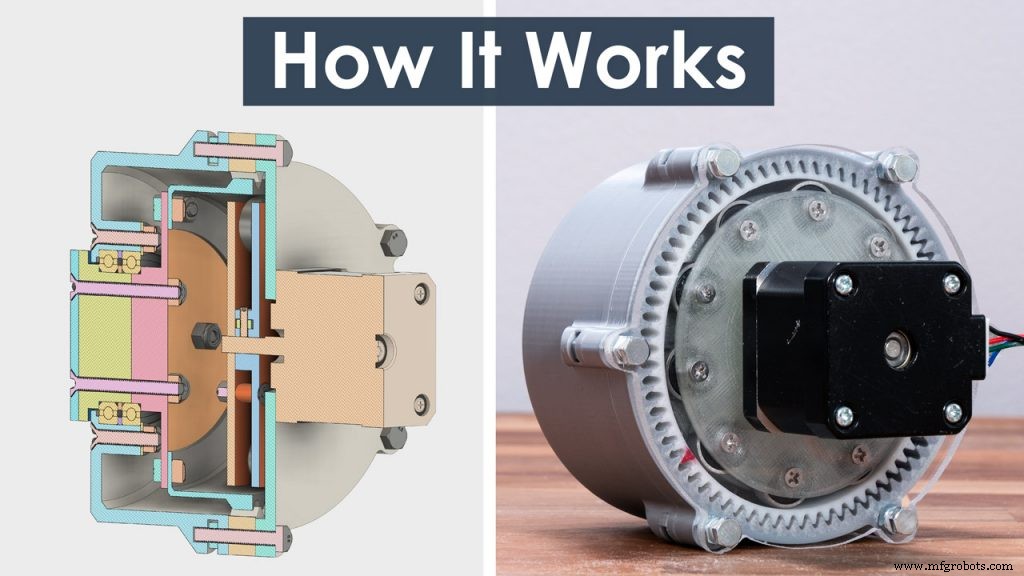
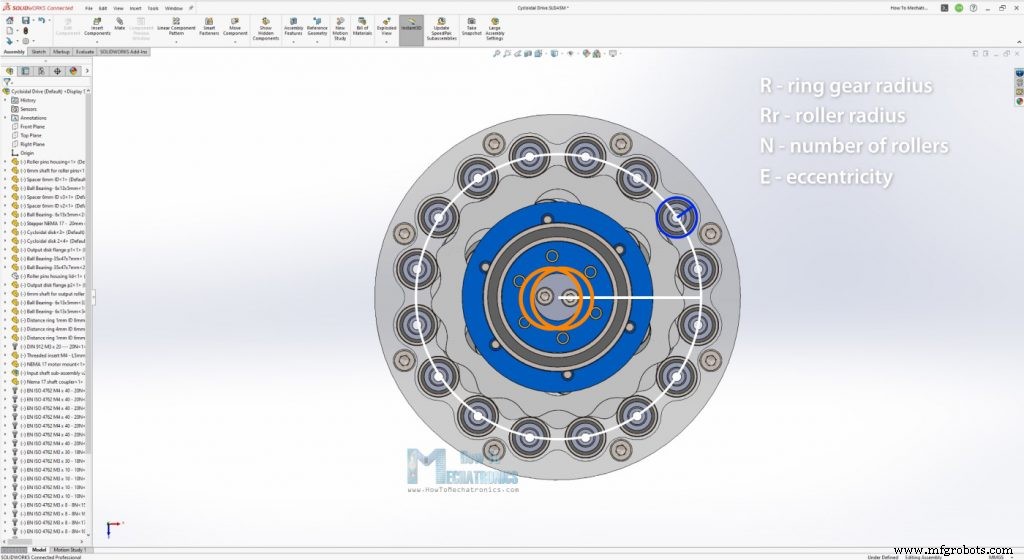
設計
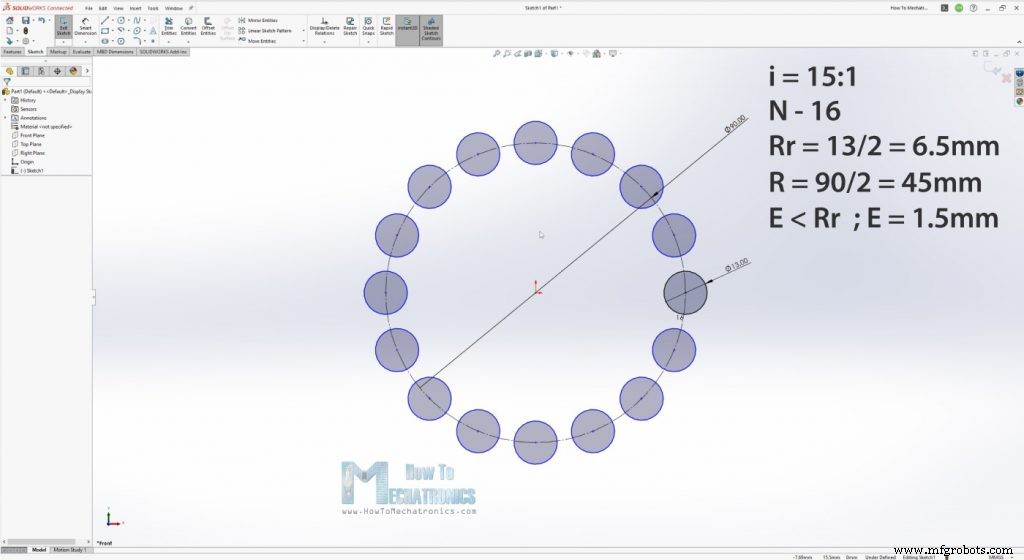
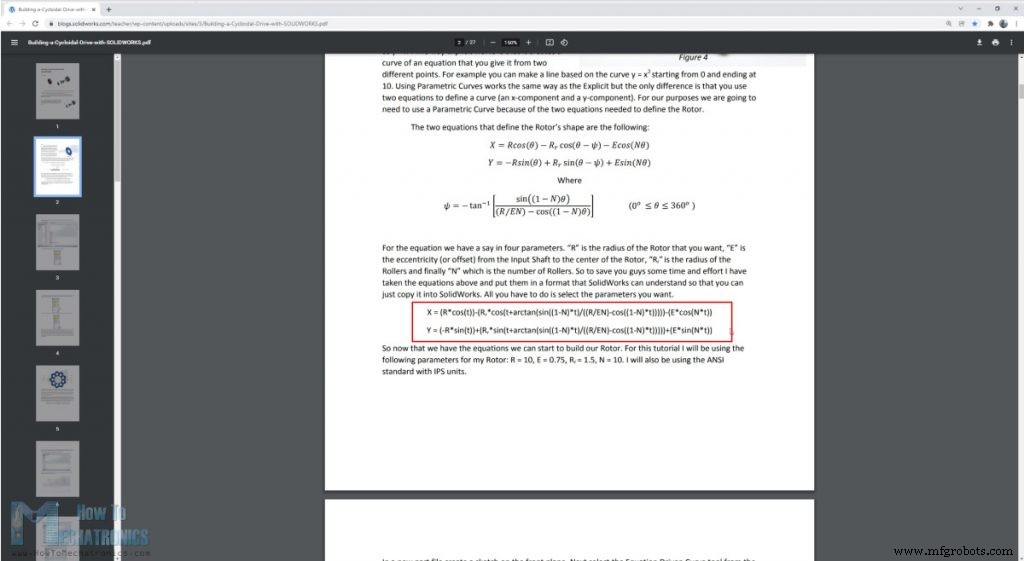
N - ローラーの数
Rr - ローラーの半径
R - ローラーのPCD(ピッチ円直径)半径
E - 偏心量 - 入力軸からサイクロイドディスクへのオフセット
x = (R*cos(t))-(Rr*cos(t+arctan(sin((1-N)*t)/((R/(E*N))-cos((1-N)*t)))))-(E*cos(N*t))
y = (-R*sin(t))+(Rr*sin(t+arctan(sin((1-N)*t)/((R/(E*N))-cos((1-N)*t)))))+(E*sin(N*t))
===================
このDIYサイクロイドドライブの値:
N = 16
Rr = 6.5
R = 45
E = 1.5
x = (45*cos(t))-(6.5*cos(t+arctan(sin((1-16)*t)/((45/(1.5*16))-cos((1-16)*t)))))-(1.5*cos(16*t))
y = (-45*sin(t))+(6.5*sin(t+arctan(sin((1-16)*t)/((45/(1.5*16))-cos((1-16)*t)))))+(1.5*sin(16*t))
3Dプリント
サイクロイドギアボックスの組み立て
サイクロイドドライブのテスト
産業技術
- バイオプリント解説:3Dプリントで生体組織と未来の臓器を創る
- 4Dプリント徹底解説:適応型・時間応答型製造の未来
- 3Dプリンティング完全ガイド:種類、プロセス、仕組み、材料、活用事例
- 3Dプリンティングが切削加工と産業設計を変革する理由
- CNC、3Dプリント、ハイブリッド試作手法の評価:最適な機能性を実現する選択
- マルチマテリアル3Dプリント:複雑設計と高速生産を解き放つ
- ロボキャスティング3Dプリント:プロセス、違い、主な利点
- 3Dプリントのリンギング(ゴースティング)を理解し、排除する方法
- 3Dプリントマーケットプレイスとは:3Dモデル売買の完全ガイド
- 放射線透過試験(RT):種類、メリット、用途を徹底解説
- 顔料捺染:メリット、デメリット、テキスタイル製造への応用