



ストレインウェーブギア(ハーモニックドライブ)徹底解説:ロボティクス向けコンパクト高減速ギア
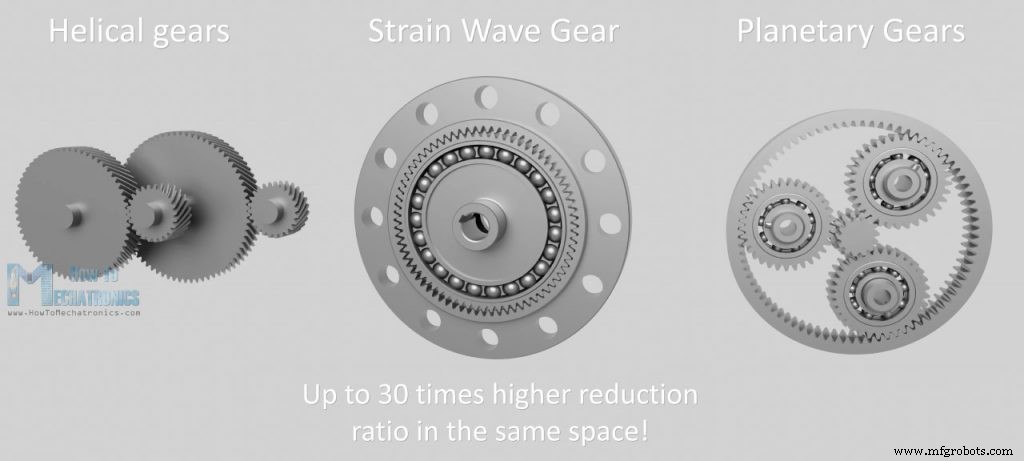
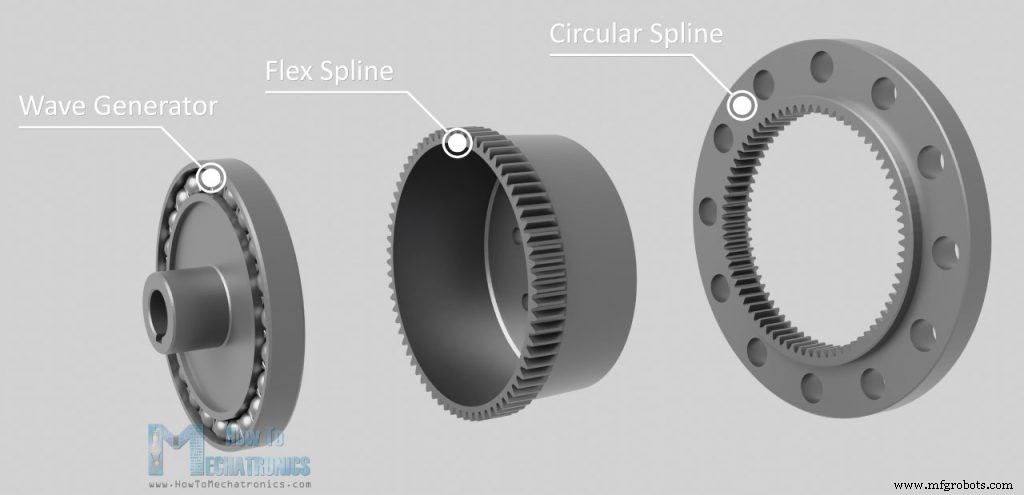
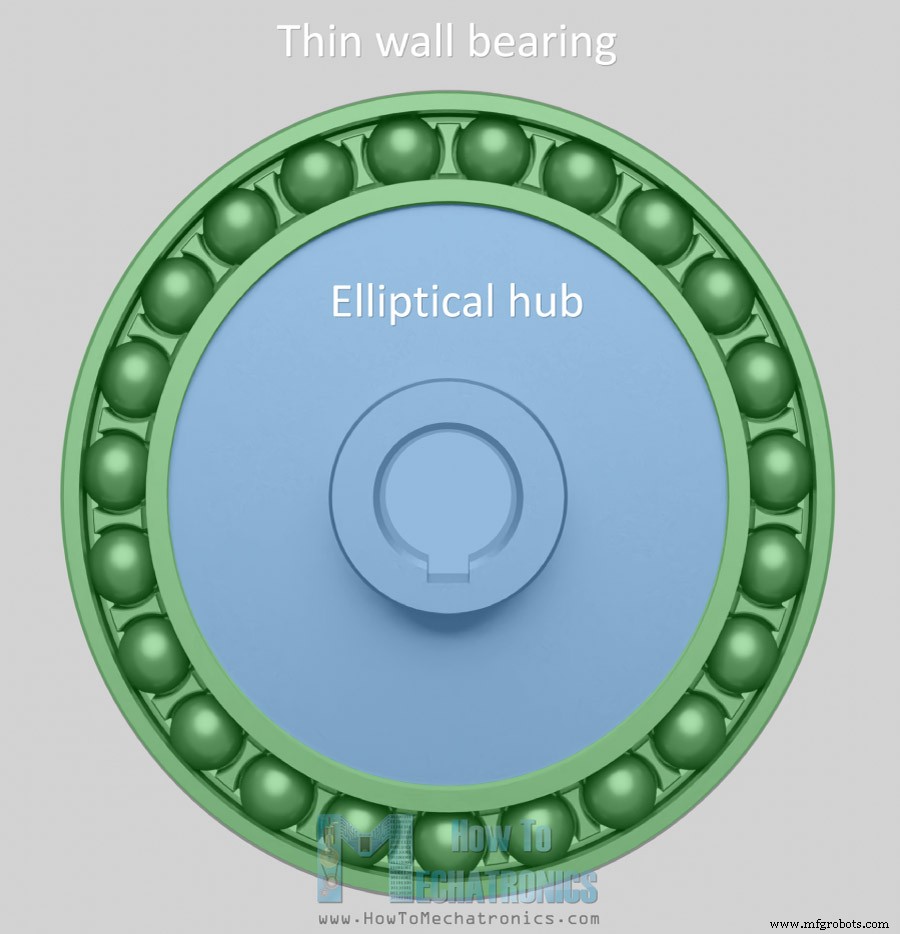
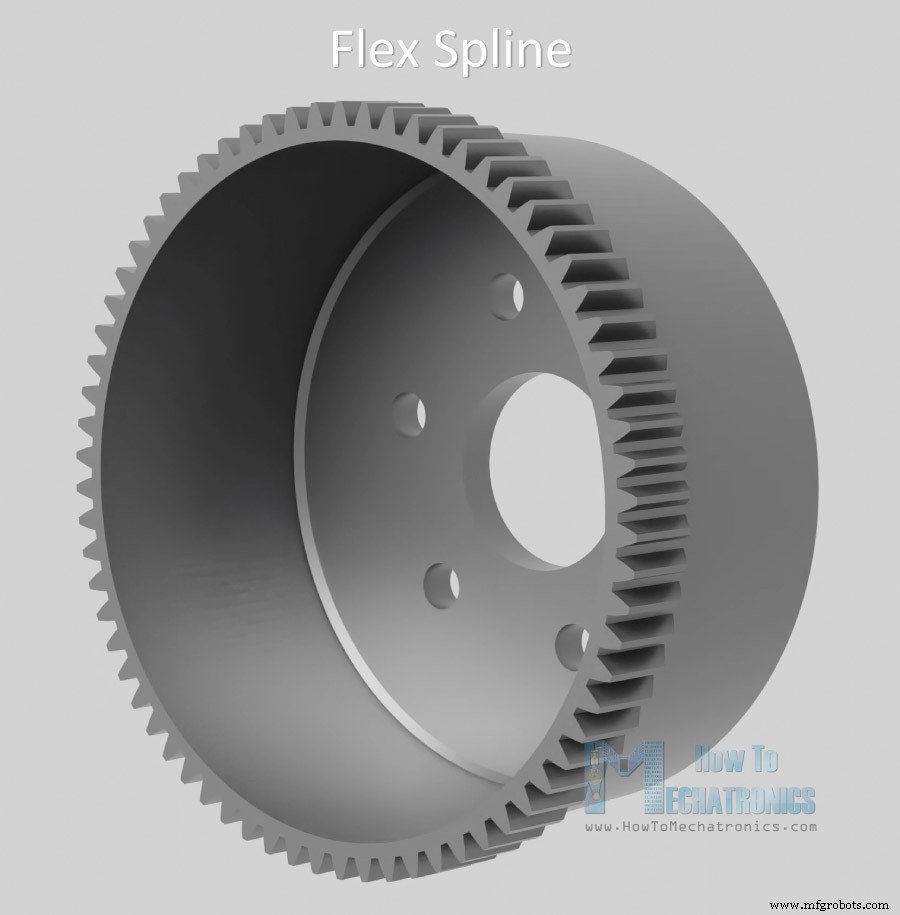
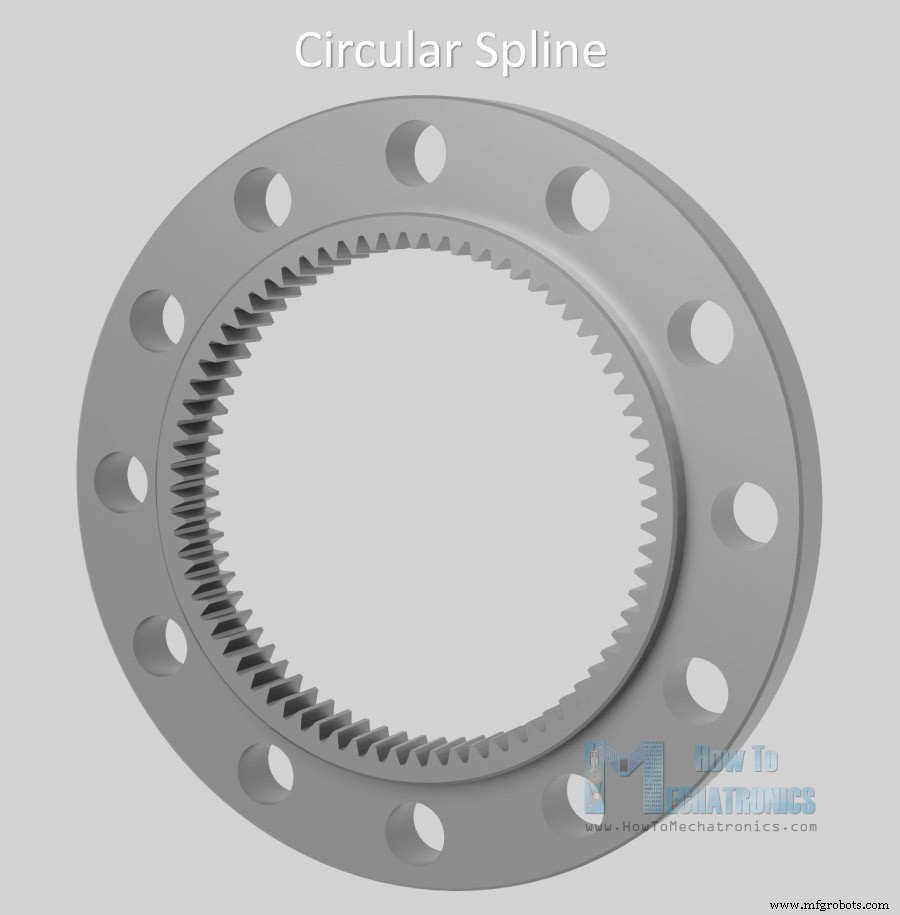
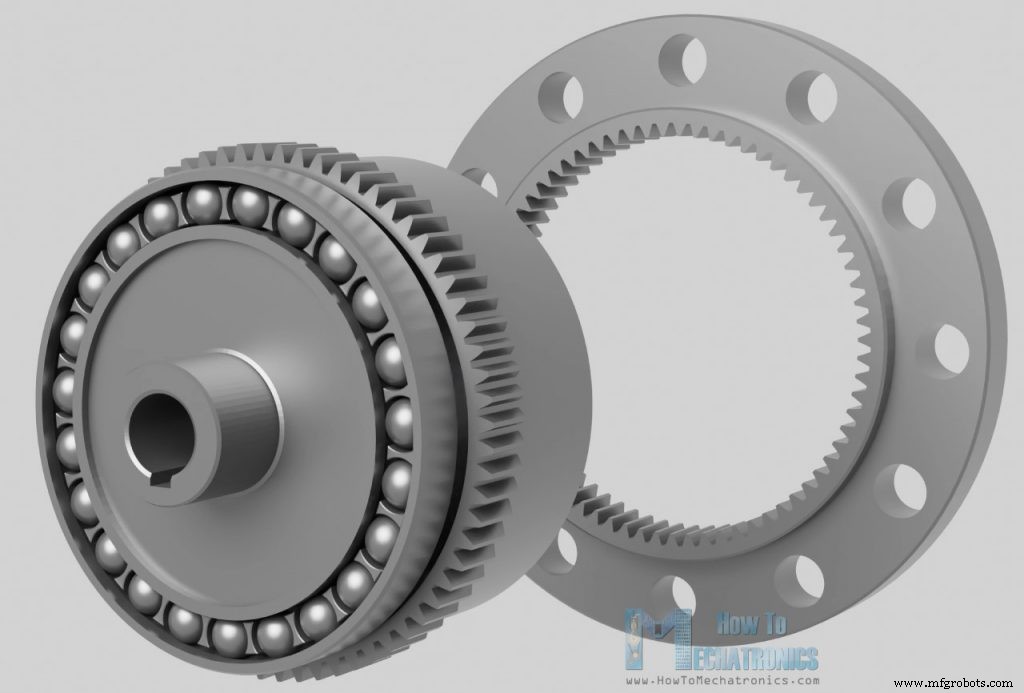
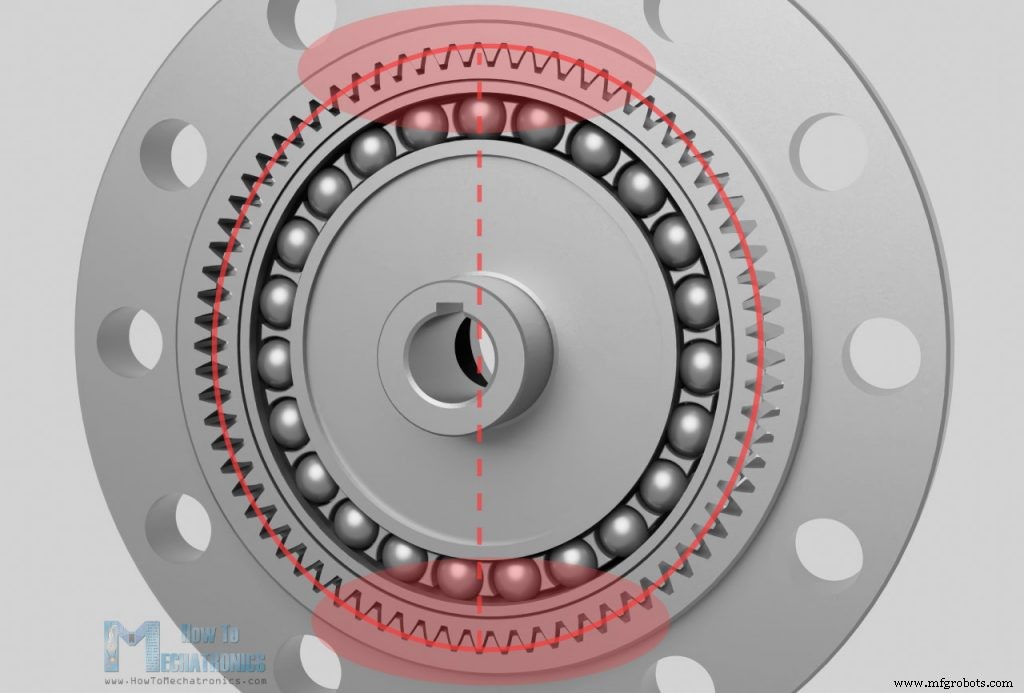
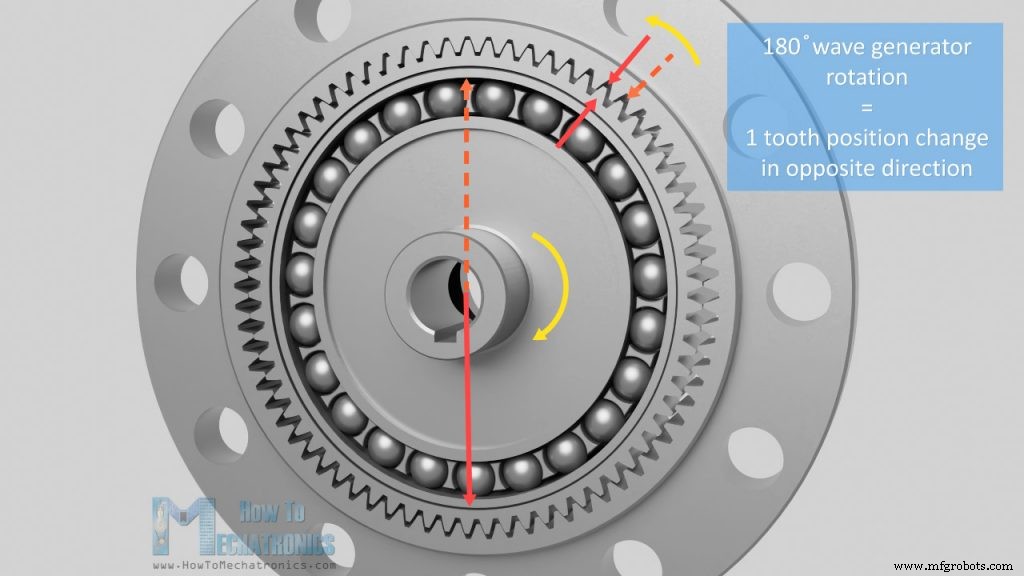
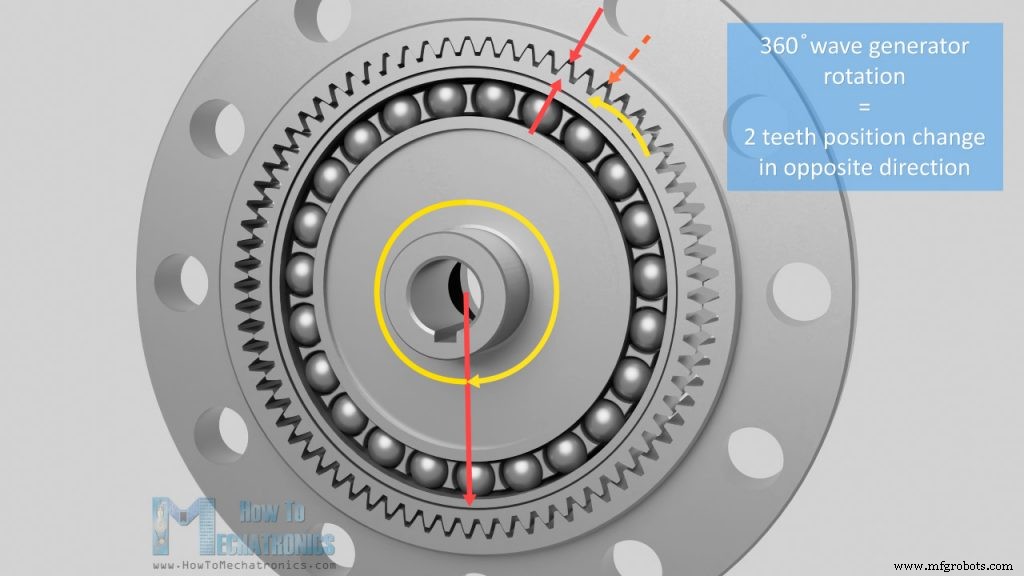
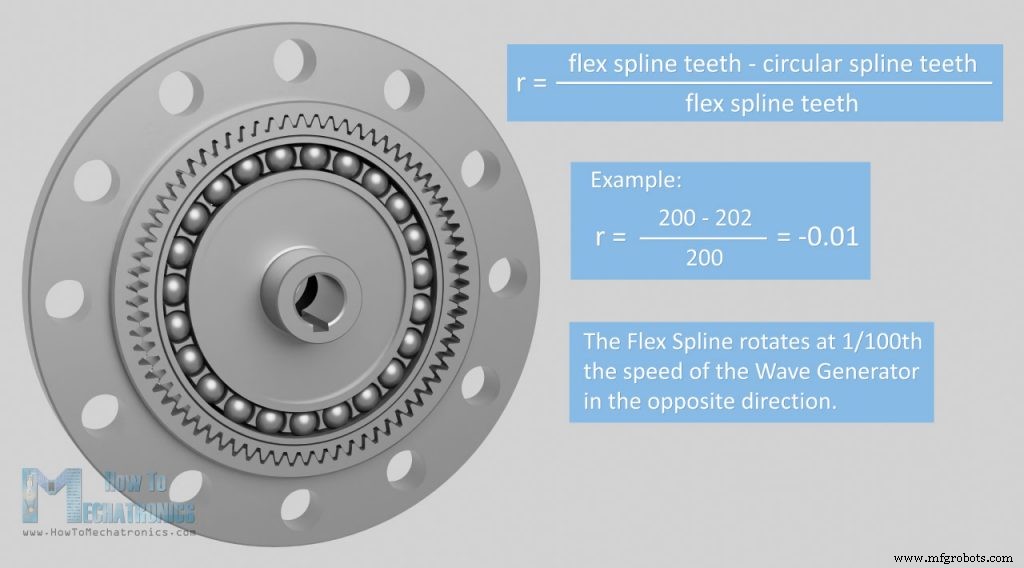
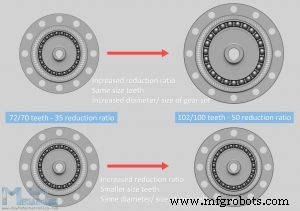
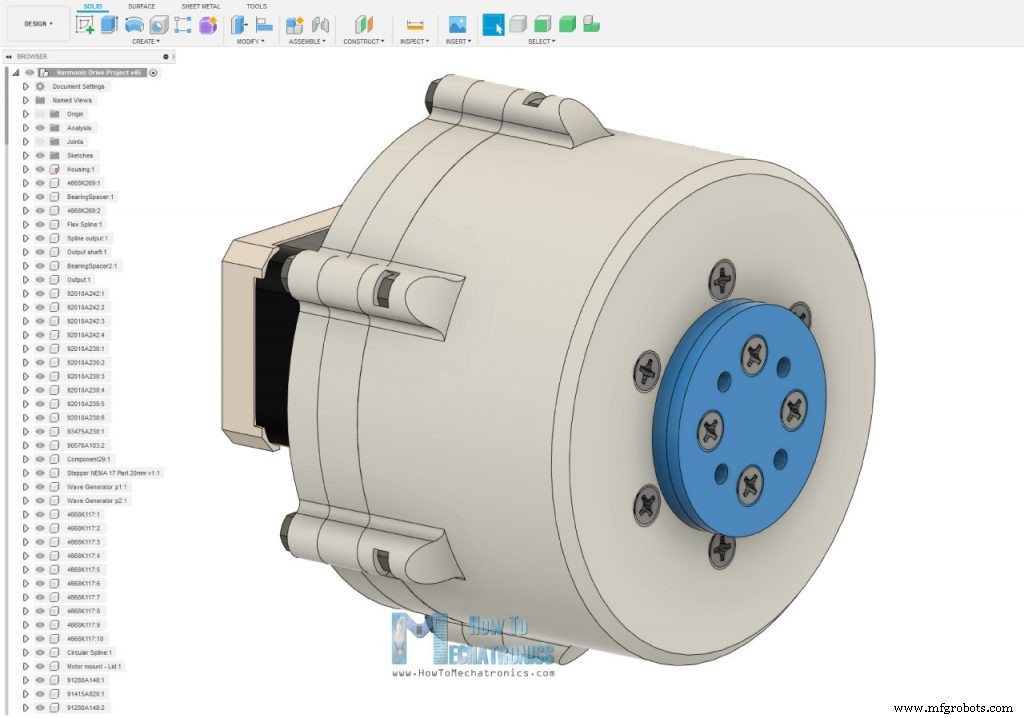
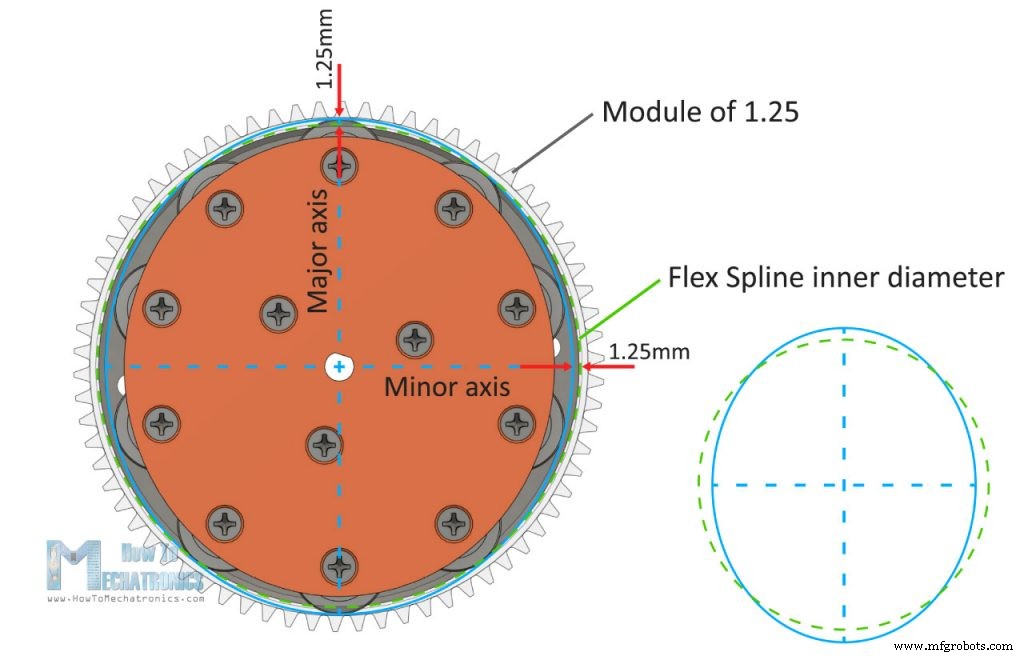
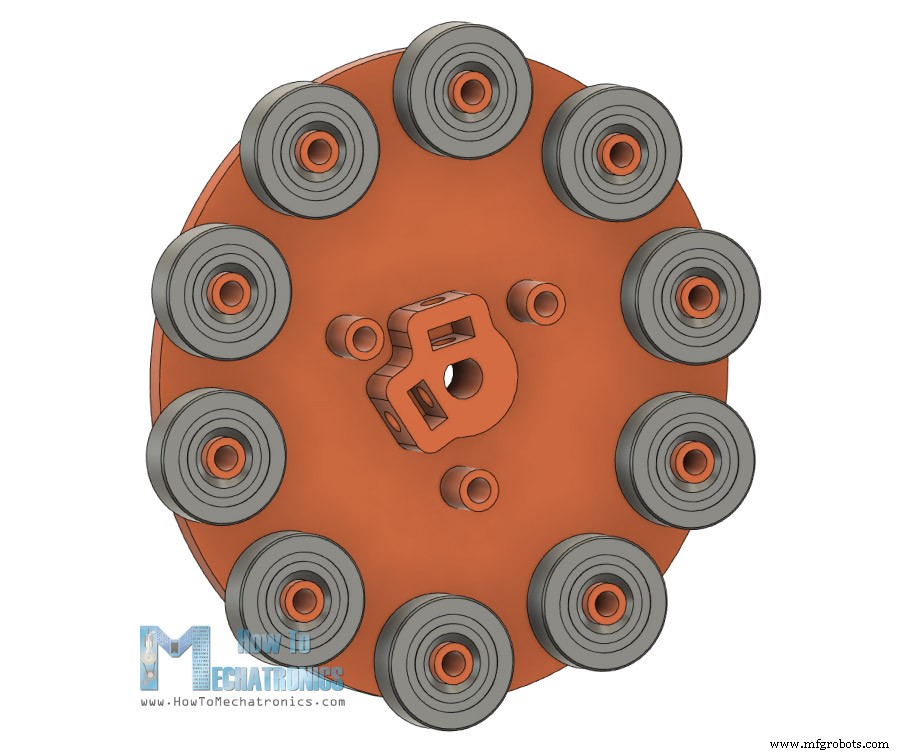
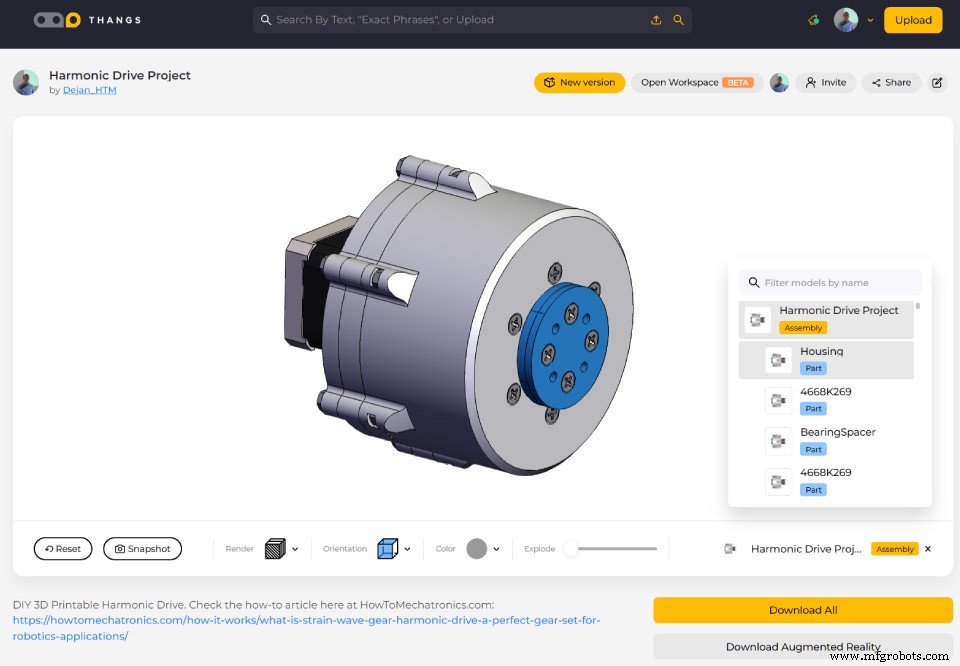
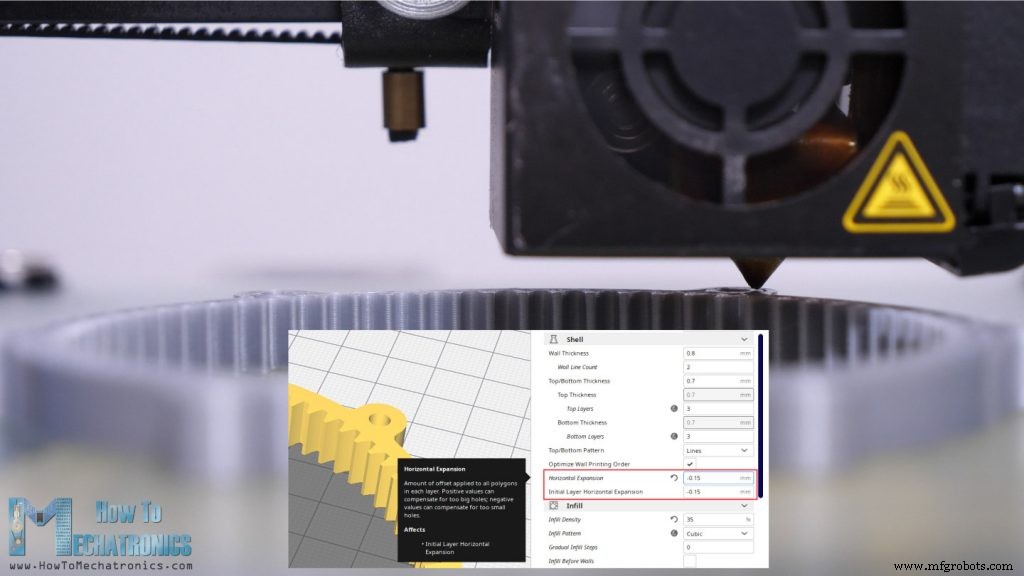
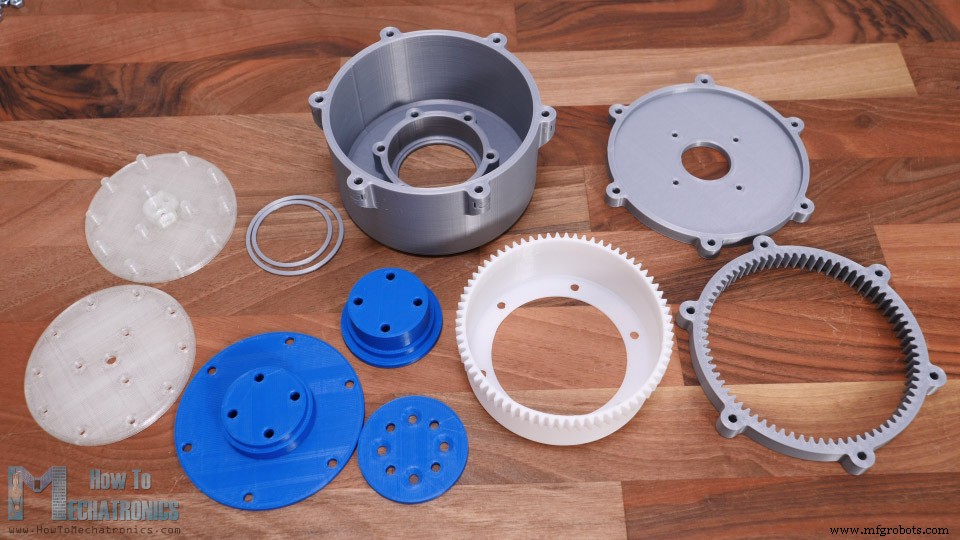
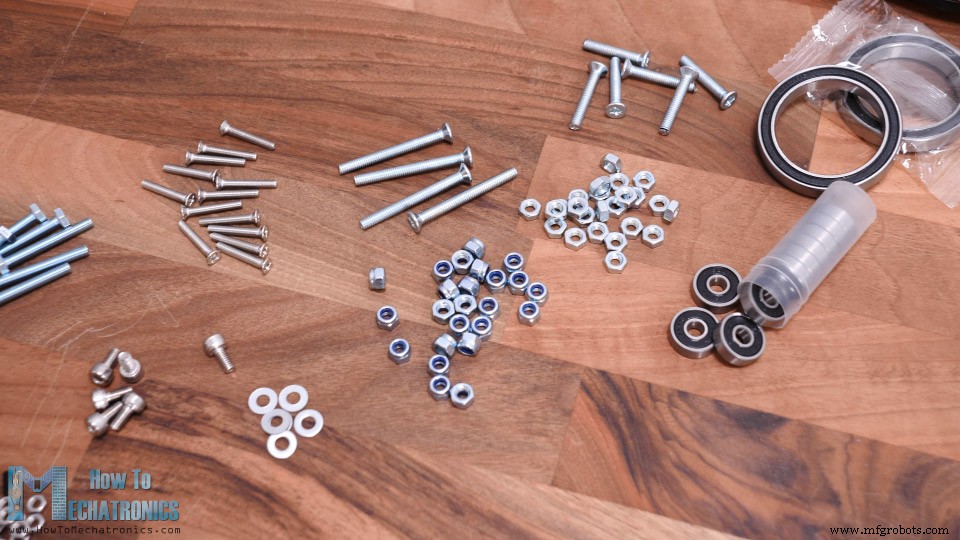
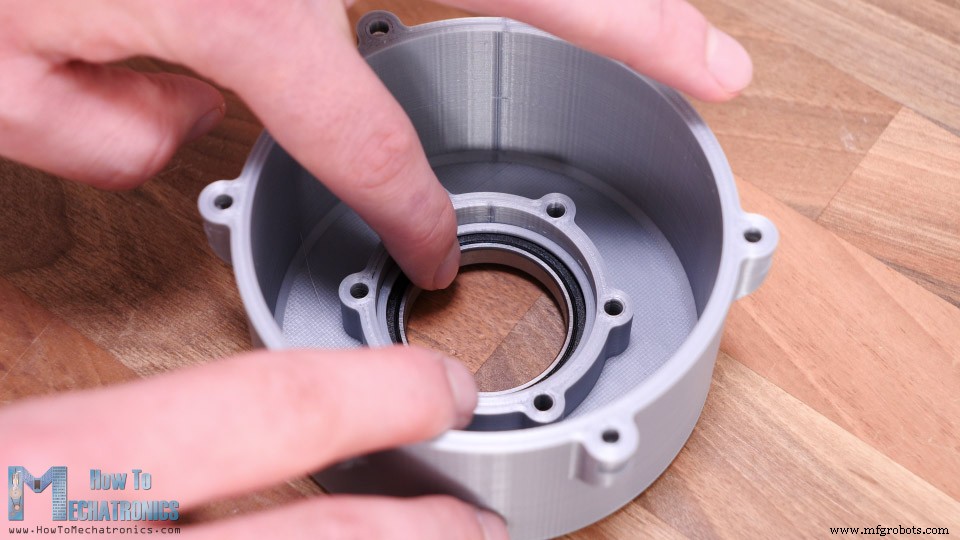
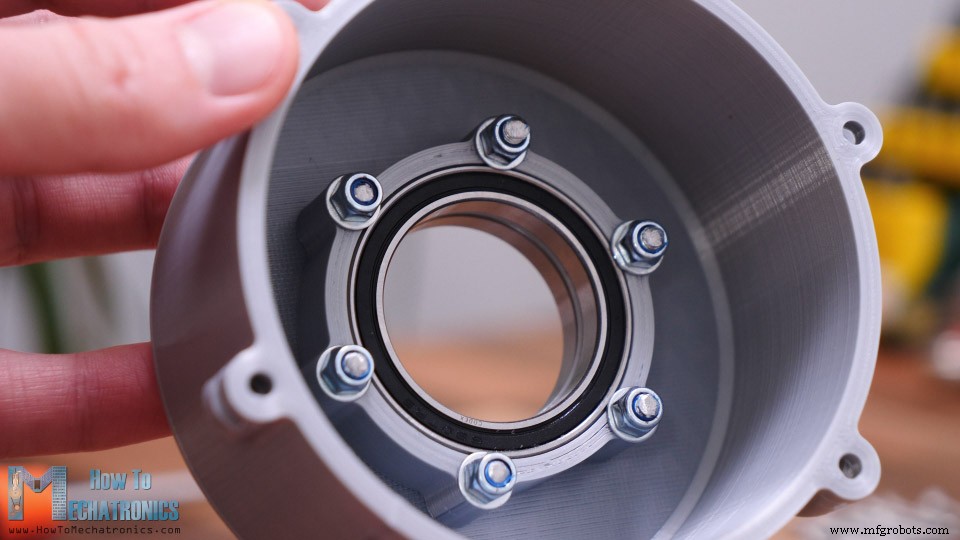
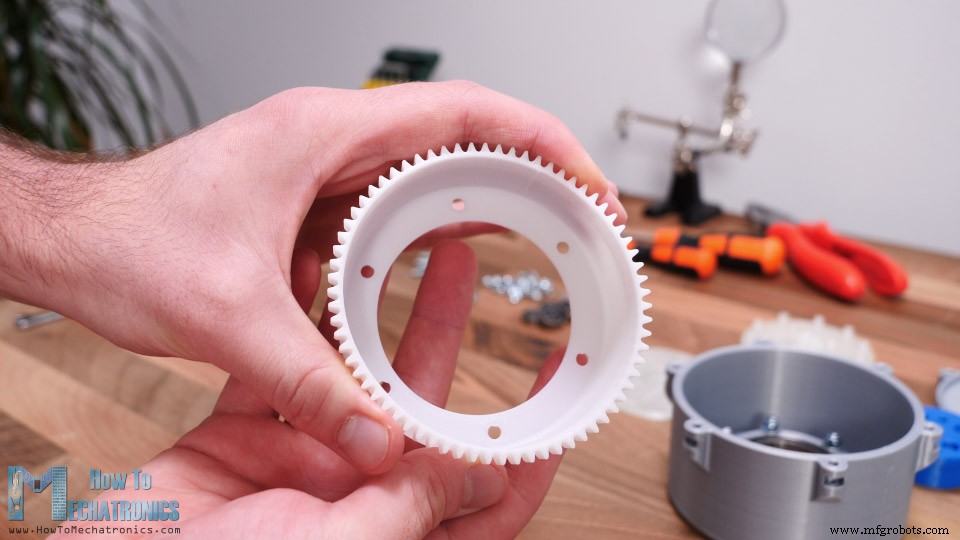
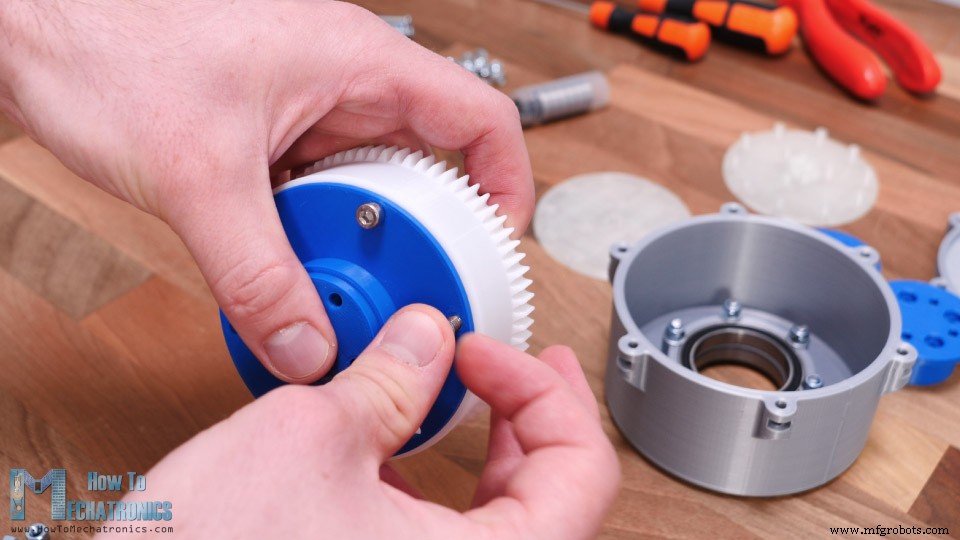
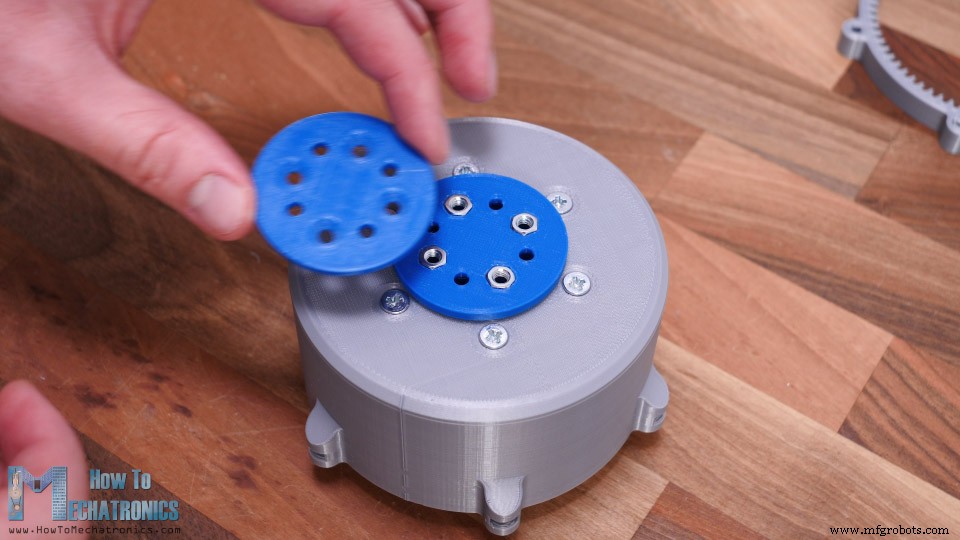
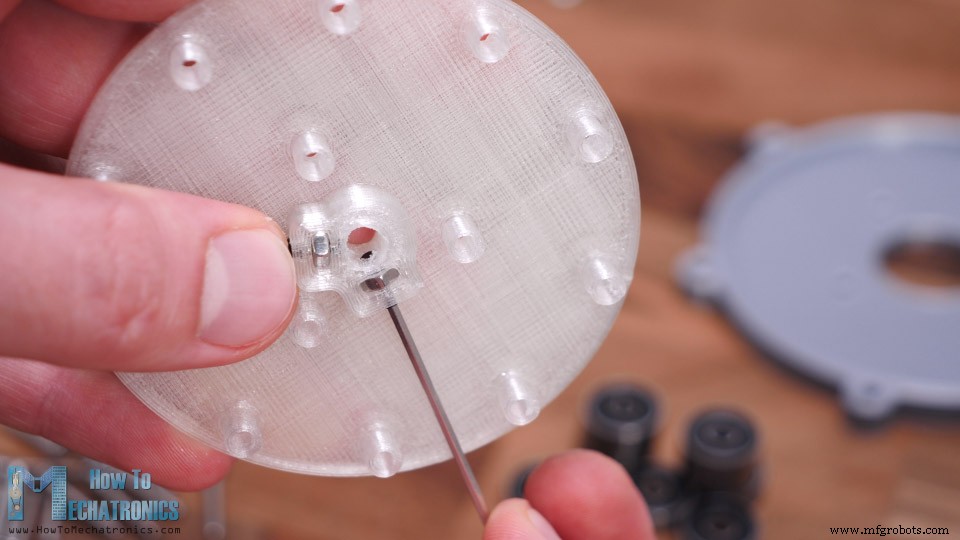
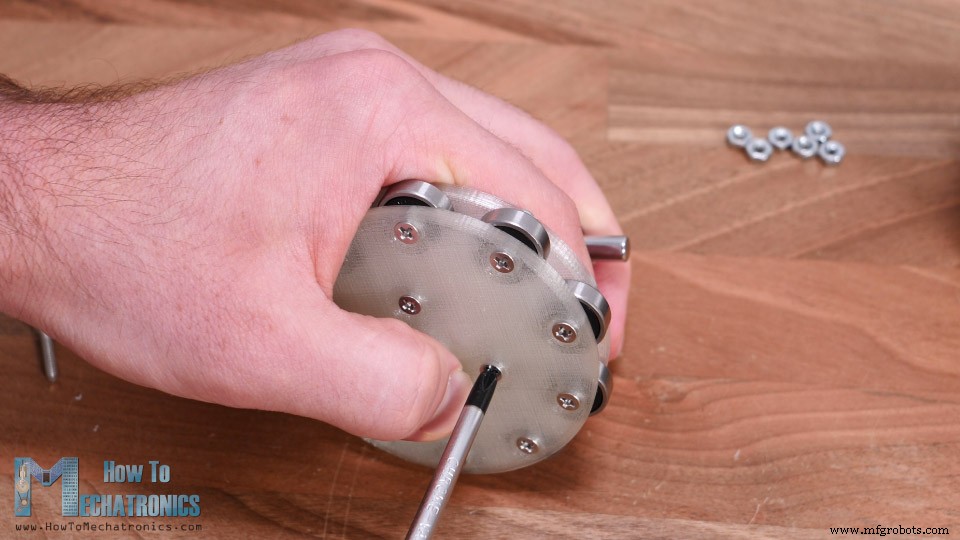
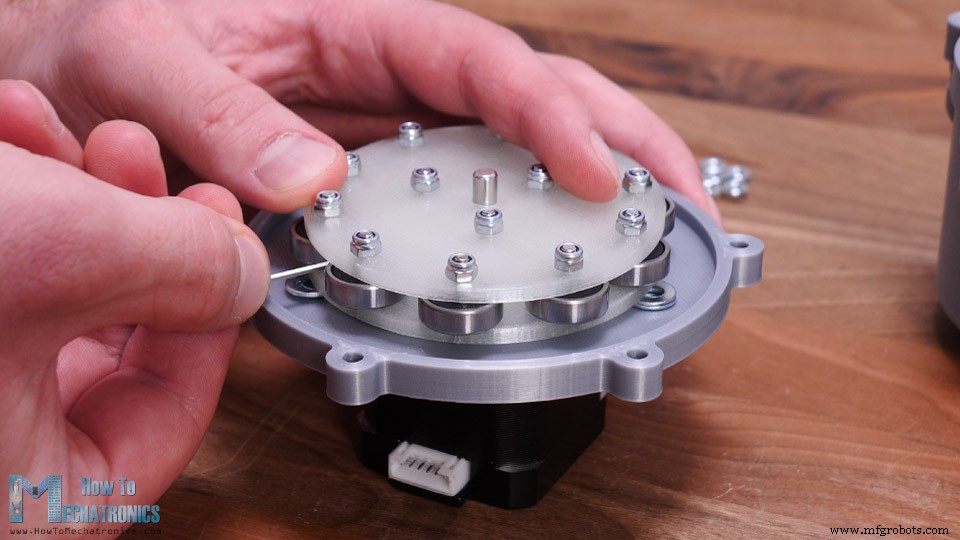
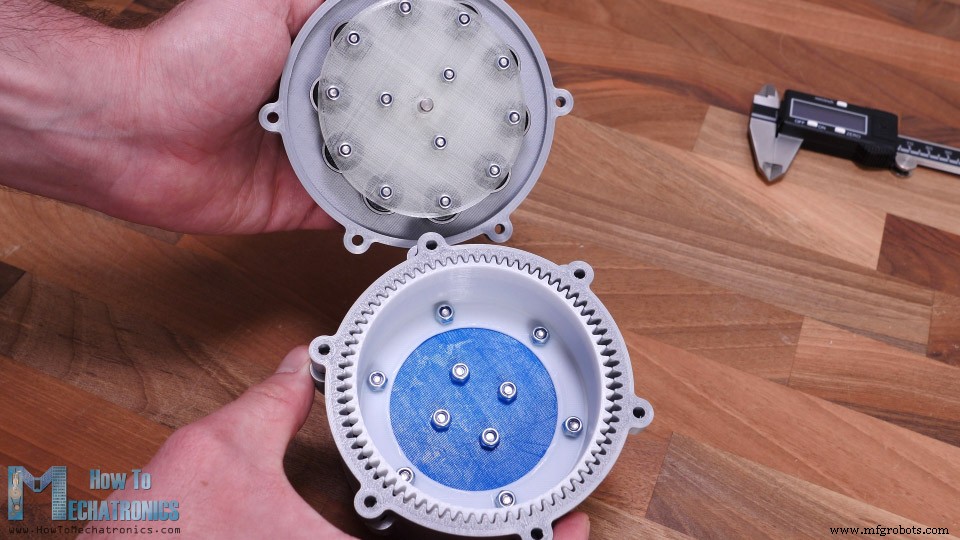
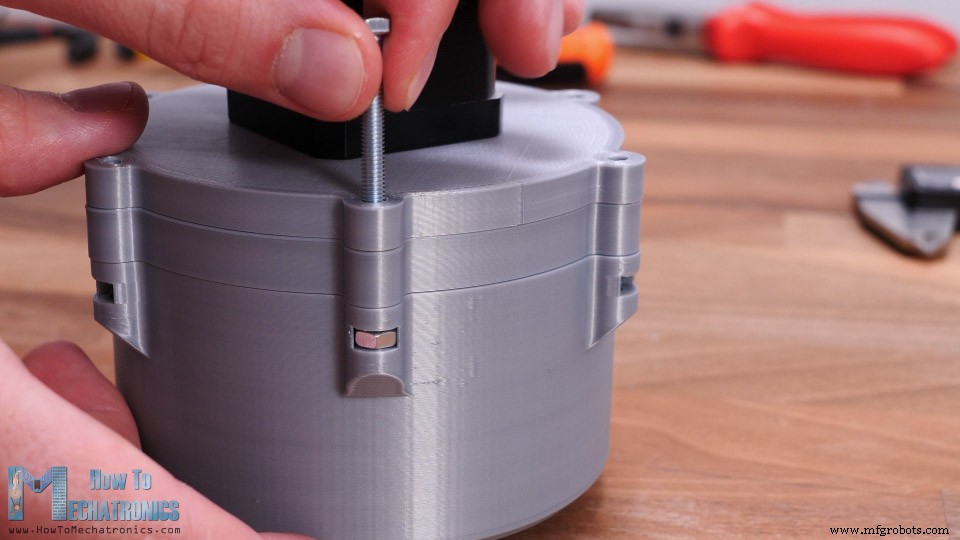
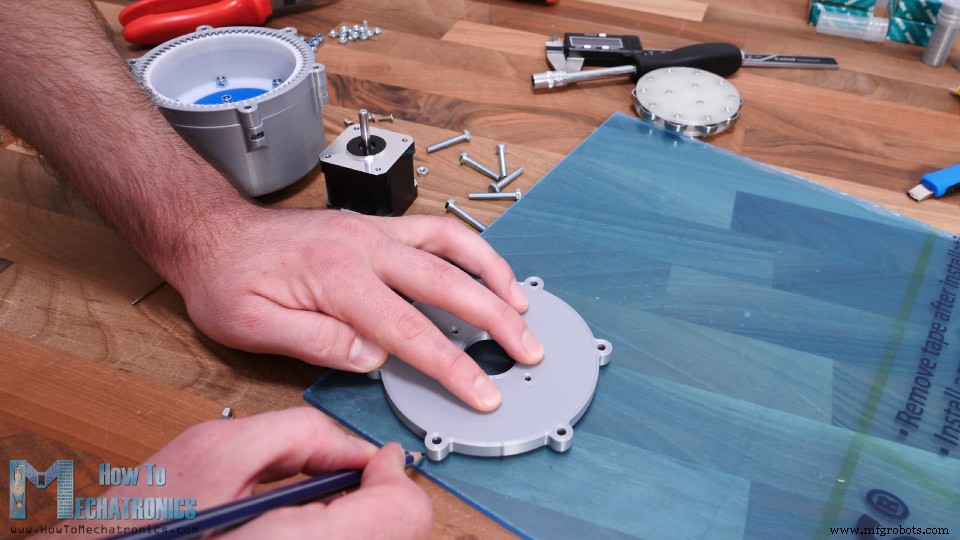
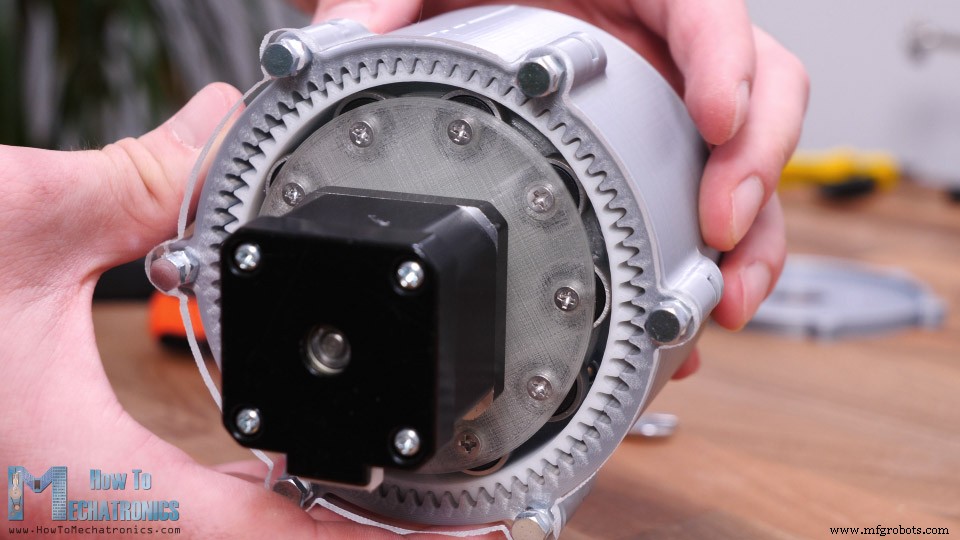
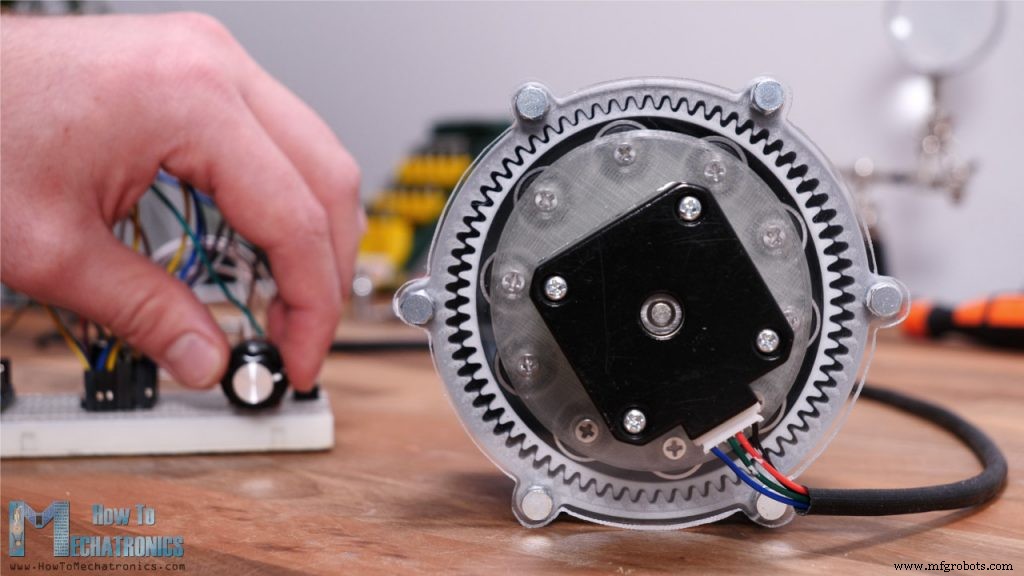
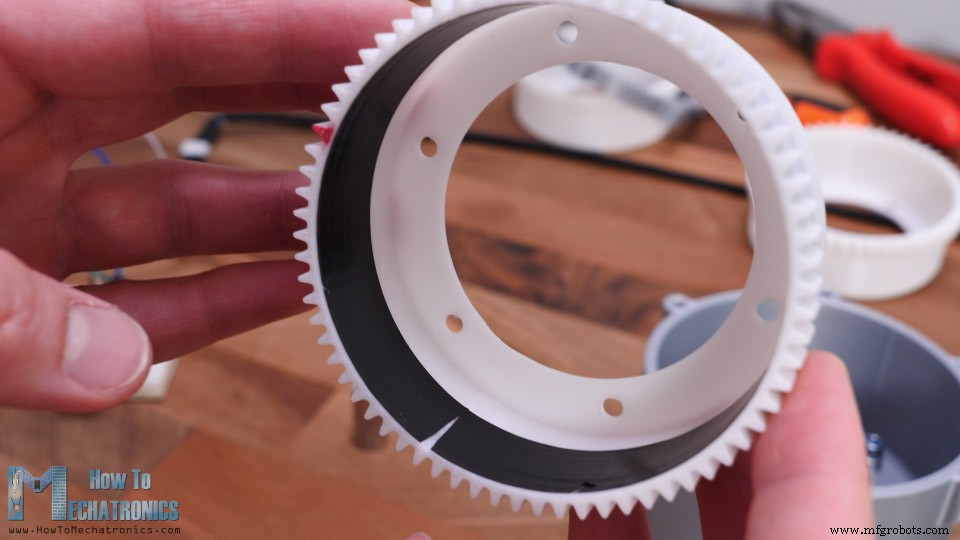
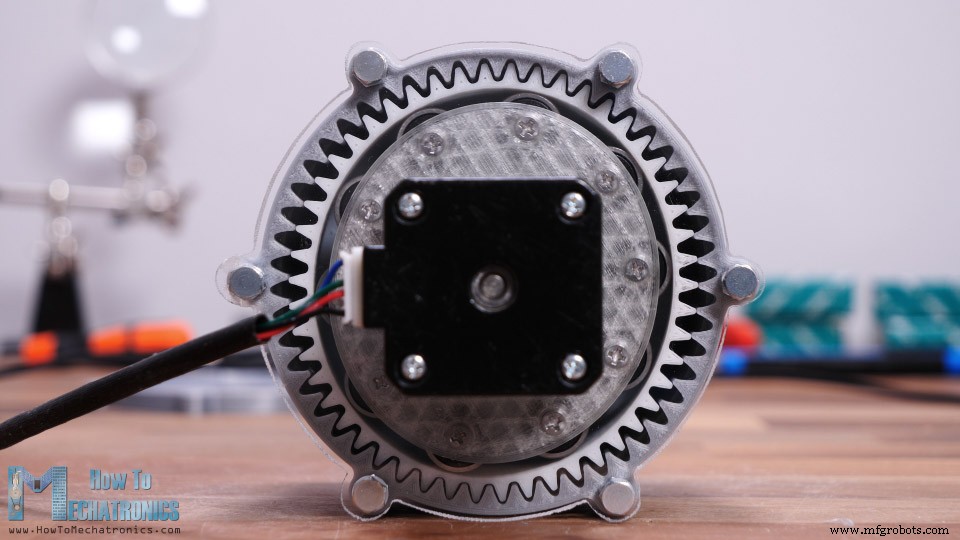
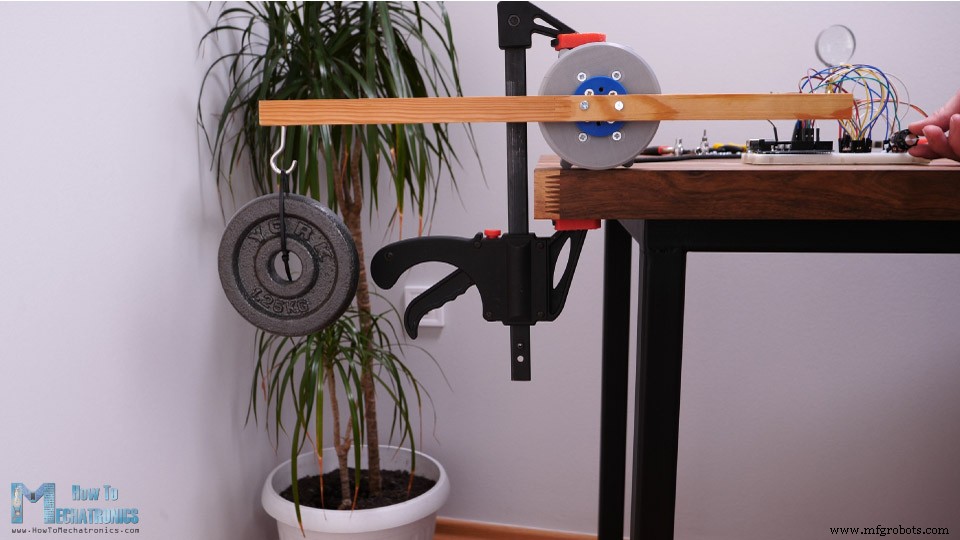
このチュートリアルでは、ストレインウェーブギア(別名ハーモニックドライブ)について学びます。まず動作原理を説明し、自作モデルを設計・3Dプリントして実物で動作を確認し、理解を深めます。 以下の動画を見るか、書面チュートリアルをお読みください。 ストレインウェーブギアは、コンパクトで軽量なパッケージで非常に高い減速比を実現するユニークな機械式ギアリングシステムです。ヘリカルギアや遊星ギアなどの従来型ギアリングシステムと比較して、同じスペースで最大30倍の減速比を達成できます。さらに、ゼロバックラッシュ特性、高トルク、高精度、高信頼性を備えています。そのため、ロボティクス、航空宇宙、医療機器、フライス盤、製造装置など多くの用途で使用されています。 ストレインウェーブギアは1957年にC.ウォルトン・ムーサーによって発明されました。一般的に使われるもう一つの名前「ハーモニックドライブ」は、実際にはハーモニックドライブ社の商標登録されたストレインウェーブギアのブランド名です。 では、どう動くのか見ていきましょう。ハーモニックドライブには3つの主要コンポーネントがあります:ウェーブジェネレーター、フレックススプライン、サーキュラースプライン。 ウェーブジェネレーターは楕円形で、楕円形のハブと、ハブの楕円形に追従する特殊な薄肉ベアリングで構成されます。これがギアセットの入力で、モーターシャフトに接続されます。 ウェーブジェネレーターが回転すると、波動運動が生成されます。 フレックススプラインは円筒形カップの形状で、柔軟だがねじり剛性の高い合金鋼製です。カップの側面は非常に薄いが、底面は厚く剛性が高いです。 これにより、カップの開放端が柔軟になり、閉鎖端が非常に剛性高くなるため、出力として使用し、出力フランジを接続できます。フレックススプラインの開放端には外歯があります。 一方、サーキュラースプラインは内歯を持つ剛性リングです。サーキュラースプラインの歯数はフレックススプラインより2つ多く、これがストレインウェーブギアシステムの鍵となる設計です。 ウェーブジェネレーターをフレックススプラインに挿入すると、フレックススプラインがウェーブジェネレーターの形状を取ります。 ウェーブジェネレーターが回転すると、フレックススプラインの開放端が放射方向に変形します。ウェーブジェネレーターとフレックススプラインをサーキュラースプライン内に配置し、歯を噛み合わせます。 フレックススプラインの楕円形状により、歯が噛み合うのはウェーブジェネレーター楕円の長軸を挟んだ対向する2領域のみです。 ウェーブジェネレーターが回転すると、サーキュラースプラインと噛み合っているフレックススプラインの歯がゆっくりと位置を変えます。フレックススプラインとサーキュラースプラインの歯数差により、ウェーブジェネレーターが180度回転するごとに、歯の噛み合いがフレックススプラインをウェーブジェネレーターに対してわずかに逆方向に回転させます。言い換えると、ウェーブジェネレーターが180度回転するごとに、フレックススプラインの噛み合い歯がサーキュラースプラインに対してわずか1歯分しか進みません。 したがって、ウェーブジェネレーターが360度(1回転)すると、フレックススプラインは2歯分だけ位置が変わります(進みます)。 例えば、フレックススプラインが200歯なら、ウェーブジェネレーターが100回転してフレックススプラインが200歯進む、つまりフレックススプラインがわずか1回転します。これが100:1の減速比です。この場合、サーキュラースプラインは202歯になります(サーキュラースプラインの歯数は常にフレックススプラインより2つ多い)。 減速比は以下の式で簡単に計算できます。減速比 = (フレックススプライン歯数 - サーキュラースプライン歯数) / フレックススプライン歯数。 フレックススプライン200歯、サーキュラースプライン202歯の例では、減速比は-0.01、つまりウェーブジェネレーターの1/100の速度で、マイナス符号は出力が逆方向であることを示します。 歯数を変えることでさまざまな減速比が得られます。 これは、歯のサイズを同じにして機構直径を変えるか、ギアセットのサイズと重量を維持したまま歯のサイズを変えることで実現できます。 ストレインウェーブギアの理論がわかったところで、3Dプリンターだけで作れるよう設計したモデルを紹介します。 このストレインウェーブギアモデルはFusion 360で設計しました。すべてのパーツが3Dプリント可能で、ボルト、ナット、ベアリングを追加するだけで組み立てられます。入力にはNEMA 17ステッピングモーターを選択しました。 ストレインウェーブギアの3要素(サーキュラースプライン、フレックススプライン、ウェーブジェネレーター)をどう設計したかを見てみましょう。3Dプリンターには精度の限界があるため、まずギアのモジュール(歯の大きさ)を決める必要があります。モジュール1.25、サーキュラースプライン72歯を選択しました。 フレックススプラインは必然的に2歯少ない70歯となり、比較的小さなギアセットで35:1の減速比が得られます。 ウェーブジェネレーターには、前述の特殊薄肉ベアリングを使用できません(入手困難)。代わりに、通常のボールベアリングを楕円周上に配置します。楕円の寸法はフレックススプライン内壁の寸法に合わせます。 楕円の長軸半径をフレックススプライン内壁半径より1.25mm大きく、短軸半径を1.25mm小さく設定しました。 ウェーブジェネレーターは2セクション構成で、10個のベアリングを簡単に取り付けられます。一方のセクションには、NEMA 17ステッピングモーター固定用のシャフトカプラー機能も備えています。 残りのパーツはこれら3要素を中心に設計されています。出力側ハウジングに外径47mmのベアリング2個を挿入し、ボルトとナットで固定します。 出力フランジは2パーツ構成で、ボルトとナットで接続することで、2つのベアリングに簡単に固定できます。 3Dプリント用STLファイルは以下から。 この3DモデルはThangsでダウンロード可能、ブラウザでも探索できます。 Thangsで3Dモデルをダウンロード。 3Dプリント用STLファイル: 関連記事:初心者・メーカー向けベスト3Dプリンター [2021年版] いよいよパーツを3Dプリントします。ギアをプリントする際、スライサーソフトの「水平拡張」機能を使うことが重要です。 私は-0.15mmに設定し、比較的良好な精度が得られました。これはプリンターによって異なる場合があります。この機能を使わないと、プリント時にフィラメントが膨張してわずかに大きくなり、ギアが正しく噛み合いません。 Creality CR-10 3Dプリンターですべてのパーツをプリントしました。価格を考えると良い仕事をしてくれたと思います。 こちらがすべての3Dプリントパーツです。 組み立てにはボルト、ナット、ベアリングが必要です。 必要な全コンポーネント完全リスト: 組み立て開始:まず出力側の2つのベアリングをハウジングに挿入します。ベアリングは外径47mm、内径35mmです。スライシング時に-0.15mmの水平拡張補正を使ったので、ベアリングはハウジングにかなりキツめにハマりました。 2つのベアリングの間に1.5mmの3Dプリント距離リングを配置します。ベアリングをハウジングに固定するには、長さ25mmのM4皿ネジ6本が必要です。M4ワッシャーも使用し、ベアリング外輪にちょうど触れる程度でベアリングをハウジングに固定します。 次はフレックススプライン。カップの壁厚はわずか1.2mmなので、PLAでプリントしても開放端はまだ柔軟です。 フレックススプラインの閉鎖端に出力フランジをM4ボルト6本で取り付けます。固定するとフレックススプラインは少し柔軟性が減りますが、閉鎖端はかなり剛性が高くなります。 次に、フレックススプラインをベアリングを通して挿入します。出力フランジは最初のベアリングの半分まで入ります。反対側に出力フランジのもう一方のパーツを挿入し、2つのベアリングの間にぴったり収まります。 出力シャフトのスロットにM4ナット4個を配置します。これらは出力への取り付け・接続用です。 出力シャフトを仕上げるため、その上にナットを覆うパーツを置き、長さ40mmのM4ボルト4本で2つの出力パーツをついに固定できます。これでフレックススプラインと出力シャフトが、ハウジングに固定されながら自由に回転できるようになります。 次に、サーキュラースプラインをギアセット蓋とモーターマウントと共にハウジングに固定します。その前にウェーブジェネレーターを組み立てます。まずM3ナット2個を挿入します。これらは、ウェーブジェネレーターをモーターシャフトに固定するためのグリブネジ(止めネジ)用です。 次に、10個のベアリングを配置します。ベアリングが壁からわずかに離れるよう、シャフト底部の小さなエッジでスペースを確保しています。ウェーブジェネレーターのもう一方のパーツにも同様のエッジがあり、ベアリングが壁に触れないようになっています。16mm長のM3ボルトとナットで、ベアリングとウェーブジェネレーター全体を固定します。 次にウェーブジェネレーターをモーターに固定しますが、その前にモーターをモーターマウントとギアセット蓋に取り付けます。ウェーブジェネレーターはモーター蓋から2mm離れる必要があるため、ウェーブジェネレーター挿入時にガイドとして2枚のワッシャーを使用しました。その後、ベアリングの間からアクセスできる位置にあるグリブネジを締め付けるだけです。 最後に、ウェーブジェネレーターをフレックススプラインに挿入し、すべてを接続します。まずフレックススプラインを楕円形でサーキュラースプラインと噛み合わせた状態に調整し、同じ方向でウェーブジェネレーターを挿入します。 正直、モーターマウントのせいでフレックススプラインを制御できないため、このフィットを完璧にするのは少し難しいです。もう少し違う設計にできたかもしれませんが、デモンストレーション目的には十分だと思います。 残るのは、ハウジングソケットにM4ナットを挿入し、サーキュラースプラインとウェーブジェネレーターの両方をハウジングに固定することだけです。 完成です。ストレインウェーブギア(ハーモニックドライブ)ができました。しかし完成してみると、このままではゆっくり回る出力軸しか見えず少し物足りないと感じました。そこで、3Dプリントギアセット蓋をアクリル製に替えて、内部も見えるようにしました。 手元に4mm厚のアクリル板があったので、蓋の形をマーキングし、ノコギリで大まかに切り出しました。 その後、ヤスリで形を整えました。穴は3mmドリルで、モーター用の大きな穴は25mmフォースナービットで開けました。最終的にかなり良い形に仕上がりました。 モーターとウェーブジェネレーターを先ほどと同じように再組み立てしました。ここで、以前の蓋の厚みと合わせるため、アクリルとハウジングの間にナットをいくつか入れて適切な距離を確保しました。 これでギアセットがずっとクールに見えます。 ステッピングモーターをArduinoに接続し、モーター速度と方向を制御してシステムの動作を詳しく観察できるようにしました。 こちらが実物で動くハーモニックドライブです。この場合、出力軸は入力軸の35倍遅く回転します。 フレックススプラインの1歯を赤でマークして、動きを追跡しやすくしました。正直、この動きを見るのはかなり楽しいです。 しかし、フレックススプラインが時々ジッターしたり、動きが完全に滑らかでないことがわかります。これにはいくつか理由があります。この構成では、アクリルモーターマウントを手作業で作ったため、モーターが完璧に中心に取り付けられていません。オリジナルの3Dプリントモーターマウントを使うと、動きがずっと滑らかになります。 また、ゼロバックラッシュからは程遠いこともわかります。前述の通り、このタイプの3Dプリンターの精度限界が原因です。歯のプロファイルがどれだけ綺麗にプリントできるかだけでなく、全体寸法の精度も関係します。例えば、フレックススプライン内側に絶縁テープ(厚さ0.18mmのみ)を貼ると、より良い結果が得られました。 プリントをテストと調整で改善するしかないようです。モジュール1.75でも試しましたが、良い結果は得られませんでした。 実はオリジナルの3Dプリント蓋を使うと動きは滑らかでしたが、それでもまだ十分ではありませんでした。 重量物持ち上げテストも行いました。距離25cmで1.25kgを持ち上げられました。トルクに換算すると約3Nmで、このNEMA 17ステッピングモーターの定格トルクの少なくとも10倍です。 この動画の内容は以上です。このギアリングシステムは中空軸に簡単に設計できるため、ロボティクス用途に非常に便利です。今後のロボットプロジェクト動画でハーモニックドライブを使用するかもしれません。 この動画を楽しんでいただき、何か新しいことを学んでいただけたら幸いです。チャンネル登録を忘れずに、更なるチュートリアルとプロジェクトはHowToMechatronics.comで!ストレインウェーブギアとは?
動作原理
ストレインウェーブギア - ハーモニックドライブ 3Dモデル
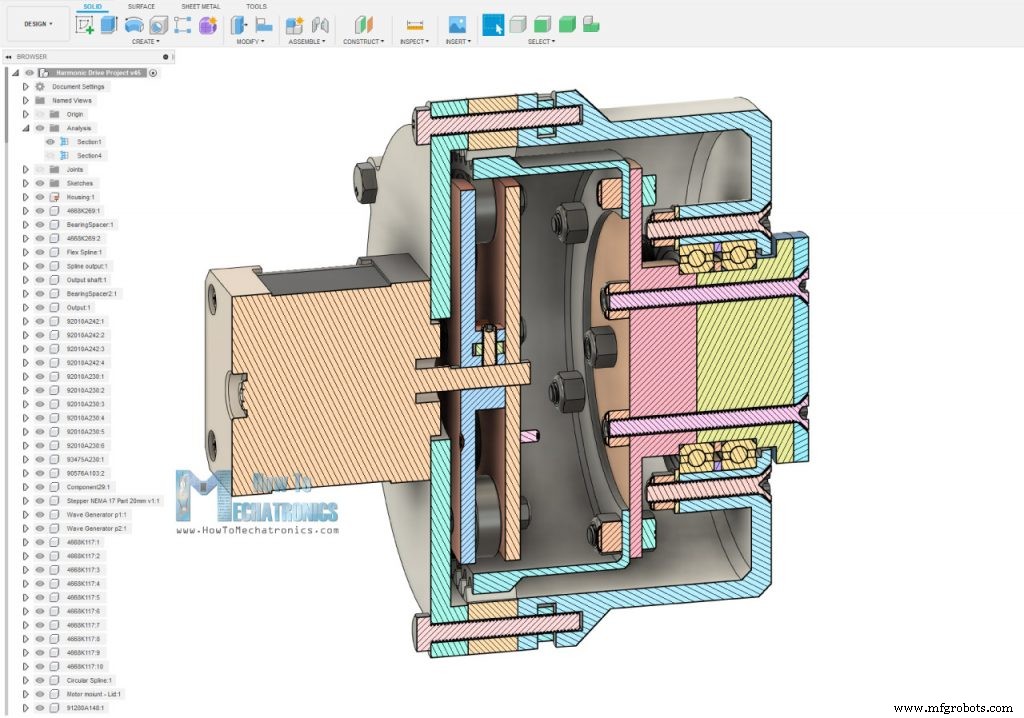
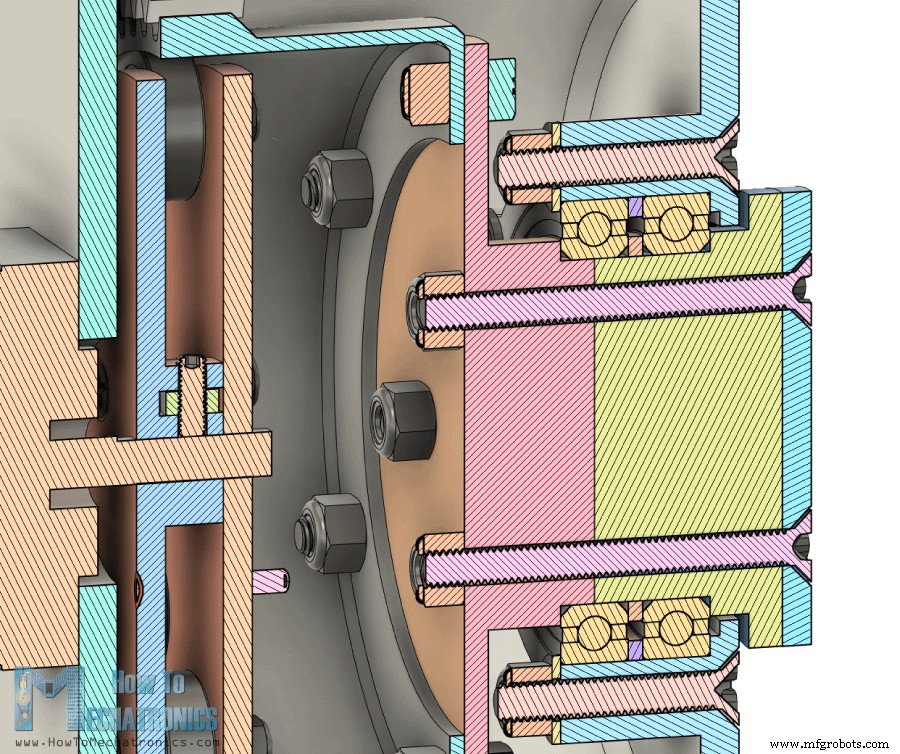
3Dプリントされたストレインウェーブギア - ハーモニックドライブ
産業技術
- ギアリデューサーの選び方:主要な選定基準を解説
- 3Dプリンティング入門:原理、種類、主要応用を徹底解説
- 配管応力(パイプストレイン)を防ぎ、高額な損傷を回避する5つのエキスパートヒント
- 金属製造入門:初心者向け完全ガイド
- フライス盤を理解する:機能、用途、メリット
- モネル合金:主要用途と高温性能
- 銅タングステン電極の浸透制御:均一密度を確保するマスタリング
- 空気圧アクチュエータ解説:タイプ、用途、主要アプリケーション
- 交流(AC)電力の現代システムにおける主要応用:発電・送電・変圧
- Sundance、高精度ロボティクス向けコンパクト低消費電力組み込みプロセッサ「VCS-1」発表
- ETSI、緊急通信におけるIoTの新標準を策定