



ブラシレスDCモーターとESCの動作原理 - 技術概要
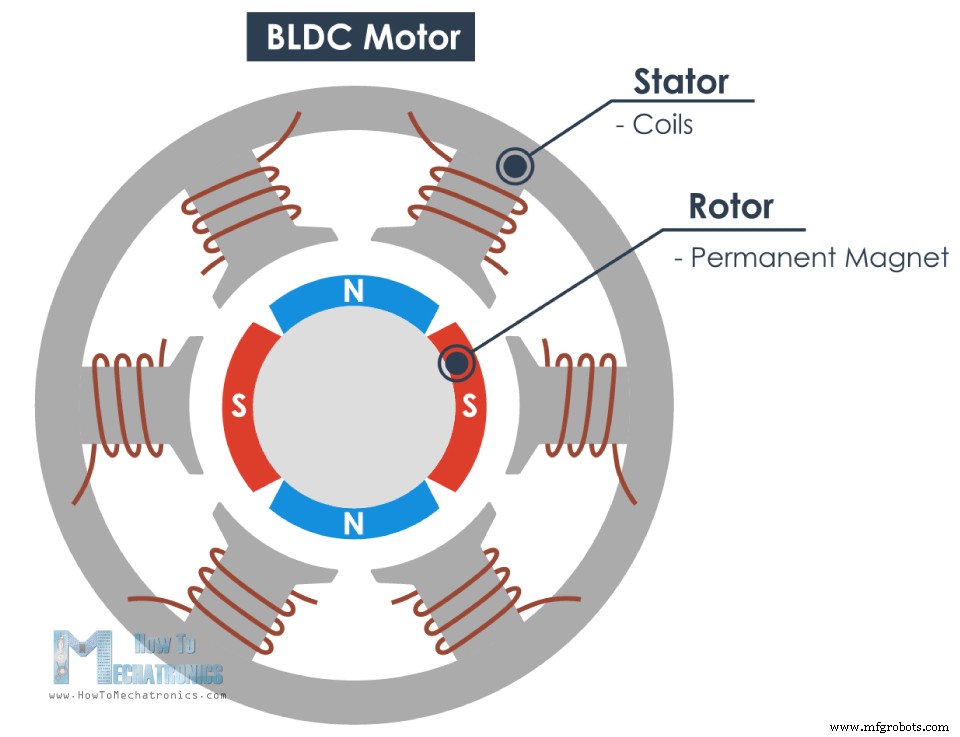
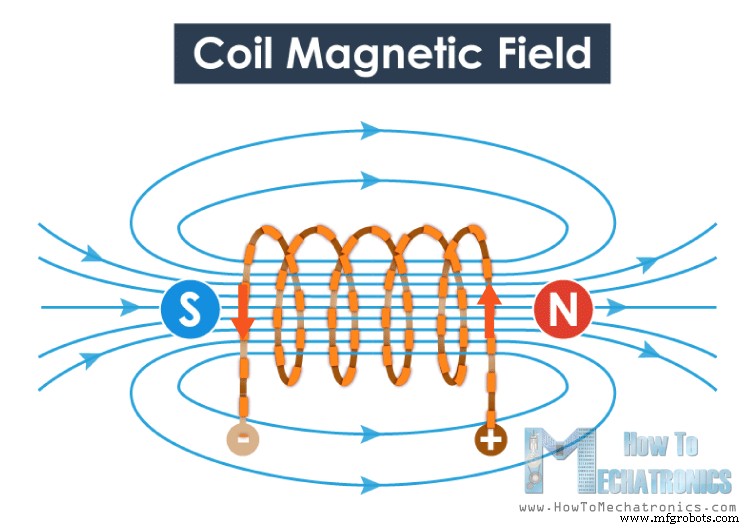
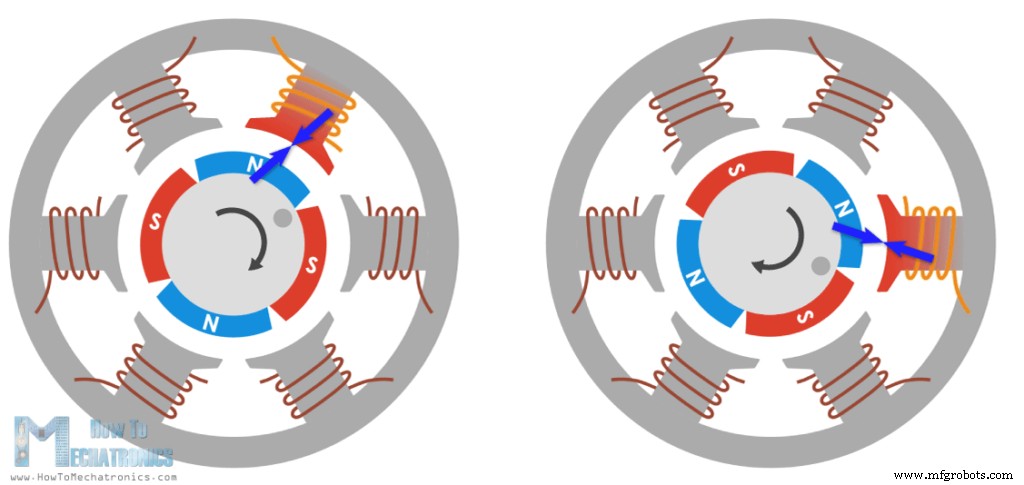
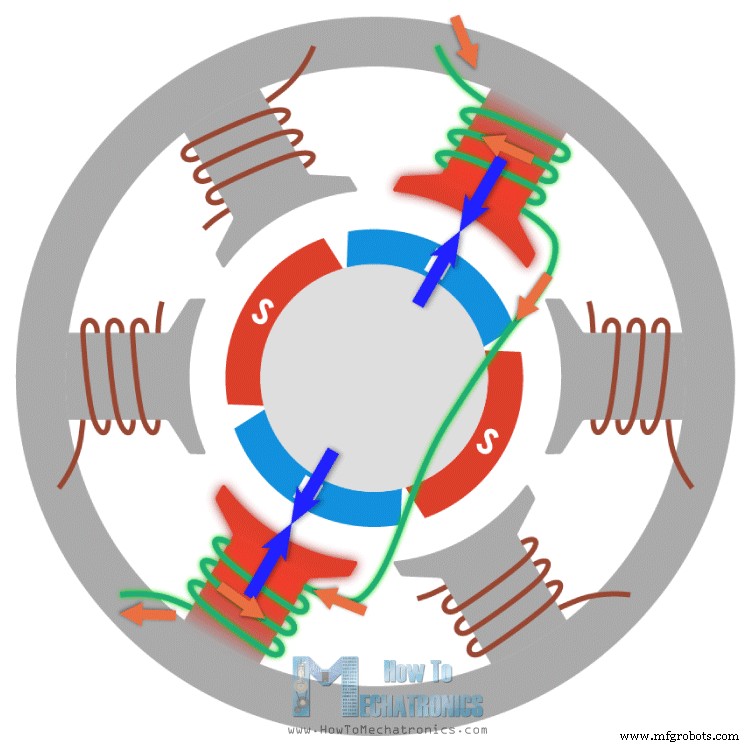
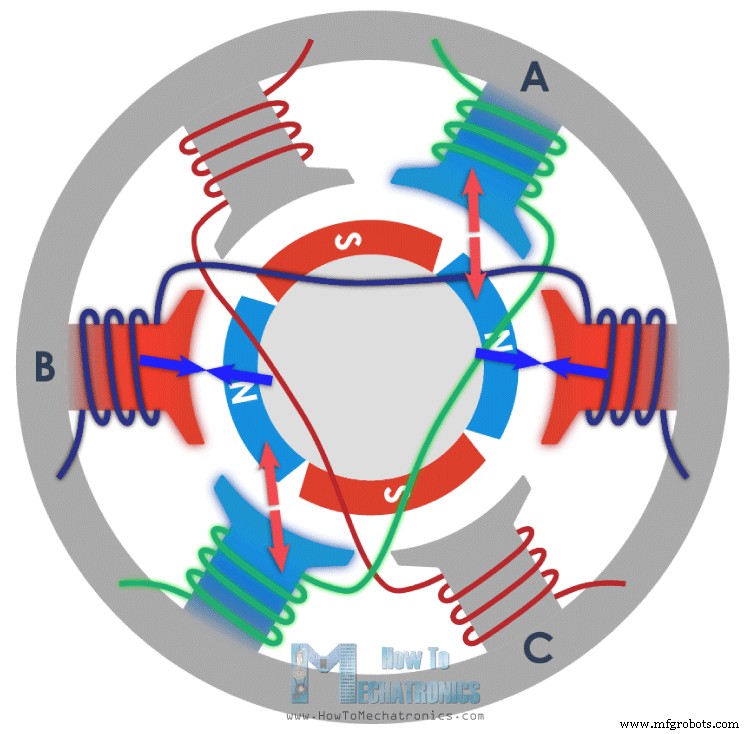
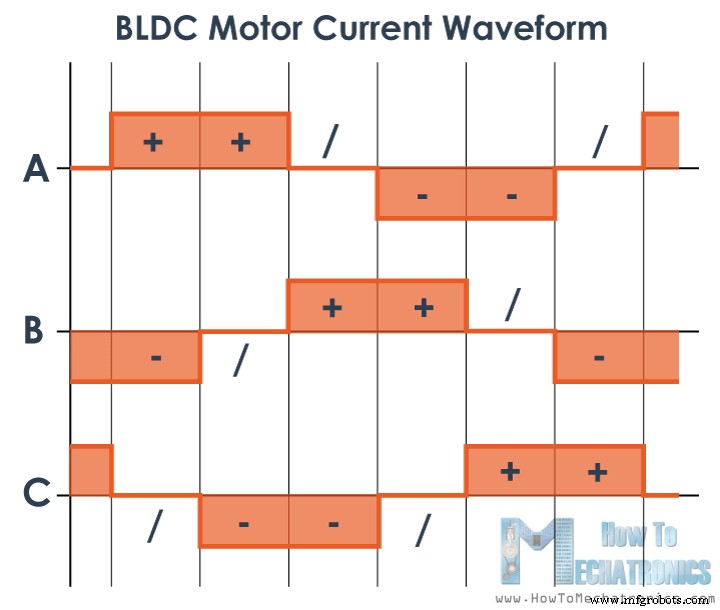
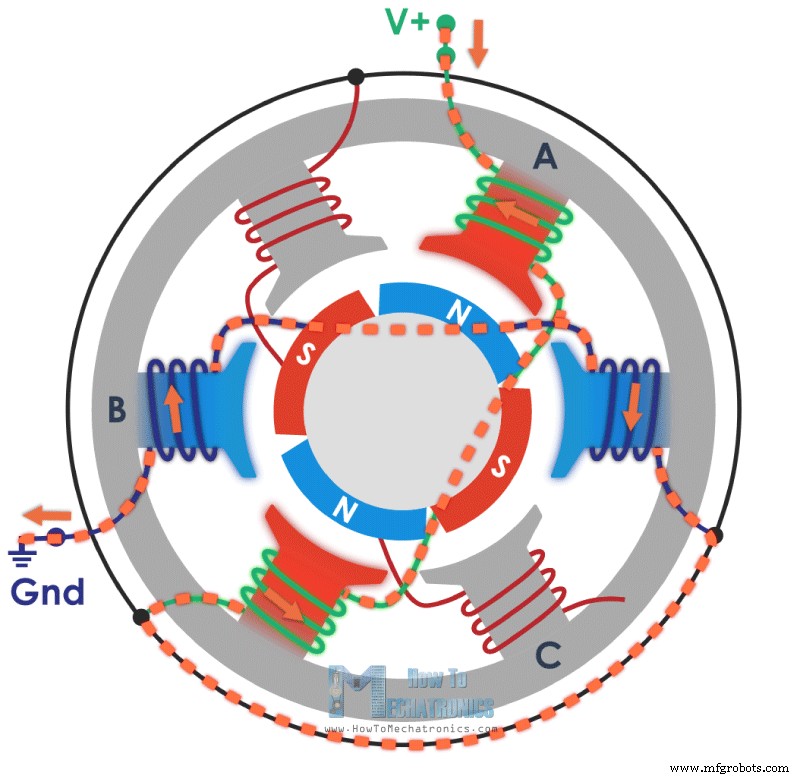
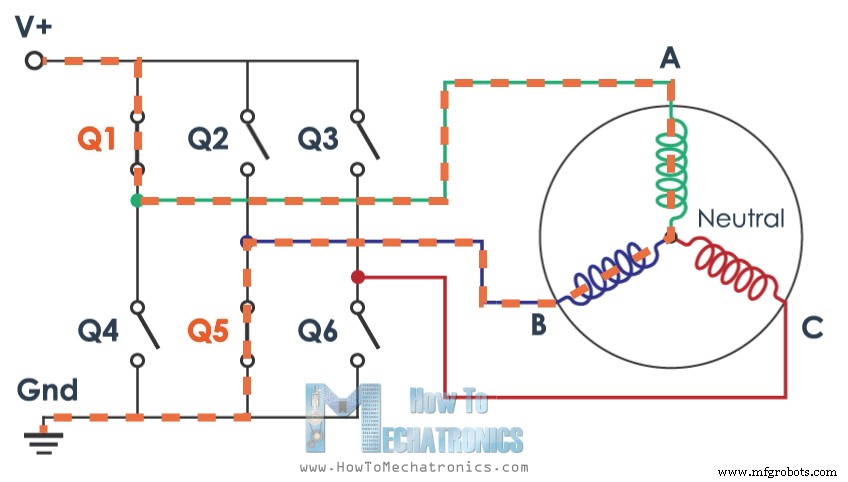
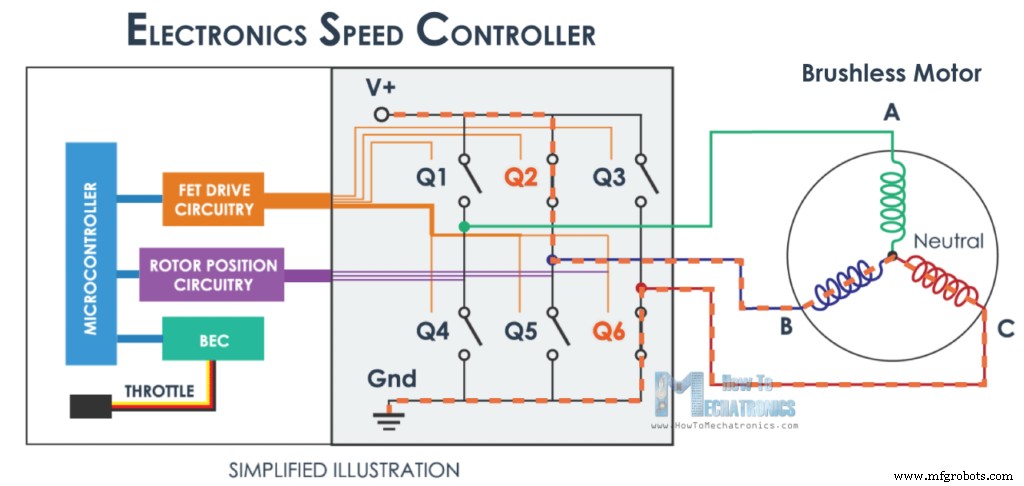
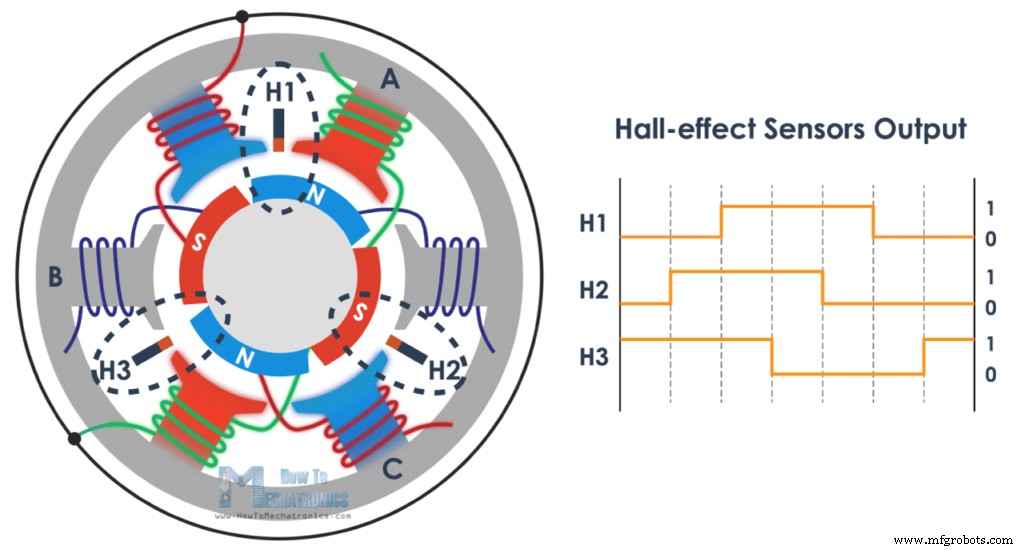
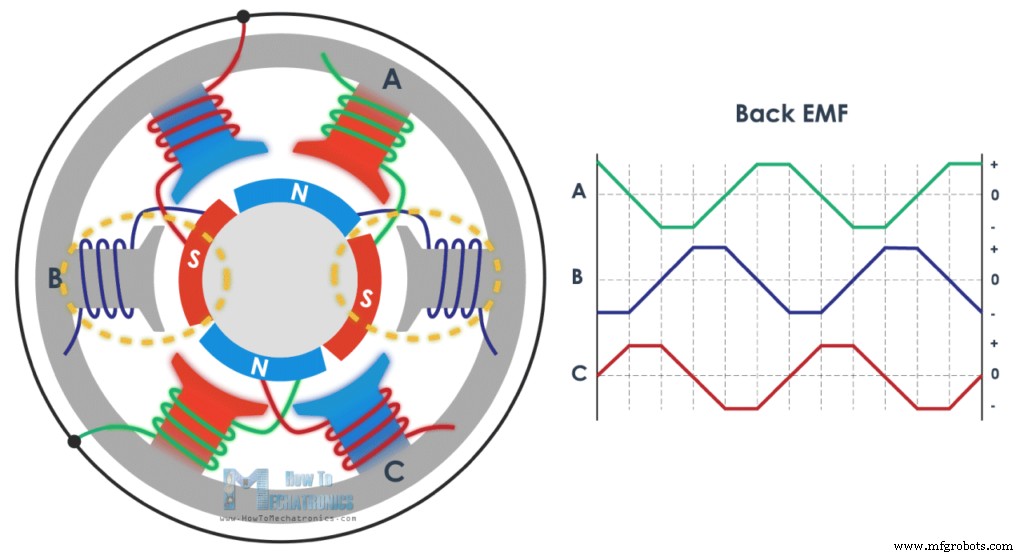
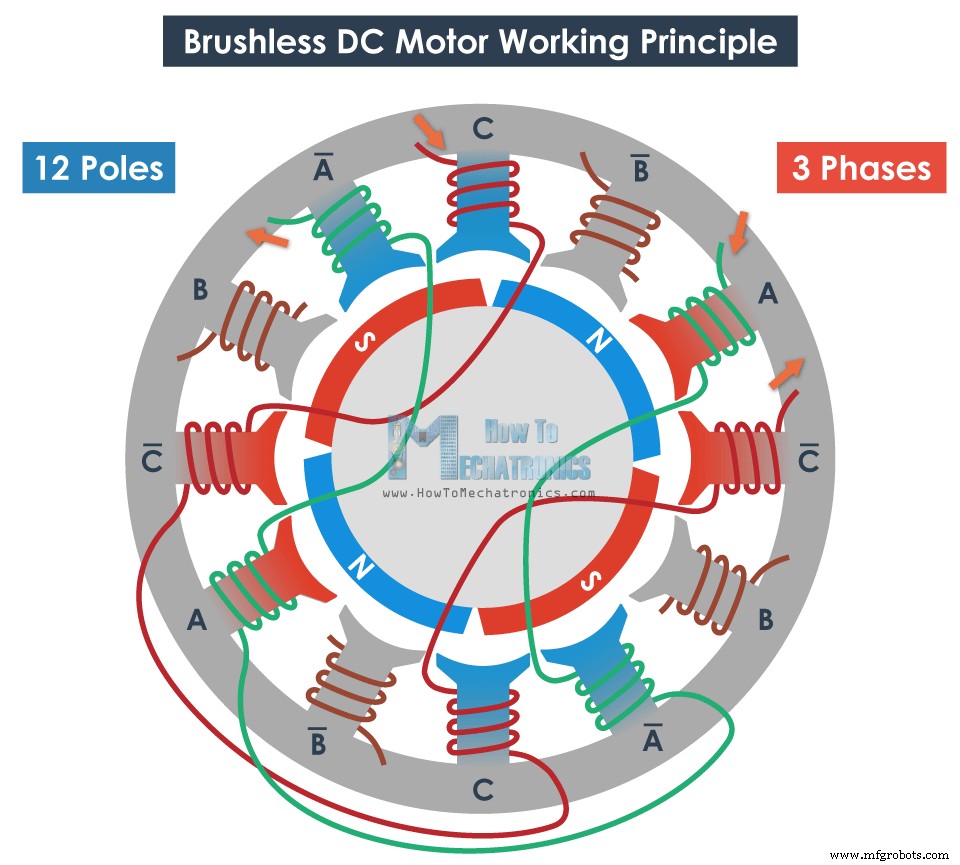
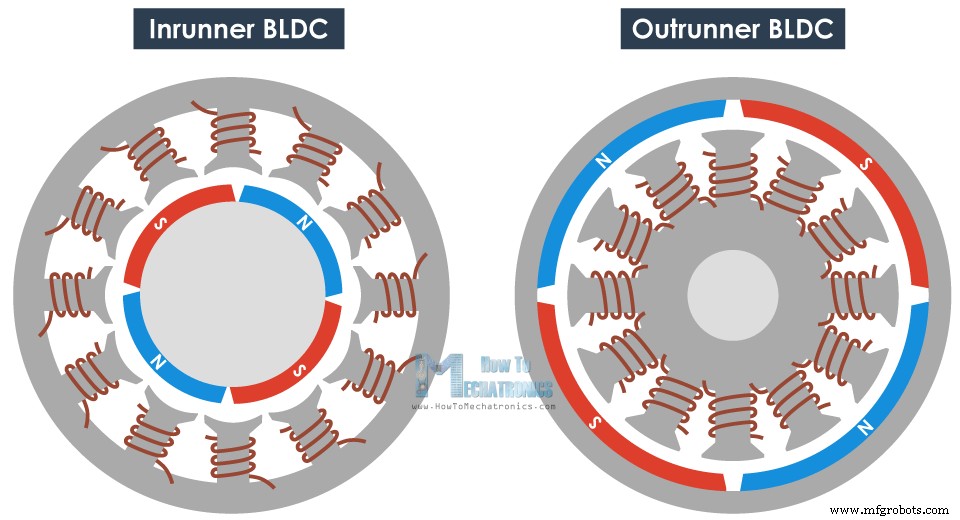
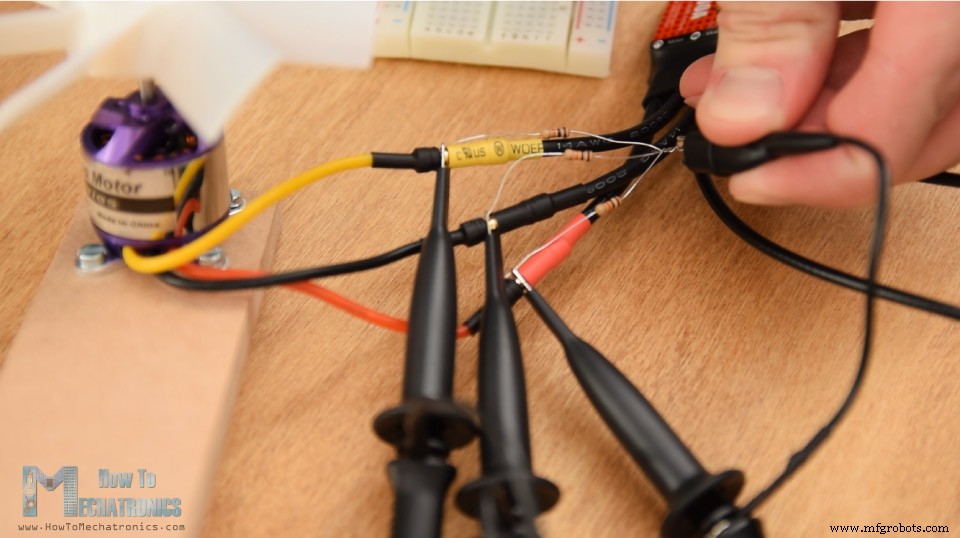
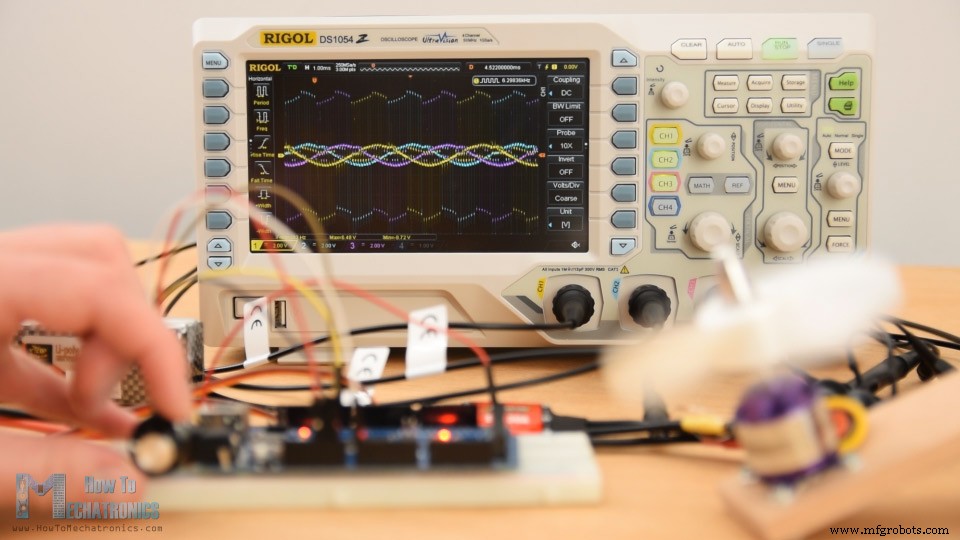
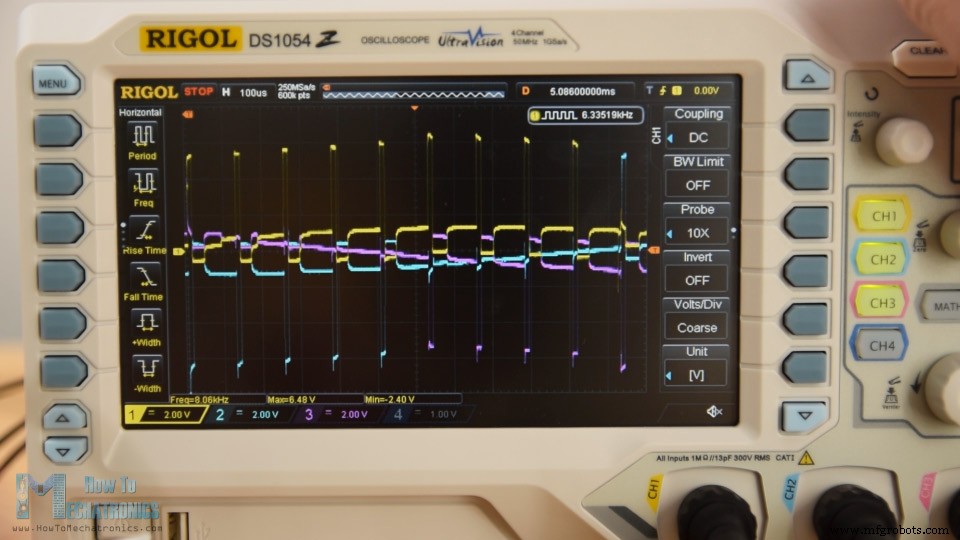
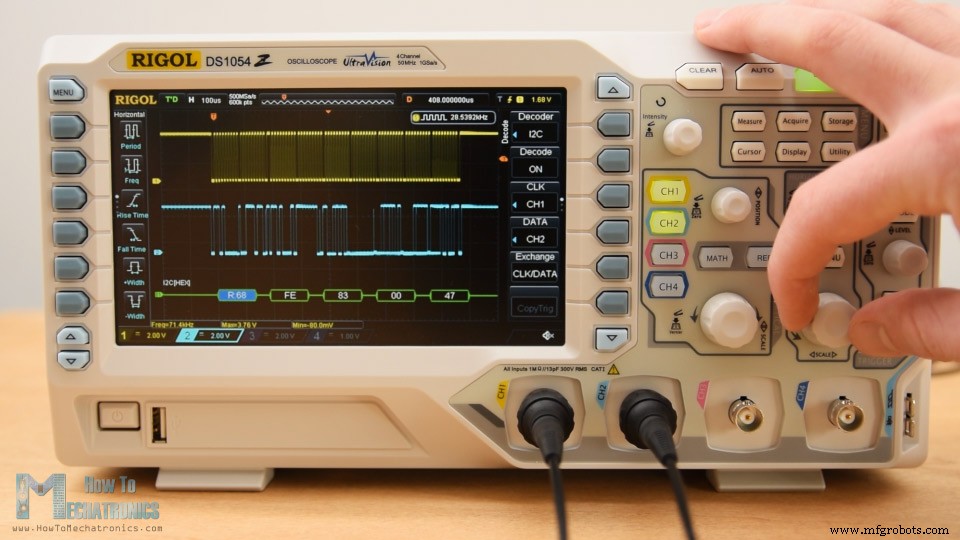
このチュートリアルでは、ブラシレスモーターとESCの仕組みを学びます。この記事は以下の動画の前半部分で、ブラシレスDCモーターとESC(電子速度制御装置)の動作原理を学び、後半ではArduinoを使ったBLDCモーター制御方法を学びます。 以下の動画を見るか、書面チュートリアルをお読みください。 BLDCモーターは主に2つの部分で構成されます:ステーター(固定子)とローター(回転子)。この図解では、ローターは2極の永久磁石、ステーターは下図のように配置されたコイルで構成されています。 ご存知の通り、コイルに電流を流すと磁場が発生し、磁力線や極性は電流の方向に依存します。 適切な電流を流せば、コイルがローターの永久磁石を引き付ける磁場を生成します。各コイルを順番に励磁すれば、永久磁石と電磁石の力の相互作用でローターが回り続けます。 モーター効率を高めるため、向かい合う2つのコイルを1つのコイルとして巻き、ローターの極に対して相反する極を生成するようにすれば、引力が2倍になります。 この構成では、わずか3つのコイル(相)でステーターに6極を生成できます。さらに、2つのコイルを同時に励磁すれば効率をさらに高められます。一方のコイルが引き付け、もう一方が反発するからです。 ローターが360度フルサイクルするには、6つのステップ(区間)が必要です。 電流波形を見ると、各区間で1相が正電流、1相が負電流、残り1相がオフになっていることがわかります。このことから、3相の自由端を接続して電流を共有したり、単一電流で2相を同時に励磁したりできることがわかります。 例を見てみましょう。A相をハイ(正のDC電圧に接続)にし、何らかのスイッチ(例えばMOSFET)で制御し、もう一方のB相をグラウンドに接続すると、電流はVCCからA相、中性点、B相を経てグラウンドへ流れます。たった1つの電流流れで4つの異なる極を生成し、ローターを動かせます。 この構成は実際にはモーター相のスター結線で、中性点は内部接続され、3相のもう一方の端がモーターから出ているため、ブラシレスモーターには3本の線が出ています。 つまり、ローターを1サイクル回すには、6つの区間それぞれで正しい2つのMOSFETをオンにすればよく、それがESCの本質です。 ESC(Electronic Speed Controller)は、適切なMOSFETをアクティブにして回転磁場を作り出し、ブラシレスモーターの動きや速度を制御します。周波数が高いほど、ESCが6区間を素早く通過するほど、モーターの回転数は高くなります。 しかし、ここで重要な疑問が生じます:どのタイミングでどの相を励磁すればよいか、どう知ればいいのでしょうか。答えはローターの位置を知る必要があり、ローター位置を決定するために一般的に2つの方法が使われます。 第1の一般的な方法は、ステーターに埋め込まれたホール効果センサーを使用することです。これらは120度または60度間隔で等間隔に配置されます。 ローターの永久磁石が回転すると、ホール効果センサーが磁場を検知し、一方の磁極でロジック「ハイ」、逆極でロジック「ロー」を出力します。この情報に基づいてESCは次の換相シーケンス(区間)をいつ実行すべきか判断します。 第2の一般的な方法は、逆起電力(バックEMF)を検知してローター位置を決定することです。バックEMFは、磁場生成のちょうど逆のプロセス、つまり移動または変化する磁場がコイルを通過するとコイルに電流が誘導される現象の結果として発生します。 つまり、ローターの移動磁場がフリーのコイル(非励磁相)を通過すると、そのコイルに電流が誘導され、電圧降下が発生します。ESCはこれらの電圧降下を発生時に検知し、それに基づいて次の区間がいつ来るかを予測・計算します。 これがブラシレスDCモーターとESCの基本動作原理であり、ローターとステーターの両方の極数を増やしても同じです。依然として3相モーターで、フルサイクルを完了するための区間数が増えるだけです。 また、BLDCモーターにはインランナーとアウトランナーがあります。インランナーは永久磁石が電磁石の内側にあり、アウトランナーは永久磁石が電磁石の外側にあります。どちらも同じ動作原理を使い、それぞれ独自の長所・短所があります。 理論はこれくらいにして、実際にデモしてみましょう。ブラシレスモーターの3相をオシロスコープに接続します。3個の抵抗を1点で接続して仮想中性点を作り、反対側をBLDCモーターの3相に接続しました。 最初に気づくのは3つの正弦波です。これらは非励磁時に相で生成されるバックEMFです。 モーターのRPMを変えると、正弦波の周波数と振幅が変化します。RPMが高いほど、バックEMF正弦波の周波数と振幅が高くなります。しかし、実際にモーターを駆動しているのはこれらのピークで、励磁相が変化する磁場を生成しています。 各区間で2相が励磁、1相が非励磁であることがわかります。例えばここではA相とB相が励磁、C相が非励磁。次はA相とC相が励磁、B相が非励磁、といった具合です。 ここでBanggood.comに感謝を。このオシロスコープを提供していただきました。Rigol DS1054Zで、価格を考えると最高のエントリーレベルオシロスコープの一つです。4入力チャンネル、50MHz帯域幅(ハックで100MHz可能)、サンプリングレート1GSa/s、比較的大きなメモリ深度24Mptsを備えます。 ディスプレイは7インチで非常に見やすく明るいです。各種演算機能、ローパス/ハイパスフィルター、SPI/I2Cデコードなど多機能です。改めてBanggood.comに感謝、ぜひ彼らのストアでこのオシロスコープをチェックしてください。 以上がブラシレスモーターの基本動作原理です。より実践的な例や、Arduinoでのブラシレスモーター制御方法を知りたい場合は、このチュートリアルのパート2をご覧ください。 このチュートリアルを楽しんでいただき、何か新しいことを学んでいただけたら幸いです。ご質問は下のコメント欄でお気軽にお尋ねください。また、私のArduinoプロジェクトコレクションもチェックしてみてください。動作原理
ESC(電子速度制御装置)の仕組み
産業技術
- ピックアンドプレースロボットの動作原理:製造現場の効率化を強化
- ブラシ付きDCモーターの仕組み:シンプルなメカニズムと信頼性の高い動力
- 3Dプリンティング完全ガイド:種類、プロセス、仕組み、材料、活用事例
- アーク溶接完全ガイド:種類・仕組み・メリット・デメリット
- CNCボーリングミルを理解する:仕組みと主なメリット
- カムロック完全解説:キャビネットを目立たず確実に施錠する仕組み
- アイボルト(アイスクリュー)とは:設計と用途のプロフェッショナルガイド
- グロメット完全ガイド:種類・用途・機器保護の仕組み
- トランスファーモールディングを徹底解説:プロセス、メリット、バリエーション
- 車のトランスミッション完全解説:種類、機能、動作原理
- 産業用クラッチの理解:定義、機能、用途