



PIDコントローラー完全理解: 種類、動作原理、産業応用
PIDコントローラー – 何なのか? どう動作するのか?
PIDコントローラーは、産業オートメーションとアプリケーションで最も一般的に使用される制御アルゴリズムであり、産業用コントローラーの95%以上がPIDタイプです。PIDコントローラーは、さまざまなパラメータをより精密かつ正確に制御するために使用されます。
最もよく使用されるのは、温度、圧力、速度、流量、その他のプロセス変数の制御です。堅牢な性能と機能的シンプルさにより、より精密な制御が最優先要件となる膨大な産業アプリケーションで採用されています。PIDコントローラーがどう動作するかを見てみましょう。
PIDコントローラーとは?
比例、積分、微分の3つの基本動作の組み合わせを一般的にPID動作と呼び、由此PID (Proportional-Integral-Derivative) コントローラーと名付けられています。これら3つの基本係数は、各PIDコントローラーで特定用途向けに調整され、最適な応答を得ます。
センサーから入力パラメータ(実測プロセス変数/PV)を取得します。また、目標アクチュエータ出力(設定値/セットポイント/SP)も受け入れ、比例・積分・微分応答を計算・結合してアクチュエータへの出力を算出します。
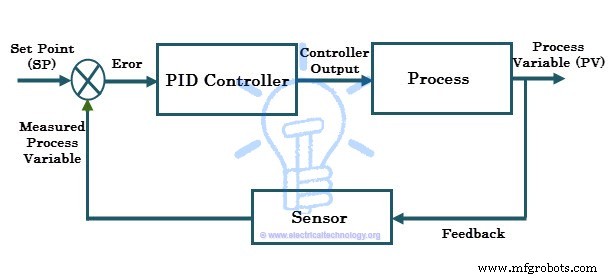
上図の典型的な制御システムを考えてみます。プロセスのプロセス変数を特定レベルに維持する必要があります。プロセス変数が温度(℃)だと仮定します。プロセス変数(温度)を測定するためにセンサーを使用します(例: RTD)。
セットポイントはプロセスの目標応答値です。プロセスを80℃に維持する必要があるなら、セットポイントは80℃です。センサーからの実測温度が50℃(プロセス変数/PV)だが、設定温度(セットポイント/SP)は80℃だとします。
PID制御アルゴリズムにおいて、実測値と目標値のこの偏差(誤差)が、比例・積分・微分の応答の組み合わせに応じてアクチュエータ(ここではヒーター)への出力を生成させます。PIDコントローラーは、プロセス変数が設定値に落ち着くまで、アクチュエータへの出力を連続的に変化させます。これは閉ループフィードバック制御システムとも呼ばれます。
関連記事:
PIDコントローラーの動作
手動制御では、オペレータがプロセス変数(温度、流量、速度等、制御対象)を定期的に読み取り、制御変数(制御対象を所定範囲に収めるために操作する変数、ヒーター、流量弁、モーター入力等)を調整します。一方、自動制御では、測定と調整が連続的に自動で行われます。
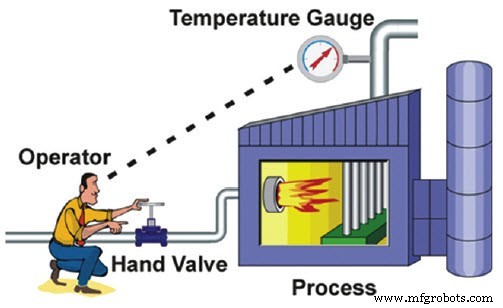
現代の産業用コントローラーはすべて自動タイプ(クローズドループコントローラー)で、通常、1つまたは複数の制御動作の組み合わせを生成するよう設計されています。これらの制御動作には以下が含まれます。
- ON-OFFコントローラー
- 比例コントローラー (P制御)
- 比例積分コントローラー (PI制御)
- 比例微分コントローラー (PD制御)
- 比例積分微分コントローラー (PID制御)
ON-OFFコントローラーでは、操作変数を制御する2つの状態、すなわちプロセス変数がセットポイント未満なら完全ON、セットポイント超過なら完全OFFのみが可能です。そのため出力は振動的になります。精密制御を達成するため、ほとんどの産業ではアプリケーションに応じてPIDコントローラー(またはPI、PD)を使用します。これらの制御動作を見ていきましょう。
P制御(比例制御)
比例制御または単にP制御は、現在の誤差に比例した制御出力を生成します。ここで誤差とは、セットポイントとプロセス変数の差(e = SP − PV)です。この誤差値に比例ゲイン(Kc)を乗じたものが出力応答となり、比例ゲインが誤差値に対する比例出力応答の比率を決定します。
例: 誤差の大きさが20でKcが4なら、比例応答は80になります。誤差値がゼロなら、コントローラー出力/応答もゼロです。応答速度(過渡応答)は比例ゲインKcを増やすことで向上します。しかし、Kcを正常範囲を超えて増やすと、プロセス変数がより高いレートで振動し始め、システムの不安定を招きます。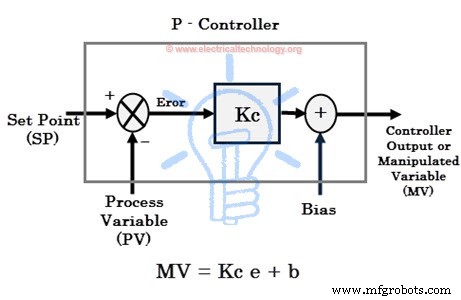
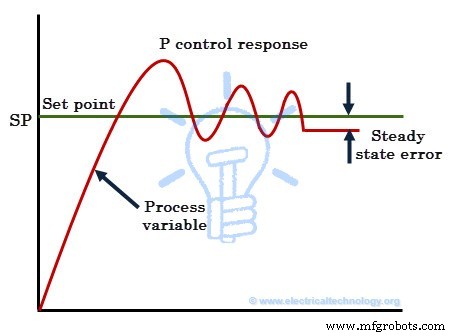 P制御はプロセス変数の安定性と良好な応答速度を提供しますが、セットポイントと実測プロセス変数の間に常に誤差が残ります。単独使用時は手動リセット/バイアスで誤差を低減することが多いですが、ゼロ誤差状態は達成できません。したがって、図に示すようにP制御応答には常に定常偏差(定常状態誤差)が残ります。
関連記事:
I制御(積分制御)
- 積分制御またはI制御は、システムの定常偏差を低減するためのものです。積分成分は誤差項を一定期間積分し、誤差がゼロになるまで続けます。これにより、微小な誤差値でも大きな積分応答を生成します。ゼロ誤差条件では、最終制御デバイスへの出力を最後の値で保持し、ゼロ定常偏差を維持します。一方P制御では誤差がゼロになると出力もゼロになります。
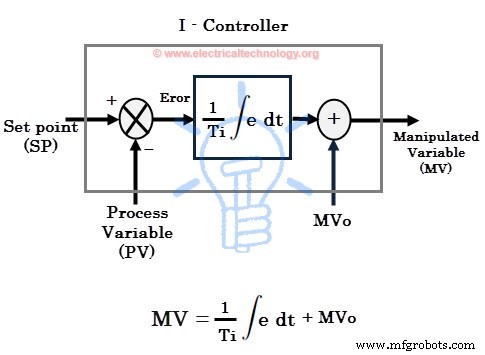
誤差が負の場合、積分応答/出力は減少します。I制御単独では応答速度は遅い(ゆっくり応答)ですが、定常状態応答を改善します。積分ゲインKiを減らすと応答速度は向上します。
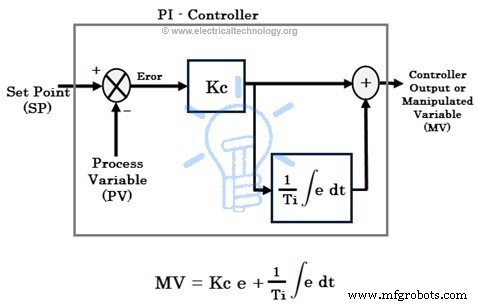
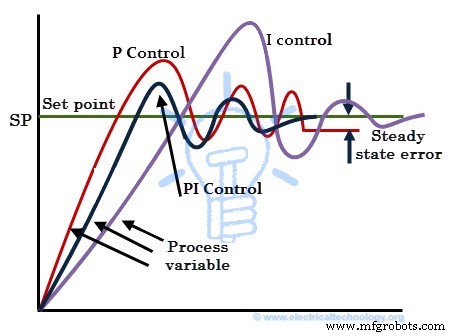
多くのアプリケーションで、比例制御と積分制御を組み合わせ、P制御の良好な応答速度とI制御の優れた定常状態応答の両方を達成します。産業オペレーションではPI制御が最もよく使用され、過渡応答と定常状態応答の両方を改善します。I制御のみ、P制御のみ、PI制御の応答は下図の通りです。
D制御(微分制御)応答
微分制御(または単にD制御)は、プロセス変数が単位時間あたりどれだけ速く変化するかを監視し、変化率に比例した出力を生成します。微分出力は、誤差の変化率に微分定数を乗じたものに等しくなります。D制御は、プロセス変数が高速で変化し始めたときに使用されます。
このような場合、D制御は最終制御デバイス(制御弁、モーター等)を、プロセス変数の急速な変化を打ち消す方向に動かします。D制御単独ではいかなる制御アプリケーションにも使用できないことに注意してください。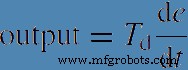
微分作用は、出力にキックスタートを与えるため応答速度を向上させ、誤差の将来的な振る舞いを予測します。微分項が大きいほど(微分定数または微分時間Tdを増やすことで達成)、D制御はプロセス変数の変化により迅速に応答します。
ほとんどのPIDコントローラーでは、D制御応答は誤差ではなくプロセス変数のみに依存します。これにより、オペレータによる急激なセットポイント変更時の出力スパイク(急激な出力増大)を防止します。また、ほとんどの制御システムでは微分時間Tdを小さく設定します。微分応答はプロセス変数のノイズに非常に敏感で、わずかなノイズでも極端に大きな出力を生成するためです。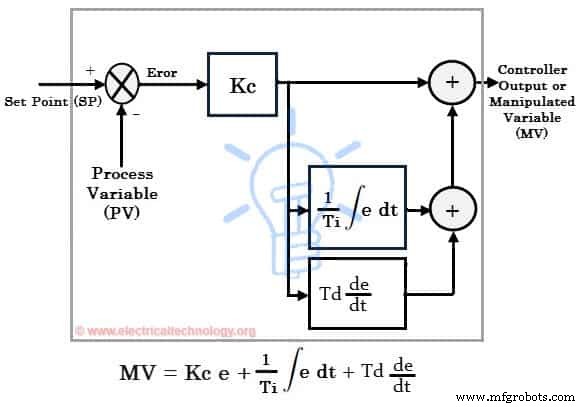
比例、積分、微分の制御応答を組み合わせることでPIDコントローラーが形成されます。PIDコントローラーは汎用的に適用可能ですが、PID設定を知り、適切にチューニングして所望の出力を得る必要があります。チューニングとは、比例・積分・微分パラメータの最適ゲインを設定し、PIDコントローラーから理想的な応答を得るプロセスです。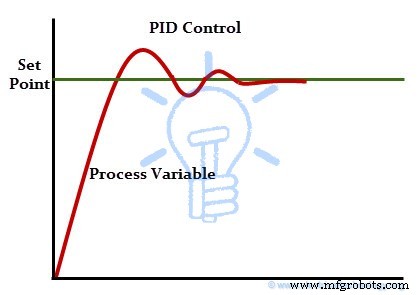
PIDコントローラーをチューニングして所望の応答を得る方法はいくつかあります。試行錯誤法、プロセス反応曲線法、ツィーグラー・ニコルズ法などがあります。最も一般的にツィーグラー・ニコルズ法と試行錯誤法が使用されます。
以上がPIDコントローラーとその動作についての解説です。コントローラー構造のシンプルさにより、PIDコントローラーは多様なプロセスに適用可能です。また、プロセスの詳細な数学的モデルを知らなくても、あらゆるプロセスにチューニング可能です。主な応用には、PIDコントローラーによるモーター速度制御、温度制御、圧力制御、流量制御、液面制御等があります。
リアルタイムPIDコントローラー
今日の市場には、レベル、流量、温度、圧力などすべての産業制御ニーズに対応するさまざまなタイプのPIDコントローラーが存在します。PIDを用いてプロセスのこれらのパラメータを制御する際、選択肢はPLCまたはスタンドアロンPIDコントローラーの使用です。
スタンドアロンPIDコントローラーは、1〜2ループの監視・制御が必要な場合、または大規模システムでのアクセスが困難な状況で使用されます。これらの専用制御デバイスは、シングルループおよびデュアルループ制御の多様なオプションを提供します。スタンドアロンPIDコントローラーは複数のセットポイント設定を提供し、独立した複数のアラームも生成します。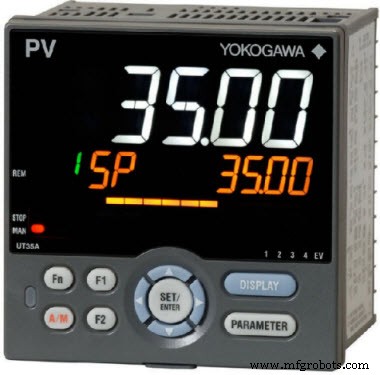
これらのスタンドアロンコントローラーには、横河温度コントローラー、ハネウェルPIDコントローラー、オメガオートチューンPIDコントローラー、ABB PIDコントローラー、ジーメンスPIDコントローラーなどがあります。
ほとんどの制御アプリケーションでは、PLCがPIDコントローラーとして使用されます。PIDブロックはPLC/PACに組み込まれており、精密制御のための高度なオプションを提供します。PLCはスタンドアロンコントローラーより知的で強力であり、作業を容易にします。すべてのPLCは、シーメンス、ABB、AB、デルタ、エマーソン、横河のいずれであっても、プログラミングソフトウェアにPIDブロックを備えています。
下図はアレンブラッドリー (AB) PIDブロックとその設定ウィンドウを示します。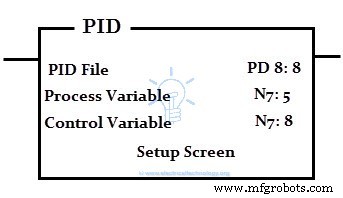
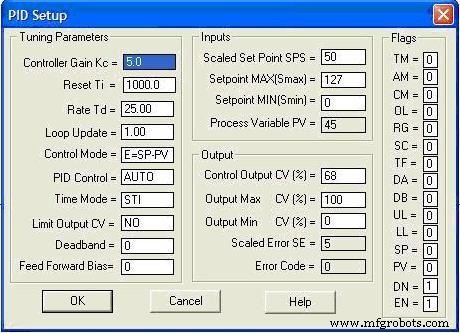
下図はジーメンス PIDブロックを示します。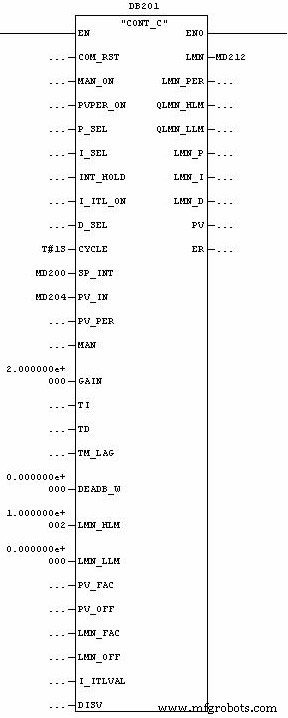
下図はLabVIEW PIDツールキットが提供するPIDコントローラー VIを示します。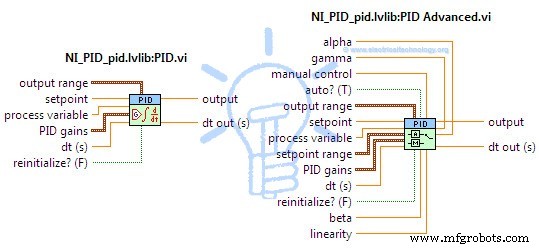
産業技術
- 3Dプリンティング入門:原理、種類、主要応用を徹底解説
- レーザービーム加工(LBM)完全ガイド:種類、原理、用途、メリット・デメリット
- ラピッドプロトタイピング完全ガイド:種類、プロセス、メリット
- 積層造形(アディティブマニュファクチャリング)完全ガイド:種類・プロセス・応用
- ブローチ加工とは:プロセス、仕組み、主要タイプを徹底解説
- レーザー溶接:原理、レーザー種類、産業用途、メリット・デメリット
- 抵抗溶接:種類、原理、メリット・デメリット、用途を解説
- ジグボーリング盤:種類、機能、メリット、NC/CNCへの系譜
- 押出成形(エクストルージョン)とは?工程、種類、実用応用を徹底解説
- 距離センサーの仕組みと主要アプリケーション
- AD8232 ECGセンサー:機能と応用