



MG996Rサーボモーター:動作原理と実用応用
モーターは電気エネルギーを機械エネルギーに変換できる電子デバイスです。市場にはいくつかの種類のモーターがあります。これらにはDCモーター、ステッピングモーター、ブラシレスモーター、サーボモーターが含まれます。この記事では、特にMG996Rサーボモーターについて説明します。サーボモーターは、電流に応じてトルクと速度を生成する回転アクチュエータです。
しかし、焦点は適切なモーターの選び方と、プロジェクトでの使用方法にあります。
配線構成
MG996Rは3線式のメタルギアローターです。デバイスの各ワイヤーには特定の目的があります。以下の表は各ワイヤーの説明を示しています。
| ワイヤー番号 | ワイヤー色 | 説明 |
| 1 | 茶色 | 茶色のワイヤーはこのシステムのグランドワイヤーです。システムをアースします。 |
| 2 | 赤 | このワイヤーはモーターに電力を供給します。通常4.8V〜7.2Vの能力を提供します |
| 3 | オレンジ | このワイヤーはモーターを駆動するために不可欠なPWM信号を伝送します。 |
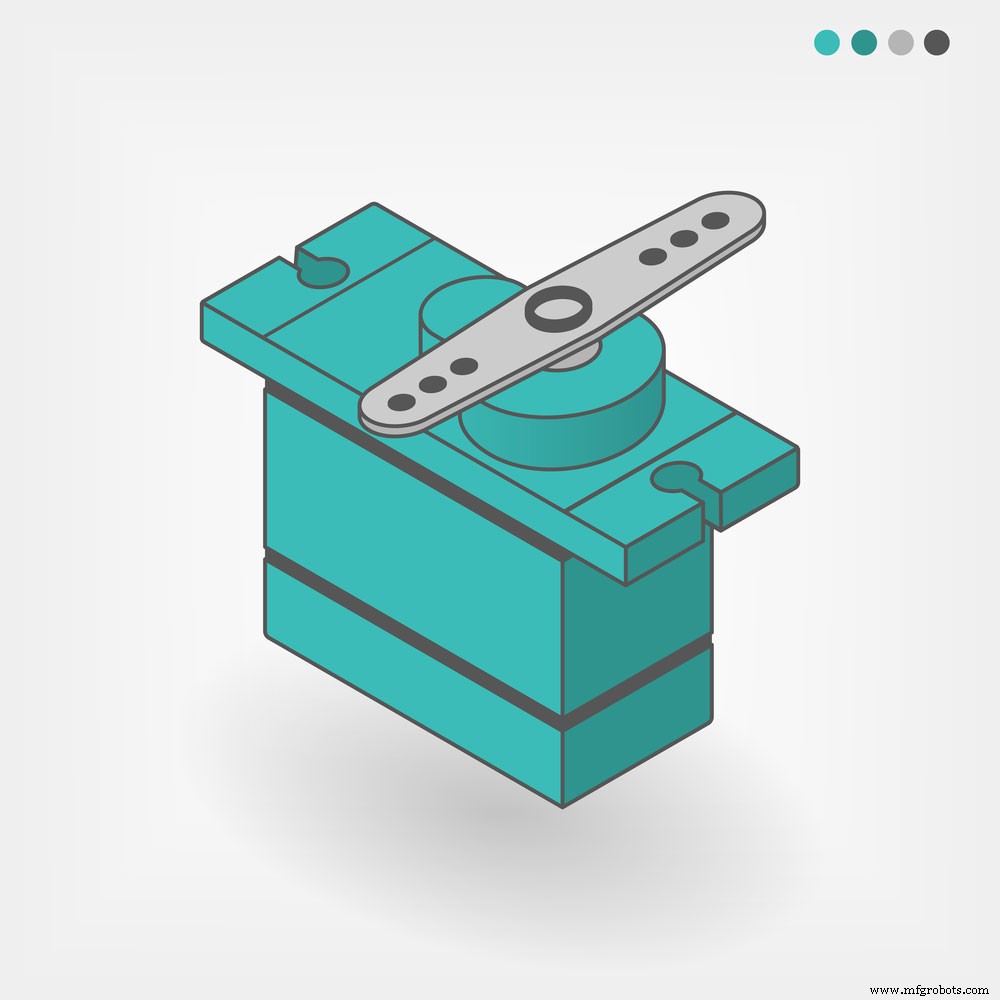
(サーボモーターベクトルイラスト画像)
MG996Rサーボモーターとは?
MG996Rはメタルギアデジタルサーボモーターです。サーボは、小さなパッケージに11kg/cmの高いストールトルクを備えています。MG995の改良版であるため、多くの家電製品でこのモーターを見つけます。アップグレードされた機能により、サーボモーターはより正確で効率的です。これらの機能には、PCBとICの新しい設計と耐衝撃システムが含まれます。
このデバイスのギアトレインとモータードライブは、センタリングとデッドバンド幅を改善するために強化されています。このコンポーネントは、'S'タイプの3ピンメスヘッダーコネクタと30cmのワイヤーを含むパッケージとして提供されます。メスヘッダーコネクタはほとんどの受信機に接続できます。
サーボモーターはプロジェクトで使用する重要なツールです。約120°回転できます。つまり、各方向に60°動けます。また、サーボを制御するには、ライブラリ、ハードウェア、またはサーボコードを使用する必要があります。
最後に、アームとハードウェアの選択肢があるため、このデバイスのセットアップは本当に簡単です。
(電子部品を搭載したPCB)
MG996Rサーボモーターの特徴
- まず、モーターはネジとギアホーンで構成されるパッケージで提供されます。
- 第二に、サーボMG996Rはわずか55gで軽量です。
- 第三に、デバイスは0°〜180°の回転を行います。
- また、モーターはメタルギアタイプです。
- サーボは耐衝撃性と信頼性のあるダブルボールベアリング構造を持っています。
- さらに、モーターの動作速度は0.17秒/60°です。
- また、このデバイスは寸法40.7×19.7×42.9mmでかなり小さいです。
- 次に、このデバイスの通常動作電圧は+5Vです。
- このモーターは4.8Vで通常9.4kg/cmの小さなトルクを持ちます。しかし、このストールトルクは6Vで最大11kg/cmに達します。
- 同様に、このデバイスはストール電流2.5Aで動作します。しかし、実行電流中はデバイスは500mA〜900mAのモーター電流を使用します。
- 最後に、モーターは0°〜55°の温度範囲で動作します。
(小型電気モーター)
代替サーボモーター
あらゆる電子デバイスと同様に、サーボモーターにも代替品があります。MG996Rの代わりに使用できるデバイスには、VTS-08A、MG996R高トルクギア、MG90Sメタルギアがあります。
サーボモーターの選び方と使い方?
適切なサーボ選択のガイド
標準サーボからMG996Rサーボまで、各モーターには特有の仕様と用途があります。サーボモーターの適切な動作のために、電源電圧が高いほどトルク値が高くなります。しかし、標準電圧は通常5Vです。
さらに、ほとんどのサーボモーターは180°に設定されています。この設定はシステム内のギアの配置によるものです。このプロセスは重要です。なぜなら、プロジェクトが半分のデューティサイクルをサポートできることを確認する必要があるからです。しかし、そうでない場合は、0°〜360°のモーターを入手することをお勧めします。結果として、モーターを調整してフルサイクルを与えることができます。
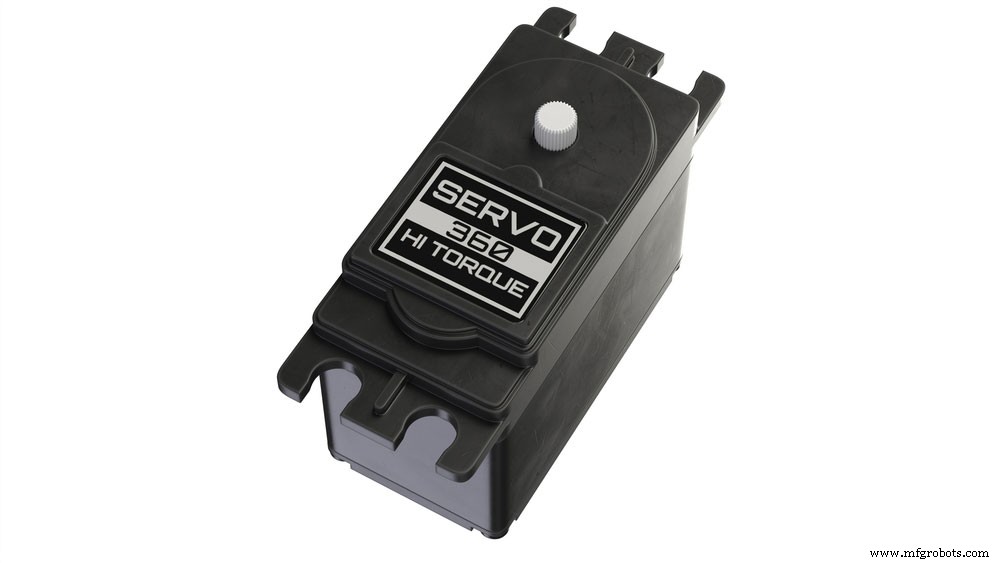
(サーボモーター)
それでも、モーターのギアは最終的に摩耗し、磨耗することを知っておく必要があります。モーターが頻繁に動作する場合、通常のプラスチックギアが摩耗を避けるために好まれます。
また、トルク値に関して多くの選択肢があります。例えば、MG996Rの2.5kg/cmトルク値は、モーターが1cmの距離から吊り下げられているときに2.5kgの重量を運べることを意味します。
サーボモーターの接続と使用
適切なモーターサーボを選択した後、モーターから3本のワイヤーが出ているのが見えるはずです。+5ボルトで電源を供給するとモーターが回転します。電圧は赤と茶色のケーブルに流れます。これら2本のケーブルがPWM信号をオレンジのワイヤーに伝送します。
(ACモーター)
ArduinoのようなマイクロコントローラやRaspberry PiのようなマイクロプロセッサがPWM信号の生成に役立ちます。したがって、モーターを動作させるにはこれらのアイテムが必要です。
さらに、50HzのPWM周波数信号では、PWM時間は20msであるべきです。この期間で、オンタイムは1ms〜2msの間で変化するべきです。オンタイム期間が1msのとき、モーターの読み取りは0°になります。しかし、オンタイム期間が2msに達すると、モーターは180°回転します。オンタイムが1msの読み取りから2msに変化するとき、モーターの方向を0°から180°まで制御できます。
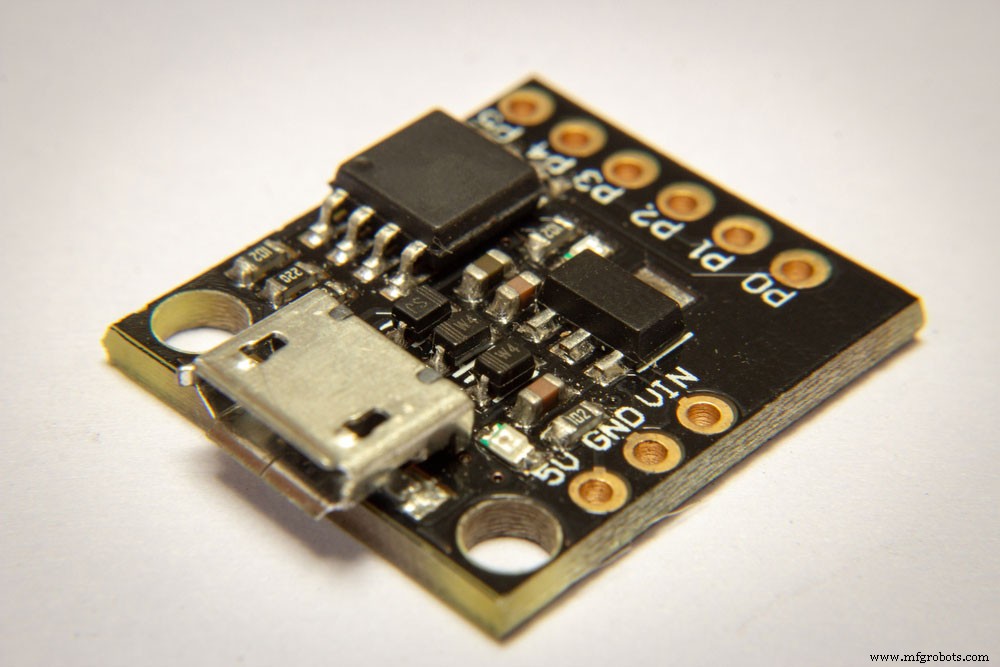
(Arduinoのようなマイクロコントローラ)
用途
- まず、デバイスは軽量であるため、ヒューマノイドロボットのような多自由度ロボットで使用できます。
- 第二に、位置制御にフィードバックを必要としないロボットでこのサーボオブジェクトを使用します。
- また、RCデジタルサーボのステアリングシステムでこのデバイスを使用できます。
- 最後に、ロボットエンジニアはこのサーボを多くのプロジェクトでアクチュエータとして使用できます。
まとめ
結論として、MG996Rは適切なモーターデバイスであり、幅広い用途で役立ちます。非常に使いやすく理解しやすいです。
MG996Rサーボモーターの仕組みと日常生活での用途を学んでいただけたことを願っています! ご質問があればお知らせください。喜んでお手伝いします。
産業技術