



Arduino駆動3Dプリントロボットアームの製作:ステップバイステップガイド
必要な部品と材料
| Arduino UNO | ×1 |
| SG90 マイクロサーボモーター | ×4 |
| ロータリーポテンショメーター | ×1 |
必要な工具と機械
- 3Dプリンター
- はんだごて
使用するアプリとオンラインサービス
- Arduino IDE
プロジェクト概要
本プロジェクトでは、Arduinoボードで駆動する安価なSG90サーボモーター4個を使用します。3Dプリント用のSTLファイルは以下からダウンロード可能、または直接Thingiverseで入手できます:
https://www.thingiverse.com/thing:1015238
こちらでより詳細な製作手順が確認できます。
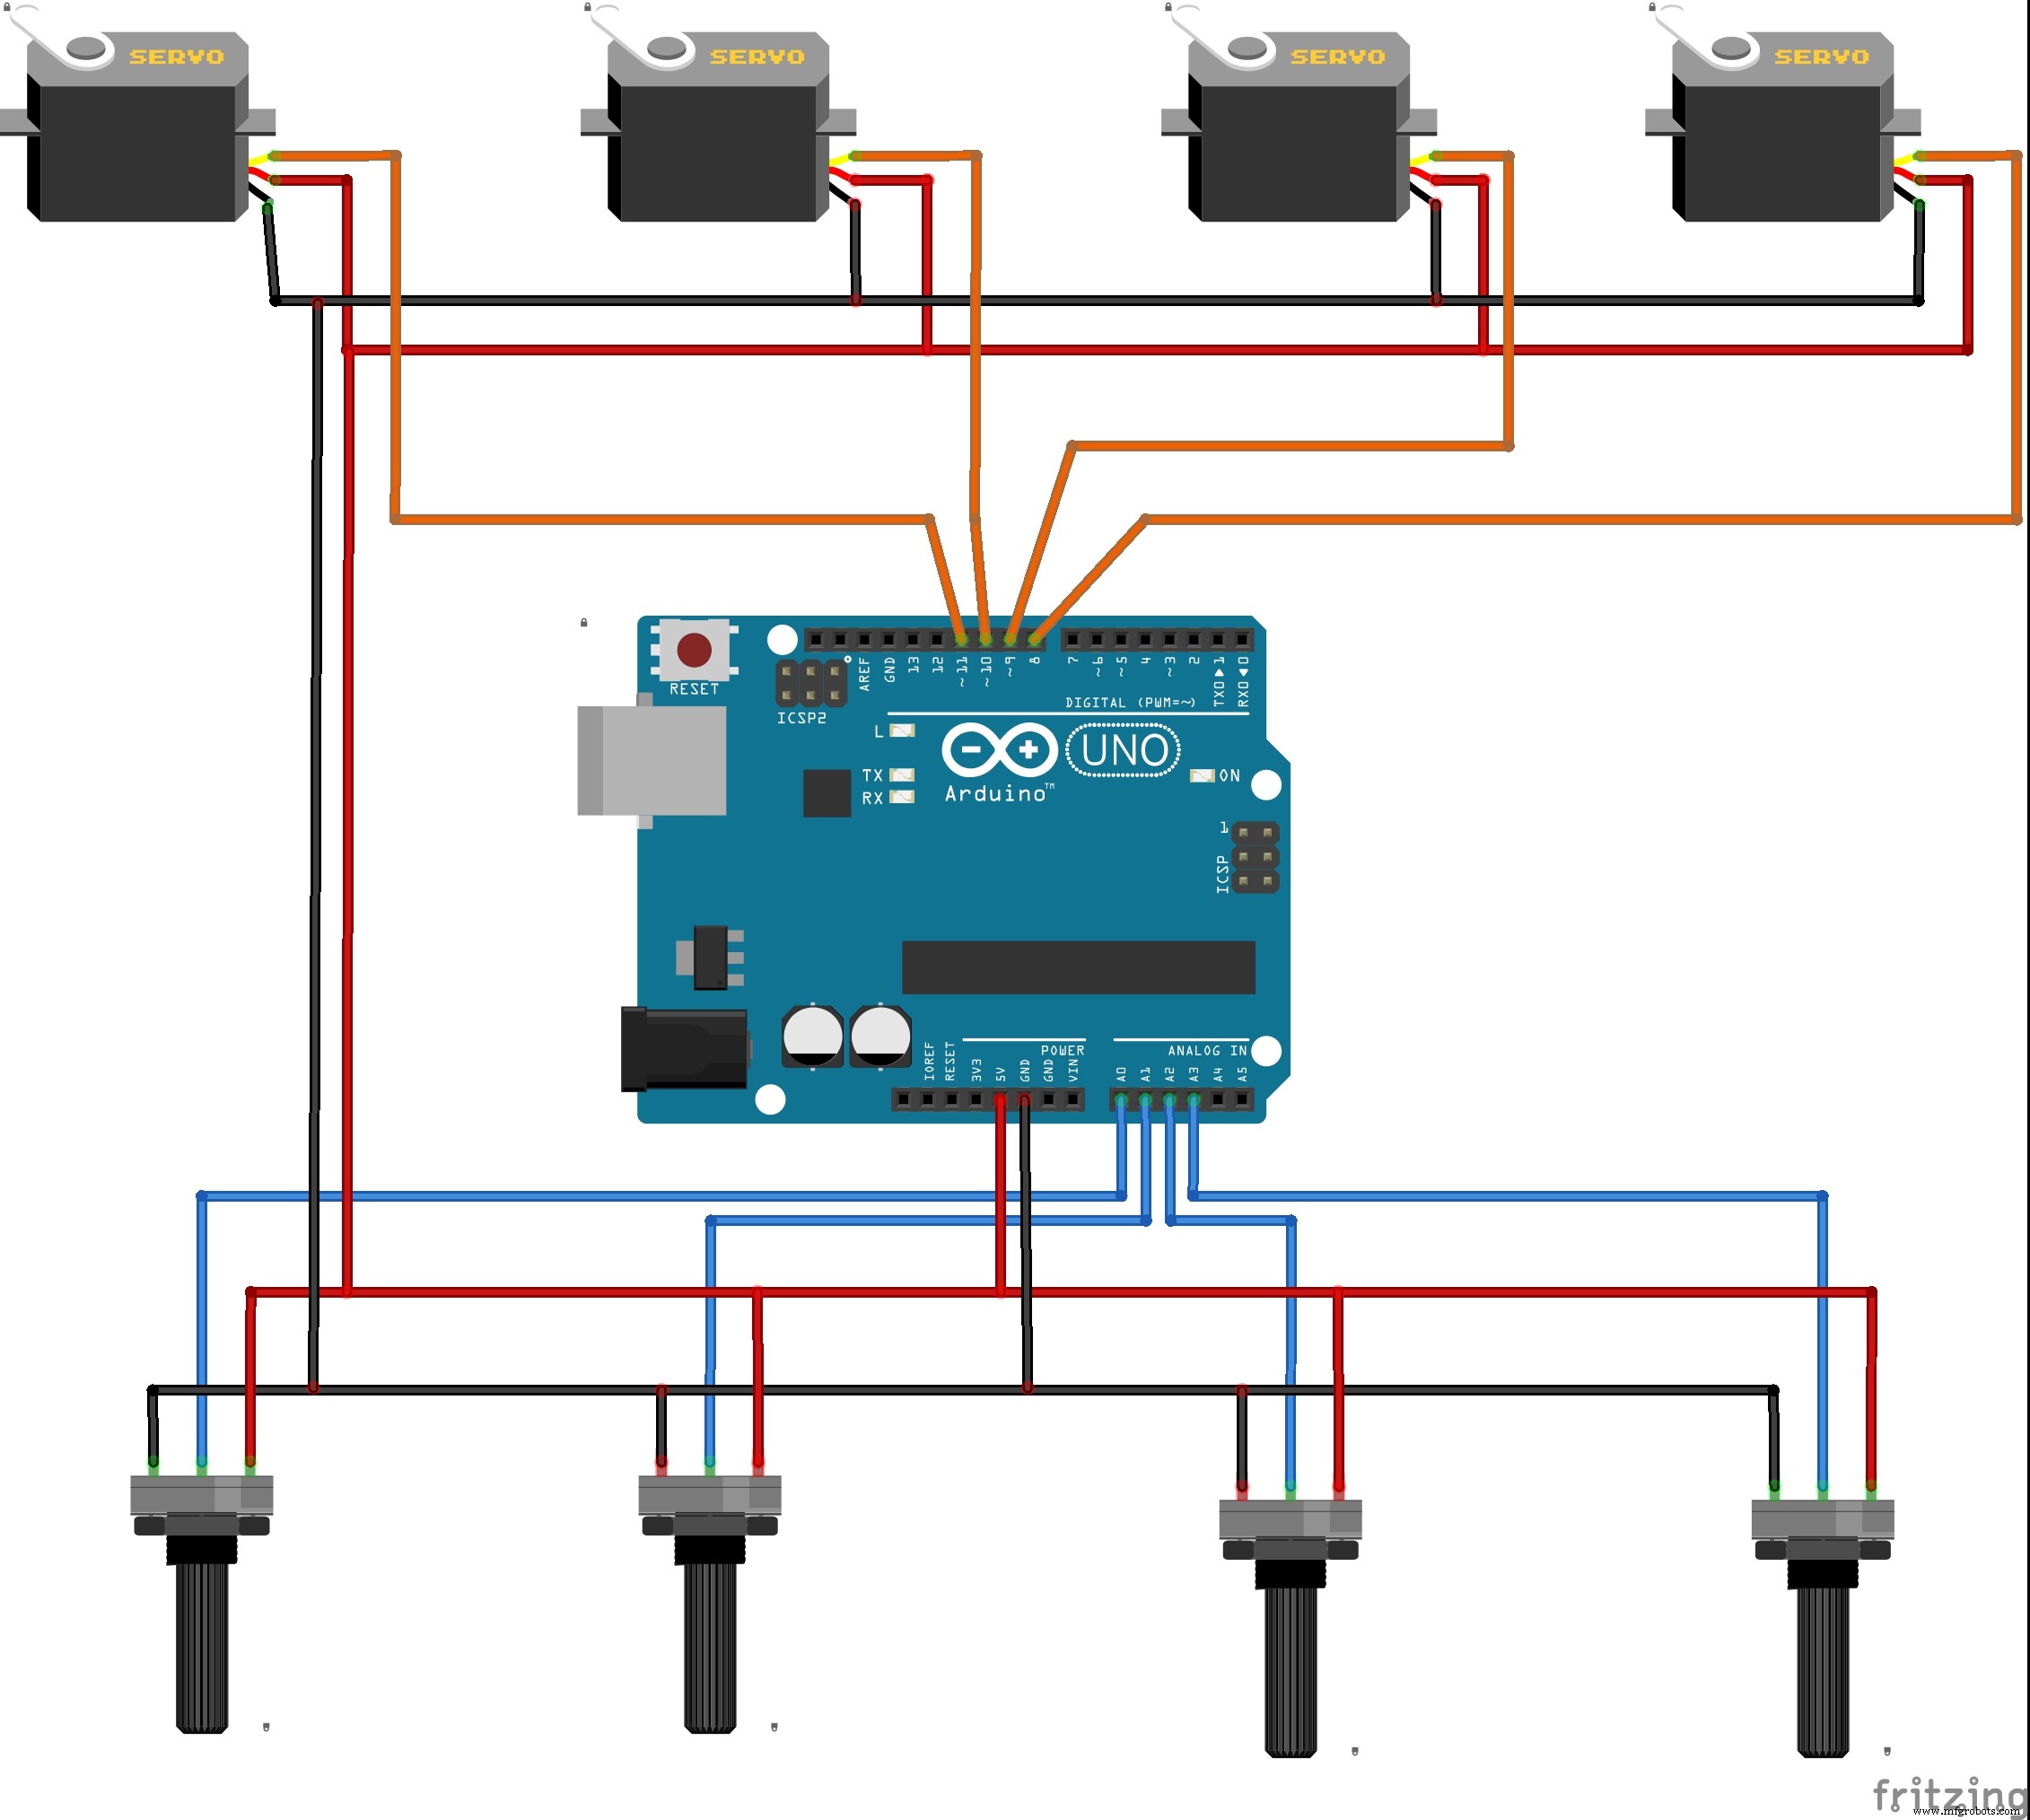
前述の通り、サーボモーターはArduinoボードから駆動します。各サーボを対応するポテンショメーターで制御するシンプルなコードを作成しました。少し練習すればポテンショメーターでの操作は非常に簡単で面白く、動画で確認できます。
将来的には、サーボの動作を記録し自動再生する機能をコードに追加し、完全な産業用ロボットに近づける予定です。
回路図は以下の画像をご覧ください。
コード
- code
code Arduino
#include <Servo.h>
Servo myservo;
Servo myservo1;
Servo myservo2;
Servo myservo3;
int potpin = 0;
int potpin1 = 1;
int potpin2 = 2;
int potpin3 = 3;
int val, val1, val2, val3;

void setup() {
  myservo.attach(8);
  myservo1.attach(9);
  myservo2.attach(10);
  myservo3.attach(11);
}

void loop() {
  val = analogRead(potpin);
  val = map(val, 0, 1023, 0, 180);
  myservo.write(val);
  delay(15);

  val1 = analogRead(potpin1);
  val1 = map(val1, 0, 1023, 0, 180);
  myservo1.write(val1);
  delay(15);

  val2 = analogRead(potpin2);
  val2 = map(val2, 0, 1023, 0, 180);
  myservo2.write(val2);
  delay(15);

  val3 = analogRead(potpin3);
  val3 = map(val3, 0, 1023, 0, 180);
  myservo3.write(val3);
  delay(15);
}
カスタムパーツとエンクロージャ
eezybotarm_uVD6bjbxQi.zip
回路図
製造プロセス
- Arduinoデジタルダイス: LCD表示の乱数ジェネレーター自作
- IoTで遠隔操作する自作ロボットアーム:Arduino MKR1000とSimulink、ThingSpeak活用
- Arduinoでアイアンマンを自作:部品・センサー・手順ガイド
- ArduinoとBluetoothで作るスマート紛失防止タグ「Find Me」
- DIY Arduino加湿器コントローラー:リレーを用いた安全な高電圧制御
- Arduinoベースのヌンチャク操作6自由度ロボットアームキット
- スマートなArduino制御ロボットアームの製作:簡単DIYチュートリアル
- Arduino Nanoで作るNeoPixelマトリックス版Pongゲーム
- ゲーム用カスタムArduinoジョイスティックハンドルの製作
- ArduinoとTEA5767で作る高性能FMラジオ受信機
- Arduino 101で作る万歩計:DHT11温湿度センサー&LCD表示付き