



スマートなArduino制御ロボットアームの製作:簡単DIYチュートリアル
必要な部品と用品
| 部品 | 説明 | 数量 |
|---|---|---|
| Arduino UNO | 1 | |
| マイクロサーボ | 5 | |
| ポテンショメーター | 5 | |
| ブレッドボード | 1 |
プロジェクト概要
マスターアームで操作し、動きを記録し再生するシンプルなロボットアームを作ります。コンセプト自体は新しくありません(「mini robotic arm - by Stoerpeak」から着想)が、以前はプログラミング知識がなく作れませんでした。今回はシンプルかつ低コストで実現し、皆さんと共有します。
ステップ1:必要なもの
- サーボモーター ×5
- ポテンショメーター ×5
- Arduino UNO
- 電源(5Vアダプターを使用)
- ブレッドボード
- 段ボール/木材/サンボード/アクリルなど、手に入りやすい素材
- Arduino IDE(インストール済み)
ステップ2:アームの製作
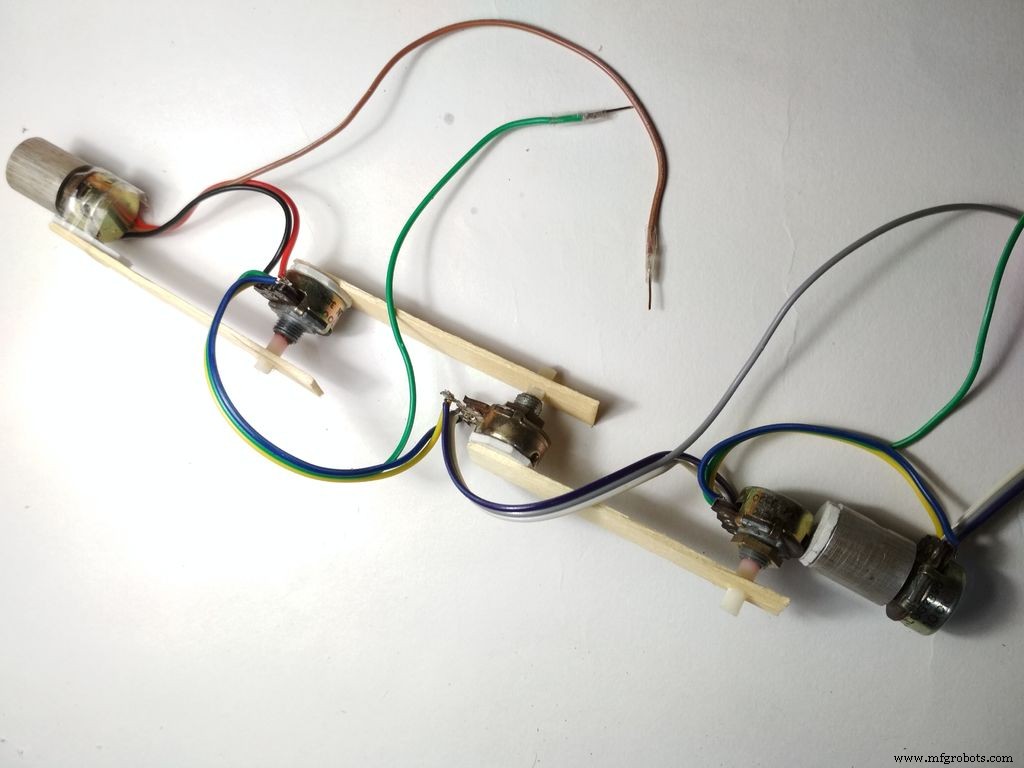
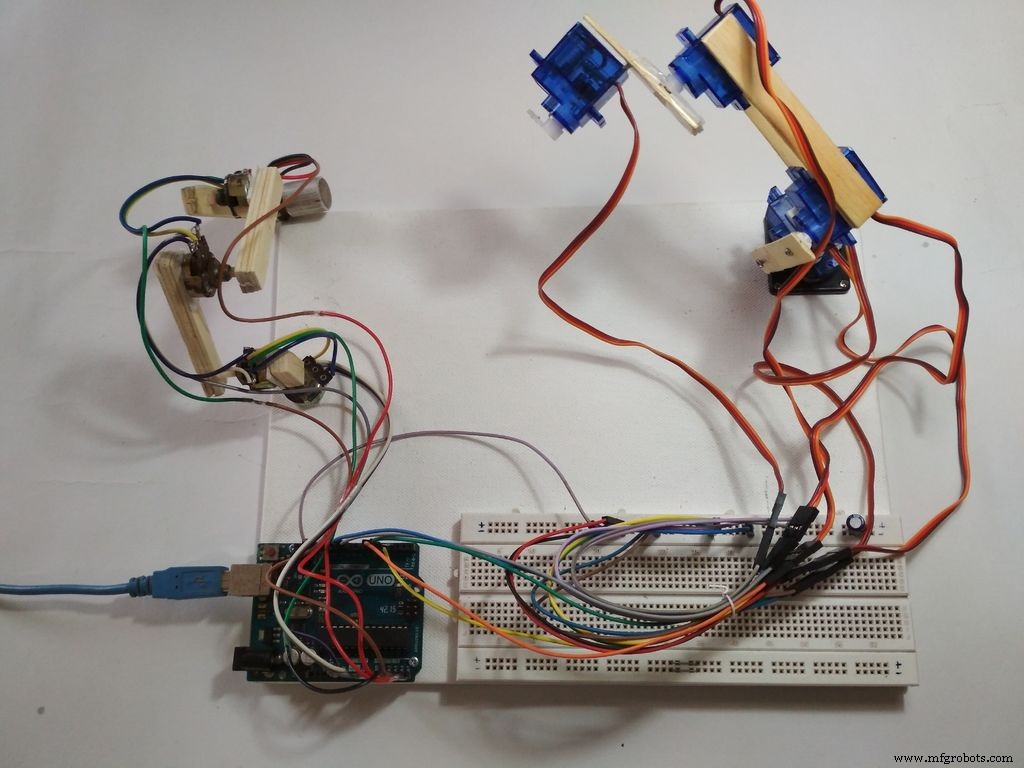
アイスキャンディー棒(ポップシクルスティック)でアームを製作。手持ちの材料でOKです。機械設計を工夫すればより安定したアームになります。私の設計は安定性に課題があります。
サーボは両面テープで棒に固定し、ネジで締め付け。マスターアーム側はポテンショメーターを棒に接着して作成。A4サイズのキャンバスボードをベースに全てマウントしました。写真を参考にしてください。
ステップ3:配線
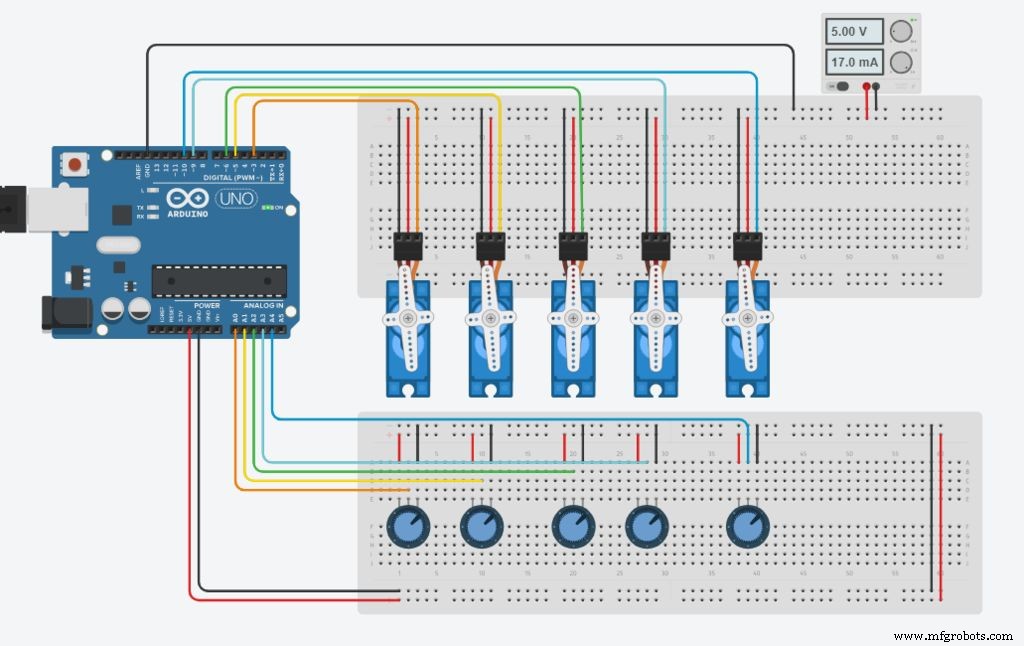
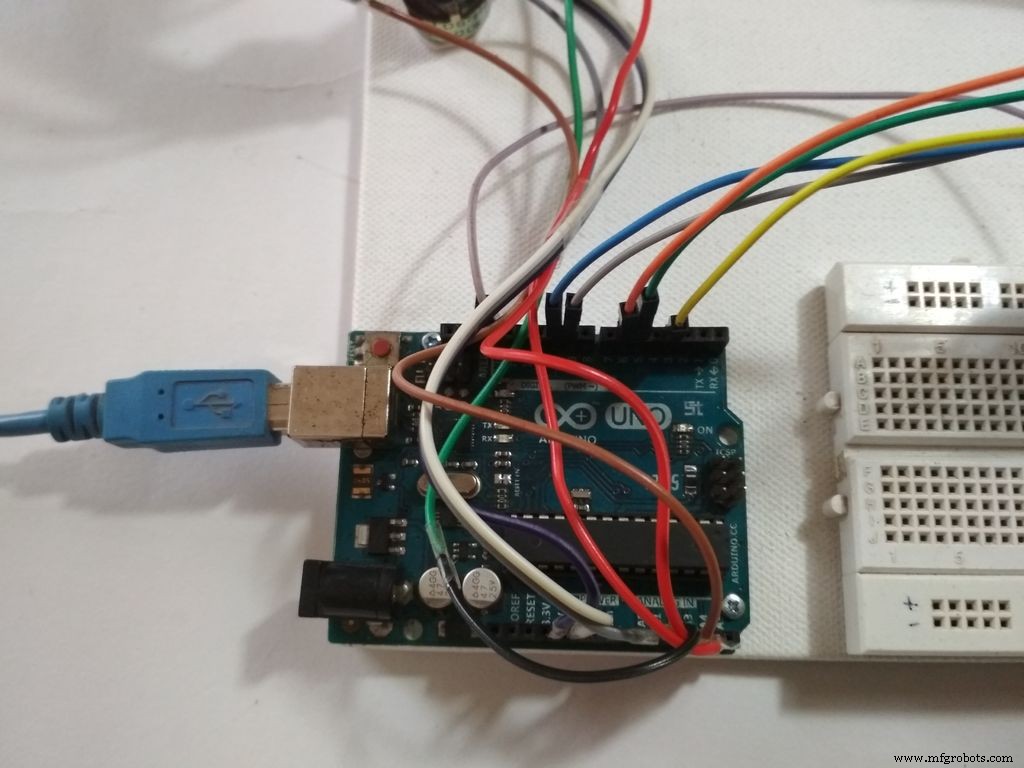
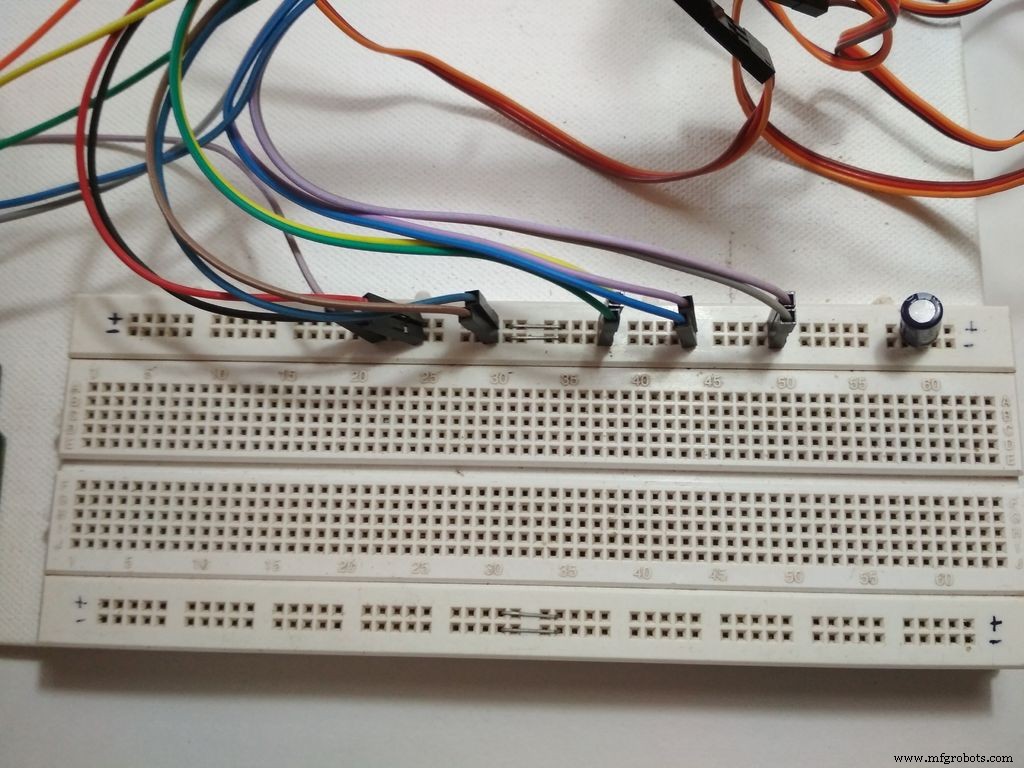
写真を参照しながら以下の通り接続:
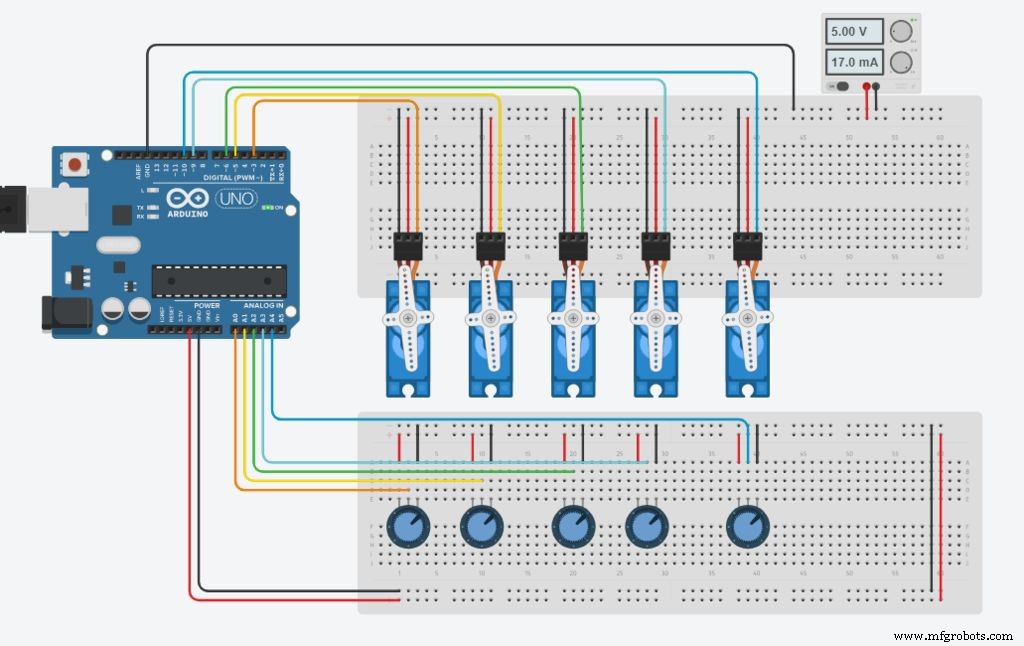
- 全サーボを電源に並列接続(赤線を+、黒/茶線をGND)
- 信号線(黄/橙線)をArduinoのPWMピンに接続
- ポテンショメーターをArduinoの5VとGNDに並列接続
- ポテンショメーターの中央端子をArduinoのアナログピンに接続
ピン割り当て:
- デジタルピン 3, 5, 6, 9, 10 → サーボ制御
- アナログピン A0〜A4 → ポテンショメーター入力
- ピン3のサーボ ← A0のポテンショメーター、ピン5 ← A1、以下同様
重要: サーボ電源はArduinoから取らない場合でも、サーボのGNDとArduinoのGNDは必ず共通接続してください。これを忘れると動作しません。
ステップ4:コーディング
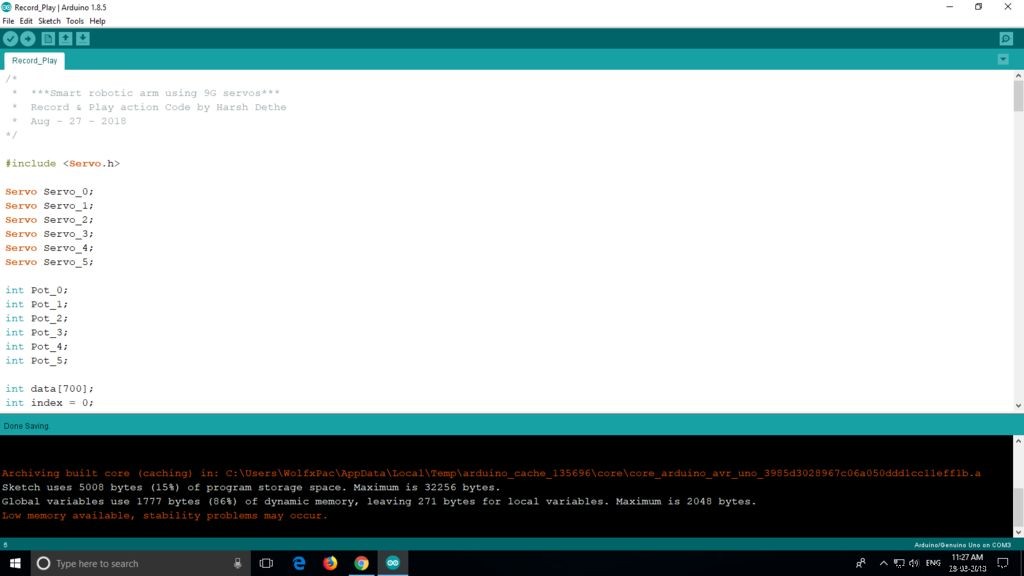
ロジックはシンプル:ポテンショメーターの値を配列に記録し、再生時に配列を順番に読み出してサーボを動かします。参考にしたチュートリアル:「Arduino Potentiometer Servo Control & Memory」
グローバル変数宣言
#include <Servo.h>
// サーボオブジェクト
Servo Servo_0, Servo_1, Servo_2, Servo_3, Servo_4;
// ポテンショメーター入力変数
int Pot_0, Pot_1, Pot_2, Pot_3, Pot_4;
// サーボ位置格納用
int Servo_0_Pos, Servo_1_Pos, Servo_2_Pos, Servo_3_Pos, Servo_4_Pos;
// 前回位置
int Prev_0_Pos, Prev_1_Pos, Prev_2_Pos, Prev_3_Pos, Prev_4_Pos;
// 現在位置
int Current_0_Pos, Current_1_Pos, Current_2_Pos, Current_3_Pos, Current_4_Pos;
int Servo_Position; // 角度格納
int Servo_Number;   // サーボ番号
int Storage[600];   // データ記録用配列(大きくするとメモリ消費増)
int Index = 0;      // 配列インデックス
char data = 0;      // シリアル入力用
setup()
void setup() {
  Serial.begin(9600);
  Servo_0.attach(3); Servo_1.attach(5); Servo_2.attach(6);
  Servo_3.attach(9); Servo_4.attach(10);
  // 初期位置を100度に設定
  Servo_0.write(100); Servo_1.write(100); Servo_2.write(100);
  Servo_3.write(100); Servo_4.write(100);
  Serial.println("Press 'R' to Record and 'P' to play");
}
ポテンショメーター読み取り・マッピング関数
void Map_Pot() {
  // サーボは180度回転だが、限界付近ではブーンと唸るため1-179度に制限
  Pot_0 = analogRead(A0);
  Servo_0_Pos = map(Pot_0, 0, 1023, 1, 179);
  Servo_0.write(Servo_0_Pos);

  Pot_1 = analogRead(A1);
  Servo_1_Pos = map(Pot_1, 0, 1023, 1, 179);
  Servo_1.write(Servo_1_Pos);

  Pot_2 = analogRead(A2);
  Servo_2_Pos = map(Pot_2, 0, 1023, 1, 179);
  Servo_2.write(Servo_2_Pos);

  Pot_3 = analogRead(A3);
  Servo_3_Pos = map(Pot_3, 0, 1023, 1, 179);
  Servo_3.write(Servo_3_Pos);

  Pot_4 = analogRead(A4);
  Servo_4_Pos = map(Pot_4, 0, 1023, 1, 179);
  Servo_4.write(Servo_4_Pos);
}
loop() - 録画・再生ロジック
void loop() {
  Map_Pot();

  while (Serial.available() > 0) {
    data = Serial.read();
    if (data == 'R') Serial.println("Recording Moves...");
    if (data == 'P') Serial.println("Playing Recorded Moves...");
  }

  if (data == 'R') { // 'R'で録画開始
    // 前回位置を保存
    Prev_0_Pos = Servo_0_Pos; Prev_1_Pos = Servo_1_Pos;
    Prev_2_Pos = Servo_2_Pos; Prev_3_Pos = Servo_3_Pos;
    Prev_4_Pos = Servo_4_Pos;

    Map_Pot(); // 再読み取りして比較

    // サーボ0
    if (abs(Prev_0_Pos - Servo_0_Pos) > 0) { // 位置が変わったら
      Servo_0.write(Servo_0_Pos);
      if (Current_0_Pos != Servo_0_Pos) {
        Storage[Index] = Servo_0_Pos + 0; // サーボ0は+0
        Index++;
      }
      Current_0_Pos = Servo_0_Pos;
    }
    // サーボ1(+100で識別)
    if (abs(Prev_1_Pos - Servo_1_Pos) > 0) {
      Servo_1.write(Servo_1_Pos);
      if (Current_1_Pos != Servo_1_Pos) {
        Storage[Index] = Servo_1_Pos + 100;
        Index++;
      }
      Current_1_Pos = Servo_1_Pos;
    }
    // サーボ2(+200)
    if (abs(Prev_2_Pos - Servo_2_Pos) > 0) {
      Servo_2.write(Servo_2_Pos);
      if (Current_2_Pos != Servo_2_Pos) {
        Storage[Index] = Servo_2_Pos + 200;
        Index++;
      }
      Current_2_Pos = Servo_2_Pos;
    }
    // サーボ3(+300)
    if (abs(Prev_3_Pos - Servo_3_Pos) > 0) {
      Servo_3.write(Servo_3_Pos);
      if (Current_3_Pos != Servo_3_Pos) {
        Storage[Index] = Servo_3_Pos + 300;
        Index++;
      }
      Current_3_Pos = Servo_3_Pos;
    }
    // サーボ4(+400)
    if (abs(Prev_4_Pos - Servo_4_Pos) > 0) {
      Servo_4.write(Servo_4_Pos);
      if (Current_4_Pos != Servo_4_Pos) {
        Storage[Index] = Servo_4_Pos + 400;
        Index++;
      }
      Current_4_Pos = Servo_4_Pos;
    }

    // シリアルモニタに表示
    Serial.print(Servo_0_Pos); Serial.print(" \t ");
    Serial.print(Servo_1_Pos); Serial.print(" \t ");
    Serial.print(Servo_2_Pos); Serial.print(" \t ");
    Serial.print(Servo_3_Pos); Serial.print(" \t ");
    Serial.println(Servo_4_Pos);
    Serial.print("Index = "); Serial.println(Index);
    delay(50);
  }

  if (data == 'P') { // 'P'で再生
    for (int i = 0; i < Index; i++) {
      Servo_Number = Storage[i] / 100;   // サーボ番号抽出
      Servo_Position = Storage[i] % 100; // 位置抽出
      switch (Servo_Number) {
        case 0: Servo_0.write(Servo_Position); break;
        case 1: Servo_1.write(Servo_Position); break;
        case 2: Servo_2.write(Servo_Position); break;
        case 3: Servo_3.write(Servo_Position); break;
        case 4: Servo_4.write(Servo_Position); break;
      }
      delay(50);
    }
  }
}
コード完成後、Arduinoにアップロード。動作はStoerpeak版ほどスムーズではありませんが、基本機能は動きます。改善案やコード修正はコメント欄で歓迎します。
ステップ5:テスト
コードアップロード後、シリアルモニタを開く(ツールメニュー)。起動時にArduinoがリセットされます。マスターアームでロボットアームを操作可能ですが、まだ記録はされません。
シリアルモニタに「R」と入力で録画開始。任意の動きを行い、終わったら「P」で再生。ボードをリセットするまで繰り返し再生されます。
お楽しみいただけたら幸いです。ありがとうございました。
コードファイル
- Record-Play.ino
- コードスニペット #1〜#4(上記に分割掲載)
回路図
製造プロセス
- Python連携で信頼性向上: Arduino RFID勤怠管理システム
- Arduinoと1Sheeldで作る万能Androidリモコン──IR制御で家電を一括操作
- Arduinoとスマホで作るスマート電圧計 – 簡単DIYプロジェクト
- IoTで遠隔操作する自作ロボットアーム:Arduino MKR1000とSimulink、ThingSpeak活用
- ESP8266・Arduino・超音波センサーで作るスマートIoTジャー:リアルタイム中身監視
- Arduino UNOで周波数とデューティサイクルを高精度測定
- Arduino駆動3Dプリントロボットアームの製作:ステップバイステップガイド
- スマート自動靴紐シューズ:発電機能内蔵で実用性抜群
- Arduinoベースのヌンチャク操作6自由度ロボットアームキット
- Arduino超音波センサーとProcessingで作るリアルタイム距離測定ソナー
- ArduinoとESP8266で作るWi-Fi対応スマートドアロック — スマホで解錠