



Arduino Due望遠鏡制御キット「rDUINOScope」 - GPS、RTC、Bluetooth、ジョイスティック搭載のスタンドアロンGOTOシステム
必要な部品と用品
| 部品 | 数量 | 備考 |
|---|---|---|
| Arduino Due | 1 | 32bit ARM Cortex-M3 |
| 3.2" TFT 400x240 SDタッチシールド(Due用) | 1 | Elechouse製使用 |
| RTC DS3231 | 1 | 高精度リアルタイムクロック |
| GPS u-blox NEO-6M | 1 | 位置・時刻取得 |
| PS2ジョイスティック | 1 | 手動操作用 |
| DHT22 温湿度センサー | 1 | 環境モニタリング |
| HC-05 Bluetoothモジュール | 1 | Stellarium等と無線接続 |
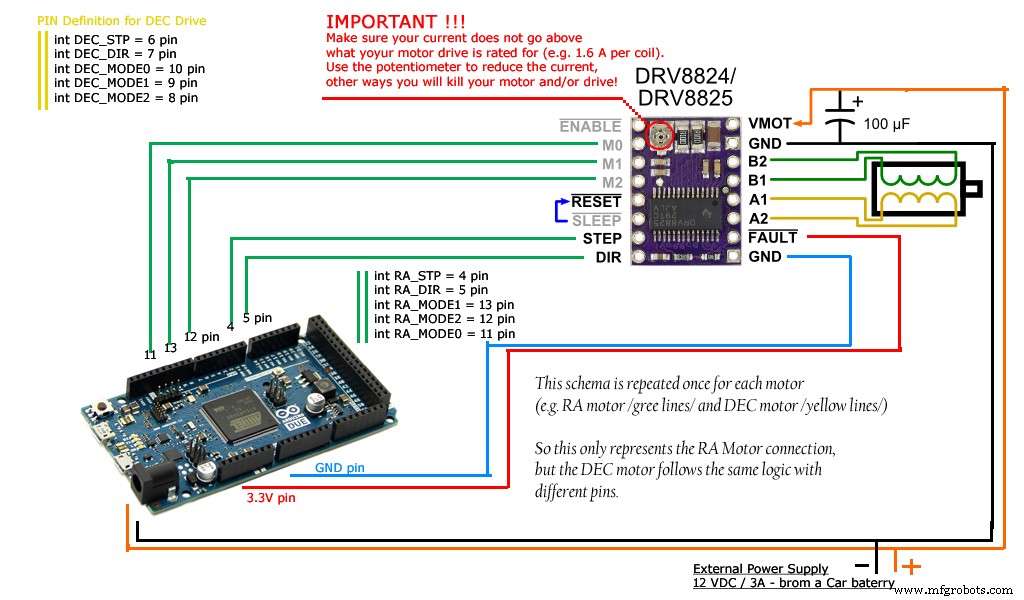
| DRV8825 ステッピングモータードライバー | 2 | RA/DEC軸用 |
| NEMA 17 ステッピングモーター (SY42STH47-1684B) | 2 | 44 N·m トルク |
| 自作PCB(シールド基板) | 1 | |
| タイミングベルト・プーリー(40T/10T 各2組) | 2セット | 減速比 1:4 |
| 抵抗 1kΩ | 10 | |
| コンデンサ 100µF | 1 | |
| 配線材、スイッチ×3、コネクター類 | 1式 | RA/DEC、12V、USB用 |
プロジェクト概要
rDUINOScopeとは
世界初のスタンドアロンArduinoベース望遠鏡GOTO制御システムです。Raspberry Piベース(消費電力大)やPC/スマホ連携型(外部デバイス必須)とは異なり、単体で動作し、インターネット接続も不要です。
市販のGOTOシステム(SkyWatcher, Orion, Vixen等)の安価・自作可能な代替を目指し、Arduino Dueと安価なセンサーで構築。ソフトウェアは継続的に機能追加されています。
主な機能
- メシエカタログと「隠れた宝物」カタログの250天体、200恒星のデータベース内蔵
- 現在地・時刻から天体の方位角・高度角を計算、自動導入・追尾
- アライメント手順実装で「常に接眼レンズに天体が入る」体験を実現
- BluetoothでMEADE LX200プロトコル互換通信、Stellarium等から制御可能
- 各種ステッピングモーター対応、DIY赤道儀・市販架台(SkyWatcher, Meade, Orion, Vixen等)に搭載可能
ソフトウェアアーキテクチャ
Arduinoコード構造
setup(): システム初期化、ハードウェア設定loop(): タッチ入力・時刻更新・モーター制御等を関数呼び出しで分離、画面ちらつき防止- 主要関数:
calculateLST_HA()(恒星時・時角計算)、Sidereal_rate()(恒星時追尾)、cosiderSlewTo()(ゴートー制御)
天体位置計算
以下の資料を参考に実装:
Arduinoの浮動小数点精度対策が最大の課題でした。
モーター制御パラメータ(ユーザー設定必須)
// マウント・ギア・ドライブ設定
// 時角をマイクロステップ数に変換するために使用
// 自分のセットアップに合わせて更新必須

int WORM = 144;        // ウォームギア歯数(Vixen SPは144)
int REDUCTOR = 4;      // 減速比 1:4
int DRIVE_STP = 200;   // モーター1回転ステップ数
int MICROSteps = 16;   // マイクロステップ分割数(1/16)
同じ数式をExcel(ダウンロード)でも実装し、検証用に提供しています。
構築手順
Step 1: 準備とコード理解
GitHubまたはプロジェクトサイト(rduinoscope.co.nf)から全ファイルをダウンロード。メインファイル _02_Boiana_EQ.ino と4つのサポートファイル(グラフィック、タッチ入力、Bluetooth、定期更新)で構成されます。
Step 2: 部品調達
総額約190米ドル。多くは中国通販で入手可能。GPS、Bluetooth、ジョイスティックは入手性重視で国内調達推奨。必要ソフトウェア:Arduino IDE、Dueボード定義、ライブラリパック(プロジェクト同梱)。
Step 3: シールド基板組み立て
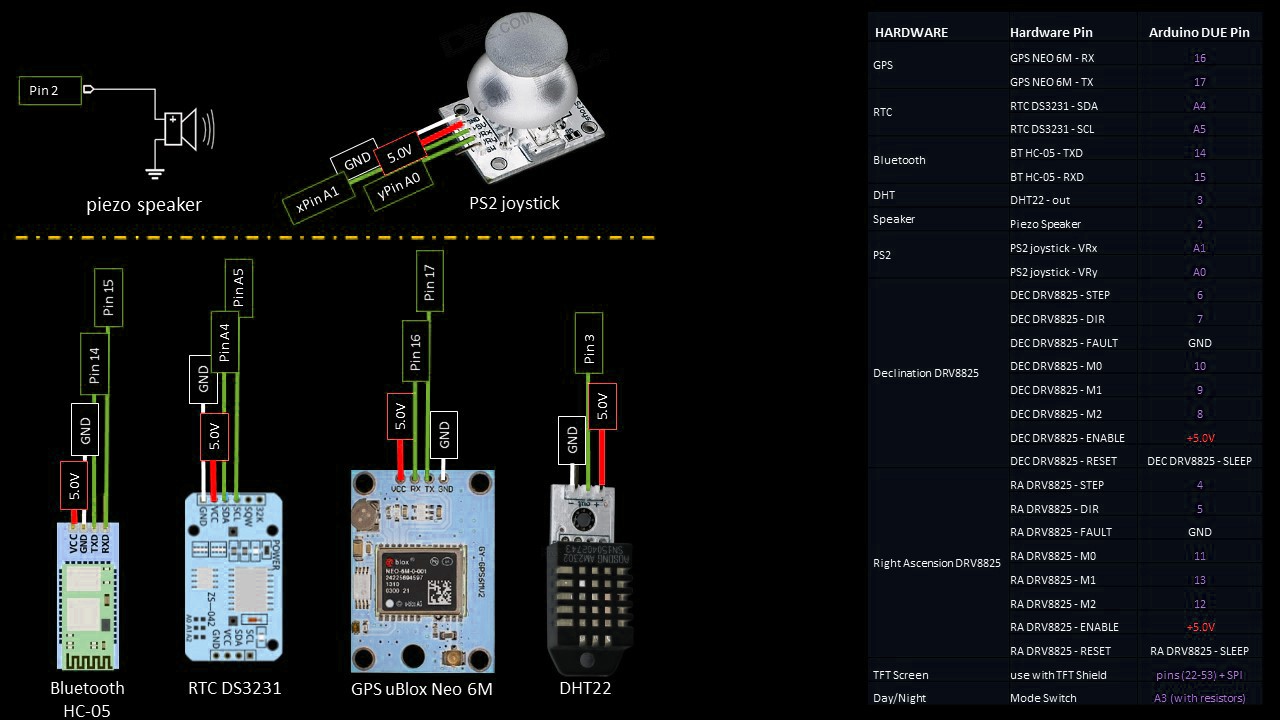
プロトタイピングPCBにDRV8825×2、RTC、Bluetooth、ピエゾスピーカー、12Vコネクター、各センサー用ピンヘッダーを実装。TFTシールドはピン22-53+SPIを使用。
重要: 配線ミスでショートさせないよう、全ハンダ付け後にテスターで導通確認必須。DRV8825配線はデータシート準拠で、モーター接続後に電源投入(逆順だとドライバー破損の恐れ)。
Step 4: ケース組み込み
プラスチックケースにドリル・ニッパーで穴あけ。TFT画面用長穴は工作機械推奨。ホットグルーで基板固定。TFT接続でピンミラー問題発生時は、フレキシブルケーブルと変換基板で対処。
Step 5: 赤道儀への搭載
メーカーごとに構造が異なるため汎用手順はなし。Vixen Super Polarisへの搭載例を写真で解説。プーリー・ベルト位置決め後、コード内の減速比設定(REDUCTOR=4)を反映しテスト。
ファイル構成
_READ_ME.txt: v2.1 Boiana EQ リリースノート・FAQ_02_Boiana_EQ.ino: メインスケッチgraphic_screens.ino: 画面描画touch_inputs.ino: タッチ入力処理BT.ino: Bluetooth通信(MEADE LX200プロトコル)regular_updates.ino: 時刻・位置更新
リソース
- GitHub: dEskoG/rDUINOScope
- プロジェクトサイト: rduinoscope.co.nf(ビルドガイド、ユーザーガイド、ダウンロード)
回路図
- ステッピングモーター・DRV8825・Arduino Due 接続図
- 全センサー・モジュール接続図
製造プロセス
- Arduino Nanoで水滴を高速撮影 – DIYハイスピードフォトグラフィ
- Bluetooth操作のArduinoスパイボットを自作する
- FlickMote:ジェスチャー操作のIRリモコンでスマートホームを制御
- 自作Arduino TV-B-Gone:全テレビ対応の万能リモコン
- 12メートル先から見える大型LEDマスタークロック(アラーム機能付き)を自作しよう
- JX Wave Generator – Arduino互換DDS発振器(OLEDディスプレイ搭載)
- ArduinoとBluetoothで作るスマート紛失防止タグ「Find Me」
- Arduinoプロジェクトのための最適化電源ソリューション
- Arduino、Google Cardboard、Bluetoothで作るDIY VRスケートボード
- Arduino MegaとNEO-6M GPSモジュールの接続:ステップバイステップガイド
- Arduino三目並べ:MAX7219 LEDマトリクスと段ボールケースで自作