



初めてのArduinoロボット製作:Bluetooth操作・障害物回避・壁沿い走行の完全ガイド
必要な部品と材料
- Arduino UNO ×1
- Adafruit L293D モーターシールド ×1
- HC-SR04 超音波距離センサー ×1
- HC-05 Bluetoothモジュール ×1
- ギアードモーター ×2
- 車輪 ×2
- キャスター ×2
- 9V電池 ×3(モーター用2個並列、Arduino用1個)
- 9V電池スナップ ×3
- ジャンパーワイヤー(メス-メス) ×8
- プラスチックケース(シャーシ) ×1
必要な工具
- はんだごて
- ホットグルーガン
- ドライバー
使用アプリ・ライブラリ
- Bluetooth Electronics(スマホアプリ)
- Arduino IDE
- Adafruit Motor Shield Library
製作手順
1. シャーシ加工
プラスチックケースにモーター取り付け穴2つ、キャスター取り付け穴3つを開け、モーターとキャスターを固定。
2. 電源配線
モーター用に9V電池2個を並列接続し、スイッチを介してモーターシールドの「EXT PWR」端子へ。Arduino用に別の9V電池をDCジャック経由でArduinoのDCジャックへ供給。
3. モーターシールド搭載と配線
Arduinoにモーターシールドをスタック。モーター左をM1、右をM3へ接続。シールド上のジャンパー(Vin接続用)は**必ず外す**(外部電源使用時)。
4. Bluetoothモジュール接続
- BT TX → Arduino RX (Pin 0)
- BT RX → Arduino TX (Pin 1) ※分圧推奨
- BT VCC → 5V、GND → GND
5. 超音波センサー取り付け
ケース上面にL字ブラケットで固定。配線:VCC→5V、GND→GND、Trig→A1、Echo→A0。
6. 全体回路図
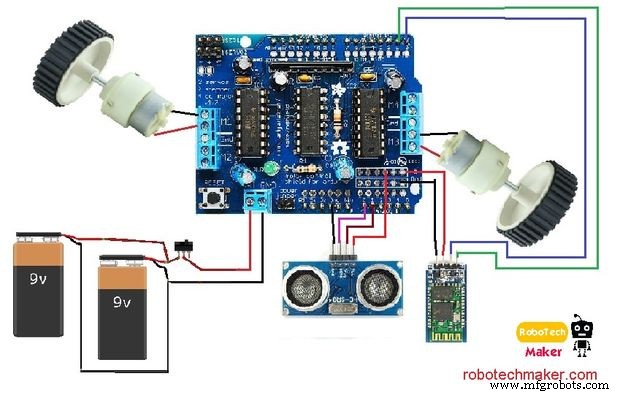
プログラム:4つのモードを1つのスケッチに統合
Bluetoothコマンドでモード切替:
F/B/L/R/I/J/G/H/S:前進/後退/左/右/斜め等の手動操作0-9,q:速度設定(0〜255)m:壁沿い走行モード(距離30cm維持)b:障害物回避モード(25cm以内で回避)
最終統合スケッチ(抜粋)
#include <AFMotor.h>
#define trigPin 14
#define echoPin 15

AF_DCMotor motorRight(1, MOTOR12_64KHZ);
AF_DCMotor motorLeft(3, MOTOR12_64KHZ);

char dataIn = 'S';
char determinant, det;
int vel = 255;

void setup() {
  Serial.begin(9600);
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  motorRight.setSpeed(0); motorLeft.setSpeed(0);
  motorRight.run(RELEASE); motorLeft.run(RELEASE);
}

void loop() {
  det = check(); // シリアル受信解析
  switch (det) {
    case 'F': case 'B': case 'L': case 'R': case 'I': case 'J': case 'G': case 'H': case 'S':
      // 手動操作:各ケースでモーター制御
      break;
    case 'm': // 壁沿い走行
      // 超音波で距離測定、30cm未満なら右旋回、以上なら左旋回
      break;
    case 'b': // 障害物回避
      // 25cm未満ならその場右旋回、以上なら前進
      break;
  }
}

int check() {
  if (Serial.available() > 0) {
    dataIn = Serial.read();
    // dataIn に応じて determinant, vel を設定
  }
  return determinant;
}
Bluetoothアプリ設定
「Bluetooth Electronics」アプリでボタンを配置し、上記コマンドを割り当て。スマホから直感的に操作可能。
個別モード用スケッチも提供
- Bluetooth操作のみ
- 障害物回避のみ
- 壁沿い走行のみ
初心者はまず個別スケッチで動作確認し、最後に統合版へ進むのがおすすめ。
製造プロセス
- 資産トラッキングのベストプラクティス:資産データの価値を引き出す
- Raspberry Piの可能性を最大限に引き出す必須アクセサリー
- Arduino向けスマート屋内ナビゲーションロボットキット
- 堅牢なIoTプロトタイプ構築の実証済みステップ
- CNCワイヤー放電加工:あなたのワークショップのための究極の精密加工ソリューション
- ミルドリルマシン選びのポイント:プロジェクトに最適な一台を
- サプライチェーンをレジリエンスと効率の両立へ今すぐ最適化する
- モーターマウント解説:あなたの車に最適な素材の選び方
- プレミア産業用農業製品包括ガイド:競争力を高める最新機器
- トップクレーンブランド:建設プロフェッショナル向け専門家ガイド
- 機械ショップ向け3Dプリンター購入ガイド:エキスパートのヒントと選択肢