



ステッピングモーター vs サーボモーター:主要違いを徹底解説
サーボモーターは制御システムにおけるアクチュエーターとして、受信した電気信号をモーター軸の角度変位または角速度出力に変換します。サーボモーター内部のロータは永久磁石。ドライバーが制御するU/V/W三相電流で電磁場を形成し、この磁場の作用でロータが回転。同時にモーターのエンコーダーが信号をドライバーにフィードバックし、ドライバーが目標値とフィードバック値を比較、ロータの回転角を調整します。
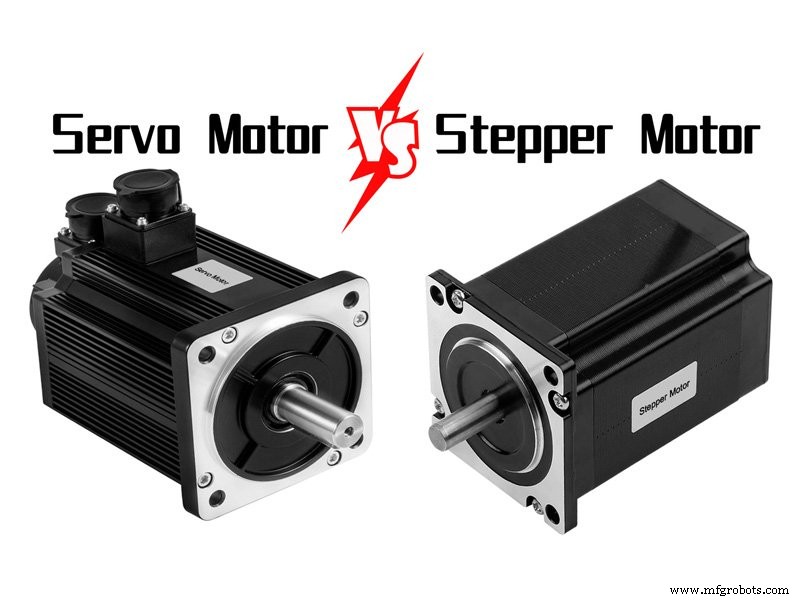
サーボモーターの精度はエンコーダーの精度で決まります。つまりサーボモーター自体にパルス送出機能があり、1角度回転ごとに対応するパルス数を送出するため、サーボドライバーとサーボモーターエンコーダーのパルスが応答を形成し、クローズドループ制御を実現しています。
ステッピングモーターの仕組み
ステッピングモーターは、電気パルス信号を角度変位または直線変位に変換するオープンループ制御素子デバイスです。非過負荷条件下では、モーター速度と停止位置はパルス信号の周波数とパルス数のみに依存し、負荷変動の影響を受けません。
ステッピングドライバーがパルス信号を受信すると、設定方向に「ステップ角」と呼ばれる固定角度だけステッピングモーターを回転させます。パルス数を制御することで角度変位を制御し、精密位置決めを実現。パルス周波数を制御することでモーター回転の速度と加速度を制御し、高速化を実現。したがってステッピングモーターはオープンループ制御です。
ステッピングモーターとサーボモーターの主な違い
コントローラー
ステッピングモーターコントローラー: 均一なパルス信号を送出する電子デバイス。送出信号がステッピングモータードライバーに入り、ドライバーでステッピングモーター駆動に必要な強電流信号に変換され、モーターを駆動。ステッピングモーターを角度ごとに精密制御可能。ドライバーが受信するのはパルス信号で、パルス受信ごとにモーターにパルスを与え、固定角度だけ回転。この特性により幅広い業界で採用されています。
サーボモーターコントローラー: サーボモーターを制御するコントローラー。一般的なACモーターに作用するインバーターと機能が類似。サーボシステムの一部で、主に高精度位置決めシステムで使用。一般的に位置・速度・トルクの3方式でサーボモーターを制御し、高精度伝達システム位置決めを実現。現在の伝達技術におけるハイエンド製品。
制御精度
ステッピングモーターは相数と拍数が多いほど精度向上。サーボモーターは内蔵エンコーダーのスケール数が多いほど精度向上。
制御方式
ステッピングモーターはオープンループ制御、サーボモーターはクローズドループ制御。
低周波特性
ステッピングモーターは低速時に低周波振動が発生しやすい。一般にダンピングや細分化技術で対処。一方サーボモーターは低速でも振動なし。ACサーボシステムは共振抑制機能を備え、機械剛性不足をカバー。システム内に周波数解析機能(FFT)があり、機械の共振点を検出してシステム調整を容易化。
トルク周波数特性
ステッピングモーターの出力トルクは速度上昇に伴い減少。ACサーボモーターは定トルク出力を維持。
過負荷耐性
ステッピングモーターに過負荷耐性なし。ACモーターは強力な過負荷耐性を持つ。
動作性能
ステッピングモーターはオープンループ制御。起動周波数過大や負荷過大でステップアウト(脱調)やストールが発生しやすく、高速時はオーバーシュートしやすい。サーボシステムはクローズドループ制御。ドライバーがモーターエンコーダーのフィードバック信号を直接サンプリングし、内部で位置ループと速度ループを形成。一般的にステッピングモーターのようなステップアウトやオーバーシュートはなく、制御性能がより信頼性高い。
速度応答性能
ステッピングモーターが停止状態から作業速度まで加速するのに数百ミリ秒必要。一方ACサーボシステムは加速性能に優れ、一般的に数ミリ秒のみ。高速起動・停止が必要な制御場面に適する。
ACサーボシステムは多くの性能面でステッピングモーターを上回ります。しかし、要求の厳しくない場面ではステッピングモーターがアクチュエーターモーターとして採用されることも多々あります。したがって制御システム設計プロセスでは、制御要件とコストを総合的に考慮し、適切な制御モーターを選定すべきです。
CNCマシン
- メンテナンスと修理の主な違いと予算最適化
- 金属加工におけるパンチングとブランク加工:主な違いを解説
- CNCフライス加工 vs CNCパンチング:主な違いを解説
- ダイレクトドライブモーター:メリット、種類、動作原理
- 水中ポンプ vs インラインポンプ:アクアリウム用ポンプの違いを徹底比較
- サーボモーター vs ステッピングモーター:現代のグレーゾーンを明確にする
- モータ巻線の理解:主要な違いと産業用途
- DCモーターとACモーターの主な違いを理解する
- センタレス研削 vs 円筒研削:主な違いを解説
- 縦型vs横型旋盤:プロジェクトに最適な機種選びのポイント
- GコードとMコードの違いを理解する:CNCオペレーター必須の基礎知識