



高度直交変数最適化アルゴリズムで通信システム性能を向上
直交入力ベクトルを持つ2次元空間での最適調整点を求めるアルゴリズムを議論。測定データポイントに基づく交差円の方程式を解く
いくつかの主要システム性能指標は、振幅と位相に対応する直交入力パラメータで決まります。例として直交変調器のキャリアフィードスルーとサイドバンド抑圧。これらは変調器の直交ベースバンド入力のDCオフセットバランス、振幅・位相バランスを最適化することで改善されます。
これらパラメータの最適調整点を見つけるのは2次元空間では自明ではないため、本稿では直交入力ベクトルを持つ2次元空間で最適調整点を見つけるPythonアルゴリズムを議論します。アルゴリズムは測定データポイントに基づく交差円の方程式を解き、最小4回の反復で最適点を見つけます。例としてTexas Instruments(TI)AFE7070統合DACと直交変調器キャリアフィードスルーパラメータを用います。
不要輻射の最適化
通信システムは不要輻射最小化を目指します。これら一部は直交入力信号ミスマッチに起因。例えばDCオフセットミスマッチと振幅/位相アンバランスは、アナログ直交変調器のキャリアフィードスルーとサイドバンド抑圧パラメータにそれぞれ影響。入力変数を最適セットポイントに調整することで不要出力を最小化。
図1は、最適化点[x0,y0]から実際の点へのベクトル大きさ(r)として測定パラメータを表現。パラメータ値は[0,1]、単位円で境界。0は完全キャンセル/無信号、1は無キャンセル/フル信号。デシベルスケールでは[-inf,0]で境界。半径rの円は同一大きさを達成する全てのx,y点を表す。
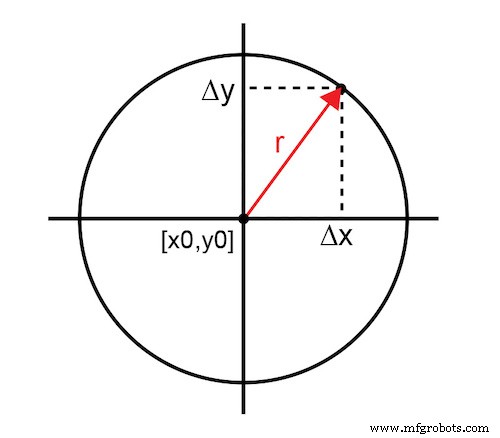
図1. 最適化点から実際の点へのベクトル
式1は最もシンプルな形での関数:
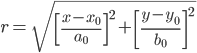 (1)
定数[a0,b0]はシステム依存の正規化因子で最大結果を1未満に保つ。厳密には式1は楕円を記述(各独立変数のスケーリング因子が同一でないため)。本解析では簡略化のためa0=b0とし、真の円とする。
目標は測定パラメータ(r)を最小化する最適点[x0,y0]を可能な限り速く見つけること。統計的に変動する入力パラメータでその点を効率的に見つけるのは困難。伝統的な手探りアプローチは逐次試行で最適点を絞り込むが、収束時間がクリティカルな場合反復回数が多すぎるため新手法が必要。
交差円
理想的には、ちょうど3回の測定反復で交差円を用いて最適点を決定可能。最初の任意入力点[x1,y1]での測定結果が半径r1の円Aとして最適点の無限の可能性を定義。2番目のデータポイントで円Bが加わるが、2円の交差で解は2点に絞られる。3番目のデータポイントと円Cで単一の共通交差点が得られ、それが最適点。図2は確定的最適点に至る交差円の進行を示す。
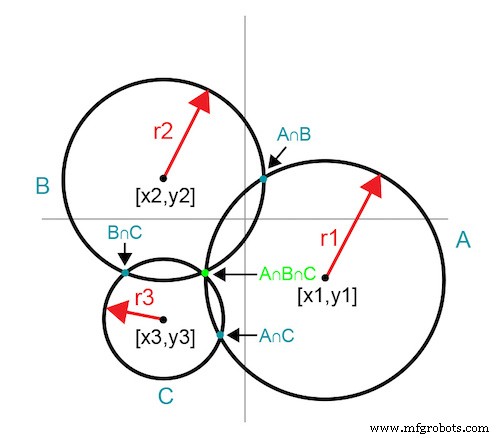
図2. 交差円が共通交差点を明らかにする
この手法で最適点をちょうど3反復で特定。4回目の反復で最適点を測定し確認・文書化。
図3は、x-y平面の経験的境界情報を用いて1反復削減する手法。初期点を境界点の一つに選び、最初の曲線(A)を90度弧に。2番目の点を最初の弧上でxまたはy方向に動かして選択。
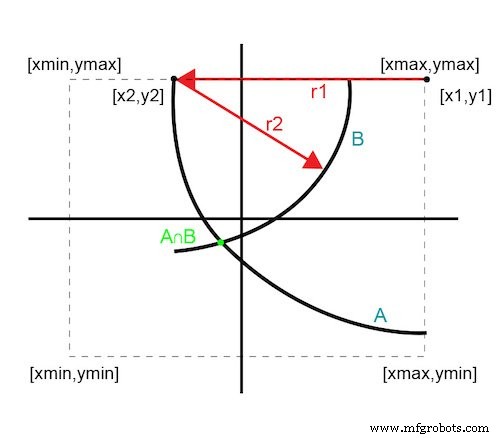
図3. 2反復解法
2番目の点も境界エッジ上にあるため、その曲線は180度未満の弧。これら2曲線の交差で単一最適点が得られ、わずか2反復で最適点を特定、3反復で確認可能。
逐次円近似
最適解は数式の精度に依存。実測状況では複数の仮定や誤差が結果に影響。測定信号は極めて小さく、ノイズと測定公差が誤差を導入。完全な円の代わりに楕円を使うことで不確実性。複数方程式を解くために必要なスケーリング因子仮定も不確実性を導入。これら誤差と仮定が曲線のファジネス(曖昧さ)に変換される。
図4はファジーな曲線が正確な交差点を保証せず、代わりに収束領域を定義する様子を示す。
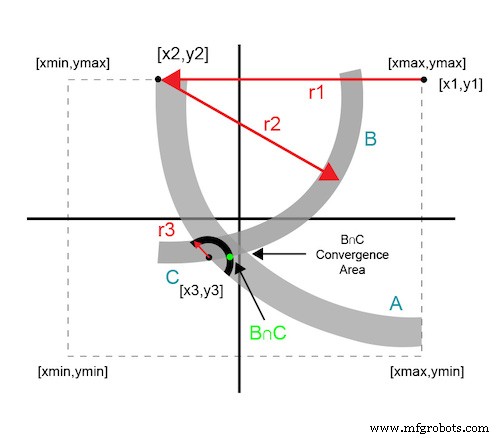
図4. 逐次円交差近似
各追加データポイントは前回反復のデータを使用。逐次円はシステムの最小閾値内の解領域に収束。
測定例
例ではAFE7070 DACを用い、キャリアフィードスルーパラメータを最適化。AFE7070はDACと変調器が統合されているため便利なプラットフォーム。変調器直交入力のDCオフセットアンバランスがキャリアフィードスルー性能を決定。AFE7070は内部デジタルチューニング機能でDCオフセットバランスを微細制御可能。解像度はマイクロボルトオーダー。
例のx,yパラメータは直交入力のDCレベルを制御する整数デジタルステップ値。デバイスの事前統計サンプリングで入力変数のx,y境界と計算に用いるステップテーブルを提供。ステップテーブルは測定キャリアフィードスルー(dBm)をデルタx(またはデルタy)因子に「変換」する。
高い(つまり悪い)測定値は設定が大きく外れており、最適点到達に大きなデルタが必要。逆に低い値はセットポイントが近く、小さな補正で済む。この「宿題」は初期推測点が遠すぎないよう確保し、反復時間を最小限に抑えるために必要。
図5は4反復以下で最適入力変数を見つけるPythonアルゴリズムを示す。
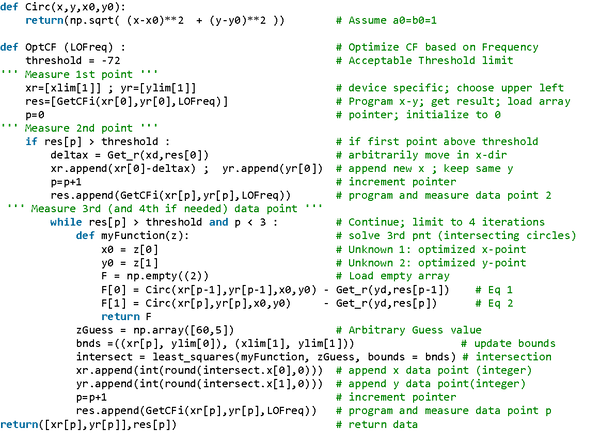
図5. Python最適化アルゴリズム
関数「Get_r」と「GetCFi」はデバイス固有の測定。簡潔さのためコードは省略、最適化アルゴリズム実証には不可欠ではないため。読者の応用では、これら関数が自システムのデバイスパラメータプログラミングと測定に関連。
結論
AFE7070 DACでは、ほとんどのケースでアルゴリズムがキャリアフィードスルーを3反復以内、1.7秒未満で最適化(スペクトラムアナライザのセトリングとスイープ時間が主ボトルネック)。従来ステップ法は約20反復、20秒以上必要。このアルゴリズムは従来比10倍以上の高速化。ゲインと位相の直交入力変数に依存する他の通信システムパラメータにも適用可能で、効率的に最適解へ収束。
インダストリー記事は、業界パートナーがAll About Circuits読者に有用なニュース、メッセージ、技術を共有する形式です。厳格な編集ガイドラインの下、読者に有用なニュース、技術的専門知識、ストーリーを提供することを意図しています。インダストリー記事で表明される見解・意見はパートナーのものであり、必ずしもAll About Circuitsやそのライターの見解を反映するものではありません。
産業用ロボット
- 製造業必須の10大自動化ワークフロー:MachineMetricsで工場を変革
- 正確な現場データ収集でプロセスを最適化
- モダン製造業向けERP変革:アジリティ、自動化、成長を解き放つ
- ロボットビジョンが自動化を高度化:主要メリットとアプリケーション
- 倉庫効率と安全性を高める10の実証済み戦略
- ロボット自動化:インダストリー4.0における効率と成長の推進
- 信頼できるベースラインを設定してシステムパフォーマンスを最大化する
- 産業用IoT(IIoT)システムのための実用的な分類学
- インダストリー4.0に向けた適応的製造システムの設計:IIoTとRTI Connextの活用
- 光ファイバ通信:基礎、アーキテクチャ、長所と短所
- 5年という期限:インテリジェントシステムのエンタープライズ導入を加速する