



ピークパフォーマンスのための簡単ロボットキャリブレーション
ロボットをキャリブレーションすることは、最適なパフォーマンスと精度を達成するために不可欠です。しかし、高価で不必要なキャリブレーションサービスに予算を浪費せずに、簡単にロボットをキャリブレーションするにはどうすればよいでしょうか?
適切なキャリブレーションなしでは、ロボットはあなたの期待通りに機能しない可能性があります。極端な場合、ロボット自体やワークスペース内の他のオブジェクトを損傷する恐れさえあります。
この記事では、シンプルなキャリブレーションツールを使ってあらゆるロボットを迅速にキャリブレーションする方法と、ロボットを適切にキャリブレーションするメリットを紹介します。
適切なキャリブレーションツールとプロセスがあれば、ロボットの精度を向上させながら、初めてロボットをキャリブレーションしようとする人がよく犯すミスを回避できます。
ロボットTCPキャリブレーションとは? なぜ重要なのか?
ロボットキャリブレーションは、ロボットの座標系がその環境の座標系と正確に整合するようにするプロセスです。これは、ロボットがワークスペース内の特定の位置に正確に移動できるようにするために重要です。
正確なキャリブレーションがないと、ロボットはワークスペース内の意図しない位置に移動したり、タスクの品質を低下させたりする可能性があります。
あなたに最適なオプションを選ぶ前に、まずロボットキャリブレーションの2つの基本タイプの違いを理解することが重要です。
TCP vs フルロボットキャリブレーション:よくある混同
RoboDKでは、ロボットユーザーが私たちのロボットキャリブレーションサービスを求めて来ることがよくあります。これはフルロボットキャリブレーションの一例です。ロボット自体の製造上の不正確さを補正するように設計されています。
ほとんどのロボットアプリケーションでは、フルロボットキャリブレーションは単に不要です。ロボットアプリケーションが非常に高い精度を必要とする場合にのみ必要です。
より有用で広く適用可能なキャリブレーションタイプは、ツールセンターポイント(TCP)キャリブレーションです。これは、オフラインプログラミング中のロボット精度を向上させる、より迅速、シンプル、コスト効率の良いキャリブレーションプロセスです。
市販のキャリブレーションツールを使って、あるいはキャリブレーションツールなしでも(それほど高い精度が不要なら)、正確なTCPを実行できます。
適切にキャリブレーションされたロボットの3つの説得力あるメリット
なぜロボットのツールセンターポイントをキャリブレーションするのでしょうか?
適切にキャリブレーションされたロボットには、いくつかの説得力あるメリットがあります。市販ツールを使ったシンプルなTCPキャリブレーションでもこれらのメリットが得られます。
このタイプのキャリブレーションを使用する3つのメリット:
- アプリケーション精度の向上— プログラミング精度がTCPキャリブレーションの最大のメリットです。よくキャリブレーションされたロボットをワークスペース内の位置に指示すると、その位置に正確に移動します。
- ロボットツールの摩耗軽減— プロセスタスク(ロボットがワークピースに直接作業する場合)では、正確な配置によりツールの不必要な摩耗を減らせます。例えば、ロボット表面仕上げでは研磨メディアの寿命が延びます。
- ロボットの最適活用— 出荷時、ロボットは高い繰り返し精度(毎回同じ位置に移動)を持ちますが、精度(プログラム通りの正確な位置に移動)は低いです。TCPキャリブレーションは、ロボットが高い繰り返し精度と精度の両方を持つことを確実にする信頼できる方法です。
市場にあるキャリブレーションツールは?
市場にはさまざまなロボットキャリブレーションソリューションとツールがあります。
見つけられる3つの一般的なソリューションカテゴリーは:
- フルロボットキャリブレーションサービス— 上述の通り、ロボットの精度を最大化したい場合(詳細組立、精密レーザー切断など)にのみ必要。ほとんどのロボットアプリケーションでは不要。
- レーザートラッカー— ロボットTCPをキャリブレーションするために使用できる最も精度の高いツールの一つ。高価なレーザートラッキングハードウェアの購入またはレンタルが必要だが、フルキャリブレーションサービスなしで可能な限り高いTCP精度が必要な場合の良い選択肢。
- 市販キャリブレーションツール— 最後に、TwinToolなどのように、シンプルな市販測定ツールを使用するTCPキャリブレーションソリューション。
ロボットのTCPキャリブレーションソリューションを探すとき、考慮すべきさまざまな特性があります。
考慮すべき特性には:
- 精度— キャリブレーションソリューションによって精度は異なります。ソリューションプロバイダーが掲げる精度数値に「盲目」にならないよう、必要な精度レベルを事前に指定するのが賢明です。
- 価格— 価格は大きく異なります。一般に、ハードウェアがより特殊であればコストは高くなります。市販コンポーネントを使用するソリューションはよりコスト効率が良く、より高価なソリューションと同等の性能を持つことがあります。
- 互換性— 多くのキャリブレーションツールとソリューションは、特定のロボットブランドとモデルのみと互換性があります。これは他のソリューションより柔軟性が低いことを意味します。
- 使いやすさ— 一部のキャリブレーションツールは、操作に高度な専門知識と経験を必要とします。他は、ほぼ誰でも使えるほど簡単です。
ロボットTCPキャリブレーションのシンプルな解決策:TwinTool
明らかに、ロボットTCPのキャリブレーションにはいくつかの選択肢があります。
しかし、プログラミング用にロボットツールを迅速かつ簡単にキャリブレーションする方法を探しているだけならどうでしょう?
TwinToolは、シンプルなロボットTCPキャリブレーションのための私たちのソリューションです。高速、使いやすく、正確です。さらに重要なのは、さまざまな市販リニアゲージと互換性があり、それらを使用してロボットのTCP位置をキャリブレーションすることです。
TwinToolについて詳しく知りたい場合は、製品ページをご覧ください。
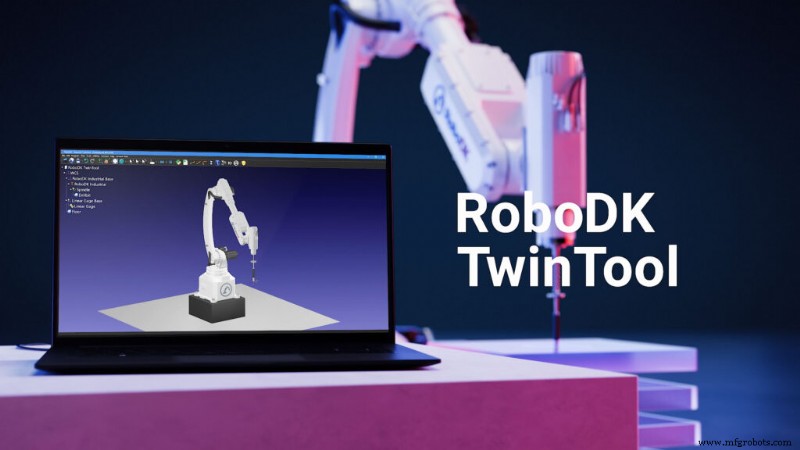
TwinToolを使ったロボットキャリブレーション方法
TwinToolでのキャリブレーション手順はどのようなものでしょうか?
プロセスは極めてシンプルです。
あらゆるロボットTCPをキャリブレーションするのに、わずか4つのシンプルなステップで完了します:
- サポートされているロボットリストからあなたのロボットを選択。TwinToolは700台以上のロボットを標準サポートしているため、あなたのロボットもすでに含まれている可能性が高いです。
- ロボットを接続。TwinToolは標準USB接続を使用します。
- リニアゲージセンサーを接続。主要ブランドの一般的なセンサーに対応しています。
- ロボットをセンサーに移動し、キャリブレーション手順を開始。TwinToolアプリが、シンプルなキャリブレーションプロセスをあなたとロボットにガイドします。
これが、市販ツールを使ったロボットTCPキャリブレーションのシンプルさです。
ロボットキャリブレーションについて質問がありますか? 下のコメントで教えてください。またはLinkedIn、Twitter、Facebook、Instagram、RoboDKフォーラムで議論に参加してください。また、豊富な動画コレクションをチェックし、RoboDK YouTubeチャンネルを購読してください
産業用ロボット
- 「Go Away Robot」を作ろう:子供向け簡単Arduinoスターターキット
- PCB組立最適化:QFN部品ステンシル設計ガイドライン
- あなたの工場はロボット統合の準備ができているか?実践ガイド
- 自動化プロジェクトを効果的に計画・実行する7つの実証済みステップ
- ロボット長寿命化:専門家による予防メンテナンス戦略
- ロボット溶接トレーニングを加速:時間短縮と効率向上
- ロボットキャリブレーション:必須コンポーネントと調整方法
- ロボット自動化:インダストリー4.0における効率と成長の推進
- 工場から研究室へ:産業用ロボットの多彩な力
- PACKEX Toronto:シームレスな自動化を今すぐ導入
- 信頼できるベースラインを設定してシステムパフォーマンスを最大化する