



産業用ロボット入門:効率的な生産のための種類と用途
産業用ロボットの多様な種類とそれぞれの独自の機能をご紹介します。ロボットアーム、移動ロボット、空中ドローン、水中ロボット、協働ロボットなど、各タイプの用途とアプリケーションを明確に理解できます。
どのタイプの産業用ロボットが適しているか、どう判断するか?
市場には非常に多くの種類のロボットが存在します。どのタイプを選べばよいのでしょうか。多くの設計・エンジニアリング課題と同様に、「形態は機能に従う」という原則が適用されます。つまり、必要なロボットのタイプはその意図する機能によって決まります。ロボットは床や他の表面に固定されるのか、それとも移動性が必要なのか? 時間あたり何ユニット処理する必要があるのか? ロボットが持ち上げる最大重量は? 固定式の場合、作業範囲(ワークエンベロープ)の大きさは? その形状は長方形か円形か? これらの質問に答えることで、選択肢を素早く絞り込み、目的に最適な産業用ロボットのタイプを選定できます。
本記事では、さまざまなロボットの種類、それぞれの長所と短所、そして用途の判断基準について解説します。
本記事の内容
- 定置型ロボット(ロボットアーム)
- 自律移動ロボット(AMR)
- 飛行ロボット(空中ドローン)
- 水中ロボット
- 組織に最適なロボットタイプの調達方法
定置型ロボット(ロボットアーム)
市場には主に7種類の定置型ロボットがあります。「定置型」とは、床、天井、または他の表面にボルトで固定され、移動しないロボットを指します。一般的に定置型ロボットはロボットアームであり、ピックアンドプレース、仕分け、組立、溶接、仕上げなどのタスク向けに設計されています。
ここでは、さまざまなタイプのロボットアームとその特性、用途について見ていきます。
- 垂直多関節ロボットアーム
- 直交ロボット(カルテシアンロボット)
- SCARAロボット
- 極座標ロボット(球面ロボット)
- デルタロボット(並列ロボット)
- ガントリーロボット
- 円筒座標ロボット
- 協働ロボット(コボット)
垂直多関節ロボットアーム
メリット: すべてのロボットアームタイプの中で最も柔軟な動きが可能。かなり強力で、重い物体を持ち上げられる。
デメリット: フェンスで隔離する必要がある場合がある。他のロボットアームより遅い。他のロボットアームより高価。より高度な制御システムが必要。
他のタイプのロボットアームと比較すると、垂直多関節ロボットアームの動きは人間の腕に最も近いです。典型的な垂直多関節アームは6軸(関節)を持ちます。用途やメーカーによってはこれより少ない、または多い場合もあります。関節数が多いほど、動きはより滑らかに、より「ロボットらしくない」ものになります。この動きの柔軟性は「自由度」で表されます。
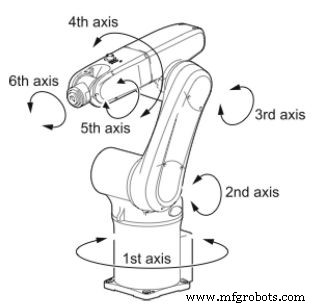
興味深い事実: 人工ハンドの設計者は、人間の手が27自由度を持つと考えています。人間の腕は7自由度で、腕と手を合わせると合計34自由度になります。
人間の腕と手のすべての微妙な動きを再現しようとすると、産業用ロボットとしては高価すぎ、複雑すぎます。一般的に、産業用ロボットアームの6自由度で、必要なほぼすべてのタスクを実行できると合意されています。
ピアノを弾くことはできませんが、その必要もありません!
用途によって、ロボットアームの先端にはグリッパー(ロボットの「手」に相当)を装着できます。通常、ロボットグリッパーは人間の手よりずっとシンプルです。吸盤や電磁石のようにシンプルな場合もあれば、生鮮食品や卵などデリケートな物体を扱うための3本指のソフトグリッパーを使用することもあります。グリッパーには多くの種類があり、すべての用途に対応できる単一のグリッパーはまだ見つかっていません。
あるいは、エンド・オブ・アーム・ツーリング(EoAT:アーム先端工具)として、ドリルビットを保持する回転工具、デバリング・研削・フライス加工用のビットなどの工具を取り付けることもできます。溶接、塗装、サンディング、レーザー切断など、専用のEoATも多数存在します。
垂直多関節ロボットは、すべての関節が回転可能であるため(直線・並進運動のみの関節とは対照的)、非常に柔軟です。
垂直多関節ロボットは、ピックアンドプレース、アーク溶接、スポット溶接、梱包、マシンテンディング、マテリアルハンドリングなどの用途で使用されます。手の届きにくい場所でアーク(や類似のパターン)を生成できるため、自動車産業やこの能力を必要とする他の製造業に適しています。
歴史的に、1トン以上の物体を持ち上げられる大型・高出力の垂直多関節ロボットには、周囲を認識するセンサーが搭載されていませんでした。人がこうしたロボットの邪魔をすると、重傷を負うか、最悪の場合死亡する可能性がありました。
その結果、このようなロボットアームは専用のスペースに隔離する必要がありました。ロボットの動作を完全に理解した有資格者のみが、ロボットが動作する壁やフェンスで囲まれた空間に入ることが許されていました。
しかし、垂直多関節ロボットアームに適切なセンサーと制御ソフトウェアを搭載すれば、人と安全に共存して作業できます。例えば、カメラを用いたコンピュータビジョンやLiDARセンサーで、何かが動作経路にある、あるいは人や物体が接近していると検知すれば、ロボットは減速または停止します。他のセンサーは衝突を検知し、アームが何かにぶつかると停止または後退します。通常、人と一緒に安全に動作する垂直多関節アームは、速度と力が制限されるように設計されています。
直交ロボット(カルテシアンロボット/長方形ロボット)
メリット: 制御システムがシンプル。モデルによっては非常に重い物体を持ち上げられる。高精度。3軸すべてで剛性が高い。垂直多関節アームより安価。
デメリット: 回転運動ができない。
これらのロボットは直交座標系(X、Y、Z)を用いて、3軸に沿った直線運動(前後、上下、左右)を行います。3つの関節すべてが並進関節であり、関節の動きは直線に制限されます。そのため「リニアロボット」とも呼ばれます。
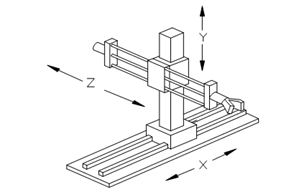
直交ロボットは、ピックアンドプレース、マテリアルハンドリング、梱包自動化、保管・取り出し、切削・穴あけなど、多くの用途に使用できます。
3次元すべてで剛性が高いため、非常に精度と再現性に優れています。垂直多関節ロボットアームより構造がシンプルで、制御ソフトウェアも簡単、用途によってはより安価です。
ガントリーロボット - 直交ロボットの一種
メリット: モデルによっては非常に重い物体を持ち上げられる。施設全体の長さにわたって非常に大きく設置可能。適切な用途では非常にコスト効率が良い。
デメリット: 回転運動ができない。
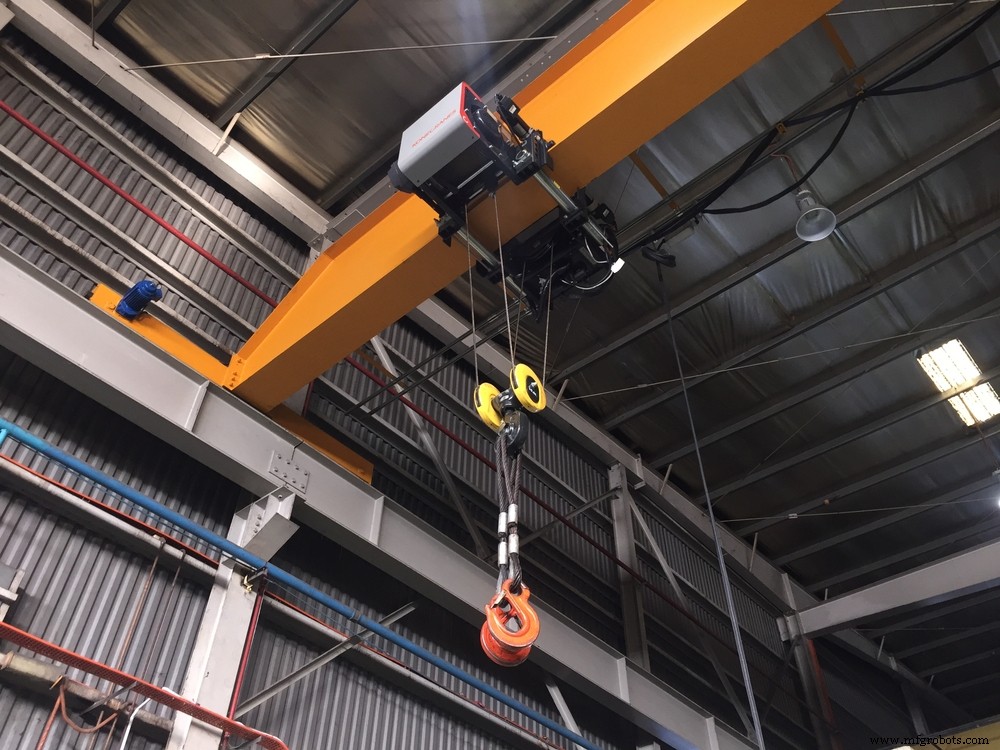
直交ロボットまたはリニアロボットは、ガントリーロボットとして構成できます。ガントリーロボットは天井のレールに沿って移動します。設計によっては、非常に重い荷物を速く、正確に搬送できます。必要に応じて非常に大型化でき、施設の床面全体をカバーできます。小型のガントリーロボットは、高精度と高剛性を要するピックアンドプレースなどの作業に有用です。
リニアロボットのモーション制御は比較的シンプルなため、他のタイプのロボットより低コストになることが多く、多くの自動化タスクにおいて高いコスト効率を発揮します。
直交ロボットの作業範囲は長方形です。垂直運動を加えると、作業範囲は箱型(直方体)になります。
SCARAロボット
メリット: 多くの組立用途に最適。高速かつ高精度。組立作業においてコスト効率が良い。
デメリット: 垂直多関節アームほど柔軟ではない。直交アームほど精密ではない。デルタロボットアームほど速くない。
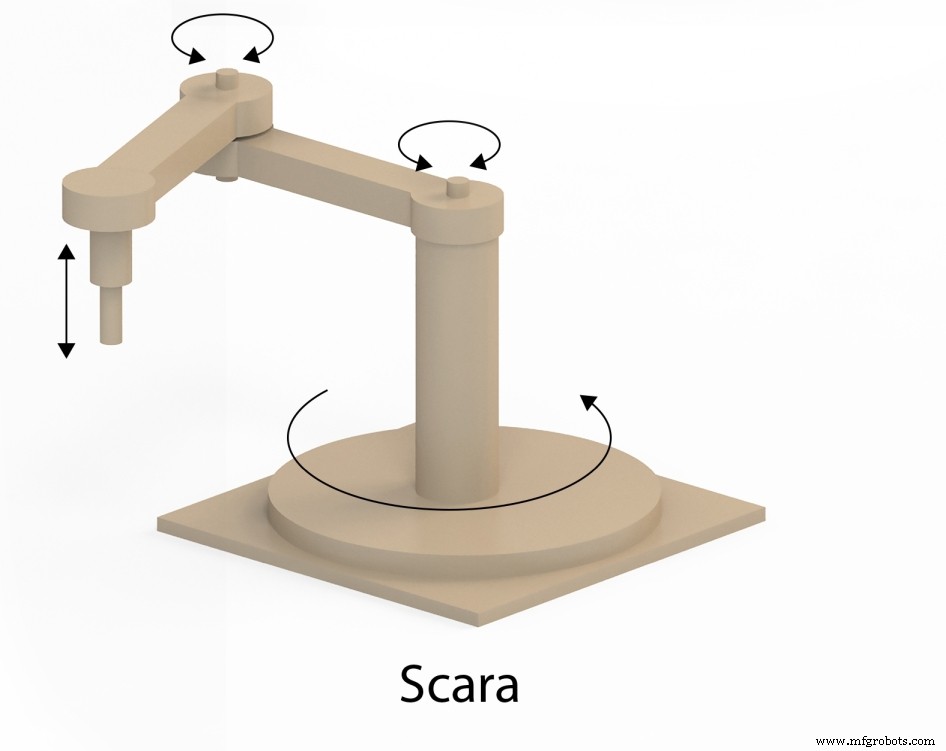
SCARAロボット(選択的コンプライアンス組立ロボットアーム)は、直交ロボットと同様に3つの関節または軸で動きます。しかし直交ロボットとは対照的に、SCARAロボットの2つの関節は回転運動です。したがって、直交ロボットより複雑な動きが可能です。一般的に直交ロボットより高速で動きの自由度が高いですが、精度では直交ロボットに劣ります。
興味深い事実: SCARAロボットの普及は、小型電子機器産業に革命をもたらしました。その小さな設置面積、シンプルさ、設計特性により、この用途分野に独自に適しており、高いコスト効率を実証しています。
名前の「組立」が示す通り、SCARAロボットアームは組立用途のために発明されました。1981年、日本の山梨大学の牧野博氏によってSCARAロボットが開発されました。名前の「コンプライアンス(柔軟性/順応性)」は、ある程度の「遊び」があることを意味します。水平方向にSCARAロボットを押すと、少し「譲る」ように動き、完全には剛直ではありません。しかし垂直方向にはかなり剛直で、この方向に押しても「譲りません」。したがって「選択的」コンプライアンスを持ちます。水平面ではコンプライアント(柔軟)で、垂直面ではそうではありません。
この選択的コンプライアンスは、部品を基板の穴に挿入するなどの組立作業で非常に有用です。この種の組立では、部品を穴にフィットさせる必要があります。部品を穴の中心に合わせるには、中心点を見つけるためのわずかな「コンプライアンス」、つまり少しの「揺らぎ」や「遊び」が必要です。その後、下方向への挿入力は確実で剛直である必要があります。
SCARAロボットは直交ロボットより剛性が低く、直交ロボット(かなり重い物体を持ち上げられる)と比較して可搬重量に制限があります。SCARAロボットは設置面積が小さく、移動距離が比較的短い用途で一般的に使用されます。垂直多関節アームより自由度は少ないですが、高い精度と再現性を持ち、垂直多関節アームより安価です。
SCARAロボットの作業範囲は円筒形で、用途検討時の考慮点となります。SCARAロボットは一般的に垂直多関節アームより高速ですが、デルタロボットほどではありません。
極座標ロボット(球面ロボット)
メリット: 垂直多関節アームより制御システムがシンプル。長いリーチが可能。多くの溶接用途に非常に適している。垂直多関節アームより速い場合がある。
デメリット: 垂直多関節ロボットアームほど柔軟ではない。古い技術。比較的大きな設置面積が必要なことが多い。デルタアームほど速くない。
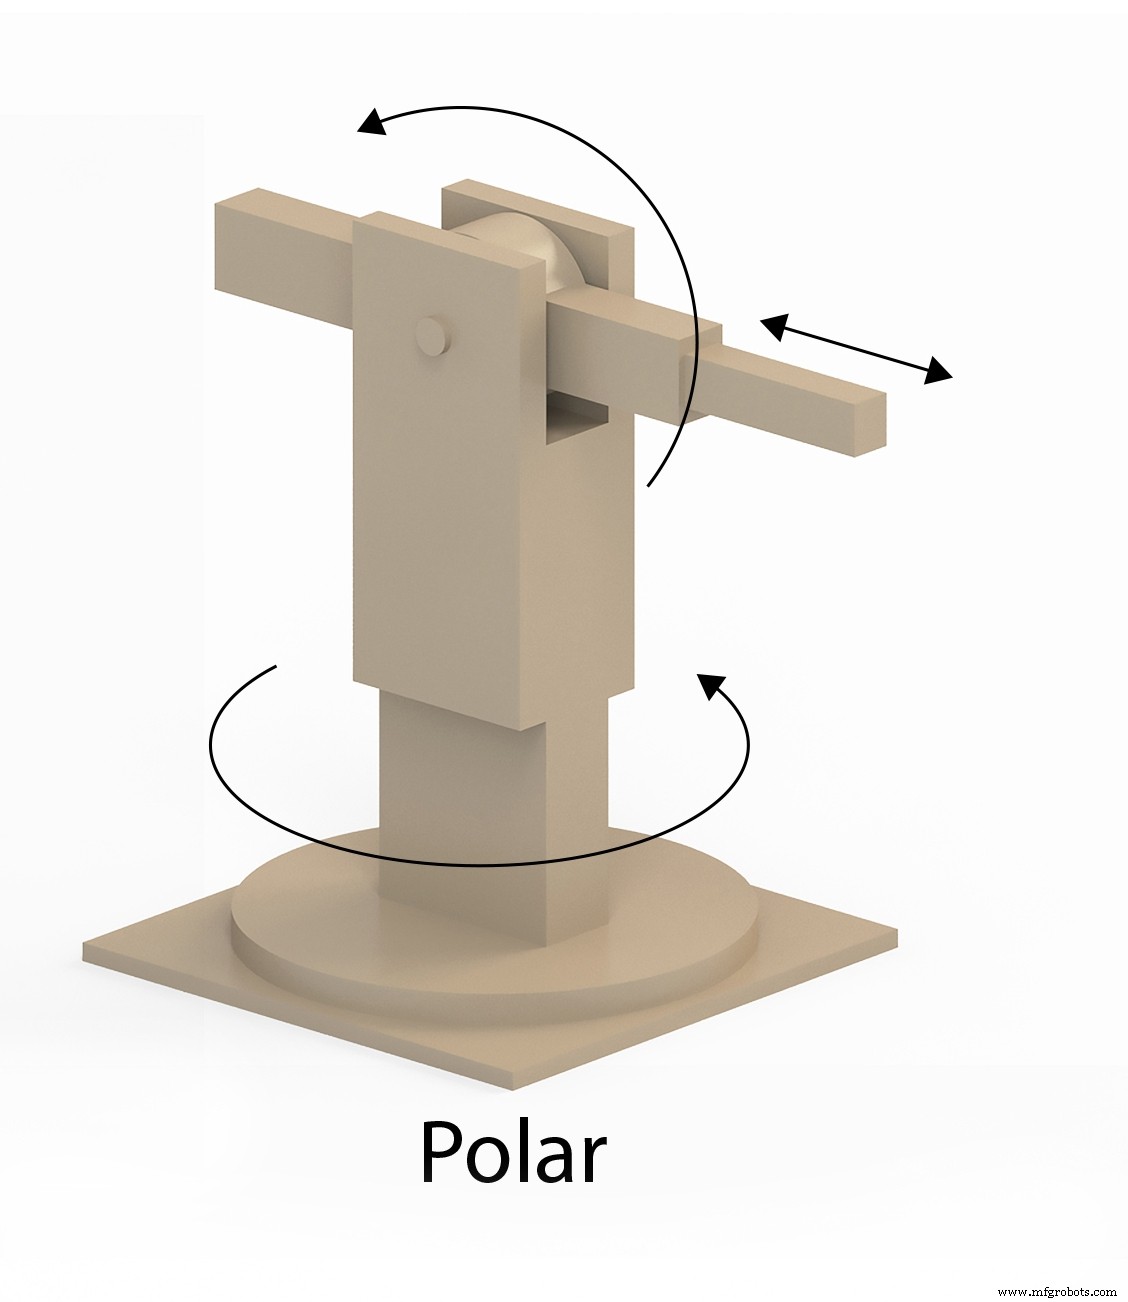
極座標ロボット(球面ロボットとも呼ばれる)は、2つの回転関節と1つの直線関節を組み合わせた構造です。この設計により、球形の作業空間が生まれます。
興味深い事実: 最初の産業用ロボット(1950年代に開発)と呼ばれる「ユニメイト」は、球面ロボットでした。
極座標ロボットは、射出成形、塗装、アーク溶接、スポット溶接に使用できます。適切なサイズの直線アームを装備すれば、長いリーチを実現できます。
極座標ロボットは古い技術であり、垂直多関節ロボット(これも球形の作業範囲を持つ)に置き換え可能ですが、一部の用途では極座標ロボットの方が代替案よりコスト効率が良い場合があります。
デルタロボット
メリット: ピックアンドプレース作業において最速のロボットアーム設計。軽量。高精度。
デメリット: 比較的小型・軽量な物体に限定される。垂直面での作業には不向き。リーチが限られる。
デルタロボット(並列ロボットとも呼ばれる)は、平行四辺形の形をした3本のロボットアームを持ちます。通常、デルタロボットはワークピースの上方に配置され、オーバーヘッドのトラスに取り付けられます。すべてのモーターがベースにあるため、ロボットの関節とアームは他のロボットと比べて非常に軽量です。デルタロボットは逆さのドーム形の作業範囲を持ちます。
興味深い事実: デルタロボットは、チョコレートメーカーがチョコレートのピースを拾って箱に入れるために最初に設計されました。
デルタロボットの設計により、高速かつ精密な動作が可能です。デルタロボットは主にピックアンドプレース用途で使用されます。その他、接着剤塗布、はんだ付け、組立などの用途があります。デルタロボットは重いペイロードを扱えないため、使用できるエンド・オブ・アーム・ツーリング(EoAT)とタスクが制限されます。
デルタロボットのハイブリッド設計では、アームの先端に回転関節を配置して動きの柔軟性を高めることがあります。
円筒座標ロボット
メリット: 剛性が高い。高精度。円形幾何学を必要とする用途に最適。
デメリット: 古い技術。動きの柔軟性が限られる。
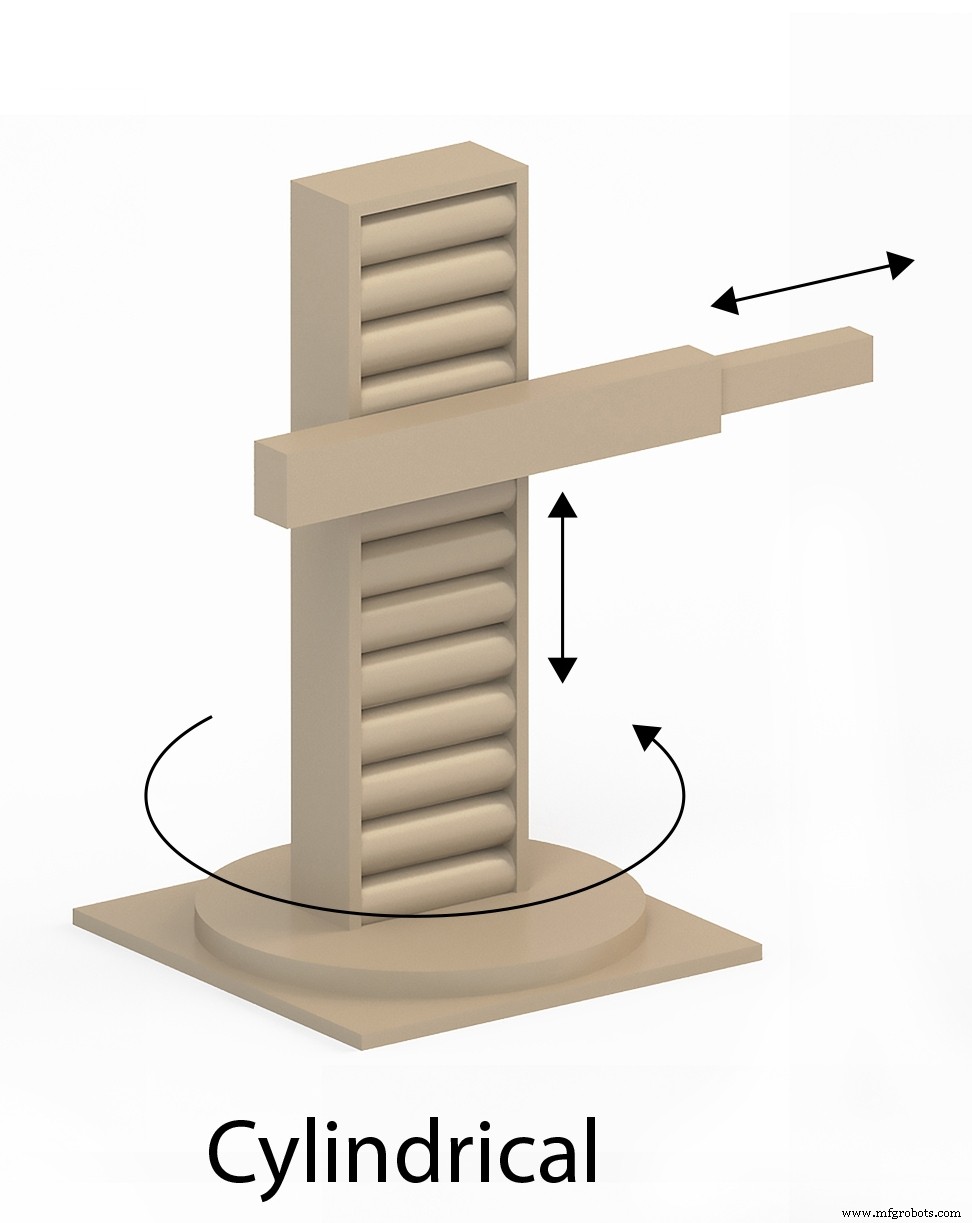
円筒座標ロボットは、ベースに少なくとも1つの回転関節と2つの直線関節を持ちます。この設計により、円筒形の作業空間が生まれます。
円筒座標ロボットは通常、狭い作業スペースで使用され、円筒対称性を持つ物体(ワイヤー、パイプなど)の加工に最適です。研削、組立、スポット溶接などの用途で円筒座標ロボットが使用されます。
協働ロボット(コボット)
メリット: 人と一緒に安全に作業可能。最新のインターフェースにより、コードを書かずにロボットアームに動作を「教示」できる。
デメリット: 必ずしも最速のロボットアームではない。力と速度に制限がある。
協働ロボット(コボット)は、従来の産業用ロボットアプリケーションで必要とされたフェンスなどの安全対策なしで、安全な作業環境での人とロボットの相互作用を可能にします。ただし、安全対策により動作速度は低下します。
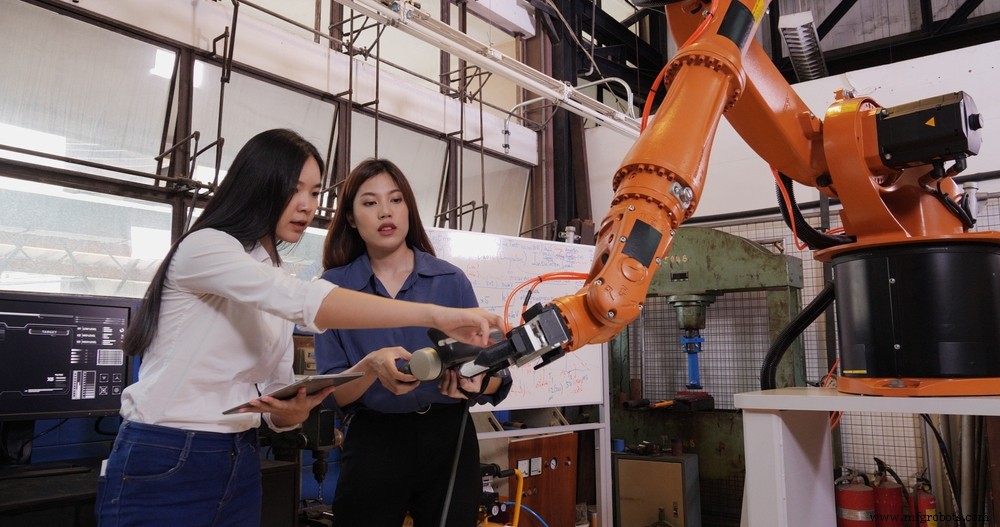
人と一緒に安全に動作できること以外に、コボットをより「協働的」にしている特徴の一つは、オペレーターがプログラミングコードを書かずにロボットアームの動作を教示できることです。オペレーターがロボットアームを手で持ち、ロボットが進むべき経路に沿って物理的に動かします。するとロボットアームは、示された動きを再現できるようになります。
標準的なコボットは通常、非常に重い物体を扱うようには設計されていません。これにより、扱える製品の範囲に制限が生じます。
協働ロボットは、マシンテンディング、ピックアンドプレース、組立、アーク溶接など幅広い用途がありますが、一般的に重作業や超高速タスクには適していません。
自律移動ロボット(AMR)
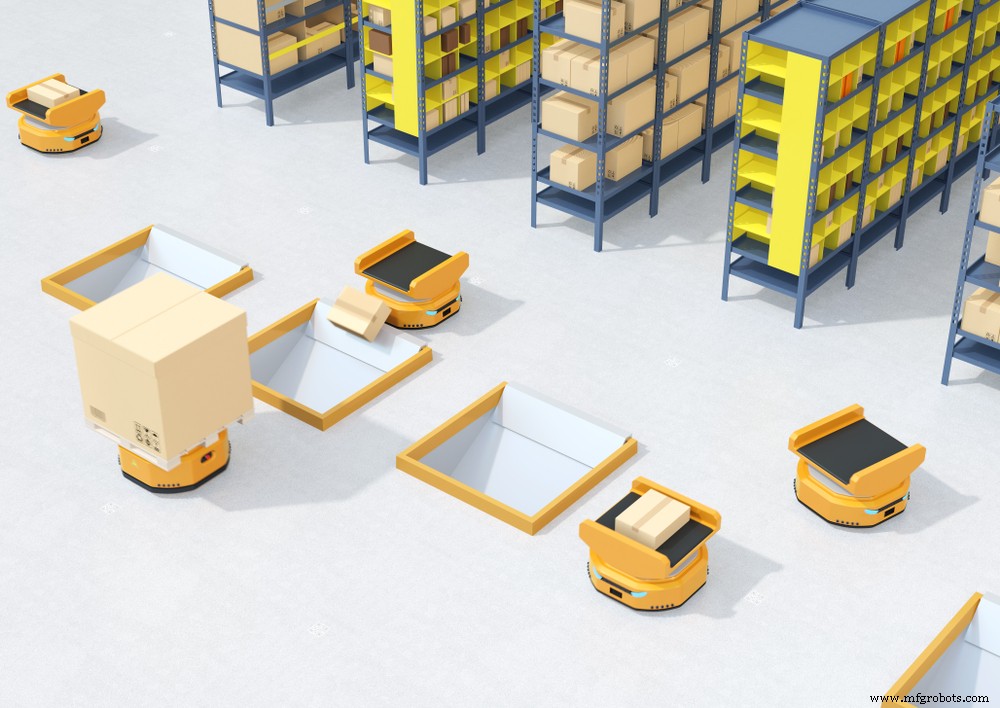
AMR(自律移動ロボット)は、産業用ロボット市場で急成長しているセグメントです。実行するタスクに最適化されたさまざまな形状とサイズがあります。
ホイール付きカート型
カートや車輪付き車両の形をしたAMRは、通常、工場や倉庫施設内での商品輸送に使用されます。センサー、オンボードコンピューティング能力、電動モーターを備え、施設内を移動しながら内部マップを作成できます。これは多くの場合、人がリモコンで誘導しながらAMRの後をついて歩くことで行われます。
内部マップが作成されれば、AMRに目的地を指示して移動させられます。AMRの重要な特徴は、障害物を回避しながら、ある場所から別の場所へ「自律的に」移動できることです。人、フォークリフト、その他の物体が進路を塞いでいても、それらを避けて迂回したり、目的地へのまったく新しいルートを計画したりできます。
AMRのこの自律能力は、コンベアシステムと比較して非常に高い柔軟性をもたらします。
ホイール付きカート型AMRは、個別に商品を輸送するだけでなく、ロボットの群れ(スワーム)や艦隊(フリート)の一員として使用することもできます。AMRのフリートは、例えばAmazonで使用されています。Amazonでは「goods-to-person(商品を人に運ぶ)」と呼ばれる方式を採用しており、各ロボットが製品の棚ごと持ち上げ、注文ピッキングステーションにいる人の元へ運びます。その人が棚から製品を取り出し、EC注文のフルフィルメント用コンテナに入れます。
近年、コンピュータビジョン、人工知能、グリッパー技術の進歩により、ピッキングステーションの人を垂直多関節ロボットアームに置き換えることが可能になりました。この場合、ホイール付きカートAMRが商品をロボットアームまで運び、ロボット同士の協働が実現します。
自動誘導車(AGV)
AGVは通常、車輪付き車両の形をしており、AMRより古い技術です。オンボードの知能が少なく、AMRほど自律的ではありません。AGVには施設のマップを作成する能力がありません。代わりに、敷設された経路に依存します。経路は床に埋め込まれたワイヤー、特殊なテープ、その他のガイドによって定義されます。AGVが経路上で障害物に遭遇すると、停止して助けを呼ぶことしかできません。
しかし、AGVとAMRの境界はますます曖昧になっています。AGVにより多くのオンボードコンピューティング能力が与えられ、一部は経路上の障害物を回避する能力を持つようになっています。
ロボットアーム搭載AMR
ロボットアームをホイール付きカートAMRの上に搭載できます。これによりロボットの柔軟性と実行可能なタスクの種類が増えます。一つの用途は、工作機械の列全体をテンディングするためにこのようなロボットを使用することです。ロボットは1台の機械から完成品をアンロードし、新しいブランクワークピースをロードし、次に列の次の機械へ移動して同じ操作を一連の機械で繰り返します。
脚部ロボット
ボストン・ダイナミクス社製のダンスするロボットのYouTube動画を見た何百万人もの人が、二足歩行と四足歩行のロボットを目にしています。脚部ロボットの産業用途の一つは、配送への展開が想定されています。もう一つのユースケースは捜索救助作業です。
車輪の代わりに脚を使うことには特定の利点があります。脚があれば、車輪付きカートでは困難または不可能な地形を移動できます。階段の昇降が可能になり、車輪付きカートより容易に車両への乗り降りができます。
球形AMR
球体の形をした自律移動ロボットは市販されており、他のフォームファクタにはない特別な利点があります。球形AMRのシステムコンポーネントは耐久性のあるシェル内に密封されています。これにより、過酷な環境での動作が可能です。また、浮いて水上を移動することもできます。球形AMRは両生類のように、水上と陸上の両方を移動できます。
球形AMRの推進システムは、重心移動に基づくのが最も一般的です。
球形AMRの産業用途は主に監視と遠隔検査です。カメラと通信機能を装備し、映像を遠隔オペレーターに送信できます。有毒ガスやその他の危険な状態がある敵対的な環境では、球形AMRが理想的かもしれません。
飛行ロボット(空中ドローン)
無人航空機(UAV)またはドローンは、さまざまな産業目的でますます使用されています。一つの用途は、倉庫でドローンを使って棚卸しを行うことです。ドローンは倉庫の通路を飛行し、コンピュータビジョンを用いて棚上の箱内のアイテム数をカウントします。
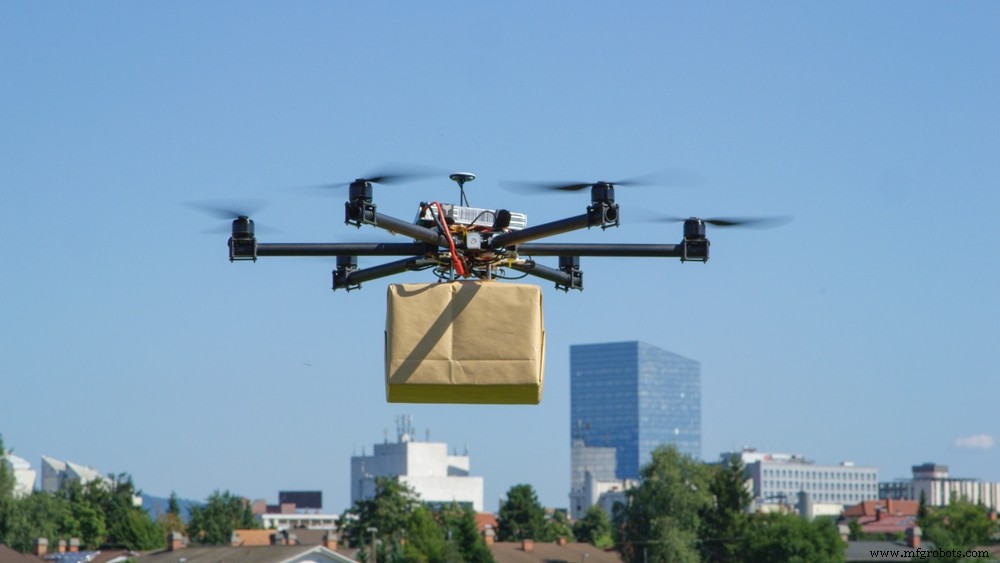
設計によっては、産業用ドローンは一種の自律移動ロボット(AMR)と言えます。一部のモデルは障害物を自動的に検知・回避し、目的地まで自律的にナビゲートできます。一部の産業用ドローンには「ミッション」を与えられます。これは、露天掘り採掘現場やインフラプロジェクトの上空を飛行することかもしれません。ドローンはミッションを自律的に飛行し、プロジェクトの動画を記録し、特定の測定を行って記録できます。こうしたドローンは建設プロジェクトの進捗監視に使用できます。
Amazonなどの企業は、耐久消費財や食料品の配送にドローンを限定的に活用し始めています。
水中ロボット
水中で使用されるよう設計されたロボットには多種多様なものがあります。一部の水中ロボットは自律型(AUV:自律型水中機)として設計され、一部はワイヤレスまたは有線テザーで遠隔操作されるよう作られています。一部の水中ロボットは潜水艦と同様にプロペラを推進システムとして使用します。一方、多くのロボットは生物の動きを模倣して推進力を得ます。イルカの動きを模倣するもの、ヘビを模倣するもの、魚のように動くものなどです。このように自然を模倣することは、ロボットの動作が生物を模倣するため「バイオミミクリー(生物模倣)」と呼ばれます。
水中ロボットは、洋上石油プラットフォーム、パイプラインの検査、科学研究に使用できます。その他、橋梁の底部検査、水力発電ダム取水口の検査、サンゴ礁の検査などの用途があります。
水中ロボットは警察によって、証拠を探すために水底のビデオ撮影に使用されています。軍も水中ロボットに関心を持っています。ソナーシステムは、ロボットの「イルカ」と本物のイルカを区別できるでしょうか?
水中ロボットの利点は多数あります。このようなロボットがあれば、人間のダイバーに伴うリスクとコストを負う必要がありません。ロボットは人間より長く潜水できます。水中ロボットにセンサーを搭載すれば、ほぼ無限の種類と数の特性を測定・記録できます。
組織に最適なロボットタイプの調達方法
HowToRobotは、企業の自動化成功を支援するグローバルプラットフォームです。15,000社以上のロボティクス企業を網羅したHowToRobotの世界ディレクトリを活用すれば、御社の用途に理想的に適したロボットタイプを見つけられます。
すでに必要なロボットタイプが決まっていて、ロボティクスベンダーから詳細情報を得たい場合は、HowToRobotを通じて複数のベンダーから見積もりや製品情報、価格を取得できます。
どの種類のロボットコンポーネントや部品が必要か不明で、単に用途と自動化によって達成したい主要業績評価指標(KPI)や目標を説明したい場合は、情報提供依頼(RFI)を送信し、ソリューションを提供できるベンダーから回答を得られます。
公正な立場のHowToRobotエキスパートがプロセスをナビゲートするお手伝いをします。こちらをクリックしてエキスパートアドバイザーとの相談を設定してください。
産業用ロボット