



産業用ロボットの主要12用途:効率と安全性を向上
産業用ロボットは今や世界中の多くの工場、倉庫、分野で一般的な光景となっています。今日、それらがどのように活用されているか、多様な方法をご紹介します。
今日、ロボットのユースケースは文字通り数百に上ります。本記事では最も一般的なものを紹介します。
各セクションにはいくつかのサブカテゴリがあります。例えば「機械加工・切断」セクションの下には、マシンテンディング・ローディングロボット、フライス盤ロボット、穴あけロボットなどのサブセクションがあります。
目次:
- 組立・ディスペンシング
- ハンドリング・ピッキング
- 機械加工・切断
- 溶接・はんだ付け
- 鋳造・成形
- 仕上げ・サンディング
- 塗装・コーティング
- 清掃・衛生
- 物流・保管
- 梱包・パレタイジング
- 検査・品質管理
- 収穫
- 最適なロボットソリューションの見つけ方
もちろん、ロボットに適したタスクの完全なリストはこれよりはるかに大きいです。その大部分の概要は以下のチャートで確認できます:
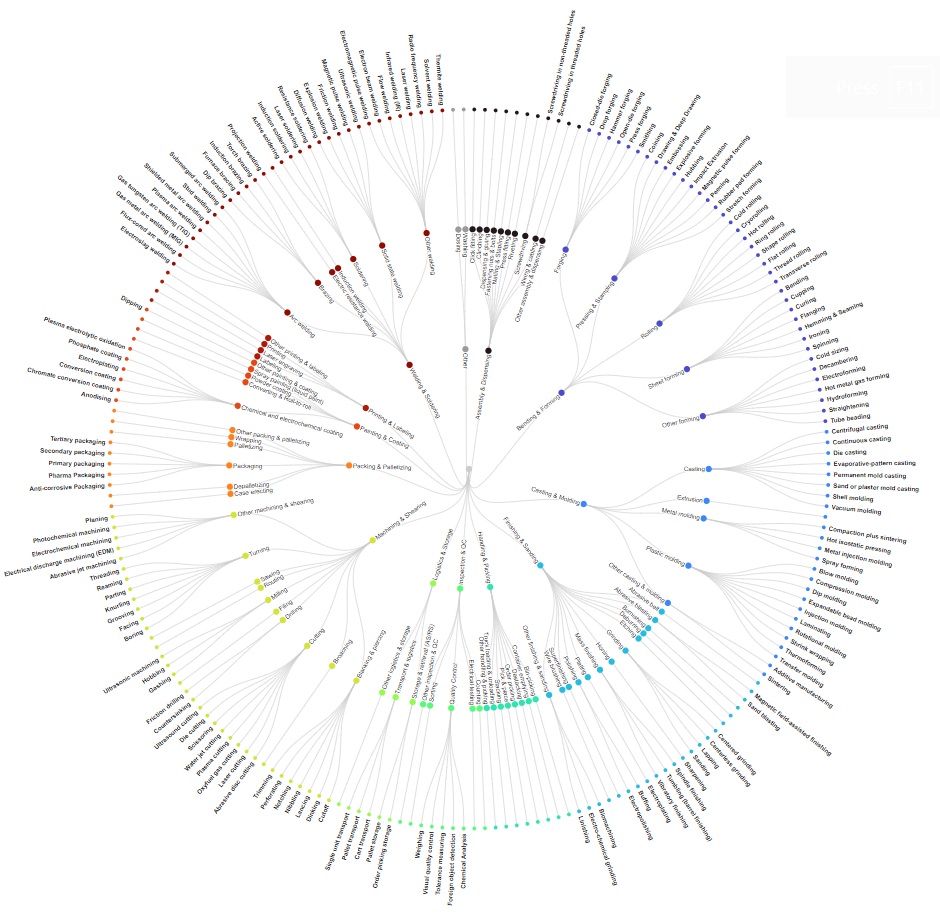
組立・ディスペンシング
小さな部品をより大きなユニットに組み立てることは、製造プロセスの重要な部分です。以前は、人間の器用さ、視覚、知能の組み合わせが、こうした組立を実現する唯一の方法でした。最近の技術進歩により、ロボットがこれらのタスクの多くをこなせるようになりました。多くの組立プロセスでは接着剤が必要なため、接着剤を塗布するロボットは関連技術です。
一般的に、組立ロボットは床やオーバーヘッドトラスに固定され、位置を変更できません。多くの組立・接着剤塗布ロボットはXYZまたは直交構成です。より高度なシステムでは、XYZロボットより自由に動ける6軸ロボットを採用しています。
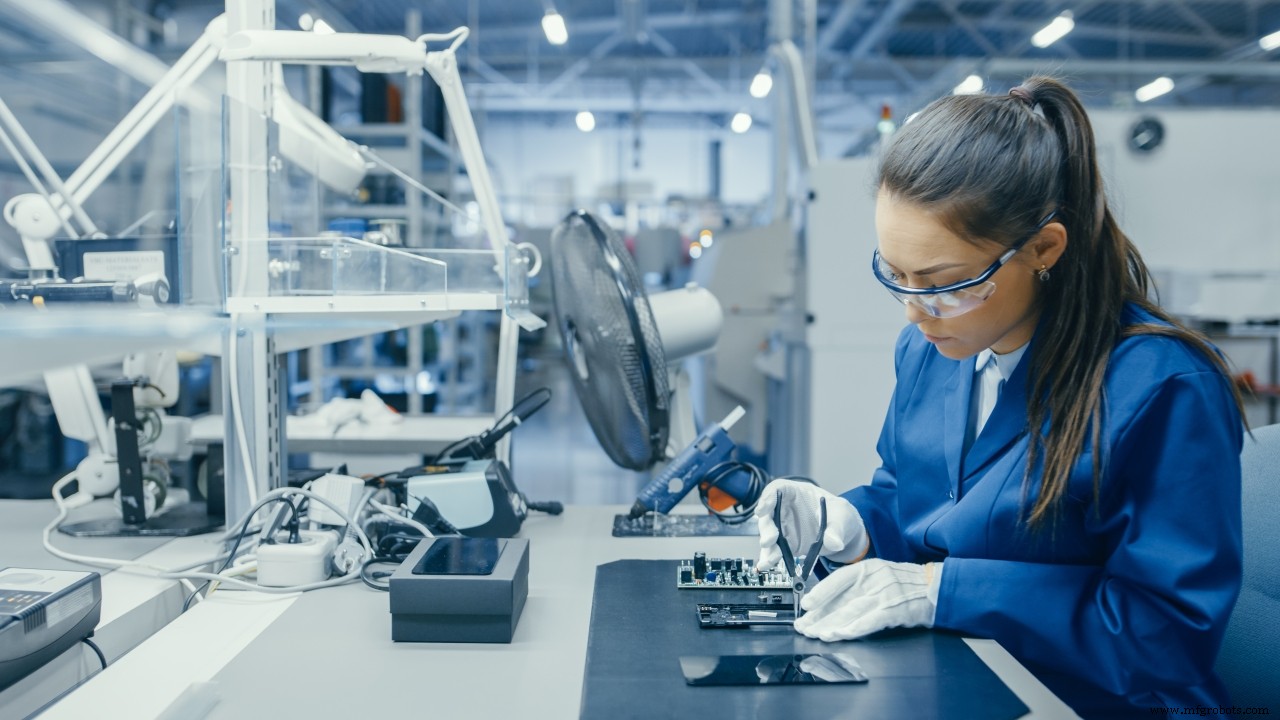
組立ロボット
自動車業界は、産業用ロボットを組立に採用した最初の業界の一つでした。今日、組立ロボットは自動車をはるかに超えた用途で見られます。小さな部品の高速ロボット組立へのニーズが高まっています。ロボット組立の精度と速度は、多くの場合、人手による作業より高いスループットと高い精度を意味します。
接着剤ディスペンシングロボット
ディスペンシングロボットは、さまざまな用途で接着剤とシーラントを塗布します。これには部品の固定、部品のシーラントでのカプセル化などが含まれます。接着剤やエポキシの塗布のような小規模な仕事には、コンパクトで高速なロボットが適しています。自動車業界でよく見られる大規模な用途には、高ペイロードのロボットが使用されます。
組立・ディスペンシングのカテゴリに含まれるその他のロボットには、釘打ち・ステープルロボット、リベットロボット、ネジ締めロボット、配線・ケーブルロボットなどがあります。
ハンドリング・ピッキング
倉庫内で商品を搬送するロボット、トートからアイテムを取り出して出荷用コンテナに入れるロボットは、ハンドリング・ピッキングロボットの例です。ECの台頭により、注文をピックしてフルフィルメントするロボットへの需要が大きく、かつ増加しています。
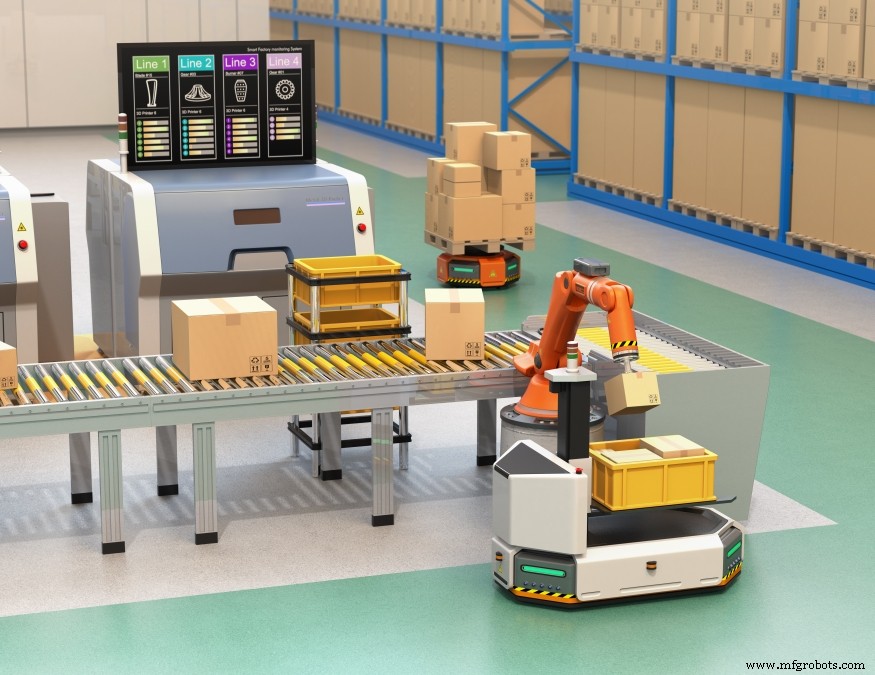
マテリアルハンドリングロボット
倉庫や工場では、商品の搬送が最も一般的なタスクの一つです。研究によれば、多くの産業作業員は一日の大半を歩行、カートを押す、フォークリフトなどの産業用車両の運転に費やしています。これらの活動は付加価値が低く、自動化の好適な候補です。
自走式フォークリフトがますます普及しています。商品搬送に必要な労働力を削減できるメリットがあるだけでなく、安全性の観点もあります。毎年、世界中でフォークリフト関連の死亡事故が数百件、負傷事故が数千件発生しています。自走式フォークリフトは、事故を防ぐための多様なセンサーを搭載しています。
自律移動ロボット(AMR)には、フォークリフトのような大型自律車両だけでなく、小型カートも含まれます。オーダーピッカーから梱包ステーションへ商品を搬送することは、倉庫でのAMRの一般的な用途です。ベルトや回転シリンダーを動かすコンベアシステムは長らく施設内搬送に使用されてきました。しかし、コンベアシステムは柔軟性に限りがあり、多くのコンベアシステムを再構成するのは非常に高価で時間がかかります。AMRは、一度施設のマップを作れば、目的地間を自律的に移動し、途中の障害物を回避できるため、極めて柔軟です。
液体ハンドリングロボット
医療サンプルの検査、液体の化学組成分析、生物学的実験は、日々繰り返しピペッティングを必要とする3つの用途です。ピペッティングとは、少量の液体をシリンジで吸引し、正確な量を別の容器に移すプロセスです。
研究室や医療の技術者は、毎日何時間もピペッティングに費やすことがあります。これは反復的で手作業のプロセスであり、ミスしやすい作業です。
製薬会社は、点眼薬、点鼻薬、多種多様な液体医薬品を製造するために、正確な量の液体を容器に充填する必要があります。
液体ハンドリングロボットはこれらのプロセスを自動化し、より高いスループット、より高い精度、向上したトレーサビリティを実現します。
ピックアンドプレースロボット
これはおそらく製造業におけるロボットの最も一般的な用途です。これらのロボットは、加工機のロード・アンロード、コンベアラインから部品を取り出してトートや出荷用コンテナに入れる、ランダムな部品を整然としたフォーマットに仕分けるなどができます。
この種のロボットは一般的に、変数の数が少ない場合に使用されます。例えば、同じ種類の部品が組立ラインを流れてきて、トレイに入れたり、積み重ねたり、整列させたりする必要がある場合です。
扱う物体の種類が少なく抑えられるため、エンド・オブ・アーム・ツーリング(EoAT)はよりシンプルになります。製造環境では、ピックアンドプレース対象の物体は、サイズ、形状、質感、重量が予め決まっています。したがって、ロボットが使用するグリッパーの種類を特定のアイテムに最適化でき、ロボットの把持力もより容易に決定できます。
オーダーピッキングロボット
倉庫と配送センターでは、棚やトートから選択されたアイテムをピックアップし、出荷用コンテナに入れて注文をフルフィルメントする必要があります。最近まで、これは人がアイテムを探し、ピックアップし、配置する必要がありました。
完全自動化への中間ステップとして、自律移動ロボット(AMR)が、人が棚からピックした商品を梱包ステーションまで搬送する役割を果たせます。あるいは、「goods-to-person(商品を人に運ぶ)」と呼ばれる方式では、棚ユニット全体を下から持ち上げ、AMRが定位置にいる人の元へ運び、その人が棚からアイテムをピックして注文をフルフィルメントします。Amazonにはこのタイプのロボット支援オーダーピッキングプロセスを示す動画がYouTubeに多数あります。
ロボットによる完全自動オーダーピッキングは、オーダーピッキングの「聖杯」と呼ばれることがあります。このようなロボットは非常に高度で、ごく最近になってようやく利用可能になりました。ロボットが遭遇する商品の驚異的な多様性が理由です。
野球帽、ポテトチップスの袋、バーベル、ポリ袋などをピックアップできるグリッパーの設計は、非常に困難であることが証明されています。ロボットは、重量、形状、サイズ、向き、質感の面から、ほぼ無限のバリエーションのアイテムを扱える必要があります。脆さ、重量、その他の要因に基づいて、どれだけ強く把持するかを変えられる必要があります。また、物体の位置に応じて、どの方向からアプローチしてピックアップするかを変えられる必要があります。
人工知能(AI)とコンピュータビジョンの進歩、新種のグリッパーにより、完全自動オーダーピッキングが現実のものとなりつつあります。
ハンドリング・ピッキングのカテゴリに含まれるその他のロボットには、スタッキングロボット、トラック積み下ろしロボット、コンテナ空にするロボット、アンスタッキングロボットなどがあります。
機械加工と切断
製造や工作機械ショップの環境では、反復的な多くの作業をロボットで自動化できます。
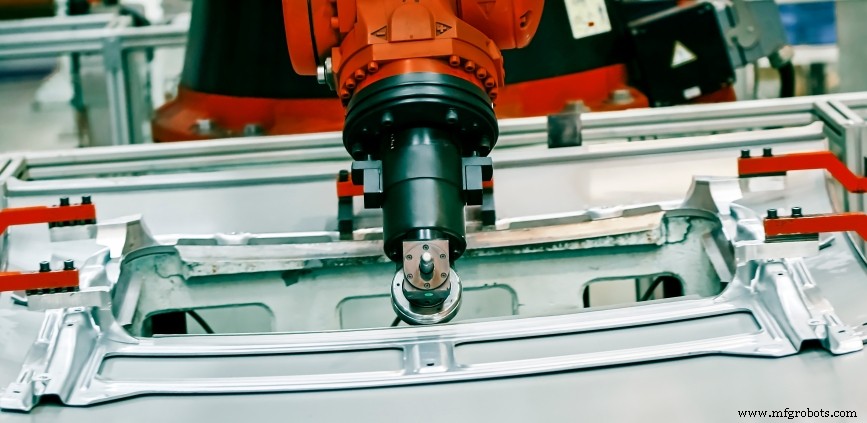
マシンテンディング・ローディングロボット
マシンテンディングロボットは、ワークピースを工作機械に挿入し、加工完了後に部品を取り出します。典型的なサイクルは、ロボットアームがトレイからブランク部品を取り、工作機械に挿入し、加工完了を待ち、完成品を取り出して同じトレイ(または別のトレイ)に置くというものです。
工作機械の自動化を検討する理由はいくつかあります。マシンテンディングとローディングは高度に反復的で単調です。そのため、人が十分な注意を払わないことがあり、労働災害の原因になります。また、マシンテンディングは粉塵、有害な煙、微細な浮遊粒子など、劣悪な作業環境への曝露を伴うことがよくあります。ロボットを使って工作機械を監視させれば、オペレーターの怪我リスクを軽減または排除できます。さらに、作業のスループットを大幅に向上させ、より高い再現性と品質を実現できます。
フライス盤ロボット
「ブランク」と呼ばれる素材から材料を削り取り、フライス盤を使って完成品の形状に整えることは、最も一般的かつ不可欠な産業操作の一つです。フライス盤は、1960年代にCNC(コンピュータ数値制御)が登場して以来、ますます自動化が進んでいます。
フライス盤ロボットは、CNC自動化を次のレベルに引き上げ、自動工具交換と無人運転を可能にします。ロボティクスを用いてフライス加工を行うことで、作業の精度と柔軟性を向上させ、不良品を減らし、作業員の安全性を改善できます。労働環境の改善は従業員定着にも役立ちます。
穴あけロボット
手作業での穴あけは骨が折れ、しばしば危険な作業です。ロボット穴あけは、手作業より高い精度と再現性を提供します。スループットが向上し、作業員はよりやりがいのある仕事に集中できます。
フライス加工と穴あけは、どちらもワークピースから材料を回転・切削によって除去するためのエンド・オブ・アーム・ツーリング(EoAT)を伴う点で似ています。したがって、この2つの操作は単一のロボットに統合されることがあります。ロボットアームは自動的に工具を交換して、フライス加工と穴あけを切り替えられます。
ロボット穴あけ機の柔軟性を説明する例として、「タッピング」プロセスを考えてみましょう。金属加工では、穴の内部に螺旋ネジ山を切る「タッピング」が必要になることがよくあります。穴あけロボットなら、ワークピースに穴を開け、工具を交換し、タッピング作業を実行できます。
レーザー切断ロボット
多くの用途で、レーザー切断は機械切断より優れたソリューションになり得ます。レーザー切断は材料の歪みリスクが低く、切断を行うレーザービームが使用により鈍らないため、精度を向上できます。
一部の材料は、レーザーを使わずに切断するのは困難、あるいは不可能です。実際、生産で最初に使用されたレーザー切断機は、ダイヤモンドダイスに穴を開けるためのものでした。
レーザーがより高出力になるにつれ、より厚い材料の切断が可能になりました。しかし、厚い鋼板の切断では、プラズマ切断の方がコスト効率が良い場合があります。
プラズマ切断ロボット
プラズマ切断は1960年代にプラズマ溶接から発展しました。1980年代までに、シートメタルと鋼板の切断に効果的な方法となりました。プラズマ切断は、従来の研磨的な「金属対金属」の方法に比べて利点があります。金属チップを生じず、より精密な切断とクリーンなエッジを実現します。しかし、初期のプラズマ切断機は一般的にシート材の切断に限定されていました。CNCが2方向の動きしか許さなかったためです。
ロボットプラズマ切断システムは、6自由度の動きを提供し、非常に柔軟な操作と複雑な切断を可能にします。
ウォータージェット切断ロボット
ウォータージェットカッターは、名前が示す通り、強力な高圧水流を用いて幅広い材料を切断します。ノズルを0.002インチ(0.051mm)まで小さくできるため、円や鋭い内角を含む高精度な切断が可能です。
プラスチック、ゴム、木材などの柔らかい材料には高圧水流だけで十分です。金属、石、ガラスなどの硬い材料には、研磨材を水流に混ぜられます。ウォータージェット切断の利点の一つは「熱影響部」がないことです。熱によって歪みや変形しやすい材料にとって重要な考慮点です。
ウォータージェット切断を用いたロボットアームは、複雑で精巧な物体を作れます。6自由度のロボットなら、あらゆる方向から材料にアプローチでき、ユーザーに大きな柔軟性を与えます。
ロボットアームでウォータージェットカッターを制御することで、品質、再現性、生産性の向上が図れます。
機械加工・切断のカテゴリに含まれるその他のロボットには、切り離しロボット、ディンキングロボット、ランシングロボット、その他ランシング、ニブリング、ノッチング、穴あけ、トリミングを行うロボットがあります。
溶接・はんだ付け
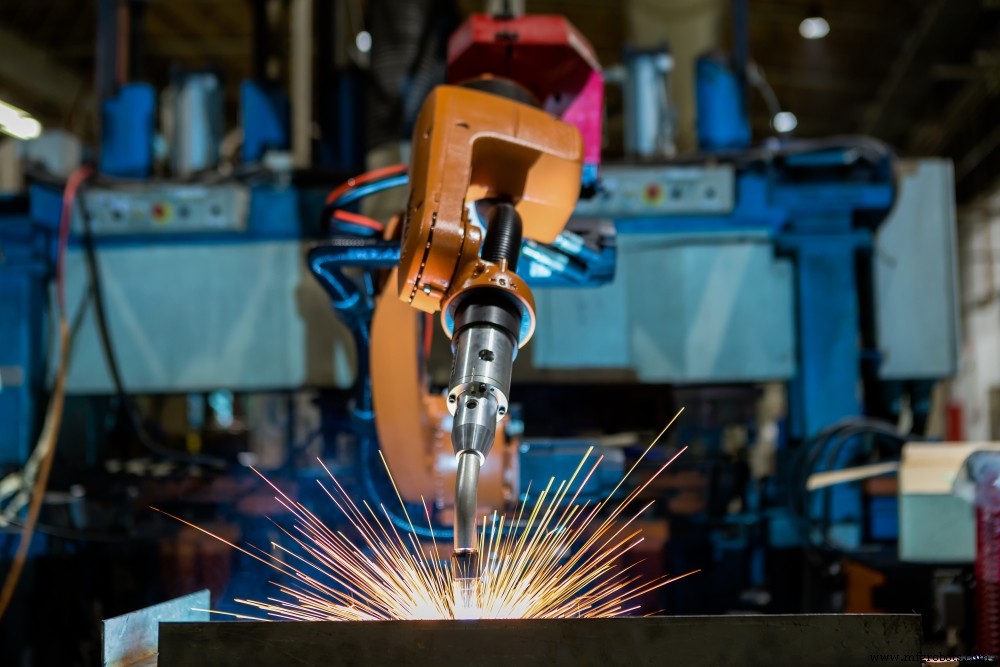
アーク溶接ロボット
アーク溶接は、電気を用いて金属を溶点まで加熱し、接合します。冷却すると永久的に接合され、接合部は気密になります。アーク溶接は柔軟で、平板、チューブ、ロッドを接合でき、溶接位置はワークピース表面のどこでも可能です。また、銅、アルミニウム、銅合金など多様な金属に使用できます。MIG溶接とは異なり、屋外でもアーク溶接が可能です。
高温を伴うプロセスのため、溶接工は保護メガネ、特殊手袋、その他の保護具を着用する必要があります。
多くのアーク溶接タスクはロボティクスで自動化でき、ロボットアーク溶接は急速に成長しています。今日、産業用ロボット溶接アプリケーションの約20%がアーク溶接です。アーク溶接を行うロボットアームは、より高い再現性と精度を意味します。ロボットアーク溶接を用いることで、オペレーターの怪我リスクも軽減されます。
スポット溶接ロボット
スポット溶接は、電極で薄い鋼材を挟み、電流をワークピースに流して接合します。スポット溶接は速く、2枚の鋼板を均一かつ効率的に接合します。組立ライン生産でよく使われ、コスト効率が良く、エネルギー効率が高く、高速だからです。スポット溶接は厚い金属には使えません。十分に貫通して固体の結合を形成できないためです。
ロボットスポット溶接は自動車業界で一般的に使用され、生産速度の大幅な向上、手作業溶接より高い再現性と品質を実現します。作業員の安全性も向上します。
MIG溶接ロボット
MIG(Metal Inert Gas)溶接には3要素があります:電気による熱、接合部を埋める電極、溶接を一時的に大気から遮断する不活性ガス。電極はワイヤーで、スプールから供給されます。オペレーターは2つの金属を接合するために使用される電極の量を監視します。このワイヤー、つまりフィラー材が2つの部品を結合します。
MIG溶接は一般的に屋外では行いません。風が不活性ガスの遮蔽効果を妨げるためです。
MIG溶接プロセスはロボティクスで自動化できます。ロボットMIG溶接は、生産性向上、コスト削減、作業員安全性の改善をもたらします。
レーザー溶接ロボット
レーザー溶接はレーザービームを用いてワークピースを接合します。アーク溶接がフィラー材で2つの金属を接合するのに対し、レーザー溶接は直接的な金属対金属の結合を作ります。レーザー溶接は、従来のアーク溶接よりはるかにクリーンな結合になります。アーク溶接ではスラグ(接合部周辺で硬化した余分なフィラー材)が残り、研削やヤスリで除去する必要があります。その結果、レーザー溶接は後処理が少なくて済みます。
レーザー溶接は厚く重い部品には不向きで、すべての金属をレーザー溶接で接合できるわけではありません。しかし、MIG溶接とレーザー溶接をレーザーハイブリッドシステムに組み合わせれば、この制限を克服できます。
レーザー溶接は自動化に適しています。レーザービームの幅、ワークピースへの貫通深さ、ビームの経路と速度をすべて精密に制御できるからです。
はんだ付けロボット
はんだ付けは、溶融フィラー材(はんだ)を接合部に流し込んでアイテムを接合するプロセスです。フィラー材の融点はワークピースより低くなります。溶接とは異なり、はんだ付けでは接合する部品を溶かしません。
はんだ付けは比較的永続的な結合を提供しますが、はんだを再溶融させれば元に戻せます。用途例には、配管用銅管、電子機器、宝飾品、医療器具などがあります。
ロボットはんだ付けステーションは、比較的低生産量向けの小型ベンチトップステーションから、非常に高い生産速度を扱う大型システムまで幅広くあります。ロボットシステムは、より高い生産性、精度、再現性をもたらします。
溶接・はんだ付けのカテゴリに含まれるその他のロボットには、ろう付けロボット、抵抗溶接ロボット、固相溶接ロボット、拡散、摩擦、磁気パルス、電子ビーム、赤外線溶接技術を用いてアイテムを接合するロボットがあります。ロボット溶接について詳しくはこちら。
鋳造・成形
鋳造は、液体金属をダイや、作りたい物体の形状に成形した空洞に注入して、金属物体を形成するプロセスです。成形は鋳造と似ていますが、使用材料は一般的にプラスチックです(他の材料も使用可能)。成形は通常、鋳造より高速です。
ダイカストロボット
ダイカストは、多くの複雑で異なるワークピース設計を同時に製造するのに最適です。しかし、通常大型部品の製造には向きません。融点の高い材料(鋼など)はダイカストに適しません。典型的な材料には亜鉛、銅、マグネシウムがあります。
ロボットアームは、ダイから部品を取り出し、冷却水槽に入れ、余分な材料を取り除き、コンベアシステムに載せる工程を自動化できます。ダイから出てきた部品は非常に熱く、通常水に浸けて冷却します。帯鋸で不要な余分な材料を切り落とします。これらのプロセスは人間オペレーターを危険にさらします。ロボットでこれらの操作を行えば、オペレーターにとってより安全で、疲労も軽減されます。スループットが改善され、生産性が向上します。
射出成形ロボット
射出成形は、大量生産でも正確な結果を出せます。射出金型の製作は高価になることがあります。
射出成形のロボット自動化には、成形品を金型から取り出し、余分な材料をトリミングし、それを廃棄し、完成したワークピースをビンやコンベアシステムに置く工程が含まれます。ダイカストと同様に、射出成形プロセスでのロボット使用は生産性向上と安全性向上をもたらします。
鋳造・成形のカテゴリに含まれるその他のロボットには、遠心鋳造、連続鋳造、失泡鋳造、永久金型鋳造、砂型・石膏型鋳造、シェル成形、真空成形で使用されるロボットがあります。
仕上げとサンディング
穴あけ、鋳造、ダイカスト、溶接など多くの産業プロセスは、不要な材料を残したり、ギザギザや鋭いエッジを作ったりします。この不要な材料を除去して目的の仕上げ製品を得るのが、仕上げとサンディングの仕事です。
デバリングロボット
デバリングは、特殊形状の回転ビットを用いて、ワークピースから不要な材料を除去します。通常、デバリング作業ではワークピースは固定され、デバリング機械が部品の周りを動きます。手作業デバリングは反復的、単調、疲労を伴います。デバリングロボットは疲れず、手作業より高速、高精度、高再現性です。
研削ロボット
産業用研削作業は、部品から余分または不要な材料を除去します。ほとんどの研削用途では、研削機は固定され、ワークピースが動いて、適切な角度と圧力で研削面に接触させ、望む結果を得ます。
ロボットアームは研削操作を再現性高く、正確に、疲れることなく実行します。
研磨ロボット
研磨操作は、滑らかで光沢のある表面を作ります。滑らかな金属やプラスチック部品を研磨するために、柔らかい布や研磨ディスクを使う場合もあります。他方、ガラスや石は、粗い目から始めて徐々に細かい目へ進む研磨材で研磨される場合があります。
ロボット研磨は、加える力を精密に測定し、動きを高精度で繰り返せるため、一貫性のある高品質な結果をもたらします。
塗装・コーティング
産業用塗装とコーティングは、ワークピースに塗料やその他のコーティングを塗布するプロセスです。製造では、塗装・コーティングされる部品は形状とサイズの面から明確に定義されるため、塗装・コーティング操作は高度に反復的です。
その結果、塗装・コーティング操作はロボット自動化に適しています。結果は一貫性があり、高品質で、機械は定期メンテナンス以外の休憩やダウンタイムなしで連続稼働できます。ロボティクスを用いることで、作業員は有害な煙やオーバースプレーにさらされず、安全性が向上します。
塗装ロボット
塗装ロボティクス分野の新たな参入者には、建設や住宅リノベーションプロジェクトで使用できるロボットがあります。一部はバッテリー駆動で、新築の壁塗装用に設計されており、他は外部電源に依存し、ホースで塗料を供給されます。ロボット塗装は手作業の最大30倍速く、より一貫した結果を出せます。
建設用塗装ロボットは、足場の必要性をなくすことで、高層建物の塗装コストを削減できます。これらのロボットは吸着で壁を登り、スプレー、ブラシ、ローラーのいずれかで塗装できます。
スプレー塗装ロボット
産業用塗装ロボットは、自動車製造で数十年間使用されてきました。初期のロボット塗装機は油圧式で、重く高価でした。現代の塗装ロボットはより軽量で低コスト、比較的小規模な組織でも導入可能です。産業用塗装ロボットは、スプレーヘッドとワークピースの正確な距離、スプレーノズルの移動速度を維持でき、これらは垂れや垂れを防ぐ上で重要です。圧力と流量の正確な制御は一貫した結果を維持するために重要です。これらすべてを産業用塗装ロボットが実行し、高品質な結果をもたらします。
コーティングロボット
産業プロセスでは、保護用から装飾用まで幅広いコーティングが使用されます。一部のコーティングは、電気抵抗、滑り止め、逆に離型性などの特殊な特性を付与します。
一般的に、これらのコーティングプロセスはロボティクスで自動化できます。ロボットの動きを精密に制御できるからです。ロボットは手作業プロセスに比べ、一貫性、精度、速度の利点を提供します。
仕上げ・サンディングのカテゴリに含まれるその他のロボットには、研磨ベルト、研磨ブラスト、磁場支援仕上げ、サンドブラスト、バーニッシング、ラッピング、シャープニング、振動仕上げ、電気めっき、スピンドル仕上げで使用されるロボットがあります。
清掃・衛生
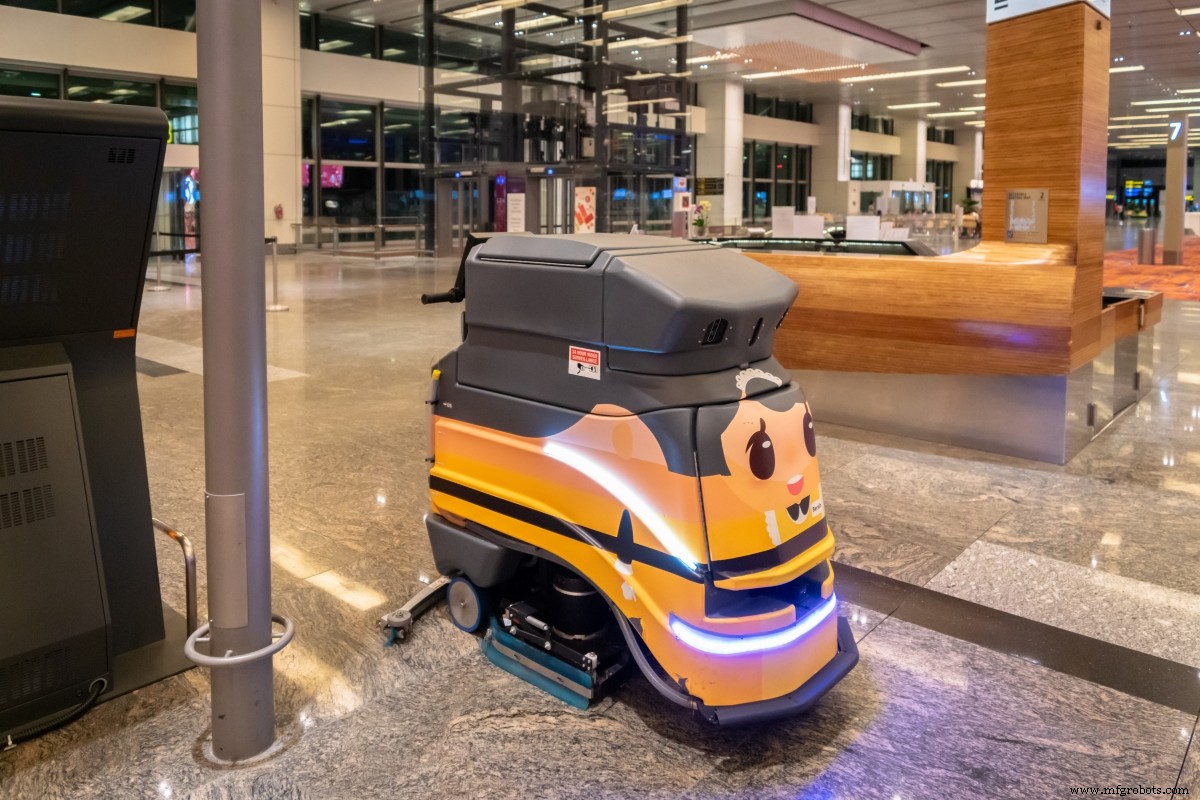
産業施設を清潔に保つことは、製品品質だけでなく、そこで働く人々の安全と衛生のためにも重要です。清掃プロセスはしばしば反復的で、あまり面白くありません。その結果、ロボットが清掃用途でますます使用されるようになっています。
清掃ロボット
産業用床清掃ロボットは、施設内を自律的に移動し、床を清掃できます。清掃・移動が必要なスペースの内部マップを持ち、人、フォークリフト、家具、その他の障害物を回避するセンサーを備えています。
一部の清掃ロボットは、ワックス塗布を含むウェット清掃プロセスを専門とし、一部はブラシを使ってゴミを集めます。
除菌ロボット
表面を除菌するために設計された自律移動ロボットが市販されています。廊下を安全に移動し、人や他の移動物体との衝突を回避するほど賢いです。一部のロボットはロボットアームで物理的に表面に接触し、洗浄液を携帯します。他の清掃ロボットは、表面を紫外線(UV)照射し、それによって除菌します。
産業用ロボット掃除機
産業施設からホコリとゴミを除去することを、産業用ロボット掃除機で自動化できます。一部のモデルは自動排出エリアを備え、ロボットが集めた汚れを容器やシュートに排出します。労働コスト削減、徹底的で一貫性があり信頼性の高い清掃などが、産業用ロボット掃除機を使用する利点の一部です。
物流・保管
倉庫ロボット
倉庫や配送センターで動作するロボットは、オーダーピッキング、梱包、仕分け、ラベリング、搬送など、幅広いタスクを自動化できます。2021年時点で、倉庫の80%以上が自動化やロボティクスを使用していないと推定されています。これは急速に変わると予想されます。自動誘導車(AGV)と自律移動ロボット(AMR)は、倉庫や配送センター内での商品搬送において、最も急成長しているロボットカテゴリの一つです。
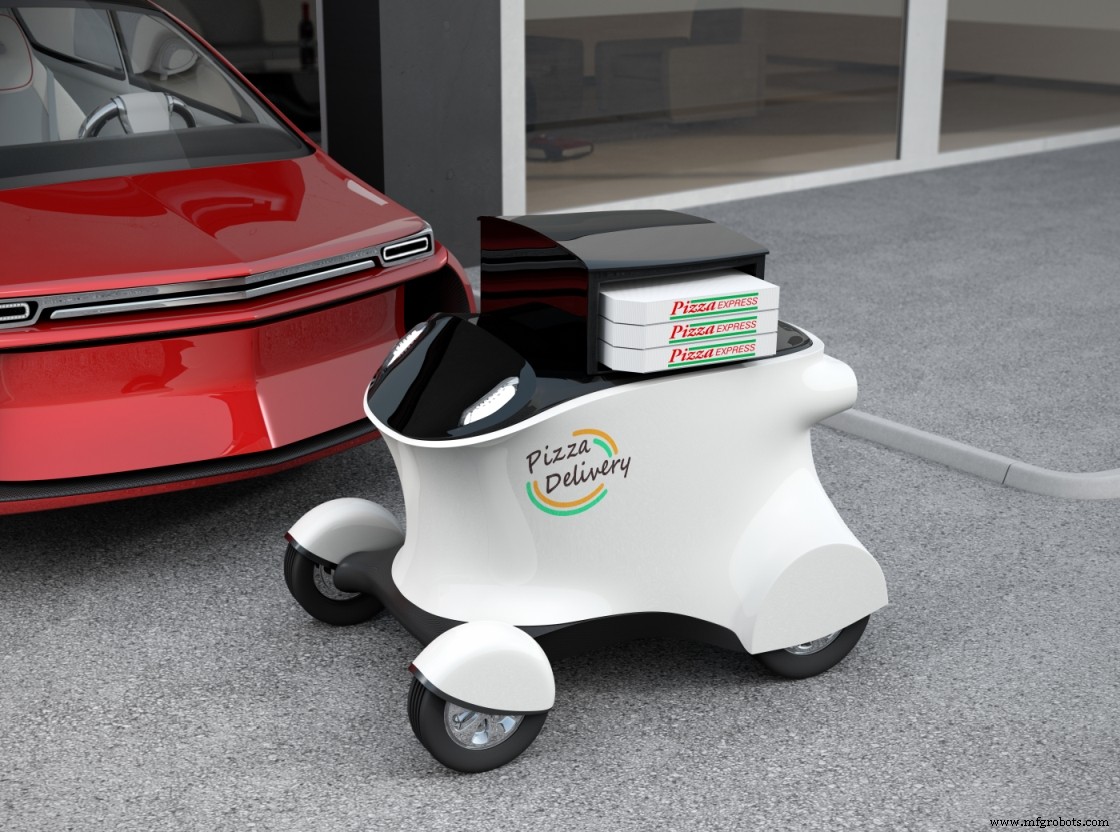
配送ロボット
配送ロボットは、さまざまな形状・サイズ・機能で市販されています。一部は都市環境でのフードデリバリー用に設計され、カートのような見た目をしています。他の配送ロボットは人間のように見え、二足歩行で腕があり、頭部がセンサーで満たされたドームに置き換えられています。無人航空機(UAV)配送ロボットは、荷物を顧客まで飛ばして降ろせます。四足歩行の配送ロボットは、少し犬のような見た目をしています。自動運転車両が、特定の地域で限定的に配送ロボットとして導入されています。すべてのケースで、配送ロボットの利点は多く、配送スピード、労働コスト削減、信頼性などが挙げられます。
物流・保管のカテゴリに含まれるその他のロボットには、オーダーピッキング保管、パレット保管、カート搬送、パレット搬送、単品搬送で使用されるロボットがあります。
梱包・パレタイジング
梱包とパレタイジングは、製造、倉庫、配送センターで一般的な2つの操作です。小型パッケージへの傾向が続くにつれ、梱包とパレタイジング操作の反復性は増しています。これは作業員の健康と安全に悪影響を及ぼす可能性があります。これらのタスクにロボティクスを導入することで、生産性を向上させ、作業員を労働災害から守れます。
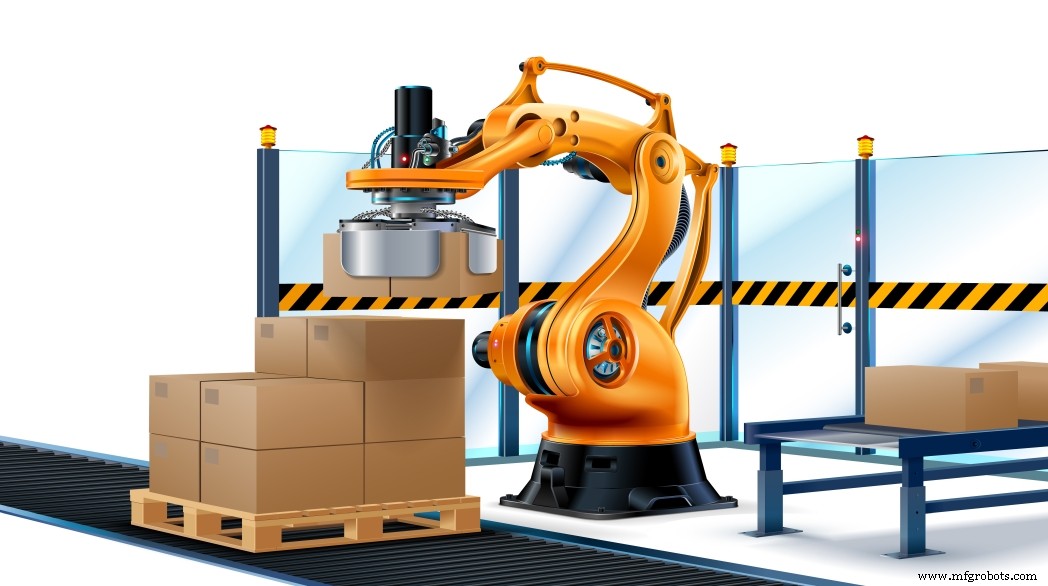
梱包ロボット
食品注文の梱包は急成長分野で、ロボットは生鮮食品や傷みやすいアイテムを優しく扱う能力が高まっています。
梱包ロボットは、必要に応じて複数サイズの箱を自動的に作れます。
一例として、梱包ロボットは大型ワイヤースプールを箱に自動的に入れ、底にプラスチック製キャップを先に入れ、最後にトップキャップを取り付け、箱を封緘して出荷ラベルを貼ることができます。
これらは梱包ロボットの多くの可能性のほんの一部です。
パレタイジングロボット
パレタイジングロボットは、箱やコンテナを最適な方法でパレットに積み重ねられます。箱の中身が多様な場合、人工知能を用いて重いコンテナを下に配置できます。箱の向きを最適化し、パレットに最大数の箱が収まるようにできます。
パレット全体をプラスチックでシュリンクラップして輸送用に安定化することも、パレタイジングロボットで自動化できます。
梱包・パレタイジングのカテゴリに含まれるその他のロボットには、ケース成形、デパレタイジング、ラベリング、防食梱包、医薬品梱包で使用されるロボットがあります。
検査・品質管理
一部の品質管理問題は生死に関わります。部品の故障や誤取り付けが、生命を脅かす状況を引き起こす可能性があるからです。人間の検査はしばしば80%の精度しかありません。ロボット検査なら100%の精度が可能です。
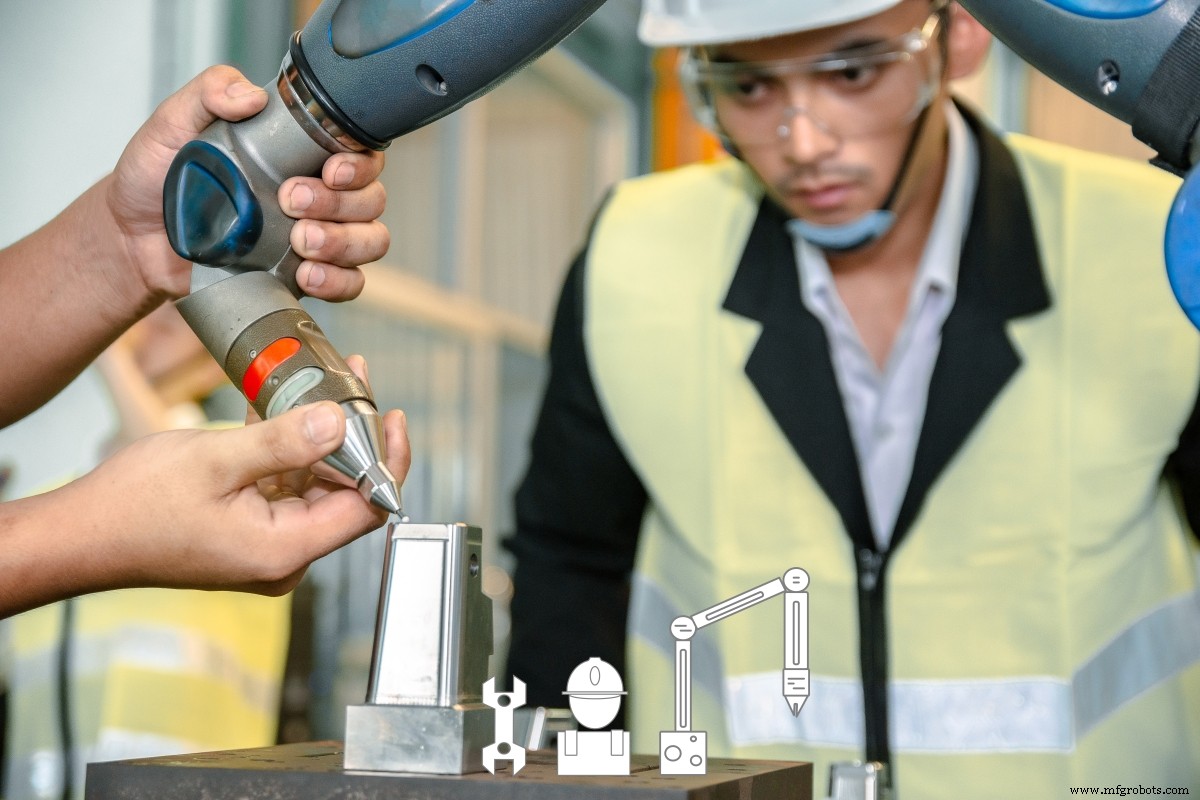
ビジョンロボット
工場環境で6軸ロボットアームとカメラを組み合わせれば、カメラを任意の望ましい角度から部品を見られる位置に配置できます。 亀裂の存在、寸法測定、コーティングの均一性は、ビジョンロボットで検査できる特性のほんの一部です。
石油・ガス業界向けにパイプライン内を移動する検査ロボット、油田やサルベージ作業を検査する水中ロボットがあります。屋根やその他の高所を検査する空中ドローンもあります。
ビジョンを使用しない検査ロボットもあります。これらのロボットは、特殊なエンド・オブ・アーム・ツーリング(EoAT)を用いて寸法や電気抵抗を測定するなど、可能性の一部を挙げただけでも多岐にわたります。
収穫
果物や野菜の適期収穫は、高品質な製品を顧客に届け、腐敗と廃棄を減らすために不可欠です。穀物やその他の作物の収穫も、時間に敏感で労働集約的です。
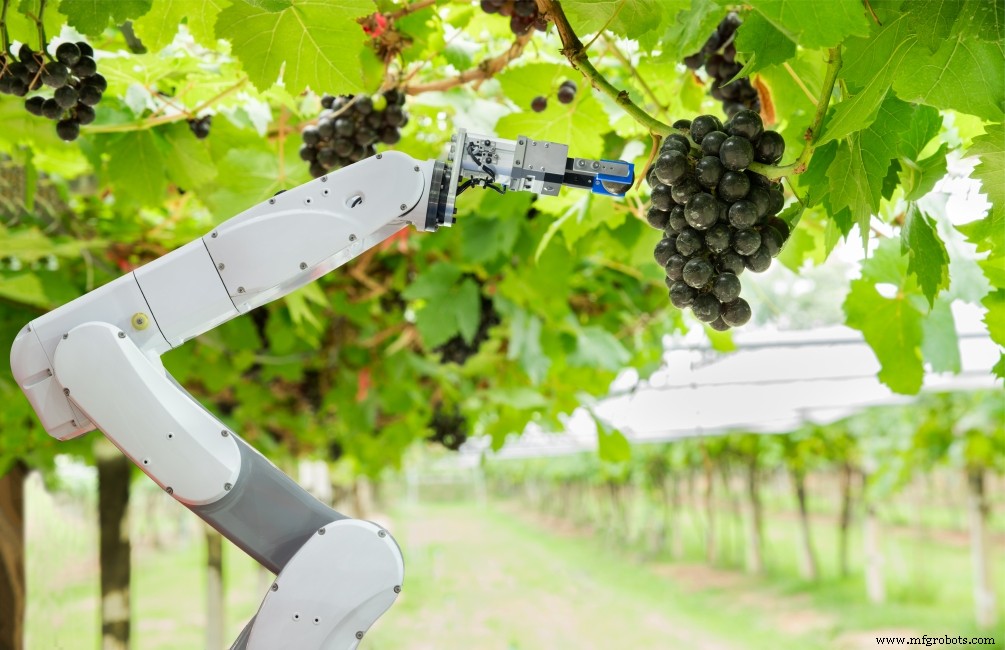
収穫ロボット
収穫ロボットは、デリケートな作物を傷つけずに扱える特殊なソフトグリッパーを装備しています。特殊なビジョンシステムで、特定の作物が熟しているかどうかを判断します。収穫ロボットは、人々を腰を痛める、しばしば暑く不快な労働から解放します。ロボットはプロセスの効率を高め、労働コストを削減します。農業ロボットについて詳しくはこちら。
最適なロボットソリューションの見つけ方
最も簡単で効果的な方法は、ロボティクスシステムインテグレーターを見つけ、作業を任せることです。
HowToRobot.comでは、複数のサプライヤーにどう支援できるか尋ねられます。プラットフォーム経由で情報提供依頼(RFI)を送信するだけで、さまざまなサプライヤーから回答が得られます。彼らはソリューションと価格帯について情報を送ってくれます。
- 自分でやる? ここでロボットサプライヤーから提案を取得
- 独立アドバイザーの支援を受ける? ここから開始
産業用ロボット
- 産業用ロボットの設計・製造・未来:人間を超える精度と持続性
- 最適な品質と効率を実現する産業用塗装ロボットの選び方
- 自律ロボット:できること、できないこと
- 産業用ロボット統合が停滞する理由と加速させる方法
- ガントリーロボット:大規模製造自動化を牽引する重量級ソリューション
- 清掃・除菌ロボットの実態:仕組み・用途・限界を徹底解説
- 6軸産業用ロボット:実用途・メリット・コスト完全ガイド
- 産業用ロボット入門:効率的な生産のための種類と用途
- ロボット長寿命化:専門家による予防メンテナンス戦略
- 産業用ロボット導入のトップ3誤解を解く:ROI、用途、複雑さ
- 産業用ブレーキ完全ガイド:目的・用途・メンテナンスの基礎知識