



産業用ロボットの設計・製造・未来:人間を超える精度と持続性
概要
産業用ロボットは、人間の動作を比類なき再現性で模倣する精密メカニカルシステムです。安全性・力・精度・連続稼働において人間の限界を超える場面で導入されます。大半は固定式ですが、移動型は工場内で資材・部品を搬送します。
SF的ヒューマノイドとは異なり、現代ロボットはピック&プレース・溶接・塗装等の基本タスクを、人間には困難なレベルの再現性で遂行します。人間は姿勢・把持を即座に調整可能ですが、ロボットは位置・リーチ・重量・把持を設計・プログラミング段階で厳密に制御し、落下・位置ズレを排除しなければなりません。技術者が「ティーチング(教示)」した動作を、数千分の1インチ精度で24時間365日疲労なく繰り返せます。
この能力が、反復塗装・溶接・組立ライン/包装ステーションへの搬送投入等の自動化を急拡大させました。
歴史
ロボティクス(自動化の一分野)の語源はチェコ語「robota」(強制労働)。1921年カレル・チャペック戯曲『R.U.R.』で初出、人間型機械が創造主に反逆する物語。
実用化はコンピュータ普及待ち。1960年代末、スタンフォード研究所がカメラ・コンピュータ搭載「シェイキー」でブロック積み上げ実証。1970年代半ば、GMがMIT経由でビクター・シャインマンのPUMA(組立用プログラマブル汎用マニピュレータ)を発注、米国生産ライン初導入。1961年、ユニメイトがGMトレントン工場のダイカスト機から高温金属部品取出し用として初稼働したピック&プレースロボット。
原料
汎用工業金属——鋼・鋳鉄・アルミ(強度・切削性)。移動型はゴムタイヤ(静粛・トラクション)。クリーンルーム・宇宙・ハイテク用特殊機はチタン・カーボン複合材(軽量・耐食)。
機械構造内部に油圧シリンダー/加圧空気、シリコン・ゴム・ステンレス編組ホースで制御弁へ流体配管。露出部保護用フレキシブルネオプレーンシールド/蛇腹ベローズ(塗料飛散・火花・他ハザード対策)。電装品(モータ・リニアドライブ・コントローラ「脳」)はオートメーションサプライヤー調達、ロボット本体近傍の鋼製キャビネット収納。
製造工程
① 設計
- 作業要件・速度・環境・有害物質・リーチ・経路・プロセス変数・人間インタラクション・コントローラ性能・故障モード等を網羅的に検討。多くは標準プラットフォームベースでアプリケーション個別カスタマイズ。
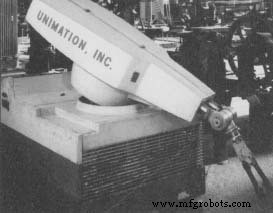 米国産業界初導入ロボット「ユニメイト」、1961年GMトレントン工場でダイカスト高温部品取出しに稼働。(ヘンリーフォード博物館蔵)
ロボットの有効性は、設計・プログラミング・保守を担う人の質に依存。1980年代GMは巨額投資もシステム統合・人材育成不足で高コスト失敗・運営混乱を招いた教訓あり。
② 部品製作
- 設計確定後、ベース・アーム・コラム・支持材を製作。ベースは鋳造/溶接で重厚な基礎(転倒防止)。嵌合部は厳公差機械加工で確実なフィット・機能確保。
③ 組立
最大2,000部品。ベースから順にモータ・ベアリング・油圧・配線・コントローラを搭載し試験準備完了まで構築。
移動型:先にトラクションモータ・バッテリ・アクスル・ホイール・タイヤ。固定型:仮固定。コラム・アームサブアッセンブリ(駆動モータ内蔵)をベースへ統合。リングギアでベース旋回駆動、コラムギアと噛合。スラストベアリングで荷重支持、磁気スケールで位置フィードバックをコントローラへ。
④ リンク(肘部)
- アームとベースを連結。スタビライザー支持・ベアリングマウントで所定軌道へ運動制御。各ベアリングは予圧潤滑或いは給油ライン装備。位置センサ内蔵でコントローラへデータ送信。
⑤ アーム
- リーチ延長・リスト支持。ドライブシャフトをモータ/油圧シリンダーで駆動。3モータ(或いはハイブリッド)がシャフト接続。大型ベアリング・ピボットピンでアーム-リンク接合部がリスト荷重全負担。
⑥ リスト(手首)
- ロボット操作性の核。人手首運動を模倣し、塗装ガン・溶接トーチ・グリッパー等ツールを精密姿勢制御。多くは荷重センサ(障害物/過負荷検知)、追加位置センサ、ツール制御電子回路を内蔵。
⑦ コントローラ配線
- 機械組立後、配線・配管。全モータ・センサ・電装品へ電源・データライン。油圧/空圧ホースでシリンダーへ流体圧供給、ベース内バルブで制御。配線・ホースはコントローラキャビネットへ(移動型はベース搭載、固定型は数フィート離れた場所へアンビリカルコード)。アーム・コラムへスパッタ/塗料/他ハザード対策ガード/シールド装着。
⑧ 設置
顧客工場で実施。固定型は床面ボルト固定。移動型はガイドワイヤー或いはレーザーナビゲーション追従。移動型周囲にフェンス設置で人身事故防止。設置後、メーカーが顧客スタッフへ操作・保守研修実施。
品質管理
機能精度試験とバーンイン(慣らし運転)の二段階。機能試験ではプログラム指令で一連動作実行、データ記録しズレ検出・修正。連続数時間運転で長期精度低下検知・電子/油圧系を動作温度まで昇温。この段階でオフセット値キャリブレーションし、温度変動補償・最適性能を確保。
未来展望
ロボティクスは産業機械市場で最速成長分野の一つ。コンピューティング・AI急進展で、新世代機は自律学習・適応能力を獲得。日本メーカーがAI駆動制御システムで先行、作業中のオンザフライ調整を実現。
カメラ技術・コンピュータビジョン向上で、医療・フードサービス等、人と密接に関わる領域へ展開加速。従来の製造現場を超えたインパクトが拡大中です。
製造プロセス