



産業用ロボット統合が停滞する理由と加速させる方法
産業用ロボット統合は、熟練ソリューションアーキテクトがメーカーを新たな生産性の高みへ導く高度に専門的な技術です。しかし進歩にもかかわらず、多くのインテグレーターはロボット導入の到達範囲とスコープを制限する持続的な障壁に直面しています。
これらの課題は人材不足だけでなく、統合作業の要求が厳しく、しばしば反復的であり、多くの生産環境で限定的なリターンしか得られないことにも起因します。核心的問題はロボティクスそのものにあります:プログラミングは依然として複雑で労働集約的なタスクであり、最新ロボットでも大幅なカスタマイズなしに高品種部品や非構造化環境を扱う柔軟性に欠けます。
3Dビジョン、センサーフュージョン、AIが更なる自律性を約束しますが、必要なソフトウェアと専門知識は、統合を真にシンプルにするレベルまで成熟していません。これらのギャップが埋められれば、インテグレーターはこれまで手の届かなかったより広範な産業、プロセス、サービスを解放できます。
イノベーションにもかかわらず残るプログラミングの複雑さ
数十万回の反復を失敗なく自動化し続けることは、現代産業ロボティクスの特徴です。FANUC、KUKA、ABB、川崎重工、Universal Robots、新興ニッチプレーヤーなど主要ベンダーはすべて、厳格な性能基準を満たすロボットを提供しています。材料の進歩によりこれらの機械はこれまで以上に軽量、俊敏、高精度になり、多様な専門機能を可能にしています。
しかし、各ロボットの設計選択が異なるプログラミング要件とタスク適性を生み出します。専門インテグレーターはこれらのニュアンスを乗り越えられますが、スキルの限られた可用性と断片化したエコシステムが、より広範な採用を妨げています。
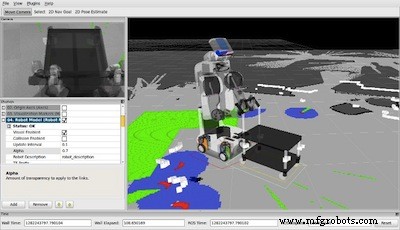
2007年に登場したROSは、学術界と早期採用者向けの統一フレームワークを提供しましたが、産業インテグレーターが直面する核心的制約、すなわち各ユニークな部品や空間配置ごとに労力の大きい計画、プログラミング、検証を回避する必要を解決しませんでした。これらの複雑さを抽象化する堅牢なクロスプラットフォームミドルウェアなしでは、統合時間は変わりません。
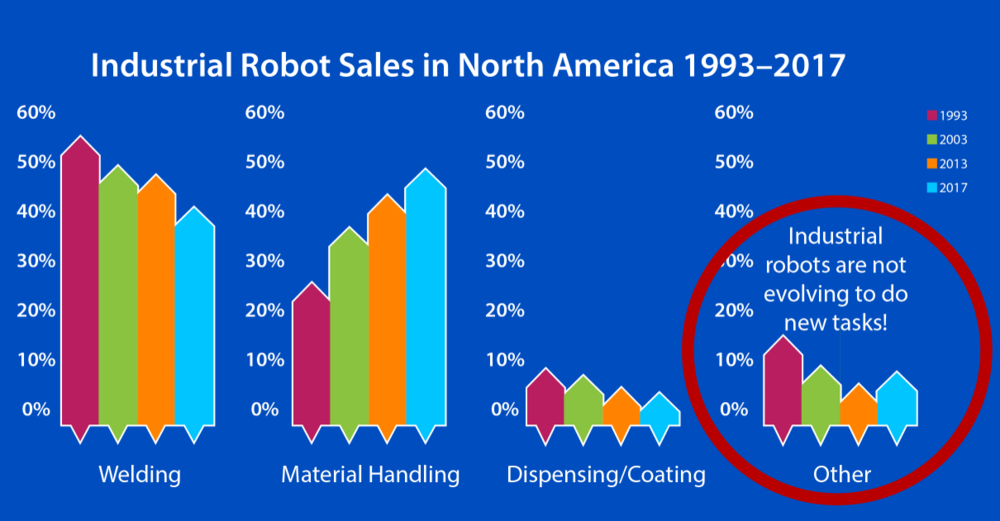
少量バッチ統合の限界
ミドルウェアソリューションでも、新製品、新プロセス、新プログラムごとに完全にカスタマイズされた検証サイクルが必要なら統合を加速できません。プログラミングインターフェースが簡素化されても、各ユニークシナリオへの時間投資は依然として巨大です。
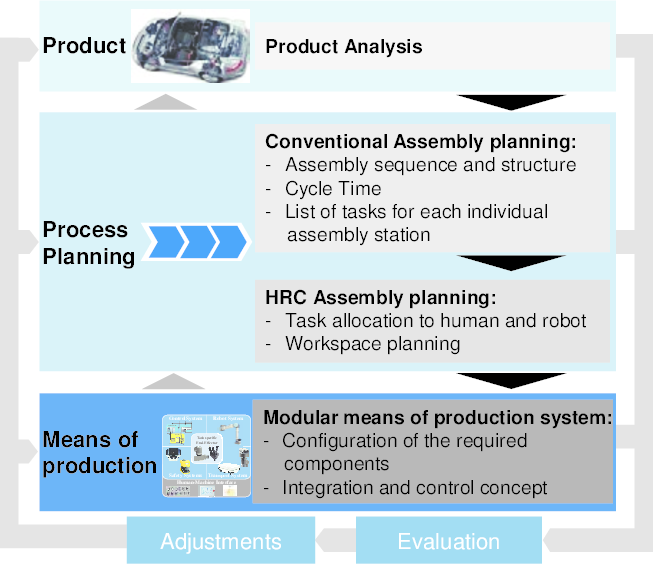
ベンダーはより簡単な言語とヒューマンマシンインターフェースを謳いますが、すべてのタスクが依然として手動プログラミングとその後の検証を必要とします。限定的で反復的なランにロボットを採用する工作機械メーカーは控えめな利益を得られますが、全体的な生産性向上は限定的で、インテグレーターのサービス多様化機会も制約されます。
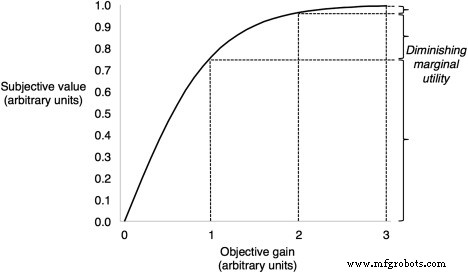
高品種少量生産メーカー(数千SKUを生産する企業)では、ロボットの限界効用が極めて低く、自動化を採用する企業はほとんどありません。インテグレーターは、多様な部品セットとプロセスでロボットを実用化するため、プログラミング負担を排除または大幅に削減する方法を見つける必要があります。
鍵は、ロボットが部品と環境をリアルタイムで知覚し応答できるようにすることにあります。3DビジョンとAIの進歩は、理論的にはロボットが感覚入力に基づいて自己プログラミングすることを可能にします。適切なソフトウェアとスキルが整えばの話ですが。
ビジョンを超えて:センサーフュージョンの台頭
センサーフュージョンは、Microsoft Kinectのようなデバイスで普及し、複数センサーからのデータを融合して環境を堅牢に理解するよう進化しました。現在は自動運転車、自律移動ロボット、医療機器などを支えています。
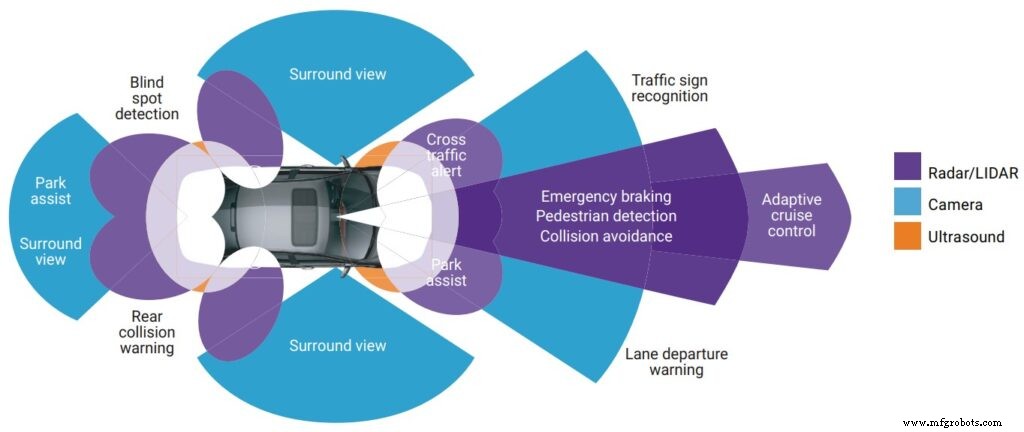
多くのメーカーがIndustry 4.0とIoTを遠隔監視と予知保全で採用する中、マシンビジョンをロボティクスに統合することはフロンティアであり続けます。ロボットに空間内のオブジェクト識別能力を与えることで、自動運転車が道路で享受するのと同レベルの自律性を工場フロアにもたらせます。
現在のソリューションは存在しますが、高度に洗練されたシナリオや大手ベンダーのオフザシェルフセンサーキットを対象とし、シンプルなピッキングタスクに限定される傾向があります。ロボットが視覚データから自律的にプログラムを生成できるようになるまで、高品種少量環境では増分的な改善が主流であり続けるでしょう。
Shape-to-Motion™で新市場へ展開
未開拓産業への参入を目指すインテグレーターにとって、OmniroboticのShape-to-Motion™技術は強力なイネーブラーとなり得ます。3Dビジョン、AI、高度なプロセス知識を活用し、この技術は形状によってオブジェクトを識別し、各部品に対してリアルタイムでユニークなロボットモーションを計画・実行します。既存のロボットモーションドライバーとの互換性を維持しながら。
Shape-to-Motion™は、塗装や仕上げプロセスで膨大な部品バリエーションに精度が求められる航空宇宙、重機、家具、家電などにおける高品種少量応用を解放します。手動プログラミングのボトルネックを排除し、インテグレーターに新たな収益源を開きます。
Omniroboticはロボットが見えて、計画し、重要な産業用スプレー・仕上げプロセスを実行できる自己プログラミング技術を提供します。Shape-to-Motion™技術が各部品と要件に合わせたユニークなロボットモーションをリアルタイム生成します。 投資回収の可能性はこちら。
産業用ロボット
- 産業用ロボットの設計・製造・未来:人間を超える精度と持続性
- 製造業を変革する21世紀の産業用ロボティクス
- 最適な品質と効率を実現する産業用塗装ロボットの選び方
- 垂直多関節ロボット:業界最多用途の産業用ロボット完全ガイド
- 産業用ロボット入門:効率的な生産のための種類と用途
- 産業用ロボットの主要12用途:効率と安全性を向上
- ロボット長寿命化:専門家による予防メンテナンス戦略
- 産業用ロボット統合を成功させる6つの重要ステップ
- 産業用ロボットが自動車製造に革命をもたらす:ロボット種類別の役割と導入ポイント
- 過酷な倉庫環境に耐える堅牢な産業用ロボットソリューション
- 産業用ロボット導入のトップ3誤解を解く:ROI、用途、複雑さ