



ロボット溶接最適化:プログラミング課題を克服する実証済みベストプラクティス
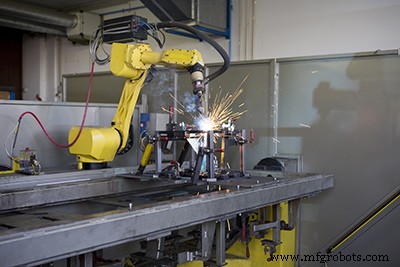
世界中のメーカーがロボット溶接で生産ラインを高速化。溶接ロボットはペースアップだけでなく、優れた投資対効果も提供します。この人気の高まりにより、最近まで自動化が存在しなかった施設でのロボットプログラミングニーズが増大し続けています。
溶接ロボットプログラミングのベストプラクティス
OEMは新規溶接ロボットセットアップのトレーニングとサポートを提供することが多いですが、先見性のあるメーカーは実装前に溶接自動化ソリューションを計画します。
メーカーが最初に取るべきアクションの一つは、溶接サイズベースのアークファイルライブラリ作成。各ファイルは明確かつ正確に命名。アーク開始と終了ファイルに対応する番号を使用するのが賢明。ウェーブファイルも各溶接サイズのアークファイルと一致させ、参照しやすくするのがスマートです。
また、溶接プログラムを小さく保つのも良い習慣。通常100溶接ポイント未満が良い数値、最大200。プロセス内の各溶接には、関連情報を含む行コメントでラベル付け。論理的なサブルーチンもプログラムサイズ管理に役立ちます。
マスターパーツをロボットプログラミング参照用に保管すべき。マーキング済み部品図面でも代用可。部品に溶接番号とアークサイズファイル番号をラベル付けするのが良いアイデア。これにより、必要時に溶接調整が格段に容易になります。
ログ記録とプログラムバックアップで、なぜロボットプログラミング変更が行われたかを突き止める際の頭痛を軽減。ログ記録はロボットワークセル内に保管し、容易に参照可能に。作業者は日付、時刻、変更理由を記録すべきです。
溶接ロボットプログラミングの課題
ロボットプログラマーは、特に溶接ロボティクスで多くの障壁を克服する必要があります。溶接原理とプログラミング基礎の両方を理解必須。プログラミング変更によるダウンタイムを制限し、製品ラインの効率と生産性を維持する必要があります。
ロボットプログラマーは、複数ロボットメーカーのプログラミングツールを扱うため、複数ソフトウェアシステムを知る必要があります。溶接ロボットの関節とアームセグメントをどこに配置するか、アークとジョイント角度の変化を考慮して計画必須。多くの溶接結果は試行錯誤でテストする必要があり、ロボットプログラミング習得には豊富な経験が必要。
将来を見据えると、ロボットプログラミングを支援する新しいロボットアクセサリーが開発されています。例として、ロボットプログラマーが溶接ロボットアームをワークフローに沿って動かせる新アクセサリーでトレーニングプロセスを簡素化。溶接パラメータはタッチスクリーンインターフェースでオンザフライ調整可能、即座にテスト可能。最新アクセサリーオプションを把握し、自組織に適したものを評価することは非常に有益です。
サイクルタイム短縮、高品質溶接、後処理削減を実現するカスタム・ターンキーロボット溶接ソリューションを当社サイトでご確認ください。
産業用ロボット
- ロボットケーブル管理の最適化:最高効率のためのベストプラクティス
- アルミニウム溶接の極意:強力で信頼性の高い継手のための実証済み技術
- ロボット溶接のベストプラクティス:品質・速度・コスト削減を実現
- ロボット溶接とは?仕組み、メリット、用途、手動溶接との違いを徹底解説
- ロボットマシンテンディング:メリット・デメリット・投資検討ポイント
- ロボット溶接で生産・利益アップ:効率・安全・品質の三拍子
- ロボット溶接メンテナンス:ROI最大化とダウンタイム最小化
- 中国のロボット溶接機サプライヤー トップ5 – 信頼・革新・コストパフォーマンス
- ロボット溶接セル完全ガイド:構成要素、導入メリット、選定のポイント
- ロボットマニピュレータ vs ロボットアーム:違い・種類・用途を徹底比較
- 産業自動化向けロボット溶接企業TOP10