



ロボット特異点(シンギュラリティ)完全解説:6軸アームの原理・種類・回避策
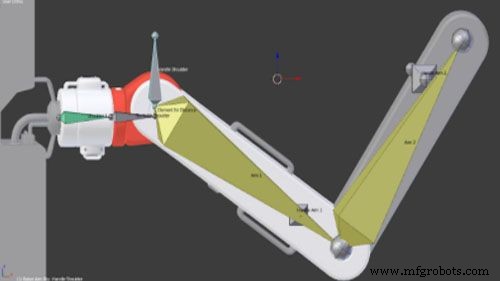
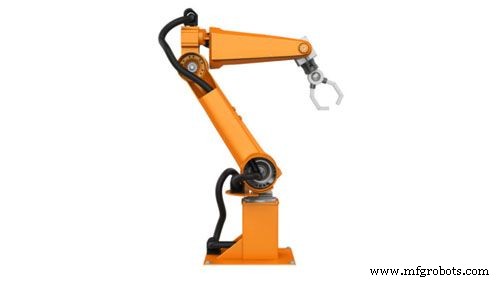
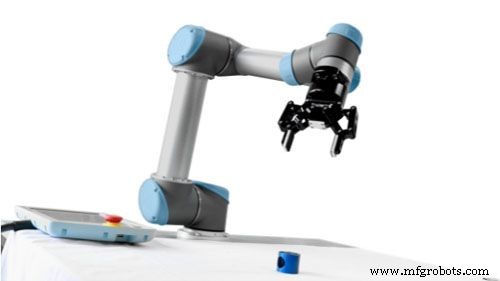
ロボット特異点(シンギュラリティ)とは、ロボットのエンドエフェクタ(手先)が**特定の方向へ移動できなくなる、または制御不能になる幾何学的配置**のことです。6軸垂直多関節ロボットは、直交座標系(X, Y, Z)上で位置・姿勢を制御するため6つの関節(自由度)を持ちますが、特定の関節角度配置ではヤコビアン行列が特異(行列式=0)となり、逆運動学の解が一意に定まらなくなります。 結果として、エンドエフェクタが意図した経路を追従できず、関節速度が発散(無限大に近づく)し、緊急停止や機械破損を招くリスクがあります。特異点は**「腕が完全に伸びた状態」「手首が折り重なった状態」「肩付近で腕が折り畳まれた状態」**等で発生しやすく、ティーチング・オフラインプログラミング・リアルタイム制御の全段階で考慮必須です。 特異点の複雑さ・深刻度は、以下の要因により変化します。 ロボット制御には**関節空間(Joint Space)**と**直交空間(Cartesian Space)**の2つの指令モードがあります。 したがって、**直交座標制御(直線補間・円弧補間)を行う際こそ、特異点回避が極めて重要**になります。 手首軸(J4, J6)が同一直線上に並ぶと、**J5軸周りの回転自由度を失う「ジンバルロック」**状態になります。エンドエフェクタは6自由度中1自由度を喪失し、特定方向への微小移動に対して無限大の関節速度が要求されます。実際にはモータートルク・速度リミッタにより動作不能または異常振動・位置決め精度劣化となります。大型高速ロボットでは破壊的な衝撃力となり得るため、速度マッピングの把握は安全設計の核心です。 6軸ロボットでは、同一エンドエフェクタ位置姿勢に対して**最大8つの関節角度解(コンフィギュレーション:肘上/下、手首反転/非反転、肩反転/非反転)**が存在します。コンフィギュレーション変更には必ず特異点を通過する必要があり、これは**カルテシアンワークスペース内部の「境界面」**となります。したがって、ロボットは特異点を跨がずにコンフィギュレーションを切り替えられず、作業計画時に「どのコンフィギュレーションで全工程を賄うか」を固定するか、特異点を避ける経路計画が必須となります。 標準的な垂直多関節(J1:腰旋回, J2:肩, J3:肘, J4:手首ヨー, J5:手首ピッチ, J6:手首ロール)において、代表的な特異点は以下の3つです。 J4軸とJ6軸が同一直線上に一致したとき発生。J5軸方向への移動不能となる。直線補間で特異点を通過しようとすると、J4・J6が逆方向に90°ずつ高速回転し、エンドエフェクタは一時停止を強いられる。経路精度・サイクルタイムに悪影響。対策:ツール姿勢に微小角度オフセットを持たせる、経路を特異点回避に修正、冗長軸(7軸目)を活用、等。 手首中心(J4, J5, J6交点)が、J2・J3軸を含む平面上にあるとき**発生。腕が完全伸長(または完全折畳み)した状態に相当。J3軸位置が支配的。比較的予測・回避容易で、ワーク配置・ロボット設置位置の見直しで解決可能なケースが多い。 手首中心が、J1・J2軸を通る直線上にあるとき**発生。最も複雑で、単一関節角度では判定不能。J2軸方向移動が制限される。通過にはJ1・J4の同時逆方向90°回転が必要だが、エンドエフェクタ停止を伴う。レイアウト設計段階でワーク・ロボット相対位置をずらすのが現実的対策。 コボット(UR等)は、J2, J3, J4が平行、J1がJ2と直交、J5がJ4, J6と直交する特徴的なキネマティクスを持ちます。特異点の種類は垂直多関節と対応しますが、発生条件が異なります。 コボットはリードスルー・ティーチングが主流ですが、オフラインプログラミング・シミュレーション時にも特異点チェック機能を必ず有効化してください。 完全な回避は困難ですが、以下の多層的対策でリスクを最小化できます。 ロボット設置位置・ワーク把持姿勢・アプローチベクトルを、**特異点領域に入らないよう幾何学的に設計**します。アダプタプレートに意図的な傾斜角(数度)を持たせ、手首軸の一直線化を物理的に防ぐ「ツールオフセット法」は現場で広く採用される実用的手法です。 ロボット特異点は、産業用ロボット導入・運用において避けて通れない幾何学的制約です。しかし、**設計段階でのレイアウト最適化、ツールオフセット、シミュレーション検証、冗長制御技術**を組み合わせることで、実用上支障のないレベルまで管理可能です。自社で解決困難な場合は、ロボットメーカー・SIer・専門コンサルタントと早期に連携し、「特異点フリー」な自動化ラインを構築することを強く推奨します。弊社ではロボット選定からシミュレーション、導入立ち上げまで一貫サポートを提供しております。ロボット特異点とは
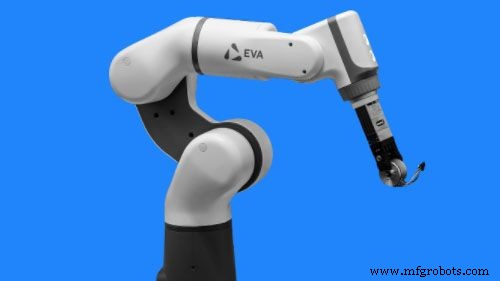
特異点の発生要因と影響
特異点がもたらす2つの主要な機能的影響
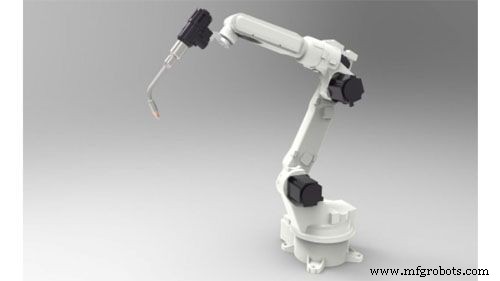
1. 速度マッピングの低下(ヤコビアン特異・ジンバルロック)
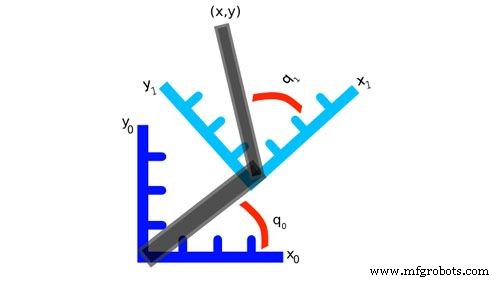
2. 内部ワークスペース境界の制限(逆位置キネマティクスの解の分岐)
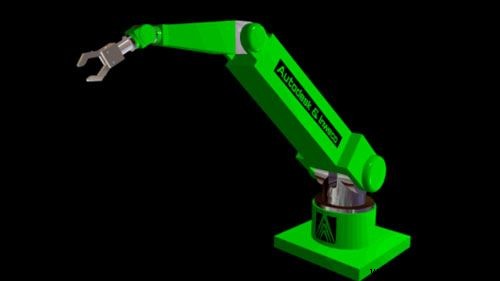
垂直多関節ロボットにおける3大特異点タイプ
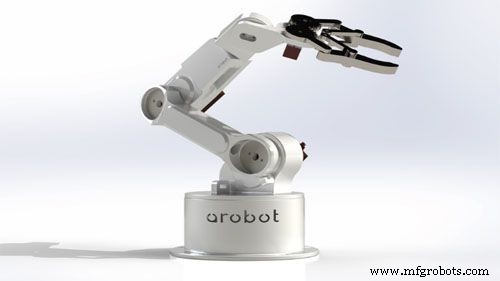
手首特異点(Wrist Singularity)
肘特異点(Elbow Singularity)
肩特異点(Shoulder Singularity)
6軸協働ロボット(コボット)における特異点
特異点を回避する実践的アプローチ
1. セル・レイアウト・ツーリング設計段階での回避(最も効果的)
2. プログラミング・経路計画レベルでの回避
3. 制御アルゴリズム・冗長性の活用
結論
産業用ロボット
- ロボット溶接完全ガイド:プロセス、メリット、用途
- 飲料ロボットの技術・自動化・業界役割:バブルティー・コーヒー自動化の最前線
- ロボット溶接とは?仕組み、メリット、用途、手動溶接との違いを徹底解説
- 協働ロボット(コボット)入門:現代産業における人間とロボットの共存
- 精度と自動化の融合:画像誘導ロボティクス(VGR)が製造を変革
- ロボットのワークエンベロープ完全ガイド:定義、種類、製造現場でのメリット
- ロボットアームの自由度(DOF)を理解する:性能への影響と最適化
- 産業用ロボットアームが製造業を変える:導入メリットと主要メーカー完全ガイド
- ロボットアームが人間の能力を拡張し、ビジネス効率を高める理由
- ロボットリストの理解:包括的な洞察と実践的応用
- ロボット研磨は投資に値するか?製造業者のための判断ガイド