



ロボット関節タイプ完全ガイド:リニア・回転・ねじれ・回転の5種類とロボット別採用例
ロボット関節は、隣接するリンク(剛体部材)間に相対運動を生み出す可動部品です。リンクと関節の組み合わせでマニピュレータ(ロボットアーム)が構成され、関節は**アキシス(軸)**とも呼ばれます。関節の種類・配置・数が、ロボットの**可動域・剛性・精度・速度・用途適性**を根本的に決定します。産業用ロボット導入・設計・選定において、関節タイプの理解は必須知識です。 機械的な相対運動の様式により、**直動(リニア)2種類**と**回動(ロータリ)3種類**に大別されます。 隣接リンク間の相対運動が**平行な直線運動(並進運動)**です。入力リンクと出力リンクが同方向にスライドします。テレスコープ機構、ピストン・シリンダ、ボールネジ+モータ等で実現されます。直交座標ロボットの主軸、ガントリロボットのZ軸等で採用。 これも**並進運動**ですが、入力リンクに対して出力リンクが**直交方向**にスライドします。平行リンク機構や直交スライド機構で構成され、SCARAロボットのZ軸(クイル)等に見られます。 入力・出力リンクの軸に**垂直な回転軸**を中心とした回転運動です。最も一般的な関節で、垂直多関節ロボットのJ1〜J6、SCARAのJ1・J2、パラレルリンクロボットの駆動部等、幅広く採用されます。高剛性・高速・コンパクトが利点。 回転軸が入力・出力リンク軸に**垂直**で、リンク同士を**捻る(ねじれ)**運動です。垂直多関節ロボットのベース〜第1リンク間(J1)や、手首部(J5等)で採用されることが多く、腕の「ひねり」自由度を担います。 入力リンク軸が回転軸と**平行**、出力リンク軸が回転軸と**直交**する配置です。リンクが回転軸周りを「公転」するような運動になります。一部の特殊マニピュレータやパラレル機構の駆動部で見られます。 ロボット分類(キネマティクス構造)ごとに、採用される関節タイプの組み合わせが決まります。 **全軸が回転ジョイント(R-Joint/T-Joint)**で構成されるのが標準。2軸〜10軸以上まで多様。ベース接続は捻りジョイント(J1)、腕部リンク間は回転ジョイント(J2〜J6)が典型。最も汎用性が高く、溶接・ハンドリング・塗装・組立等で主力。 **3つのリニアジョイント(L-Joint)**でX, Y, Z直交運動を実現。手首部に回転ジョイント(R-Joint)を2〜3軸追加する場合も。大型ワーク・長ストローク・高剛性が必要な搬送・パレタイズ・ディスペンス・検査に適する。プログラミング容易(直交座標=作業座標)。 ベースに**回転ジョイント(J1:旋回)**、アームに**リニアジョイント(J2:上下・J3:前後)**を組み合わせ、円筒状ワークエンベロープをカバー。パレタイズ・機械荷役・塗装等で採用実績あり。 ベースに**捻りジョイント(J1)**、または**回転ジョイント2つ+リニアジョイント1つ**で球面ワークエンベロープを実現。初期の産業用ロボット(ユニメイト等)に採用例多し。現在ではニッチ用途に限定。 水平面内で**2つの回転ジョイント(J1, J2:平行軸)**、垂直方向に**リニアジョイント(J3:クイル)**、手首に**回転ジョイント(J4:ロール)**を配置。**水平方向には剛性高く、垂直方向にコンプライアンス(柔軟性)を持つ**独自のキネマティクスで、高速・高精度な組立・ピックアンドプレース・ネジ締め・ディスペンスに最適。 蜘蛛型並列リンク機構。**駆動部に回転ジョイント(ベース側)**、エンドエフェクタ側に**ユニバーサルジョイント/球面ジョイント**を配置し、パラレルリンクで連結。ドーム状ワークエリアで**超高速・高精度・軽量搬送**(食品・医薬・電子部品のピックアンドプレース)に特化。 ロボット関節は、単なる「曲がる部品」ではなく、**ロボットの運動性能・適用範囲・信頼性を規定する核心要素**です。自動化検討時は、作業ワーク・レイアウト・サイクルタイム・精度要求・環境条件を整理し、最適なキネマティクス構造(ロボットタイプ)と関節仕様を選定することが、後戻りのない成功への近道です。信頼できるロボットメーカー・SIerと早期に技術相談し、実機デモ・シミュレーションで検証されることをお勧めします。弊社では多軸垂直多関節・SCARA・デルタ・協働ロボット等、豊富なラインアップとアプリケーションノウハウで支援いたします。ロボット関節(ジョイント)とは
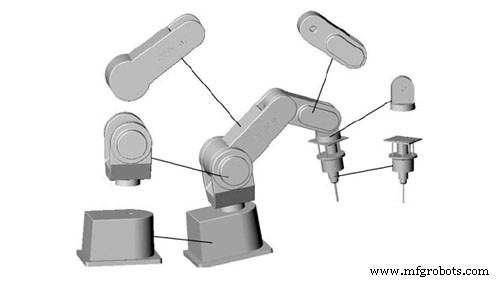
ロボット用機械関節の5つの基本タイプ
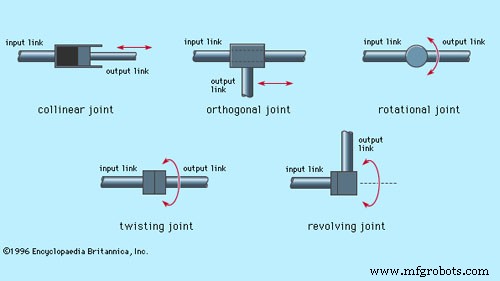
1. リニアジョイント(Linear Joint / L-Joint / プリズマチックジョイント)
2. 直交ジョイント(Orthogonal Joint / O-Joint)
3. 回転ジョイント(Rotational Joint / R-Joint / リボルートジョイント)
4. 捻りジョイント(Twisting Joint / T-Joint)
5. 回転ジョイント・バリエーション/リボルビングジョイント(Revolving Joint / V-Joint)
主要ロボットタイプ別・採用関節構成
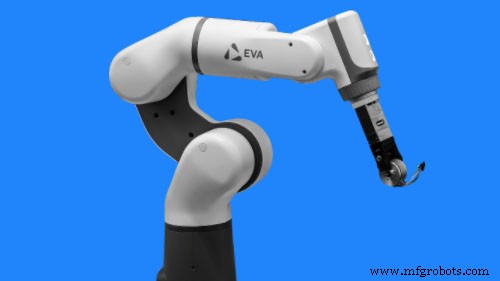
垂直多関節ロボット(Articulated)
直交座標ロボット(Cartesian / Gantry / Rectilinear)
円筒座標ロボット(Cylindrical)
極座標ロボット(Polar / Spherical)
SCARAロボット(Selective Compliance Assembly Robot Arm)
デルタロボット(Parallel / Delta)
関節選定の実務ポイント
結論
産業用ロボット
- 産業オートメーション探究:種類、メリット、インダストリー4.0での役割
- CNC加工におけるSFMとは? 表面速度の意味と計算方法
- 2020年 世界トップ10産業用ロボットメーカー:シェア・技術力で選ぶ最強ランキング
- 産業用ロボット:完全エキスパートガイド
- ロボティクスが自動車製造に革命をもたらした経緯と最新活用事例
- ロボット倉庫システム:定義、用途、メリット
- ロボットグリッパー完全ガイド:定義・種類・選び方・製造現場での活用
- ロボットアームが人間の能力を拡張し、ビジネス効率を高める理由
- ロボットビジョン完全ガイド:仕組み・メリット・導入ポイント・課題
- C++データ型完全ガイド:基本型、修飾子、ベストプラクティス
- C言語データ型完全解説:int、float、charなど