



RoboDKでロボットプログラミングをマスター—無料包括的トレーニング
ロボットトレーニングをどう始めるか? ロボットプログラミングコースは高額だと思われるかもしれません。しかし、私たちの無料コースコレクションだけで、ロボットオフラインプログラミングのエキスパートになれます。
ロボティクストレーニングは伝統的にかなり高価でした。実際、各ロボットメーカーには、自社ロボット専用のユーザートレーニングを専門とするパートナー企業があります。
しかし、あらゆるタイプのロボットのプログラミングエキスパートになりたい場合はどうでしょう?
そして、トレーニングに多くの予算を割けない場合は?
私たちは、今すぐアクセスできる無料ロボットプログラミングコースの完全なコレクションを作成しました。
学べる内容を紹介します!
無料でアクセスできる20のロボットプログラミングコース
RoboDKで作成した、無料トレーニングコースの完全なカタログのリストです。
これらは合わせて23時間以上のトレーニングで、プログラミング環境の基本から高度なパス生成まで、ロボットプログラミングの全プロセスをガイドします。
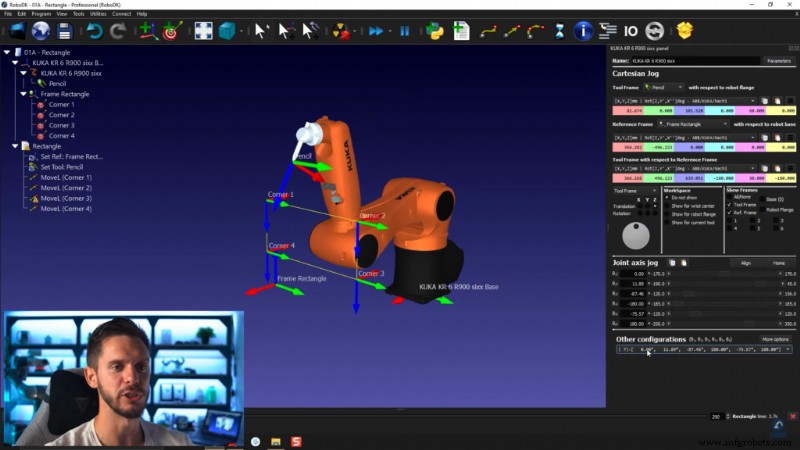
RoboDKでの基本ロボットプログラミングコース
これら9つの基本コースでRoboDK環境を紹介し、ロボットシミュレーションを始めるために必要なすべてをセットアップします。
- RoboDKシミュレーション環境— 導入コースでRoboDKシミュレーション環境に慣れます。終了時には、環境をナビゲートし、基本的なロボットプログラムを作成できます。
- RoboDKステーションの作成— Robot Libraryの効果的な活用とカスタムツール追加を含む、RoboDKシミュレーションでのステーション作成のベストプラクティスをガイドします。
- ピックアンドプレース— 最も一般的なロボットアプリケーションの一つを扱います。サブプログラムを使って箱を移動・整理するピックアンドプレースプログラムの作成例を示します。
- シミュレーションイベント— コンベア、センサー、カメラなど、シミュレーションのロボット以外のすべての側面であるシミュレーションイベントを紹介します。
- 3Dオブジェクト— 他のプログラムで作成された3Dモデルのインポートと取り扱いのプロセスをガイドします。
- 基本メカニズム— Robot Libraryに含まれないロボットを作成したい場合に役立ちます。リニアレール、ターンテーブル、コンベアなどの基本メカニズムの作成方法を示します。
- シミュレーションツール— RoboDKで利用可能な高度なシミュレーションツールをより深く掘り下げます。衝突検出、特異点検出、マルチロボット同期を含みます。
- パレタイジングプラグイン— パレタイジングとデパレタイジングタスクの簡単プログラミングのための専用プラグインの使い方を教えます。
- フロー制御ステートメント— 最後の基本コースでは、プログラムフロー制御のトピックを見ます。IF文とWHILE文のプログラムステートメントを示します。さらに、これらをロボットプログラムの他の要素と組み込む方法を示します。
高度なパス生成コース
これら5つの高度なコースは、RoboDKでのパス生成をより深く掘り下げます。RoboDKのウィザードから最大限の価値を得る方法を示します。
- 高度なパス生成 パート1— ロボットプログラムのパス作成についてより深く掘り下げます。アプローチとリトラクト距離の設定、曲線に沿った移動などの概念を紹介します。
- パスインポート— 3Dモデル機能から曲線を自動抽出し、CADプラグインやNCファイルなど他のソフトウェアからロボットパスをインポートする方法を教えます。
- 高度なパス生成 パート2— 3つのプロジェクト(ポイント追従、ロボット加工、3Dプリント)を導入し、パス生成を拡張します。
- カーブツール— RoboDKのカーブツールの機能をより深く掘り下げ、曲線の分割、削除、マージ、その他の修正方法を示します。
- 高度なパス生成 パート3— 最後の高度なパス生成コースでは、RoboDKパスのデフォルトパラメータ修正、ツール姿勢変更、部品位置問題の対処方法を教えます。
シミュレーションから現実へ:実機ロボットのプログラミング
上記のコースは主にRoboDKのシミュレーション機能を使用してきました。以下の5つのコースはすべて、プログラムを物理ロボットに移行する方法についてです。
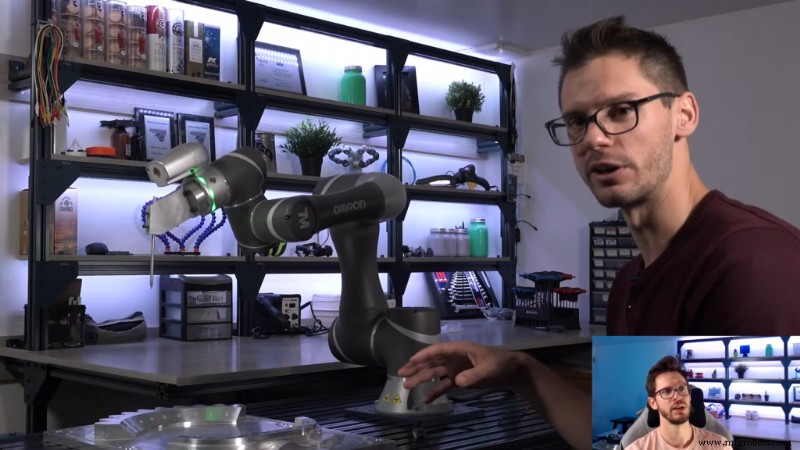
- ロボットプログラム— この基礎コースでは、特定ロボットモデル用のプログラム生成、適切なポストプロセッサー選択、そのパラメータ定義を教えます。
- ロボットドライバー— Omron TMロボットを例に、RoboDKでのロボットリアルタイム制御を示します。
- ステーション精度とプロービング— プローブを使ったキャリブレーションでロボット精度を向上させる方法をカバーします。
- ロボット精度— ロボット精度の一般的な説明と、シミュレートロボットを例に正確なロボットプログラミングの基礎となる数学を示します。
- ポストプロセッサー修正— この高度なコースでは、RoboDKのポストプロセッサーを編集して、特定ロボットの機能を完全に制御する方法を示します。
高度なプログラミング
最後に、より高度なタイプのプログラミングのためのRoboDK API使用方法についてのコースがあります。
20. シミュレーション用Python API— このコースではPython APIを紹介します。Pythonを使用したプログラム作成とロボットシミュレーションをガイドします。
ロボットトレーニングへのアクセス場所
RoboDKコースはYouTubeチャンネルでアクセスでき、すべてのトレーニングファイルはこちらで見つかります。
コースはプレイリストに整理され、RoboDKの特定機能に関する個別トレーニング動画と並んでいます。
ロボットプログラミングのどの側面をさらに学びたいですか? 下のコメントで教えてください。またはLinkedIn、Twitter、Facebook、Instagram、RoboDKフォーラムで議論に参加してください。また、豊富な動画コレクションをチェックし、RoboDK YouTubeチャンネルを購読してください
産業用ロボット
- 新・無料E3ファンダメンタルズコース - Cim-Teamで電子回路図をマスター
- 効率最大化:熟練ロボットオペレーターが不可欠な理由
- Genesis実践ロボットオペレータートレーニングで自動化性能を向上
- BobCAD-CAMのRoboDKプラグインでロボット加工を効率化
- FANUCロボットの効率的なオフラインプログラミング:5つの必須ステップ
- RoboDKでロボットプログラミングをマスター—無料包括的トレーニング
- ロボット溶接トレーニングを加速:時間短縮と効率向上
- ビジネスを加速する10の革新的ロボット駆動パーソナライゼーション
- Autodesk Inventorプラグインでロボット製造をレベルアップ
- Yaskawa Motomanロボットプログラミング入門:速度と精度を高める最適な方法
- ロボティクス研修:企業の安全性と品質を守る鍵