



ロボット溶接トレーニングを加速:時間短縮と効率向上
ご存知ですか?ロボット溶接はトレーニング時間を大幅に削減できます。効率的なロボットトレーニングの実現方法を解説します。
溶接工の育成は多くの製造業者にとってボトルネックです。熟練溶接工の慢性的な不足に加え、その穴を埋めるだけの研修生も不足しています。溶接トレーニングは数年来の重要課題です。
ロボット溶接は熟練溶接工の負担を軽減する優れた選択肢です(前回の記事で詳述)。しかし、チームがロボットを使いこなせるようになるまでにも時間がかかり、導入の障壁となっています。
ロボット溶接のトレーニング時間をどう短縮するか。本記事ではベストな時短テクニックを紹介します。
ロボット溶接がトレーニング時間を節約する理由
ロボット溶接には生産性向上、品質改善、効率化など複数のメリットがあります(詳細は「シンプルな完璧ロボット溶接の実現法」を参照)。さらに、トレーニング時間の短縮にも貢献します。
熟練溶接工の育成には2〜8ヶ月かかります。求人市場で熟練溶接工が見つからない場合、自社メンバーを育成するのが一つの手ですが、時間と予算の両面で負担が大きいです。
ロボットならこのトレーニング時間を削減可能です。ロボットに定型的な溶接を任せ、熟練工を複雑な溶接に集中させれば、単純作業用の新人溶接工を大量に育成する必要がなくなります。
ロボット溶接でトレーニング時間を節約する2つのアプローチ
初のロボット溶接導入時にトレーニング時間を短縮するには、以下の2つの異なるアプローチがあります。
- チームを効率的にロボット操作に習熟させる — 従業員トレーニングの時間を短縮。
- ロボットのプログラミングを容易にするシステムを採用する — 溶接タスクへのロボット「調教」時間を短縮。
以下、それぞれを詳述します。
チームを効率的にロボット操作に習熟させる5ステップ
新タスクにロボットを導入する際、チームをロボット操作に慣れさせる必要があります。メンバーにロボット経験者がいれば多少の時短になりますが、ゼロから学ぶメンバーもいるでしょう。
ロボティクスにおける効率的なチームトレーニングの5ステップ:
ステップ1:習得しやすいプログラミング手法を選ぶ
最初から適切なプログラミング手法を選べば、トレーニング時間を大幅に削減できます。ロボットプログラミングは直感的にシンプルなものもあれば、極めて複雑なものもあります。溶接タスクでロボットをプログラミングしている動画を見て、システムが簡単そうなら、チームも習得しやすいはずです。
ステップ2:ロボット導入のメリットを明確に伝える
チームがロボット溶接のメリットを理解しなければ、抵抗感を持つ可能性があります。溶接工はロボットに仕事を奪われるのではないかと懸念します。ロボットは熟練工を支援するためのものであり、置き換えるものではないと明確に伝え、誰も職を失わないことを保証しましょう。チームが前向きになればトレーニング効果も高まります。
ステップ3:明確で具体的な溶接タスクを選定する
最初から多くを求めすぎないことです。最初のロボット適用には明確で限定された溶接タスクを選びます。ロボットは複雑な溶接も可能ですが、シンプルなタスクから始め、将来的に溶接の複雑度を段階的に上げていく方が成功しやすいです。
ステップ4:スキルの相互浸透を狙う
トレーニング時間の短縮と質の向上を両立する最良の方法は、チーム内でのスキル相互浸透です。メンバー同士で教え合うのです。特にロボット溶接では効果的です。熟練溶接工はロボットプログラマーに溶接ノウハウを、プログラマーは溶接工にプログラミングスキルを教え、溶接タスクの効率を高め合えます。
ステップ5:トレーニング計画を立てる
トレーニング目標を計画することは、効率的なプログラムを確実にする最良の方法の一つです。ステップ3で決めた特定の溶接タスクを完了するために実際に必要なスキルのみをトレーニング対象に絞れます。
ロボットプログラミング時の時間短縮5つのコツ
溶接ロボットのプログラミングでベストプラクティスを守ることでもトレーニング時間を節約できます。効率的なプログラミングはチームの習熟を助け、ロボットへの「調教」時間を最小限に抑えます。
コツ1:オフラインプログラミングを活用する
オフラインプログラミングはプログラミング時間を大幅に短縮します。詳細は「オフラインプログラミングで時間を節約する10の優れた方法」を参照。
コツ2:プログラミングウィザードを使う
迅速かつ簡単なロボットプログラミングの秘訣はプログラミングウィザードです。溶接を含む特定タスクのプログラミングを支援する専用ソフトウェアツールです。
RoboDKには溶接用のウィザードが2つあります:アーク溶接用の「曲線追従ウィザード」、スポット溶接用の「ポイント追従ウィザード」。
ポイント追従ウィザードをスポット溶接タスクで使用するデモ動画をご覧ください。
コツ3:参照座標系(リファレンスフレーム)を活用する
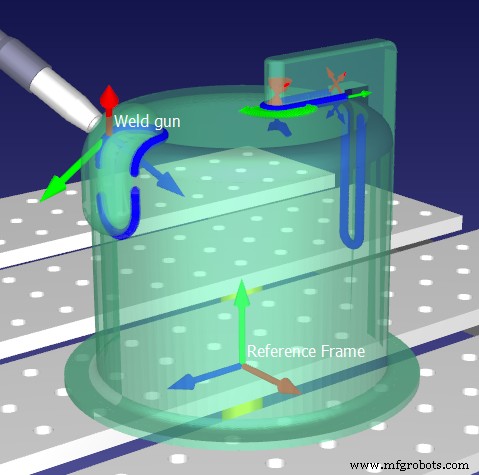
ロボットの大きな利点は広い作業範囲です。溶接ワークをワークスペース内で移動してもロボット自体を動かす必要はありません。しかし、ワーク位置を変えるたびにロボットの全動作を再プログラミングするのは非効率です。
各溶接タスクをフレーム参照に関連付ければ、ワークを移動する際にプログラム内の全ポイントではなく、単一のフレームを動かすだけで済みます。
コツ4:到達可能性を確認する
ロボットが届かない位置での溶接を試みることは、プログラミングを遅らせる確実な要因です。溶接の全ポイントがロボットの到達可能ワークスペース内にあるか確認しましょう。
RoboDKならロボットエンドエフェクタのグラフィカル表現により、溶接位置がワークスペース内にあるか即座に判断できます。
コツ5:プログラムをテストする
テスト、テスト、テスト。これがスムーズで迅速なロボットプログラミングの鍵です。徹底的にテストすればデバッグ時間を大幅に削減できます。
ロボット溶接は、チームの熟練溶接工の活用を大きく改善する可能性を秘めています。明確なトレーニング計画、明確な溶接タスク、そして本記事のプログラミングコツを守れば、ロボットトレーニングを効率的かつ成功裡に進められます!
ロボット溶接についてどんな懸念がありますか? コメント欄、またはLinkedIn、Twitter、Facebook、Instagramで議論に参加してください。
産業用ロボット
- 保全ジョブプランニングにおける詳細さと効率のバランス
- アイドルタイムとは?定義、測定方法、削減戦略を徹底解説
- 油圧ショベルメンテナンスコスト削減:長期節約の実証済み戦略
- 溶接ヒュームの理解:危険性と効果的な低減戦略
- 溶接スパッタの理解:原因と効果的な低減テクニック
- 塗装ロボットが手戻りを削減し、一貫性を高め、コストを削減する仕組み
- 大型輸送部品製造におけるロボット溶接:品質と速度で生産効率を飛躍
- ロボットレーザー溶接:仕組みと主要用途
- PACKEX Toronto:シームレスな自動化を今すぐ導入
- ロボット導入の時期か? 工場への主要シグナルとメリット
- VHDLのWait-For文で実行を遅延させる