



ロボット穴あけシステム導入:成功のための実践ガイド
あなたの施設にロボット穴あけシステムを導入しようとしています。開始するために何を知る必要があるでしょうか?
ロボット穴あけが本当にあなたのタスクに適しているか不確かかもしれません。ロボットは精密穴あけに十分な性能を持っているのでしょうか?
ロボット穴あけを選択するメリットは、より高い柔軟性、ハンズオン時間の削減、より良い効率などさまざまあります。しかし、これらのメリットを得るには、ロボットを正しい方法で導入していることを確認する必要があります。
この記事では、最も一般的なミスを犯さずにロボット穴あけを始めるためのクイックガイドを提供します。
ロボット穴あけとは?
ロボット穴あけは、穴あけ工具を産業用ロボットの先端に固定した自動加工操作の一種です。従来のCNC穴あけマシンとは異なり、ロボットはより大きな作業空間を持ち、より複雑な形状を扱えます。
ロボット穴あけシステムを使用する主要なメリットの一つは柔軟性です。従来のCNC穴あけでは、通常1つ、またはせいぜい2つの平面での穴あけに制限されます。ロボットでは、しかし、ほぼあらゆる向きで穴あけできます。
この柔軟性は、数年前にRoboDKユーザーのNeoset DesignsがアーティストRobert Longo氏のために制作したアートワークを見ると非常に明確です。アートワークは、巨大な金属球に数千の穴が規則正しい間隔で表面全体に開けられたものでした。
このタイプのプロジェクトはロボット穴あけでしか実現できません。手作業穴あけでは労力が大きすぎ、精度は一貫しません。他の穴あけ自動化では、これほど多様な向きからの穴あけは不可能です。
あなたの穴あけプロジェクトがより控えめなものであっても、この柔軟性は貴重な資産になります。
ロボット穴あけは本当に機能するのか? 剛性の問題
企業がロボット加工を最初に検討するときの一般的な懸念は、十分な剛性がないのではないかということです。
従来のCNCマシンは極めて剛性の高い機械構造を持ちます。CNCマシンの剛性はしばしば50 N/μmを超えます。これにより、硬い材料を加工しても非常に高い精度を達成できます。
ロボットは確かに従来のCNCマシンより剛性が低いです。産業用ロボットアームの剛性はしばしばわずか1 N/μmです。これは従来マシンの50分の1の力しか耐えられないことを意味します。
これは実際に何を意味するのでしょうか?
高い力と硬い材料では、ロボットの穴あけ工具はCNCマシンより大きくたわみます。これはそのようなケースで精度が低下することに対応します。
剛性低下は問題か? 材質による
しかし、ロボットのCNCマシンに対する剛性低下が必ずしも悪いことではありません。
世界で最も剛性の高いCNCマシンでも、ある程度はたわみます。問題はどの程度のたわみが許容されるかです。
ロボット穴あけシステムを選ぶとき、材料特性に細心の注意を払う必要があります。適切なロボットとワークピース材料の組み合わせで、あなたのロボット穴あけシステムが選択したタスクに十分な剛性を持つことを確実にできます。
穴あけに最適なロボットアームは?
穴あけ用にどの産業用ロボットアームを選ぶべきでしょうか?
あなたにとって最適なロボットは、すべての性能基準を満たしつつ予算内に収まるものです。
多くのロボットモデルが一部材料の穴あけに適しています。しかし、あなたが扱う材料とタスクの性能要件に適しているのは一部だけです。
ロボット穴あけに影響する要因には:
- ロボットの剛性(上述)。
- ロボットの振動処理方法。
- ロボット加工用エンドエフェクターオプション。
- ロボットのプログラミングオプション。
これらすべての要因を評価する最も速くシンプルな方法は、ロボットディストリビューターやインテグレーターに尋ねることです。彼らは自社のロボットモデルカタログに最も精通しており、あなたのニーズに適したものを知っています。
剛性のような特性は、産業用ロボットのデータシートに記載されていないことがよくあります。ロボットアームの剛性を計算するさまざまな解析的手法がありますが、通常はメーカーに尋ねるのが最善です。
ロボット穴あけシステムの導入方法
ロボット穴あけの導入プロセスは、他のロボット加工プロジェクトと非常に似ています。
タスクのニーズを評価し、市場のさまざまなロボットを比較することから始めるべきです。Robot Libraryで特定の特性(繰り返し精度、ペイロードなど)を持つロボットを絞り込めますが、剛性の詳細についてはメーカーに問い合わせる必要があります。
ロボットを決定したら、次はロボットエンドエフェクターの選択です。これには加工用または穴あけ用スピンドルが使用できます。
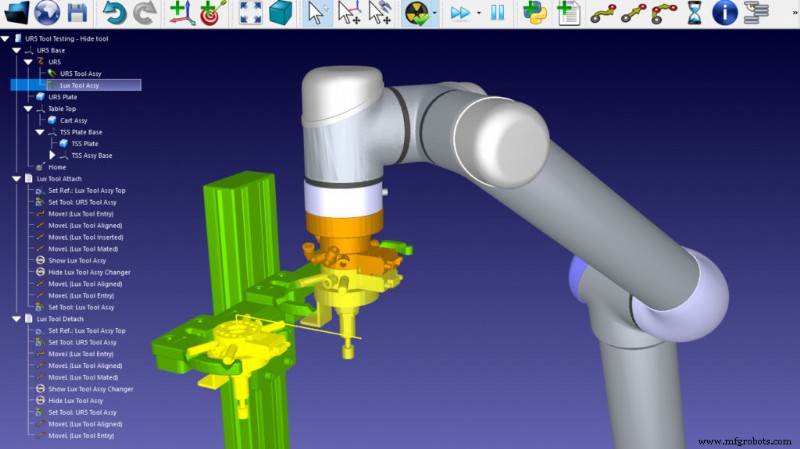
最後に、ロボットをプログラミングする必要があります…
ロボット穴あけマシンのプログラミング
ロボット穴あけシステムのプログラミングでよくある課題は、穴あけ操作に含まれるポイントの数が非常に多いことです。
溶接とは異なり、ロボットを直線に動かすよう指示するだけでは済みません。ワークピース表面のすべての穴あけ位置にロボットを誘導しなければなりません。これはプログラミングを非常に骨の折れるものにします。
ポイントプログラミングを組み込んだプログラミングツールを使用すれば、プログラミングを大幅に高速化できます。
例えば、RoboDKのPointFollowウィザードでは、穴あけポイントセットをシンプルなテキストファイルとして読み込めます。また、曲線や直線を等間隔の穴あけポイントセットに自動変換する機能もあります。
この機能を使った穴あけプログラムの作り方は、ドキュメンテーションページでご確認ください。
ロボット穴あけで最も困難な点は何ですか? 下のコメントで教えてください。またはLinkedIn、Twitter、Facebook、Instagram、RoboDKフォーラムで議論に参加してください。
産業用ロボット
- Raspberry Pi と Arduino を連携させてロボットを自作:ステップバイステップガイド
- 自律スプレーロボットで一貫性を向上
- 塗装ロボットが手戻りを削減し、一貫性を高め、コストを削減する仕組み
- ロボットが完全自律を達成する仕組み:センシングからアクションまで
- ホワイトペーパー:自動化ポテンシャルを解き放つ─低リスク・高リターンなロボットプロジェクト7ステップ
- ロボット倉庫システム:定義、用途、メリット
- 最適なSCARAロボットの選び方:製造業者向け総合ガイド
- ロボットマシンテンディング:定義、機能、産業メリットを徹底解説
- ロボット溶接トレーニングを加速:時間短縮と効率向上
- Microsoft AzureへのJava EEアプリケーションデプロイ:ステップバイステップガイド
- クラウドでのDevOps導入:デジタルトランスフォーメーションの実証済みブループリント