



ロボット溶接マスター:完璧な結果を得るシンプルガイド
一部の誤解とは裏腹に、ロボット溶接は正しい手順を踏めばシンプルかつ容易です。ロボット溶接の5つのメリットと完璧な結果を得る5ステップを紹介します。
溶接は、最初の産業用ロボット「ユニメイト」が1961年に自動車のスポット溶接を行って以来、ロボットの代表的タスクです。近年では、熟練溶接工不足への対策としてロボット溶接が注目されています。米国溶接協会によると、2024年までに米国で40万人の溶接工が不足すると予測されています。
ロボットは特定の溶接タスクに最適です。スキル不足の解消だけでなく、生産性、品質、効率の向上にも寄与します。
しかし多くの企業にとって、ロボットプログラミングの難しさが障壁です。小規模作業では、プログラミング時間が溶接作業時間を上回り、時間投資の正当化が困難になります。
幸い、最小限の時間・労力・ストレスで完璧なロボット溶接を実現するシンプルな方法があります。本記事ではロボット溶接の5つの明確なメリットと、完璧なロボット溶接のための5ステップを紹介します。
ロボット溶接の5つの明確なメリット
熟練溶接工は精密で美しい溶接が可能です。しかし、溶接はロボットが人間をほぼ常に上回るタスクの一つです。最高の溶接工でも、一貫性、速度、効率ではロボットに敵いません。
ロボット溶接には様々なメリットがあります。特に明確な5つを挙げます:
1. 生産性の向上

ロボットは人間より高速に動作できるため、部品あたりのサイクルタイムを短縮できます。また、休憩なしで稼働できるため、日産数量が増加します。これらの小さな積み重ねが、長期的には生産性の大幅な向上につながります。
2. 熟練工のより良い活用
熟練溶接工不足は当面解消しません。業界は10年以上前から懸念を表明し、未充足ポストは増える一方です。定型的な溶接をロボットに任せるのは、チームの熟練工をより有効に活用する優れた方法です。
3. 一貫した高品質
最も安定した人間の溶接工でも、ロボットの一貫性と品質には勝てません。ロボットは毎回全く同じ動きを高精度で再現します。
4. 安全性の向上
溶接は危険を伴います。灼熱、眩しい火花、高電圧、騒音。ロボットに溶接を任せれば、人間をこれらの危険から遠ざけられます。
5. 効率性
人間の溶接は、不安定さから必要以上に大きくなりがちです。わずか1mmのオーバーサイズでも、長期的には莫大なコストになります。ある研究では、1mmオーバーサイズの溶接が年間1万ドルのコスト増を招くと報告されています。
完璧なロボット溶接のための5ステップ
誤解とは異なり、ロボット溶接は難しくも時間がかかるものでもありません。適切なハードウェアとプログラミングインターフェースを選べば、最小限のストレスで完璧なロボット溶接が可能です。
完璧なロボット溶接への5ステップ:
1. タスクと溶接タイプを明確化する
あらゆるロボット適用において、まずタスクを明確化することが不可欠です。ロボットに実行させたい手順を明確にし、文書化し、チームで議論します。
また、ロボットが行う溶接タイプを特定します。ロボット溶接にはいくつかのタイプがありますが、最も一般的なのは以下の2つです:
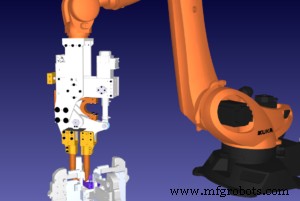
- スポット溶接 — 複数のポイントで2枚の金属板を接合します。両側から電極で挟み、電流を流して金属を溶かし接合します。
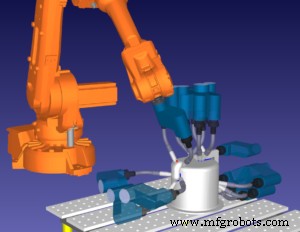
- アーク溶接 — 単一の電極で電流をベースメタルに流し、金属を溶かして融合接合します。ラインに沿って接合します。
スポット溶接は長らくロボット溶接の主流で、特に自動車業界で普及しています。しかしアーク溶接も人気が高まり、これまで以上に導入しやすくなっています。
2. タスクに適したハードウェアを選ぶ
タスクが明確になったら、適切なロボットハードウェアを選定します。主要な4構成要素:
- ロボット本体 — 溶接タスクに適した仕様であること。溶接ツールを保持できるペイロード、タスクに届くワークスペース、環境適合性が必要。
- 溶接ツール — 溶接タイプによって決定。ロボットプログラムから電子的に作動制御できること。
- 外部軸 — ロボットの作業範囲を拡張可能。RoboDKのロボットライブラリで「外部軸」をタイプで絞り込めば40種類以上が見つかります。
- 安全対策 — フェンス、安全センサ等でロボットワークセルの安全を確保。
3. 適切なプログラミングインターフェースを選ぶ
溶接ロボットのプログラミングは骨の折れる仕事と思われがちです。ティーチングペンダントを使い、ポイントを一つずつ入力する場合は確かにそうかもしれません。しかし、適切なプログラミングインターフェースなら、迅速かつ簡単にプログラミングできます。
RoboDKには溶接の簡易プログラミング用ウィザードが2つ搭載されています。アーク溶接用の「曲線追従ウィザード」、スポット溶接用の「ポイント追従ウィザード」です。
4. キャリブレーションを行う
オフラインプログラミングソフト(RoboDKの類)はロボット溶接に十分な精度がないという誤解があります。これは誤りです。適切にキャリブレーションすれば、オフラインプログラミングは溶接に十分な精度を発揮します。詳細は「オフラインプログラミングは本当に精度が出るのか?」を参照。
5. ロボットをプログラミングする
タスク明確化、適切なロボットとインターフェース選定、キャリブレーション完了後、ロボットプログラミングはシンプルな作業になります。
RoboDKでスポット溶接タスクをプログラミングする例をご覧ください。
産業用ロボット
- ロボットコンベアシミュレーションのマスター:実証済みベストプラクティス10選
- ロボット溶接の効率と一貫性を最大化する10の実証済み戦略
- 産業用ロボットを効果的に転用する6つの実証済みステップ
- オービタル溶接:ロボットによる精密円周溶接
- 効率的自動化のための最適なロボットピッキングソフトウェア選び方
- ファナックP-250iA塗装ロボット:比類なきカバレッジ、精度、効率
- Motoman K6の内部構造:6軸設計が実現する高精度動作
- 産業用ロボットの真のコスト理解:価格内訳と隠れた費用
- 実証済み中古ロボットシステムで効率最大化・コスト削減:5年〜20年稼働、適切メンテで無限寿命
- Fanuc M-20iA/20M:中空アームでケーブル保護、多用途に対応する先進ロボット
- ABBロボティクス:産業オートメーションのイノベーションをリード