



ケーススタディ:RoboDKで積層造形効率を向上
ソフトウェアワークフローの改善で3Dプリントプロセスから貴重な数分を削減。研究者たちがRoboDKで積層造形ワークフローをどう改善したか。
ロボットで3Dプリントする際、ソフトウェアワークフローは生産性に重要な影響を与えます。ワークフローからわずか数分でも削減できれば、長期的にはかなりの生産性向上につながります。
異なるソフトウェアパッケージ間の切り替え時間は通常短いですが、ワークフローを滑らかでなくし、結果として積層造形の効率を下げます。
ポルトガルとノルウェーの研究者たちが最近、RoboDK APIを通じてRoboDKの積層造形ワークフローをさらに合理化するアプリケーションを開発しました。
研究者たちを紹介
このエンジニアリングアプリケーションは、ポルトガル・コインブラ大学のFilipe Monteiro Ribeiro氏とJ. Norberto Pires氏、ノルウェーの製造研究トップセンターSINTEFのAmin S. Azar氏によって研究として開発されました。
研究論文「積層造形用途のためのロボット制御アーキテクチャの実装」は、今年ジャーナル「Industrial Robot」で発表されました。
研究者たちが目指したもの
RoboDKは積層造形にロボティクスを加える優れた方法です。すでに多様な物体のプリントに使用されているのを見てきました:3Dプリントコンクリート構造物、3Dプリントアート、3Dプリント食品など。
RoboDKでの3Dプリントワークフローはすでにかなり良好です——スライサーソフト(一般的なオープンソースSlic3r)でGコードを生成し、結果のパスをRoboDKに読み込むだけです。
しかし研究チームは、RoboDK単体では最も合理化されたワークフローとは言えないと特定しました。彼らの研究は、Gコードファイルを手動で2つのプログラム間で移動させることなく、RoboDKとSlic3rの機能を直接結合するプログラムを開発したことを概説しています。
これを達成するため、チームはPythonとRoboDK APIを用いてグラフィカルプログラムを開発しました。
この研究の目標:
- 積層造形シミュレーションの開発 — RoboDKはロボットシミュレーションの直感的な環境を提供するため特に容易。チームは3Dプリント材料の堆積をシミュレートするシンプルなPythonプログラムも追加(RoboDKは現在これを自動シミュレートしない)。
- ロボットのオフラインシミュレーションを可能にする — 研究者たちによると、これはアプリケーションの不可欠な部分。仮想環境使用で実機ロボットへの損傷リスクを低減。RoboDKの多数のポストプロセッサにより、シミュレートされたロボットプログラムを実機用コードに容易に変換可能。
- 非同期動作 — 自分たちのプログラムがRoboDKのシミュレートロボット動作を妨げないことが重要。例:プログラムがSlic3rに新モデルを読み込ませている間もシミュレーションは継続すべき。これはrobolink Pythonモジュール(RoboDKと任意のPythonプログラム間の非同期リンク提供)で容易に実現。
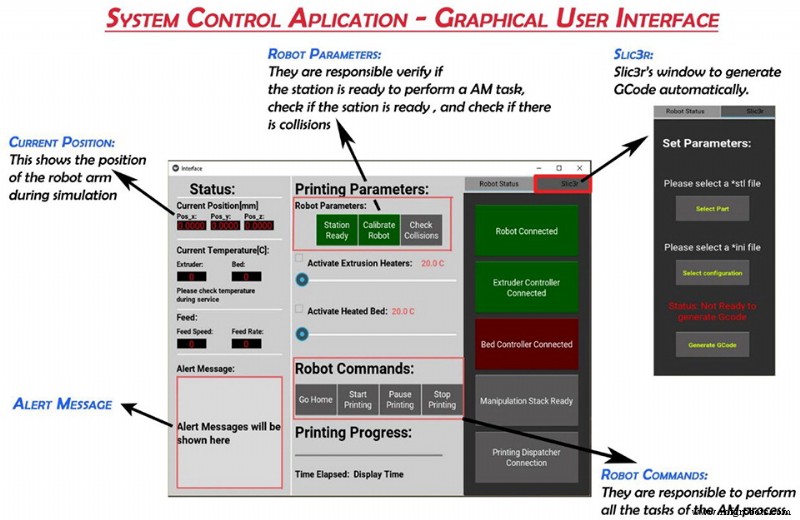
結果のプログラムはSlic3rとRoboDKの間に位置し、積層造形プロセスを調整します。
研究が示したもの
チームのアプリケーションはRoboDKの能力を非常に良く活用していました。特にAPIを使って自社ワークフローの各部分を結合する効果を実証しました。
RoboDK APIは非常に強力な部分ですが、ユーザーの多くは活用していません。これは残念です。ロボットプログラミングワークフローの滑らかさを大幅に改善できるからです。複数プログラミング言語をサポートしますが、研究者たちが使ったPythonライブラリは特に使いやすい——もちろんPythonが好きなら(なぜ好きじゃない?とても簡単な言語です!)。
非同期動作の利点
研究の鍵の一つは非同期動作でした。プログラムのどの部分も他の部分の動作を止めないことが重要でした。
RoboDK自体は非同期に動作します——複数Pythonスクリプトを同時に実行でき、互いに干渉しません——しかしチームは自分たちのプログラムにもこの非同期能力が必要でした。
例:Slic3rがGコード生成を完了するのを待っている間、プログラムが「ハング」するのは避けたい。プログラムが他のことをしている間もロボットを制御できる必要があります。これをPythonのasyncioライブラリで実現しました。並行プログラミングの一般的オプションです。
APIで自分のワークフローを改善する方法
研究はロボティクス研究者たちによって行われましたが、RoboDK APIでのプログラミングが複雑だと思わないでください。プログラミングの達人でなくても、APIを簡単に自分で使えます。
自分のワークフローを向上させる独自プログラムを開発したいなら、以下のステップを踏めます:
- ドキュメントページでAPIに慣れる。その能力を読み、自分のアプリケーションで何に使えるか考える。
- 外部プログラムでコーディングするアプリケーションのどの部分かを計画。
- APIを使ってRoboDKと対話するプログラムを作成。
- プロセスに統合する前にプログラムをテスト。
もちろん、自分のコードを書かなくてもワークフロー改善は可能です。SolidWorks等のプログラム用RoboDKプラグインを使えば、RoboDKと併用する他のプログラムがある場合にもワークフローを合理化できます。
しかし研究チームが示した通り、プラグインがないソフトウェアでは、APIがワークフローの分断された部分を滑らかに繋ぐのに非常に効果的です。
覚えておいてください:プログラミングプロセスからわずか数分削るだけでも、長期的には追加の生産性につながります。
あなたのプロセスでAPIを使えば何を達成できますか? コメント欄、またはLinkedIn、Twitter、Facebook、Instagram、RoboDKフォーラムで議論に参加してください。
産業用ロボット
- スペアパーツ生産にアディティブ製造実行システムが不可欠な理由
- ハイブリッド製造の進化:付加製造と除去製造の融合
- ハイブリッド製造:積層と除去技術の融合が拓く生産の未来
- MESとワークフロー・ソフトウェアでアディティブ・マニュファクチャリングのスケーラビリティを解き放つ
- 2021年のイノベーションを牽引する5つの主要積層造形トレンド
- 主要な積層造形手法7種類を徹底解説
- 3Dプリンティングが自動車業界にもたらすイノベーション、効率化、カスタマイゼーション
- 米国製造業の再活性化が雇用と持続可能性に不可欠な理由
- なぜ3Dプリンティングが現代製造業に革命をもたらすのか
- アディティブマニュファクチャリングが産業生産に革命をもたらす理由
- 3Dプリント vs 積層製造:主な違いを理解する