



ロボットポジショナの軸数選定ガイド:最適な自由度を見極める7ステップ
ロボットポジショナが必要と決めたものの、何軸必要なのか?
モデルもスタイルも様々で、単軸のものもあれば多軸のものもあります。
さらに困るのは構成の多様さです。軸は垂直、水平、またはその間のあらゆる角度で配置可能です。
軸が多すぎても少なすぎても予算の無駄になります。では、いくつが「多すぎ」なのでしょうか?
ロボットポジショナを検討中なら、すでに複数モデルを比較しているはずです。単軸ターンテーブル、二軸ポジショナ、多軸フェリスホイール型などを見てきたでしょう。さまざまなブランド、スタイル、価格帯を探ったはずです。正直なところ、もうポジショナにはうんざりしているかもしれません。
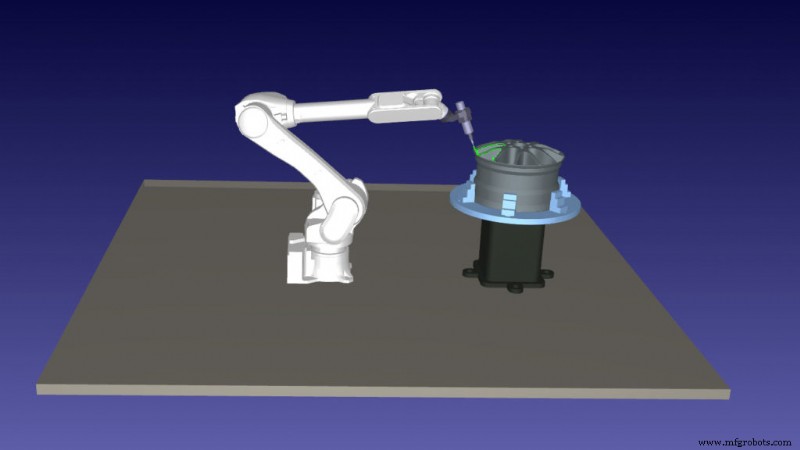
ポジショナ選定は「これにする」と言うだけで済む単純な話ではありません。選択したポジショナは、ロボットセルの統合・プログラミングの容易さに直結します。間違った選択で、導入・プログラミングを必要以上に難しくしたくないはずです。例えば、6軸ロボットに5軸ポジショナを組み合わせると、制御すべき軸は11軸になります! 必要なら仕方ありませんが、不要なら後悔することになります。
「何軸必要か?」という質問が難しい理由
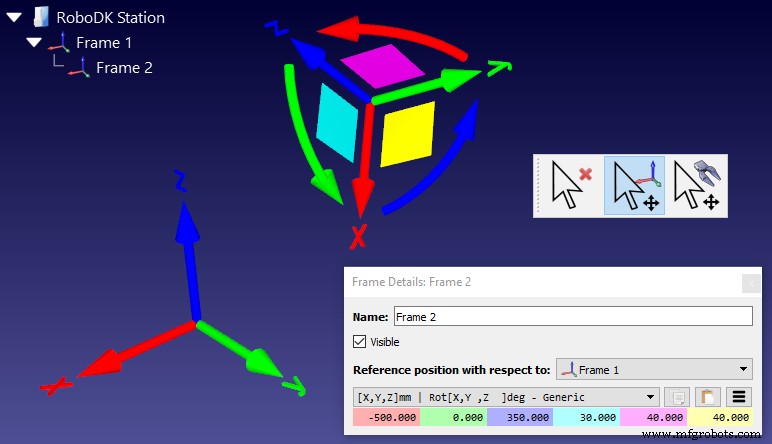
メカニズムに必要な軸数を尋ねるのは自然な疑問ですが、満足いく答えを出すのは難しい質問です。産業用ロボット単体なら「6軸が必要」という回答が一般的です。常に正しいわけではありませんが、多くの場合当てはまります。理由は、ロボットのワークスペース内の任意の位置と姿勢に到達するには6軸が必要だからです。オイラー角の解説で説明した通り、エンドエフェクタの位置姿勢は6パラメータ(並進X,Y,Z、回転Rot[X],Rot[Y],Rot[Z])で制御されます。
6軸未満ならロボットの柔軟性が制限されます。パレタイジングロボットのように上方からのアプローチのみでよいケースでは理にかないますが、汎用性では6軸ロボットが最も有用です。6軸を超えるとメカニズムは「冗長」になります。7軸ロボットは6自由度ロボットと同一地点に到達可能ですが、冗長機構の制御は複雑になります。不要な自由度は追加すべきではありません。ポジショナ追加はロボットに自由度を加えることであり、冗長系になるかどうかはタスク固有のニーズ次第です。
アプリケーションに必要な軸数を特定する7ステップ
必要な軸数を絞り込むには、アプリケーション要件を詳細に見る必要があります。以下のプロセスで候補を絞り込み、適切に評価できます。適さなければ学んだ情報で再検討します。
- タスク要件、特に必要なワークスペースを確認する。 ロボットシミュレータ内でアプリケーションを構築するのが良い方法です。
- ロボット単体では不可能な側面を特定する。 ワークスペースのどの部分が到達不能か? どの動作が不可能か?
- この情報から、ニーズに合いそうなポジショナタイプを1〜2つ推測する。 ワーク保持に必要なペイロードも考慮します。
- 市場で候補を探し、シミュレーションでテストする。 試した各ポジショナのセットアップを別プロジェクトとして保存(後で戻るため)。
- 完璧に動くモデルがあれば採用。それでも複数試し、本当に必要な特性を見極める。 不要な自由度を持たせないことが重要です。
- どれも合わなければ、収集した情報で要件を洗練させる。
- 新要件に合うモデルを市場で探し、再度シミュレーションでテストしてから選択する。
このプロセスにより、推測の要素を減らせます。シミュレーションでのテストごとに、タスク完了に本当に必要なポジショナ要件が少しずつ明確になります。
決定したら、それを活かす
タスクに合うモデルが絞り込めたら、シミュレータ内でアプリケーションをより詳細に開発できます。選んだポジショナの保存プロジェクトを開き、完全なアプリケーションへ仕上げます。これによりタスクの全側面をテストし、容易な統合に向けた準備が可能です。ポジショナ購入後、「もっと軸があれば良かった」と悩む必要はありません。ロボットは非常に柔軟で、単一ロボットでも同一動作を複数の方法で実現できます。導入時に問題が発生しても、手持ちの機材で解決策がほぼ確実に見つかります。シミュレータを試験台として購入判断する価値はここにあります。
どのタイプのポジショナを検討していますか? コメント欄でお聞かせください。またはLinkedIn、Twitter、Facebook、Instagram、RoboDKフォーラムで議論に参加しましょう。
産業用ロボット
- ロボットが完全自律を達成する仕組み:センシングからアクションまで
- ニューラルネットワークの隠れ層数とノード数選定ガイド
- ホワイトペーパー:自動化ポテンシャルを解き放つ─低リスク・高リターンなロボットプロジェクト7ステップ
- ロボティクス統合のマスター:施設成功のための実証済み戦略
- 製造業におけるロボット自動化の真のコストを理解する
- バーチャルソリューションセンター:ロボットシミュレーションがシームレスな統合を実現する仕組み
- ロボットマシンテンディングでROIを最大化:あらゆる操業に長期的価値を
- ロボット溶接安全の確保:操業におけるベストプラクティス
- ロボット導入の時期か? 工場への主要シグナルとメリット
- 油圧ポンプに必要な馬力を決定する方法
- 製造・医療現場での資産追跡:適切な精度の選び方