



ロボットが完全自律を達成する仕組み:センシングからアクションまで
多くの人が「完全自律ロボット」と聞いて想像するのは、SF的シナリオであり、製造、物流、医療で自走機械がすでに提供している具体的メリットではありません。未知を恐れるのではなく、自律ロボットがいかに実世界で運用を効率化し、コスト削減、安全性向上をもたらすかに焦点を当てるべきです。
しかし「自律性」という用語はしばしば誤用され、期待が膨らみがちです。真の完全自律を達成するには、ロボットが以下4つの核心基準を満たす必要があります:
- 周囲環境に関する信頼性の高いリアルタイムデータを取得する。
- そのデータを行動可能な知識に処理する。
- 目標達成のためのタスクシーケンスを計画する。
- 精度と速度をもって計画を実行する。
各基準には慎重なエンジニアリングと、ロボットの意図された役割への明確な理解が求められます。
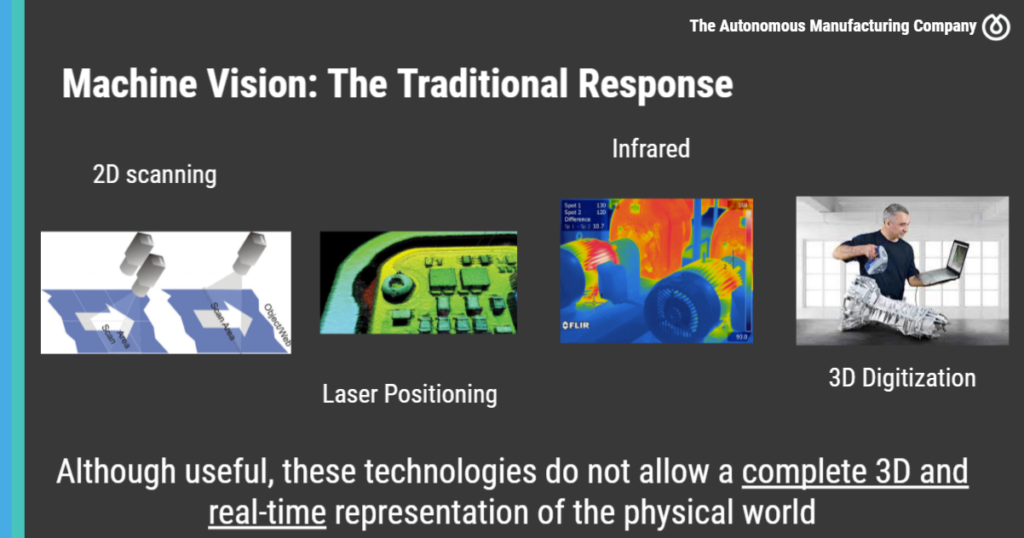
環境情報の取得
ロボットは、LiDAR、レーダー、ソナー、触覚アレイ、RGB-Dカメラ等、人間の感覚を模倣する多様なセンサを装備します。産業現場では、これらデバイスがIoT対応PLCネットワークに接続され、ロボットがワークスペース内の物体位置と姿勢を解釈できるようにします。医療・介護では、患者情報保護のためセンサデータと厳格なプライバシー保護を組み合わせる必要があります。
高速無線(5G)リンクは、自律車両フリートの調整に不可欠になりつつあり、リアルタイム交通情報と適応ルーティングで安全性と効率を向上させます。
構造化された情報処理
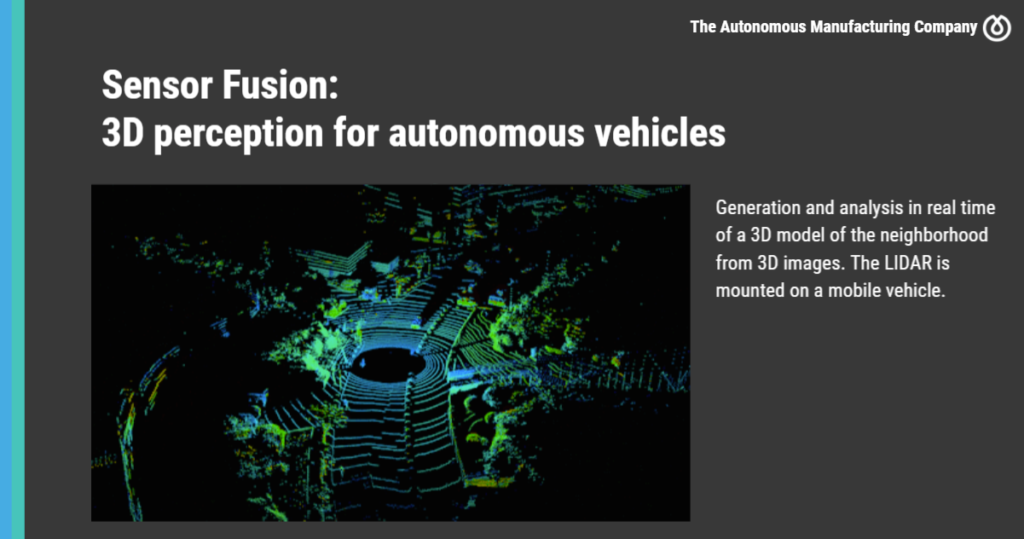
生のセンサストリームは、センサフュージョンと機械学習モデルを通じて、一貫した3Dマップに変換されます。この表現により、ロボットは環境について推論し、障害物を検知し、動的変化を予測できます。成功する自律システムは、展開前のシミュレーションで繰り返しテストされた検証済みモデルに依存します。
データからアクションを計画
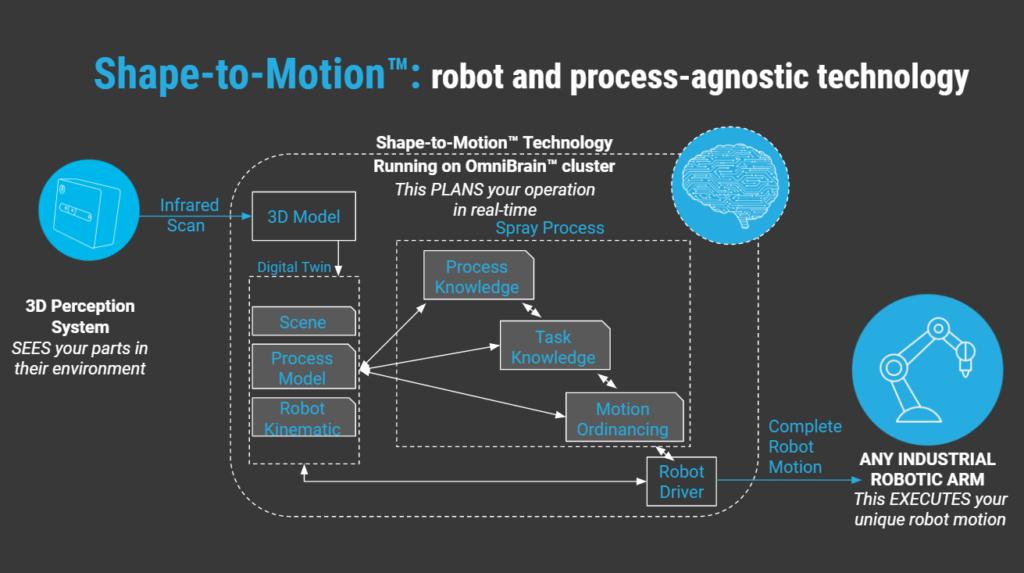
周囲を理解したら、ロボットはモーションプランニングアルゴリズム(RRT*、A*、モデル予測制御等)を用いて、安全制約を尊重しながら目標を達成する軌道を生成します。産業用塗装や溶接では、均一な塗布/溶接を保証する最適スプレーパスや溶接ビードを計算することを意味します。
フォールバック戦略が計画に組み込まれ、予期せぬ障害物出現時にその場で再計画し、ミッション継続性を確保します。

計画の実行
実行はリアルタイムフィードバックと継続的最適化にかかっています。最新産業用ロボットはすでに高い再現性を備え、知覚レイヤーを追加することで、反応型から真に自律的なエージェントへと進化します。アクチュエータ性能、センサドリフト、環境変化の継続的監視により、人的介入なしで最適運用を維持します。
今後の進歩は、アプリケーション開発の簡素化、センサスイート拡張、より複雑・動的な環境でのタスク遂行に焦点を当てます。雇用を脅かすのではなく、自律ロボットは人間をより高付加価値・創造的な仕事、特に人々が単調でない、またはより危険と感じる役割に解放します。
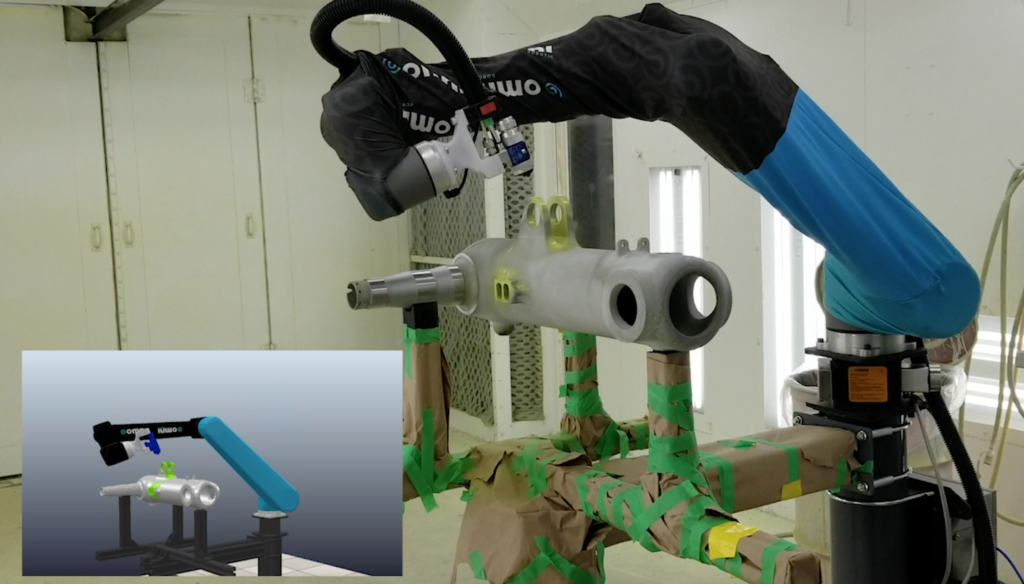
Omniroboticはスプレープロセス向け自律ロボティクス技術を提供し、産業用ロボットが部品を認識し、自らモーションプログラムを計画し、重要な産業用コーティング・仕上げプロセスを実行します。こちらでどの程度の投資回収が見込めるかご確認ください、または自律製造システムのメリットについて詳しくはこちら。
産業用ロボット
- Facebookが自動化を活用し、ターゲットオーディエンスへ効果的にリーチする方法
- 自律スプレーロボットで一貫性を向上
- 塗装ロボットが手戻りを削減し、一貫性を高め、コストを削減する仕組み
- ホワイトペーパー:自動化ポテンシャルを解き放つ─低リスク・高リターンなロボットプロジェクト7ステップ
- 製造業におけるロボット自動化の真のコストを理解する
- バーチャルソリューションセンター:ロボットシミュレーションがシームレスな統合を実現する仕組み
- 産業用ロボットに不可欠な材料ガイド:鋼・アルミ・ゴム・ケブラー・バイオプラスチック
- 最適なSCARAロボットの選び方:製造業者向け総合ガイド
- ロボットマシンテンディング:定義、機能、産業メリットを徹底解説
- ロボット溶接トレーニングを加速:時間短縮と効率向上
- Yaskawa Motomanロボットプログラミング入門:速度と精度を高める最適な方法