



FANUCロボットプログラミングの極意:エキスパートが教える5つの実証済みテクニック
FANUCロボットがあなたのアプリケーションに最適だと判断したとしましょう。
では、FANUCをプログラミングする最良の方法は何でしょうか?
メーカー提供のデフォルトオプションを使うしかないのか、それとも本当の選択肢があるのか?
鮮やかな黄色のロボットで知られる日本のロボットメーカーFANUCは、ロボット自動化を導入したい企業にとって人気の選択肢です。
選んだロボットから最大の成果を得るには、最適なプログラミング手法を選ぶことが不可欠です。
デフォルトのFANUCプログラミングが制限的な理由
FANUCが提供するデフォルトのプログラミング方法を使わなければならないと思い込んでいるかもしれません。これは一般的な思い込みであり、確かに多くの人がデフォルト方法でFANUCロボットをプログラミングしています。
FANUCロボットでのデフォルトプログラミング方法は2つあります。
- TP(Teach Pendant)— FANUCティーチペンダントで使用される言語。ティーチペンダントで編集可能で、バイナリファイルとして保存されます。
- Karel — Pascal派生のプログラミング言語(多くの産業用ロボット言語と同様)。テキストエディタでロボットをプログラミングできます。
あなたやチームメンバーにKarelプログラミングの経験や、FANUCティーチペンダントの使用経験があれば、これらの方法も有力な選択肢となります。
しかし、ロボットのデフォルトプログラミング方法は、しばしば必要以上に難しく、他のプログラミング方法に備わる強力な機能を欠いています。
デフォルトオプションを選ぶだけで、より直感的で強力なプログラミングを逃している可能性があります。
FANUCロボットをプログラミングする5つのエキスパート手法
ロボットをプログラミングする最良の方法は、あなたの既存スキルを最大限に活かし、ロボットから必要なすべての機能にアクセスできるものです。
ここでは、あなたのスキルとロボットの能力を最大限に引き出す、FANUCロボットのプログラミングに優れた5つの方法を紹介します:
1. ティーチペンダントを使用
もちろん、ロボットのデフォルトプログラミング方法は、FANUCプログラミングのエキスパートによって広く使用されています。ロボットに付属のティーチペンダントを使えば、コア機能の多くにアクセスできます。
ティーチペンダントプログラミングには、ボタン操作、メニュー操作、目視でロボットを目的の位置へ動かす「ジョグ(jogging)」など、多くの手間がかかります。ある程度の規模と複雑さを持つプログラムを作成するのは長いプロセスです。後でプログラムを変更するのも同様に骨の折れる作業です。
ティーチペンダントプログラミングは、適切な手に渡れば強力です。しかし、最大の問題はオンラインプログラミングであり、時間がかかることです。ロボットを生産から外して再プログラミングする必要があり、生産性を低下させます。
2. テキストベースのオフラインプログラミングを使用
FANUCロボットでオフラインプログラミングを使用すれば、オンラインプログラミングの悪影響を軽減できます。これは、コンピュータ上でプログラムを作成し、完成したらロボットコントローラへダウンロードする方法です。
最も初歩的なオフラインプログラミングは、FANUCのKarelプログラミング言語を使ってテキストエディタでコーディングすることです。しかし、これにはFANUCロボットのプログラミング経験が大量に必要です。進行しながらデバッグする手段がなく、物理ロボットでのデバッグフェーズが長引き、オンラインプログラミングと同様の遅延を招きます。
3. グラフィカルなオフラインプログラミングを使用
FANUCロボットをオフラインでプログラミングするより良い方法は、専用のオフラインプログラミングソフトウェアを使用することです。これにより、ロボットのプログラムを作成・デバッグできます。物理ロボットを生産から外す前に、グラフィカルシミュレータを使用して行えます。
もちろん、オフラインプログラミングツールにも使いやすさの差があります。例えば、RoboDKはロボティクス経験がなくても誰でも使えるオフラインプログラミング・シミュレーションソフトウェアです。
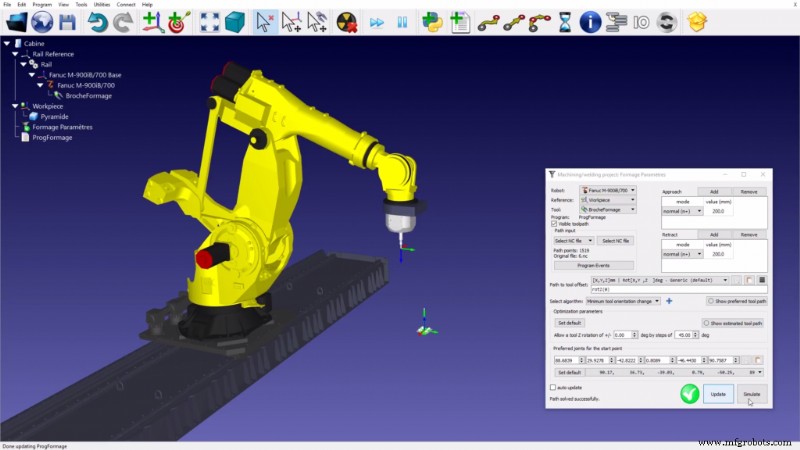
RoboDKは直感的なグラフィカルインターフェースを提供し、従来の方法では利用できない追加機能をロボットプログラミングにもたらします。例えば、専用の加工ウィザード、3Dプリント機能などです。
4. お気に入りのプログラミング言語を使用
経験豊富なプログラマーでも、FANUCやロボティクスの具体的な経験が少ない場合、自分の得意な言語でロボットをプログラミングできるか疑問に思うでしょう。
かつては、ラッパーライブラリやネットワーク通信ライブラリを作成してロボットコントローラとインターフェースする必要があり、困難でした。しかし、今は可能かつ簡単です。
RoboDKを使えば、いくつかの高水準プログラミング言語のいずれかでFANUCをプログラミングできます。シミュレータでオフラインでプログラムをテストしてから、ロボットへダウンロードできます。
5. ハンドヘルドプローブを使用
前の4つの方法はいずれも、幾何学とロボットプログラミングの理解を少なくとも一部必要とします。グラフィカルなオフラインソフトウェアでも、シミュレーション環境でロボットをドラッグ操作できますが、シミュレーション環境が現実世界とどう関連するかを考える必要があります。
そんな中、これらすべてよりさらに簡単な、もう1つのエキスパート手法があります。
RoboDK TwinTrackを使えば、ハンドヘルドプローブでロボットの望ましい動きをなぞるだけでプログラムを作成できます。ロボットはその正確な動きを再現します。TwinTrackはオフラインプログラミングと互換性があるため、ロボットの生産に影響を与えません。
あなたのFANUCロボットに最適なプログラミング方法は?
では、これらのプログラミング方法のうち、どれがあなたに最適でしょうか?
前述の通り、最良のプログラミング方法は、プログラマーとしてのあなたの既存スキルを最大限に活かし、ロボットの機能を最大限に引き出せるものです。
確かに、FANUCロボットに付属のデフォルト方法がこれらの基準を満たす場合もあります。
しかし、この記事で紹介した他のオプションを使えば、より強力な機能に、より簡単にアクセスできます。ロボットのティーチペンダントで延々とボタンを押したり、Karelプログラミング言語で悩んだりする必要はありません。
RoboDKでFANUCをプログラミングしてみたい場合は、RoboDKダウンロードページで無料トライアル版を入手できます。
RoboDKでFANUCロボットをプログラミングする方法の詳細については、専用のドキュメンテーションページをご覧ください。
FANUCロボットのプログラミングでどんな悩みがありますか? 下のコメント欄、またはLinkedIn、Twitter、Facebook、Instagram、RoboDKフォーラムでの議論にご参加ください。
産業用ロボット
- マイクロプロセッサプログラミングの基礎
- FANUCロボットの効率的なオフラインプログラミング:5つの必須ステップ
- CNCロボットプログラミングをマスター:効率化への7つのシンプルステップ
- ロボットプログラミング初心者がマスターすべき11の必須基礎知識
- 産業用ロボットプログラミング入門:初心者ガイド
- 2022年ロボティクストレンド:製造業者のための革新的自動化戦略
- ファナックロボティクス:産業オートメーションの革新をリード
- ファナックP-250iA塗装ロボット:比類なきカバレッジ、精度、効率
- Fanuc M-430iA/2F:食品業界向け高速ピッキング&パッキングロボット
- ABB RobotStudioでROIを最大化:オフラインプログラミングとシミュレーション
- Fanuc P-50iB:一貫性と汎用性で完璧な塗装を実現する塗装ロボット