



ロボットプログラミング初心者がマスターすべき11の必須基礎知識
ロボットプログラミングを始める際、最も役立つ基本特性は何でしょうか?
ロボティクスの世界が初めての方も、プログラミングスキルを向上させたい方も、知っておくべきロボットプログラミングの基礎トップ11を紹介します。
ロボットプログラミングを始めるにはロボティクスの学位が必要のように感じられることがあります。従来の産業用ロボットプログラミングアプローチは、新人プログラマーにとってハードルが高く見えます。
しかし、ロボティクスの基礎をしっかり理解し、優れたロボットプログラミングソフトウェアがあれば、簡単かつ迅速に始められます。
最も役立つロボットプログラミングの基礎11項目:
1. ロボットの基本構成要素
ロボットのプログラミング方法を学ぶ前に、産業用ロボットの基本構成要素を把握しておくと役立ちます。そうすれば、プログラミングする物理マシンに少なくとも慣れることができます。
例えば、6自由度(6 DoF)産業用ロボットの最も基本的な構成要素は:
- マニピュレータアーム
- エンドエフェクタ
- コントローラ
- 電源
- センサー(ある場合)
コンポーネントはロボットの種類によって多少異なります。
2. 自由度(Degrees of Freedom:DoF)
ロボティクスにおける重要概念「自由度(DoF)」をすでに紹介しました。
ロボットのDoFは、ロボットが独立して動かせる軸の数を指定します。例えば、6 DoFのマニピュレータアームは、6つの独立して制御可能な軸を持ちます。一部のDoFは「回転(revolute)」(点を中心に回転)、一部は「直線(linear)」(直線上を移動)です。プログラミング前に、対象ロボットのDoFに慣れておくと有益です。
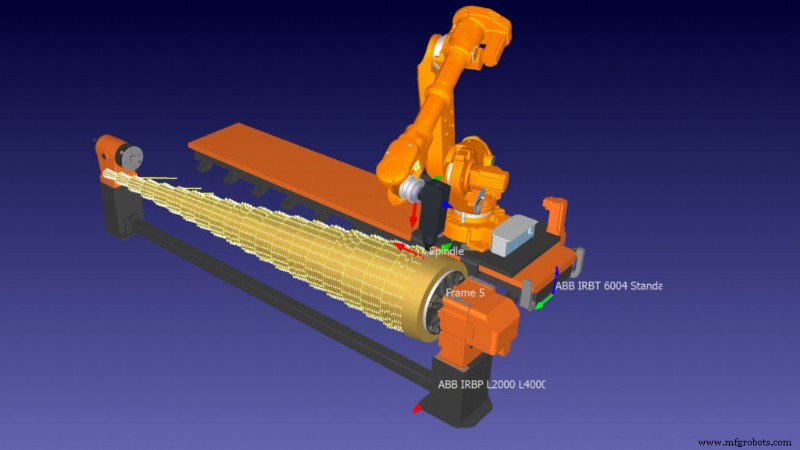
3. 関節とエンドエフェクタ
ロボットの「ビジネスエンド」(タスクを実行する部分)は「エンドエフェクタ」と呼ばれます。プログラミング時、通常はロボットのエンドエフェクタを特定の位置へ誘導することに最も関心があります。
ロボットを動かすには、ロボットの各DoFの目標位置を指示する必要があります。RoboDKのようなソフトウェアを使えば、各関節の具体的な位置を指定する代わりに、エンドエフェクタの目標位置を直接プログラミングできます。
4. ポーズ:位置と姿勢
エンドエフェクタにどこへ行くかをどう指示するか?
ロボットのエンドエフェクタ(またはプログラミングするその他の位置)の位置と姿勢を組み合わせたものを「ポーズ」と呼びます。ロボットがプログラム内で移動するあらゆる位置のポーズを指定する必要があります。プログラミングでポーズを指定する最も一般的な方法はオイラー角です。
詳細は「Robot Euler Angles: The Essential Primer」を参照してください。
5. ツールセンターポイント(TCP)
プログラミング時にエンドエフェクタのポーズに最も関心があるため、ツールの動作中心を指す用語として「ツールセンターポイント(TCP)」をよく使用します。
異なるエンドエフェクタでの例:
- グルーガン — TCPをガンの先端に設定
- グリッパー — TCPをグリッパーのフィンガー中心に設定
- 溶接ガン — TCPをガン先端から数ミリ離れた、炎が最も高温になる位置に設定
プログラマーとして、ロボットのTCPをどこに置くのが最も合理的かを選択します。
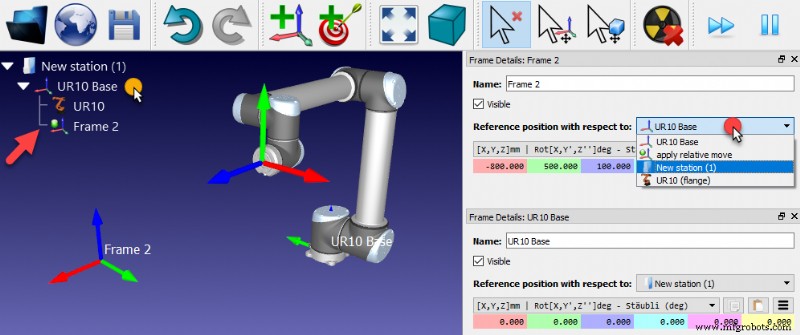
6. キネマティクス(運動学)
ロボティクスのより難しい側面の一つがキネマティクスです。これはロボットの幾何学的配置を意味し、かなり大きな方程式やアルゴリズムとして表現されます。
順運動学の方程式は「ロボットの関節を特定の位置に設定したら、TCPはどこに行くか?」という問いに答えます。
逆運動学のアルゴリズムは逆の問い「TCPをこのポーズに持っていきたい場合、関節をどの位置に設定すべきか?」に答えます。
優れたロボットプログラミングソフトウェアがあれば、独自のキネマティクスを定式化する必要はおそらくありませんが、基本概念を理解しておくと役立ちます。
7. 関節リミット
キネマティクス方程式は純粋な幾何学と数学でロボットを記述します。しかし、ロボットは物理的な機械です。物理的なロボットは、幾何学的に到達可能なすべての位置に到達できるわけではありません。
プログラミングに関節リミットを導入し、ロボットの関節の動きを物理的に可能な位置のみに制限します。単に「この関節はこの角度を超えて動けない」とプログラムに伝えます。
8. 移動タイプ
ロボットをプログラミングする際、ロボットに実行させる移動にはいくつかのタイプがあります。
基本の3つの移動:
- 関節移動(Joint Move)— 高速で粗い移動。すべての関節が目標位置へできるだけ速く移動しようとします。衝突を避けるため、関節移動はロボットがフリースペースを移動する場合のみプログラミングすべきです。
- 直線移動(Linear Move)— 2つのポーズ間を直線で制御移動。ロボットは必然的に低速になりますが、不必要な衝突を招きません。
- 円弧移動(Circular Move)— 直線移動と同様に制御された移動ですが、円弧軌道を通ります。
9. シミュレーションとオフラインプログラミング
ロボットのプログラミング方法には、ロボットメーカーが提供する(通常複雑な)プログラミング言語を使って「手を汚す」方法など、さまざまあります。
シミュレーションとオフラインプログラミングは、より簡単なプログラミング方法を提供します。物理ロボットを直接プログラミングする代わりに、直感的なコマンドを使ってロボットのシミュレーションモデルをプログラミングします。ソフトウェアが物理ロボットが理解できるコードへ変換します。
10. ポストプロセッサ
オフラインプログラミングソフトウェアでロボットプログラムを変換する部分を「ポストプロセッサ」と呼びます。プログラミングソフトウェアには、ロボットメーカーごとに異なるポストプロセッサがあり、場合によっては複数あります。
詳細は「Robot Post-Processors: Everything You Need to Know」を参照してください。
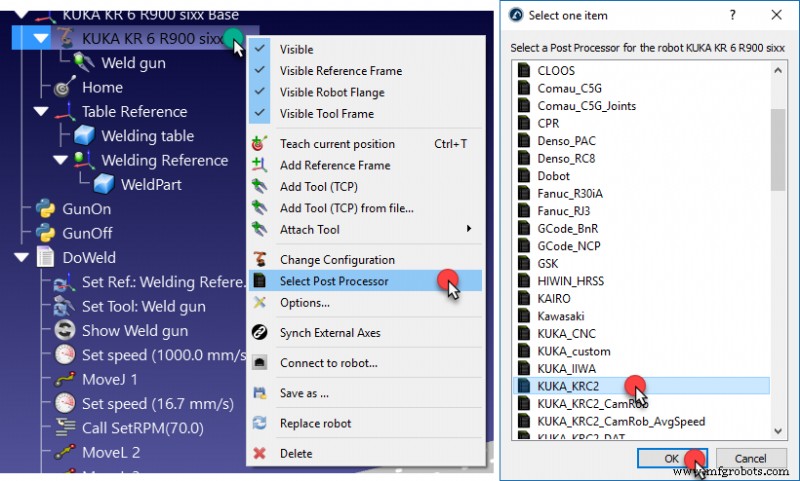
11. デバッグ
どのプログラミング方法を使用するにせよ、デバッグは必須の基本スキルです。ロボットを本番環境で稼働させる前に、プログラムが意図通りに動作するか必ずデバッグしてください。
オフラインプログラミングでは、物理ロボットにプログラムをダウンロードする前に、シミュレーションモデルでプログラミングできるため、追加のデバッグステップが得られ、エラーの可能性が減ります。
今すぐロボットプログラミングを始めたい場合は、RoboDKの無料トライアルをダウンロードできます。
ロボットプログラミングのどの基本面についてサポートが必要ですか? 下のコメント欄、またはLinkedIn、Twitter、Facebook、Instagram、RoboDKフォーラムでの議論にご参加ください。
産業用ロボット
- TPUフィラメント完全ガイド:3Dプリントの柔軟素材をマスターする
- ロボットプログラミングの理解:3つの主要手法を解説
- リモート監視・プログラミング・予知保全が産業用ロボットをどう変えるか
- 垂直多関節ロボット:業界最多用途の産業用ロボット完全ガイド
- 直交ロボット:高度な自動化を実現するスケーラブルなソリューション
- SCARAロボット:多用途・高速・高精度な産業自動化の究極ガイド
- ロボットプログラミングツール投資の適切なタイミングを見極める方法
- 産業用ロボットプログラミング入門:初心者ガイド
- 効率的自動化のための最適なロボットピッキングソフトウェア選び方
- ファナックP-250iA塗装ロボット:比類なきカバレッジ、精度、効率
- Motoman K6の内部構造:6軸設計が実現する高精度動作