



先進3Dロボットビンピッキングで製造効率を最大化
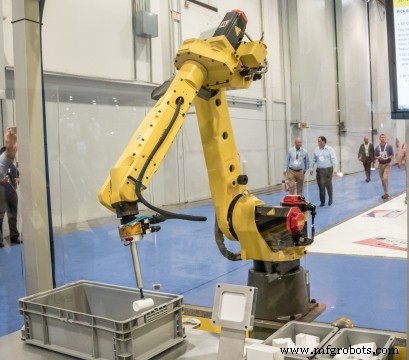
ビンピッキングは、部品の非構造化環境のため、従来メーカーにとって問題となってきました。ランダムに配向した部品の山がビンに無秩序に保管されている場合、それらを分離し、部品の幾何学的特性に適応できるコンベアベルトに配置する必要があります。従来のロボットの2-D性質はこれを困難にしていましたが、インテリジェントなビジョンガイドロボットシステムがピッキングプロセスを自動化できます。
Fanuc M-2000iAとiRVision 3D
Fanuc Roboticsは、iRVision 3Dレーザービジョンセンサーを搭載したM-2000iAを開発し、ビンから部品を特定してピックアップします。Fanucのインテリジェントロボットテクノロジーは、フリースタイルビンピッキングへの扉を開きました。
レイヤードビジョンと3Dキャリブレーション
レイヤードビジョンは、ビンピッキングのインテリジェントソリューションへの第一歩でした。3-D表現が作成されると、製品の主要特徴を見つけるために必要な画像処理が大幅に削減されました。3-Dイメージをコントローラーソフトウェアにアップロードし、3-Dキャリブレーションを実行できます。ビジョンシステムとロボットコントローラーは、ピックアップされる部品の特定の輪郭に対して、同じグローバル座標系でキャリブレーションする必要があります。プログラムパスを作成し、実装できます。
Fraunhofer IPAのアプローチ
Fraunhofer IPAは別のアプローチで問題に取り組みました:3-Dデータを分析してオブジェクトを認識するアルゴリズムを開発し、異なるオブジェクトにはロボットのグリッパーの調整のみを必要とします。IPAソフトウェアは、測定点群における幾何学的プリミティブ(球や円錐などの形状)のベストフィットに基づいています。プリミティブが認識されると、オブジェクト全体を特定できます。
エアホッケーへの応用例
ビンピッキングビジョンシステムはエンターテインメントにも有用です:オハイオノーザン大学の学生グループが、ゲームプレイ中にエアホッケーパックを追跡するシステムを開発しました。パックをピックアップして別の場所に置く代わりに、ロボットはパックをピックアップして相手側のエアホッケーテーブルに打ち返すようにプログラムされました。
ビジョンとインテリジェントシステムが、ビンピッキング自動化の新しいレベルへの扉を開きました。RobotWorxは、複数のロボットブランドからビンピッキングロボットを顧客に供給します。ロボティックビンピッカーの購入にご興味がおありの場合は、今すぐオンラインまたは877-762-6881でお問い合わせください。
産業用ロボット
- Robotiq、中〜大量生産向け手頃で多機能なビンピッキングロボットを発表
- ユニバーサルロボット、機械への仕込みを自動化する「ActiNavキット」を発表
- 生産性向上:最新ビンピッキングソリューションの信頼性
- AI駆動ロボット袋ピッキング:課題から現実へ
- 精密ビンピッキング:ハンドアイ協調を活用した高度なロボット自動化
- ビンピッキング自動化で生産を最適化:検討すべき重要ポイント
- 生産性ブースト:ロボット溶接性能を最大化する4つの実証済み方法
- ロボットデバリング導入で品質と効率を向上
- ロボットデバリング:生産効率と製品品質を向上
- 現代製造業における3つのコアロボットシステム
- インラインコーヒーフィルター選びの3つの必須質問——圧縮空気フィルター選定にも通じる考え方