



コボット2026:協働ロボットの仕組みと重要性
EVST編集チーム著 · 最終更新:2026年6月10日
協働ロボット(コボット)は、安全柵なしで人と並んで稼働できるよう設計された軽量産業用アームです。これを実現するのが「出力と力の制限」です:各関節のトルクセンサが接触を感知し、衝突が怪我を引き起こす前にアームを即座に停止または後退させます。ISO/TS 15066は、人間とロボットの許容近接度を定義する4つの協働モードを規定しています。2026年時点で、コボットのペイロードは通常3kg〜30kg、リーチは概ね600mm〜1,800mmの範囲です。
コボットを従来型ロボットと区別するもの
「協働的」という用語は、機械的なクラスの違いではなく、安全能力を指します。コボットは依然として、全関節にサーボモータ、ギアボックス、エンコーダを備えた6軸多関節アームです。それを際立たせるのは、共有スペースで安全に動作できるよう追加されたセンシングと制御、そして怪我リスクを最小化する設計(丸みを帯びたエッジ、低移動質量、ピンチポイントなし、速度制限)です。
従来型産業用ロボットは、ガードされたセル内で、人間が作業範囲にいないことを前提に、速度、ペイロード、繰り返し精度を追求して作られています。コボットは、ピーク速度とペイロードをトレードオフに、共有スペースでの稼働能力を獲得し、その結果、導入経済性が変わります:コボットセルはフェンス、ライトカーテン、柵付きセルに必要なオーバーヘッドスペースを不要にできます。このコスト削減は、中小規模メーカーにとっての主要なメリットです。コボットのタイプと選定基準の構造的なウォークスルーについては、コボットタイプ・選定・アプリケーション完全ガイドを参照してください。この記事を補完し、安全メカニズムへのより深い掘り下げを提供します。
国際ロボット連盟(IFR)2025年世界ロボットレポートによれば、協働ロボットは産業用ロボット市場において台数成長率で最も急成長しているセグメントであり続けていますが、総設置台数ではまだ少数派です。成長は、ワーク重量が軽く、人ロボット近接が運用上有用な電子組立、マシンテンディング、包装に集中しています。
コボットの仕組み:安全メカニズム
コボットを可能にする核心技術は、接触力をどう感知し制限するかです。2026年時点で3つのアプローチが主流であり、ほとんどの量産コボットは複数を組み合わせています。
関節トルクセンシング
各関節にトルクセンサを内蔵、またはコントローラがモータ電流からトルクを推定します。通常動作時、コントローラはプログラムされた経路と速度における期待トルクプロファイルを把握しています。実測トルクが閾値を超えると、予期せぬ外力と解釈し、保護停止をトリガー、アームを安全な姿勢へ戻します。接触から停止までの反応時間はミリ秒オーダーで、接触力を怪我の閾値以下に抑えます。
出力と力の制限(PFL)
PFLは最も一般的な協働手法です。ロボットは、最悪ケースの接触でも、伝達力と圧力がISO/TS 15066 Annex Aで定義される関連身体部位の生体力学的限界以下に留まるよう設計・設定されます。これは、低移動質量、速度制限、丸みを帯びた形状、上述のトルクセンシング停止によって達成されます。PFLにより、多くのコボットはフェンスやライトカーテンなしで稼働できます。ロボット自体が安全システムとして機能するからです。
速度と分離監視
代替または補完として、レーザースキャナ、3Dカメラ、安全マットなどの外部安全センサがオペレータの位置を追跡します。誰も近くにいないときはフル速度で稼働、人が近づくと減速、保護分離距離を侵害すれば停止。これにより、ワークスペースがクリアなときは生産速度を犠牲にせず、より高速・高ペイロードなロボットを協働的に振る舞わせられます。
実務では、最もクリーンな導入は手法を組み合わせます:ベースライン安全としてPFL、ワークスペースがクリアなときにスループットを回復するため速度・分離監視を重ねる。組立ライン導入の業界観察によれば、純粋な最悪ケースPFL速度設定のコボットは、ワークスペースがクリアなときにフル速度で走行できる同アームと比較して、潜在スループットの40%〜60%を失うことがあります——そのためハイブリッド構成が、より高ボリュームラインではデフォルトになっています。
ISO/TS 15066による4つの協働モード
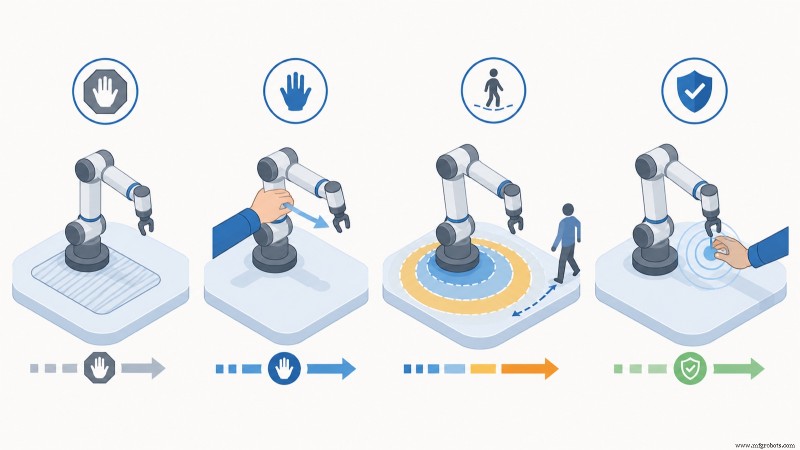
ISO/TS 15066:2016は、協働運用についてISO 10218を補完し、4つの異なる協働手法を定義します。単一アプリケーションで1つを用いることも、複数を組み合わせることもあります。アプリケーションがどのモードを必要とするかを理解することが、安全なコボットセル仕様策定の第一歩です。
| 協働モード | 仕組み | 人ロボット相互作用 | 典型的アプリケーション |
|---|---|---|---|
| 安全定格監視停止 | 人が共有スペースに入るとロボット停止、離れると再開 | 人間が協働ゾーンにいる間は動作なし | ロボットセルの手動ロード/アンロード、時折の共有スペースタスク |
| ハンドガイディング | オペレータがハンドガイドデバイスでアームを物理的に動かし、ロボットが加わった力に従順 | 直接的な物理誘導、ロボット動作はオペレータ駆動 | パスティーチング、アシストリフト、少量部品位置決め |
| 速度と分離監視 | 安全センサで測定されたオペレータ距離に応じてロボット速度をスケーリング | 動的速度低減による共存、最小距離で完全停止 | 人間とロボットが交互に近接する混在セル |
| 出力と力の制限 | 設計と制御により接触力と圧力を生体力学的限界以下に維持 | 直接接触許容;予期せぬ力で停止 | 共同組立、マシンテンディング、オペレータ隣接の包装 |
ISO/TS 15066は生体力学的限界を身体部位ごとに整理しています:顔面と頭蓋の限界は上腕や手より遥かに厳しく、潜在的怪我の深刻さを反映しています。正しいリスクアセスメントでは、接触可能なロボットパスの各部位を、接触し得る身体部位にマッピングし、関連する限界以下で力と圧力が留まることを検証します。これが、あるアプリケーションで「安全」なコボットが、別のアプリケーションで自動的に安全ではない理由です:ツール、ワーク、レイアウトを変えると接触シナリオが変わるからです。
コボットの構成要素:コンポーネントと仕様
コボットの仕様書は小型産業用ロボットに似ていますが、協働特有の項目がいくつか追加されます。選定時に最も重要なパラメータは:
- ペイロード — ツールフレンジでの最大質量(グリッパ/ツール含む)。2026年コボットペイロードは3、5、6、10、12、16、18、20、および30kgクラスに集中。
- リーチ — 作業範囲の半径、通常500mm〜1,800mm。製品ファミリ内でリーチとペイロードはトレードオフ関係にあります。
- 繰り返し精度 — 教示点への復帰精度、通常±0.02mm〜±0.1mm(サイズ依存)。繰り返し精度は一貫性を測り、ほとんどの組立・テンディングタスクが求めるものです。
- 自由度 — 汎用3Dタスクでは6軸が標準。7軸コボットは雑然とした空間でのリーチアラウンド柔軟性を追加。
- ツールフランジとI/O — 取付インターフェースと、グリッパ・センサ用の電気/空圧接続。多くはリストを通して配線。
- 安全定格機能 — 設定可能な安全ゾーン、速度制限、力制限、安全定格監視停止。すべてISO 10218-1およびIEC 61508/62061機能安全レベルで認証済み。
協働能力は、単一の可視コンポーネントではなく、主にコントローラと関節センシングに宿ります。だからこそ、ペイロードとリーチが同一の2アームでも、安全性と速度で大きく異なることがあります:差は安全コントローラ、センサ分解能、衝突検出チューニングにあるからです。
コボットが活躍するアプリケーション
コボットは、ワーク重量が控えめで、人間の近接が有用で、ピークサイクルタイムよりもアームの再配置柔軟性が重要なアプリケーションで真価を発揮します。2026年の主要アプリケーションファミリは:
マシンテンディング
NC工作機械、射出成形機、プレスブレーキのロード/アンロード。コボットがブランクをピックし、機械にロード、サイクル待機、完成品をアンロード。コボット停止時でもオペレータが機械にアクセスできるため、セルは柔軟性を保ちます。マシンテンディングは設置台数ベースで最大のコボットアプリケーションです。
組立とねじ締め
反復的な締結、挿入、ピックプレース組立タスク。判断を要するステップを人間が担うケースで、隣で作業することが多い。力制御コボットは、挿入タスク(圧入、スナップフィット)で優れ、プログラムされた力プロファイルで部品損傷を防ぎます。
包装とパレタイジング
ライン末端のケース詰めと軽量パレタイジング。コボットパレタイザーはアームペイロードまでの箱を扱い、パレット上に安定したスタックを構築。より重いケースではペイロードが制約となり、従来型パレタイジングロボットが担当します。
品質検査とラボオートメーション
カメラ/センサ搭載コボットが反復検査パスを実行。ラボではサンプルハンドリング、ピペッティング、機器テンディングを担当。柵なしレイアウトは、人と機器が狭いベンチを共有する環境に適しています。
溶接と表面仕上げ
コボット溶接はジョブショップで急成長中。短いシームと少量生産では、柵付き溶接セルを正当化できません。コボットは力制御でサンディング、ポリッシング、デバリもこなします。重量ワークの持続的大量溶接では、柵付き6軸アームが適任です(重工業向け溶接ロボットガイド参照)。
危険・極限環境
防爆コボットは、化学、塗装、エネルギー施設など可燃性ガス雰囲気へ協働運用を拡張します。これらは標準コボットハウジングではなく、認証済みエンクロージャ等級を必要とします。詳細については、危険環境向け防爆コボット専用ガイドを参照してください。
コボット vs 産業用ロボット:それぞれが勝つ場面
コボットと従来型産業用ロボットの選択は、どちらの技術がより先進的かという問題ではなく、アプリケーションの決定です。以下のマトリックスがトレードオフを整理します。
| 要因 | 協働ロボット | 従来型産業用ロボット |
|---|---|---|
| ペイロード | 通常 3〜30 kg | 5〜800+ kg |
| 速度 | 安全のため制限;分離監視で高速化可能 | 高速、サイクルタイムに最適化 |
| 安全ガード | リスクアセスメント後、多くは柵なし | 柵、ライトカーテン、インターロック必須 |
| 床面積 | コンパクト、ガードフットプリントなし | 大きい、安全ペリメータ含む |
| 再配置 | 高速;アームをタスク間で移動可能 | 遅い;セルは半永久的 |
| 適した用途 | 低ペイロード、高品種、人隣接タスク | 大量、高ペイロード、継続サイクル |
完全な意思決定フレームワークについては、コンパニオン分析「コボット vs 産業用ロボット:2026年、あなたの工場はどちらを選ぶべきか」を参照してください。要約すると、ペイロードが低く、レイアウトが人とのスペース共有をメリットとし、ラインが頻繁に変わるならコボット。ボリュームとペイロードが高く、セルを専用化できるなら従来型ロボットが勝ちます。
コボットを安全に導入する:リスクアセスメント
よくある誤解は「コボットは箱から出せば安全」というもの。アーム自体は協働的に作られていますが、アプリケーション全体——アーム+ツール+ワーク+レイアウト+タスク——をアセスメントし、認証する必要があります。ISO 10218-2およびISO/TS 15066の下では、インテグレータ(多くはエンドユーザー)が完全な協働アプリケーションのリスクアセスメントに責任を負います。
- ハザードを特定する。 人との接触が可能なロボットパス上の全ポイント、ツールハザード(鋭利なグリッパ、高温エンドエフェクタ)、ハンドリングされるワークをマッピング。
- 協働モードを分類する。 タスクがISO/TS 15066の4モードのどれを、サイクルのどのフェーズで使うか決定。
- 生体力学的限界を検証する。 力・圧力制限運用では、各接触シナリオの力・圧力が、当該身体部位のAnnex A限界以下であることを、計算またはフォースプレッシャーテストデバイスによる実測で確認。
- 安全機能を設定する。 速度、力、ゾーン制限をセーフティコントローラで設定し、バリデート。
- 文書化とバリデーション。 アセスメントを記録し、実装セルをそれに照らし合わせて検証。ツール、ワーク、レイアウトが変われば再アセスメント。
実務では、EVSTアプリケーションエンジニアが現場で協働セルをコミッションする際、バリデーションで最も頻繁に見つかるのは、グリッパや鋭利なエッジを持つワークが、アーム自体は力制限内でも、Annex A限界を超える接触圧力を生むケースです。対処は通常、グリッパ再設計、エッジガード、当該パスセグメントの速度低減——ロボット変更ではありません。このステップを、コボットなら安全エンジニアリングが不要と想定するバイヤーが最も過小評価しがちです。
EVSTの協働ロボット製品群
成都本社、温嶺製造のEVSTは、7年間で100ヶ国以上へ自動化を出荷。協働ロボットラインは3kg〜30kgクラスのペイロードをカバーし、公開モデルには3kg/620mm、6kg/917mm、12kg/1,300mm、18kg/900mmアームが含まれます。また、危険雰囲気向け防爆協働ロボットとケータリングサービス用コボットラインに加え、従来型QJAR産業用ロボット、SCARA、デルタ製品ファミリも生産しています。
EVST生産ラインはIATF 16949自動車グレード品質認証を保持し、製品はCE、SGS、TUVサードパーティ認証取得済み。防爆コボットは可燃性雰囲気での使用定格を持ち、標準コボットハウジングでは入れない環境へ協働運用を拡張します。同社は許可済み発明特許1件(CN ZL 2020 1 1601091.6)、実質審査中の発明特許4件、ソフトウェア著作権2件を保有し、100ヶ国以上にわたるフィールドエンジニアリングネットワークで、現地コミッショニングとリスクアセスメント支援を提供しています。
よくある質問
協働ロボットを簡単に言うと?
協働ロボットは、安全柵なしで人と並んで安全に働けるロボットアームです。関節のトルクセンサで接触を検知して即座に停止し、低質量、速度制限、丸みを帯びた表面により、ISO/TS 15066で定義される怪我を引き起こす力・圧力限界以下にあらゆる接触を抑えます。
コボットは本当に安全フェンスがいらないのか?
多くの場合不要ですが、自動的ではありません。フェンスが必要かは、アーム+ツール+ワーク+タスクという完全なアプリケーションのリスクアセスメントによります。多くの低ペイロード・低速アプリケーションはアセスメント後に柵なしで稼働します。しかし、鋭利なツール、重い・鋭利なワーク、高速要求があれば、追加ガードや速度・分離監視が強制されることがあります。コボットは柵なしレイアウトを可能にします;リスクアセスメントがそれが許容可能かを確認します。
コボットに必要なペイロードとリーチは?
ワーク重量+グリッパ重量でペイロードをサイジングし、約20〜30%のマージンを確保。小型部品のマシンテンディングなら5〜10kgアームが一般的。パレタイジングや重量ハンドリングなら16〜30kg。リーチはタスクの全作業範囲をカバーするもの。卓上・マシンテンディング作業なら通常600〜1,300mm、パレタイジングならより長いリーチが必要。
ISO 10218とISO/TS 15066の違いは?
ISO 10218(パート1と2)は産業用ロボットとその統合のコア安全規格です。ISO/TS 15066は、協働運用に特化してこれを補完する技術仕様で、4つの協働モードとAnnex Aの生体力学的力・圧力限界を追加しています。協働アプリケーションは両方を満たす必要があります。バイヤー向け解説は、EVST製品サイトのコボット安全基準ガイドを参照してください。
コボットはどれくらい速く動けるか?
力・圧力制限モードでは、最悪ケース接触が生体力学的限界内に収まるよう速度が制限され、従来型ロボットより大幅に遅いことが多いです。速度・分離監視があれば、オペレータが防護ゾーンにいないときは同アームを機械的最大速度近くまで走らせ、人が近づくと減速・停止できます。ハイブリッド構成なら、協働安全性を維持しつつ失われたスループットの大半を回復できます。
次のステップへ
特定のコボットをペイロードとリーチ要件にマッチングし、見積もりへのパスを得るには、EVST製品サイトガイド:協働ロボットペイロード選定 3kg〜30kgを参照してください。柵なしセル仕様前にバイヤーが必要とする安全基準の詳細については、コボット安全基準のバイヤー向け解説をご覧ください。より広い導入判断については「コボット vs 産業用ロボット」、投資回収試算には中小製造業向けコボットROI計算ツールをご利用ください。調達に関するご質問は、EVSTセールスまでお問い合わせページからご連絡ください。
著者について:EVST編集チームは、自動化プロジェクトを評価するエンジニアとオペレーションリーダー向けに、産業用ロボティクスとインテリジェントマニュファクチャリングについて執筆しています。EVST(EVS TECH CO., LTD)は2018年成都設立、600件以上の自動化プロジェクトを納入、100ヶ国以上へ出荷実績。IATF 16949自動車グレード認証、およびQJAR、協働ロボット、SCARA、デルタ製品ファミリ全体でCE / SGS / TUVサードパーティ認証を取得しています。
産業用ロボット
- 危機時に製造業を強化するロボティクスの5つの実証済み方法
- COVID-19不況を乗り切る:製造業レジリエンスにおける自動化の役割
- ABB自動車向けロボット:塗装からスポット溶接、組立まで自動車産業自動化をリード
- Motomanピッキングロボットでゴルフボールを整列・ティー配置自動化
- 手動金属旋盤操作マスター:初心者向けステップバイステップガイド
- 産業用ロボットの真のコスト理解:価格内訳と隠れた費用
- 塗装自動化が安全性を高め、製造現場のハザードを低減
- AIがロボティクスを革新:自律走行車からスマート製造まで
- コボット:中小製造業者のための産業用ロボティクスの未来
- Motoman SK120の内部構造:6軸設計とコアコンポーネント
- ロボットマニピュレーター完全ガイド:構造・種類・用途を徹底解説