



高性能ドローンESC設計:必須設計要因と市場ソリューション
ドローン工学では、モーター速度と方向の精密な制御が最重要です。ブラシレスDCモーターがコンパクトサイズ、低コスト、堅牢な性能で市場を支配しています。電子速度制御装置(ESC)は、電力供給、電流検知、マイクロコントローラロジック、フライトシステムとの通信を管理するハブであり、現代のUAVに不可欠です。
ESC設計の核心考慮事項
ESCをアーキテクトする際、エンジニアは以下の重要パラメータを検討しなければなりません:
- ドローン搭載バッテリータイプと電圧定格
- モーター仕様と電力クラス
- コンポーネントと製造の予算制約
- 電磁両立性(EMC)と干渉耐性
ほとんどのクアッドコプターは、ブラシレスDC(BLDC)または永久磁石同期(PMSM/BLAC)モーターを採用。選択が制御アルゴリズムを決定します:台形制御または磁界方向制御(FOC)。台形制御は6相スイッチングシーケンスを使用し、センサーレス構成では逆起電力でロータ角度を推定。一方FOCは正弦波相電流を供給し、1°〜5°の角度精度と急加速時の最大トルクを実現します。
磁界方向制御アーキテクチャ
FOCはドローンESCの業界標準で、滑らかなトルク生成と効率的な電力使用を可能にします。典型的なFOCブロック図には以下が含まれます:
- デュアルPI電流コントローラ
- オプションの速度ループと基準電流生成器
- Clarke、Park、逆Park変換による参照座標系変換
- 空間ベクトル変調器(SVM)によるPWM波形生成
- 起動/停止ロジックと保護回路
- センサーレスロータ位置推定用オブザーバ(オプション)
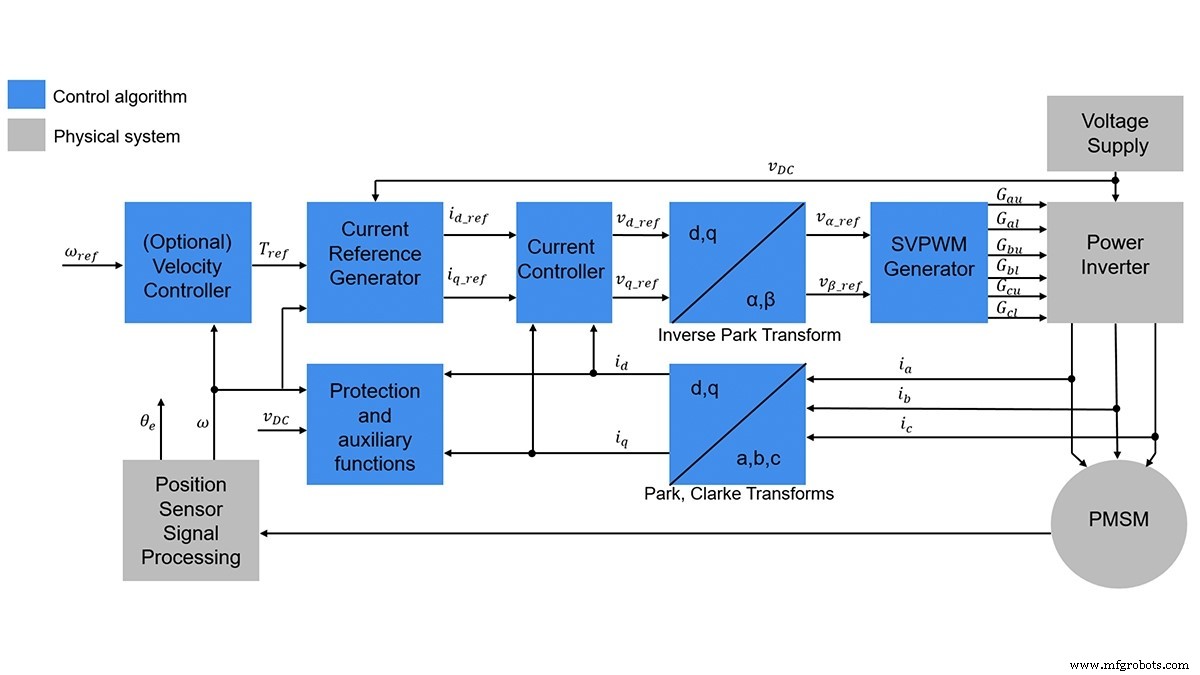
図1. 磁界方向制御ブロック図(出典:MathWorks)
オープンループとクローズドループ(センサーレス)制御の選択は、アプリケーションの精度要件によります。クローズドループシステムは電流と電圧を継続的に監視して偏差を補正し、負荷変動下でも一貫した性能を確保します。
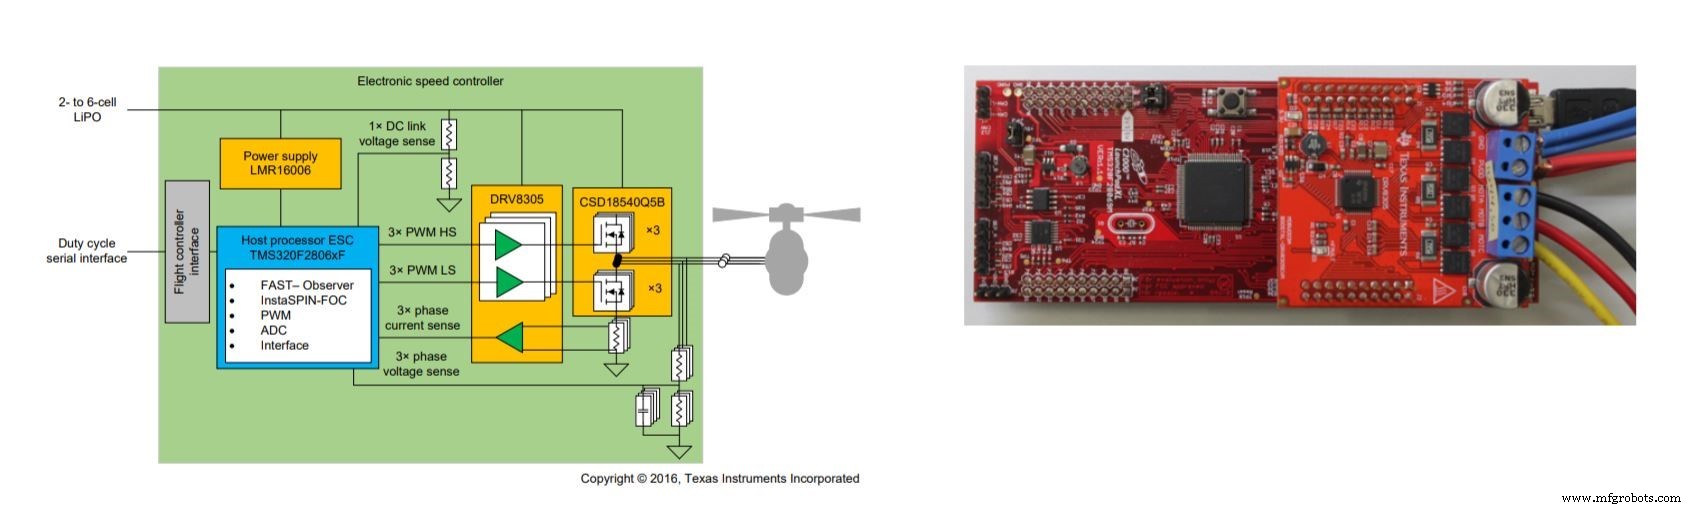
図2. センサーレスESC設計(出典:Texas Instruments)
クアッドコプターの力学とモーター協調
典型的なクアッドコプターでは、2つのモーターが時計回り、対向する2つが反時計回りに回転。4モーターすべてで等しい推力なら水平飛行、差動推力でロール、ピッチ、ヨー、高度変化を生成。フライトコントローラーはPIDループでモーター速度をリアルタイム調整し、複雑な機動中の安定性を確保します。
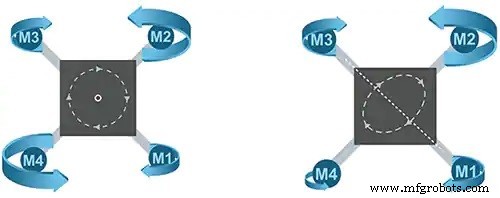
図3. ドローン機動のためのローター速度組み合わせ(出典:STMicroelectronics)
リファレンスデザインと商用ソリューション
主要半導体ベンダーがターンキーESCソリューションを提供し、設計サイクル短縮と信頼性確保を支援:
- Texas Instruments──InstaSPIN-FOCとInstaSPIN-MOTIONファミリが、センサーレスFOC向け32ビットMCUベース制御を提供。12,000 RPM超のモーターとピーク電流30A超をサポート。
- STMicroelectronics──STEVAL-ESC001V1リファレンスボードが、6S Li-Poパックから任意の3相BLDC/PMSMモーターをピーク30Aまで駆動。事前設定ファームウェア(STSW-ESC001V1)とSTM32 FOC SDKで開発を効率化。
- NXP──RDDRONE-FMUK66フライトキットが、STM32マイクロプロセッサ、Linux、OpenCV、GPS、40A ESCを組み合わせ、自律ドローンとUAV向けオープンソースプラットフォームを提供。
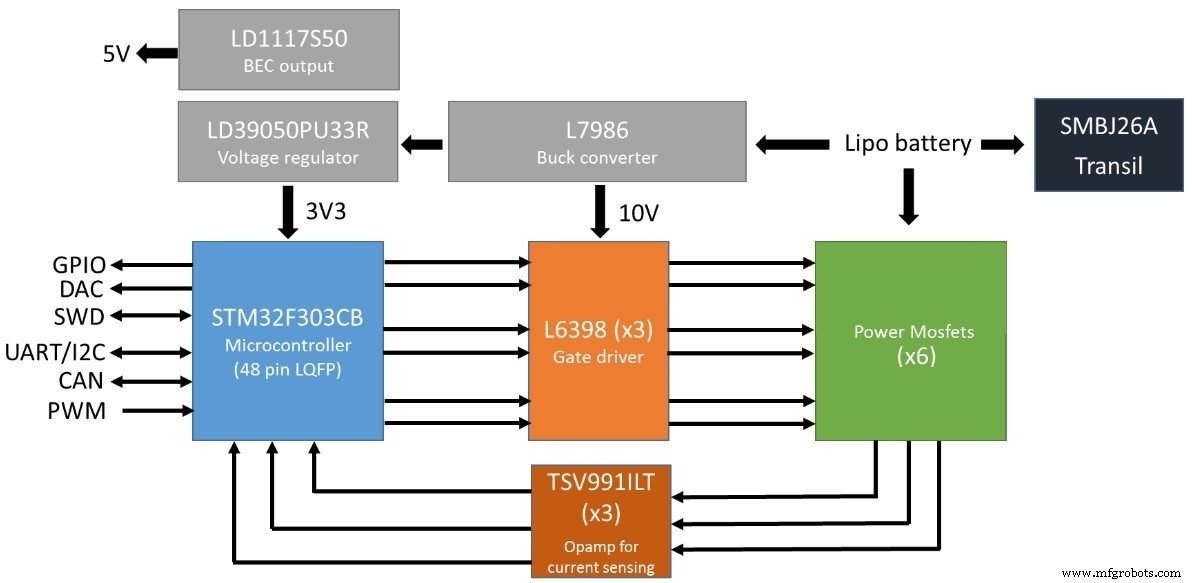
図4. STのSTEVAL-ESC001V1ソリューション(出典:STMicroelectronics)
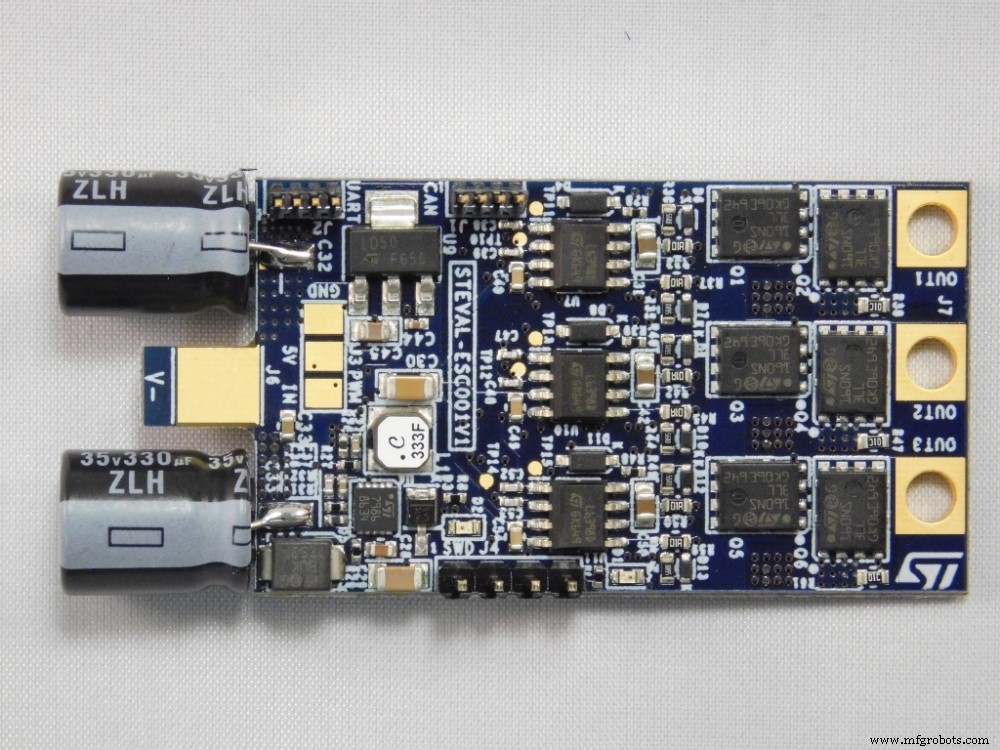
図5. STEVAL-ESC001V1ボード(出典:STMicroelectronics)
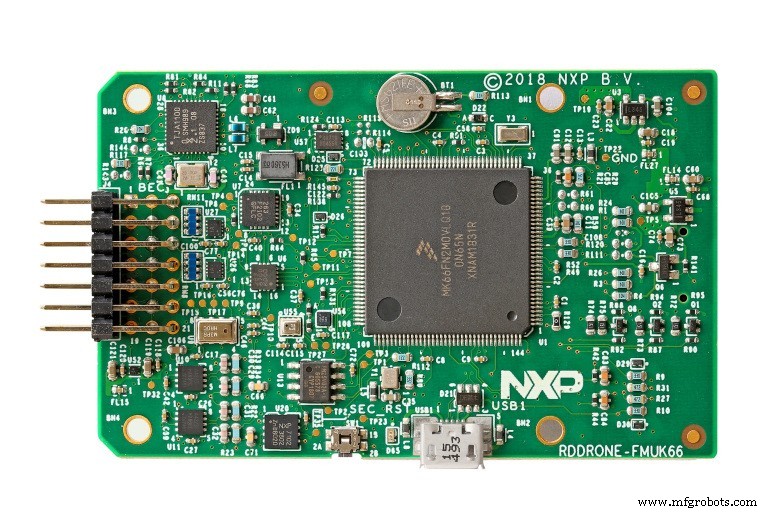
図6. RDDRONE-FMUK66フライトユニット(出典:NXP)
注:この記事はPower Electronics Newsで最初に公開されました。
関連トピック:
- ドローン用電子速度制御装置の設計
- ドローンがワイヤレス充電ソリューションで飛び続ける
- LiDARセンサーがUAV高解像度イメージングを支援
- 開発キットがデジタル電力・モーター制御設計のプラットフォームを提供
- ロボットシステム向けモーター制御の設計
- センサーフュージョンがもたらす複数のメリット
Embeddedの週刊ニュースレターを購読して、さらなる組み込みシステム洞察を入手してください。
埋め込み
- 品質管理:モーター信頼性の基盤
- ウェブハンドリングのテンション制御:必須コンポーネント徹底解説
- 産業制御システムにおける許可回路とインターロック回路
- 高度なモータ制御回路:ラッチング、停止、タイムディレイ技術
- 統合型VSD圧縮機:エネルギー効率とコスト削減をもたらす8つのメリット
- 油圧モーター速度に影響する要因:包括的ガイド
- 油圧モータ速度制御:PWM・リモート制御・最新デジタル技術の実践ガイド
- 油圧モータの回転速度を決める要因と計算・最適化の実務
- Renesas、産業用ロボットの高度サーボ制御向けRX72Tマイクロコントローラーを発表
- 先進ロボットシステム向け精密モーター制御のエンジニアリング
- Infineon、Arm Cortex-M0統合のIMC300モーターコントローラー発表——柔軟性を強化