



DCモータの高度な速度制御:電圧制御、抵抗制御、磁束制御の技術
DCモータの速度制御方法 ─ 直巻・分巻モータにおける電圧・抵抗・磁束制御
DCモータは、磁界によって生じる力を利用して直流電力を機械的動力(軸の回転)に変換する装置です。用途に応じてモータの回転数を変更する必要があり、この意図的な速度変更を「速度制御」と呼びます。
「速度制御」と「速度調整」は異なる概念です。速度調整とは、負荷変動に対して軸の回転数を一定に保つことを指します。
DCモータの誘導起電力(EMF)方程式
DCモータの誘導起電力方程式は以下の通りです。
Eb = PΦNZ / 60A
各記号の意味は以下の通りです。
- P = 極数
- Φ = 1極あたりの磁束
- N = モータ回転数(RPM)
- Z = 導体数
- A = 並列経路数
モータ設計が確定すれば、極数(P)、導体数(Z)、並列経路数(A)は固定値となります。したがって、以下の関係が成り立ちます。
Eb ∝ ΦN
Eb = kΦN (kは比例定数)
また、DCモータの誘導起電力は以下でも表されます。
Eb = V − IaRa
- V = 電源電圧
- Ia = 電枢電流
- Ra = 電枢抵抗
両式を比較すると、
kΦN = V − IaRa
N = (V − IaRa) / kΦ
この式から、モータの回転数は電源電圧(V)、磁束(Φ)、電枢抵抗(Ra) に依存することがわかります。したがって、以下の3要素を変化させることで速度制御が可能です。
- 端子電圧「V」の変更(印加電圧制御法)
- 電枢抵抗Raに外部抵抗を追加(抵抗制御法)
- 1極あたりの磁束Φの変更(磁束制御法)
端子電圧と電枢抵抗は電枢回路に、磁束は界磁回路に関連するため、速度制御法は大別して以下の2種類に分類されます。
- 電枢制御法
- 界磁制御法
以下では、直巻・分巻・複巻DCモータへの適用方法を解説します。
直巻DCモータの速度制御
直巻モータの速度制御は、電枢制御法と界磁制御法の両方で行えます。
直巻モータの電枢抵抗制御法
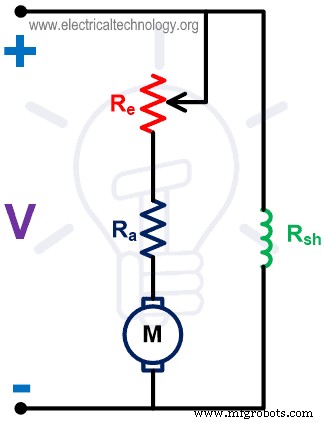
この方法では、可変抵抗器(レオスタット)を電枢抵抗と直列に接続します。回路図を以下に示します。
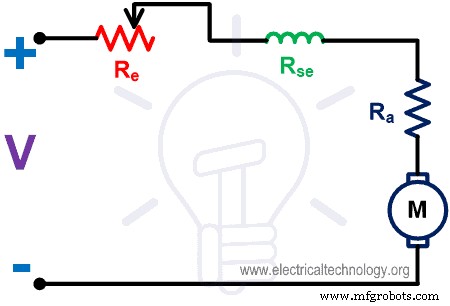
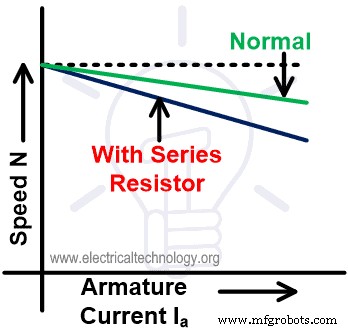
直巻モータでは電枢巻線と界磁巻線が直列接続されているため、電枢電流と界磁電流は同一です。外部抵抗を変化させると電枢電流と電枢電圧が変わり、外部抵抗を増やすと電枢電圧と電流が減少して回転数が低下します。
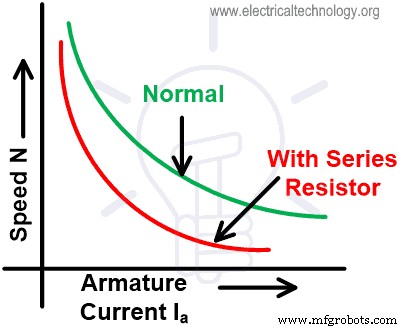
この方法では、外部抵抗を接続していない状態の回転数より**低速側のみ**制御可能です。外部抵抗には全負荷電流が流れるため、連続定格で設計する必要があります。速度-電流特性は以下の通りです。
直巻モータの電枢電圧制御法
可変電源を用いて電枢電圧(電源電圧)を変化させる方法です。回転数は電源電圧に比例するため、電圧を上げれば回転数は上昇し、下げれば低下します。ただし、可変電源のコストが高いため、一般的にはほとんど使用されません。
直巻モータの界磁制御法
界磁電流は磁束に比例するため、界磁電流を制御して速度を調整します。主に以下の2方式があります。
- 界磁ダイバータ制御
- タップ付き界磁制御
界磁ダイバータ制御
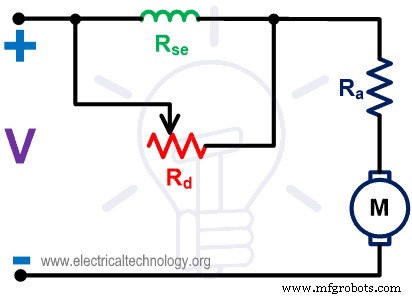
界磁巻線と並列に可変抵抗器(ダイバータ)を接続し、界磁電流の一部をダイバータに分流させます。磁束は回転数に反比例するため、ダイバータ抵抗を小さくして界磁電流と磁束を減らすと回転数が上昇します。この方法では**定格回転数以上の高速運転**が可能です。
タップ付き界磁制御
界磁巻線にタップを設け、有効巻数を切り替えて界磁電流を制御します。巻数が多いと界磁電流が増えて回転数は低下し、少ないと高速化します。この方式は電気牽引(列車等)の速度制御に用いられます。
分巻DCモータの速度制御
分巻モータも直巻モータと同様に、電枢制御法と界磁制御法が適用可能です。
分巻モータの電枢抵抗制御法
電枢回路に外部抵抗を挿入します。界磁巻線は電源に直接接続されるため、界磁電流と磁束は一定です。外部抵抗を増やすと電枢電流が減少し、回転数が低下します。この方法は**定格回転数以下の低速制御**に用いられます。
分巻モータの界磁制御法
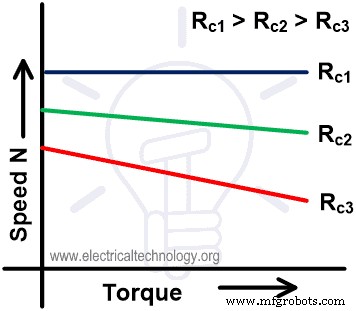
分巻界磁巻線と直列に可変抵抗器(界磁調整器)を接続し、界磁電流を変化させます。
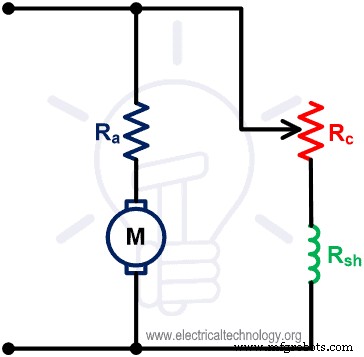
抵抗値を増やすと界磁電流が減少し磁束が減るため、回転数が上昇します。この方法は**定格回転数以上の高速制御**に適し、低速側への制御はできません。
分巻モータの電枢電圧制御法(ウォード・レナード法)
界磁には定電圧を供給し、電枢には別個の可変DC電源を用いる方式で、**ウォード・レナード法**として知られています。
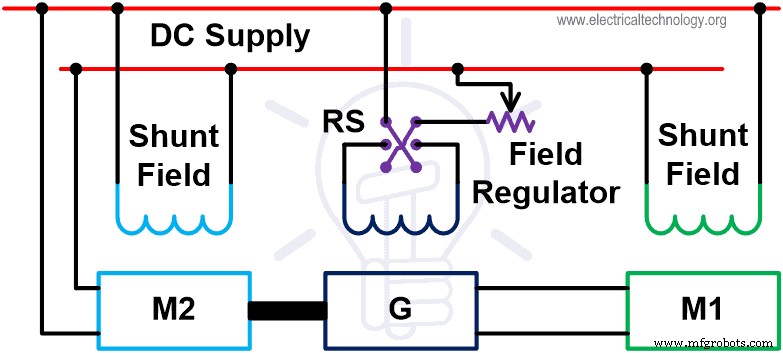
制御対象のモータM1は発電機Gから給電されます。発電機Gは定速モータM2で駆動され、発電機の界磁励磁を調整することで出力電圧を制御し、M1の回転数を制御します。逆転スイッチRSにより励磁電流の向きを切り替えると発電機出力電圧の極性が反転し、モータの正逆両方向の回転と速度制御が可能になります。
ウォード・レナード法のメリット・デメリット
メリット
- 広範囲の速度制御が可能
- 運転が非常にスムーズ
- 速度調整性能が良好
- 均一な加速が可能
- 固有の制動容量を持つ
- 正逆切替と両方向の速度制御が容易
デメリット
- メインモータと同容量のモータ・発電機セットが2台必要でコストが高い
- 騒音が大きい
- 頻繁なメンテナンスが必要
- 設置スペースを多く必要とする
- 軽負荷で長時間運転する場合、全体効率が低下する
ウォード・レナード法の用途
広範囲の速度制御が必要で、速度精度が重視される用途に適しています。具体的には、クレーン、ショベル、エレベータ、鉱山ホイスト、製紙機、圧延機などで採用されています。
産業技術
- 品質管理:モーター信頼性の基盤
- 低電圧制御市場の成長加速:産業・用途・地域別分析
- 信号結合:電話ケーブルにおけるACノイズの理解
- 産業制御システムにおける許可回路とインターロック回路
- 高度なモータ制御回路:ラッチング、停止、タイムディレイ技術
- 可変速ドライブ(VSD)用モータケーブルの最適選定ガイド
- 砂型鋳造部品の包括的品質管理技術
- 油圧モーター速度に影響する要因:包括的ガイド
- 油圧モータ速度制御:PWM・リモート制御・最新デジタル技術の実践ガイド
- 油圧モータの回転速度を決める要因と計算・最適化の実務
- STMicroelectronicsがST-MC-SUITEを発表:STM32/STM8モーター制御設計のためのワンストップデジタルプラットフォーム