



制御ループの達人:オープンループとクローズドループの違いと応用
 フィードバック制御ループは、制御工学分野で最も革新的かつ信頼されるツールと言えます。制御ループ全体として、システムの問題・課題特定、プロセスの設定値到達、システム安定性維持に効率的なツールです。制御ループシステムには、クローズドループ、オープンループ、オープン・クローズド併用の3つの主要タイプがあります。クローズドループはフィードバックに大きく依存し、オープンループは依存しません。併用タイプはフィードバックとフィードフォワードの両方でプロセスを安定化させます。
以下の図はフィードバック制御ループ全体を示しています:
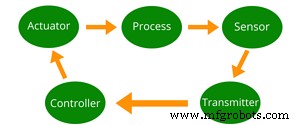
これを分解すると:
- 制御対象のプロセス
- プロセスの物理パラメータを測定するセンサー
- センサー情報を電子信号に変換するトランスミッター
- 信号と設定値を比較するコントローラー
- コントローラーからの信号に応じて補正動作を行うアクチュエーター
クローズドループ制御システムでは、設定値が達成されるまでこのシーケンスが繰り返されます。一般的な例は、炉温度のサーモスタットや、自動車のクルーズコントロールです。しかし、すべての自動運転がフィードバックを必要とするわけではありません。シーケンスが1回だけ必要と仮定するオープンループ構成は、フィードバックによる継続的確認なしで、いくつかの操作に対応できます。
クローズドループ制御のタイプ
連続クローズドループ制御
すべてのクローズドループプロセスが同じではありません。連続制御プロセスでは、フィードバックループがユーザー設定の制御変数値(設定値)を維持します。コントローラーは最新のセンサー測定値を設定値から単純に減算します。結果の大きさが、コントローラーを通じてアクチュエーターが適用する補正努力を決定します。
例えば、クルーズコントロールが作動した車は、速度計をセンサーとして速度を測定します。速度が設定値より低ければ、コントローラーは燃料を多く供給して加速します。速すぎれば、燃料供給を比例して減らします。この測定・判断・駆動のプロセスが、車速が設定値に達するまで続きます。
離散クローズドループ制御
連続クローズドループ制御では関心変数を常時測定しますが、離散制御システムでは、トリガーイベントが発生すると測定・判断・駆動のシーケンスが実行されます。例えば、人間は運転前に目で外部の明るさを判断し、ヘッドライトを点けるかどうか決めます。次のトリガーイベント(厚い雲の出現や次の走行開始)まで、さらなる調整は不要です。
離散フィードバックループは、連続監視や急激なオーバーシュートなどの問題を含まないため、連続タイプよりはるかにシンプルです。ヘッドライト点灯時は即座に結果が得られますが、クルーズコントロールでは徐々に結果が現れます。
オープンループ制御
前述の通り、オープンループコントローラーは設定値が一発で達成されると想定し、トリガー発生時に単一の制御努力を適用します。これらのコントローラーには結果測定オプションも与えられることがあります。例えば、モーターが始動/停止したか? これらの測定は主に安全上の考慮であり、シーケンスの一部ではありません。
時折、センサー故障やオペレーターの手動操作により、クローズドループコントローラーがオープンループのように動作することがあります。フィードバックコントローラーが安定性を維持できない場合、オペレーターは介入しなければなりません。例えば、強力な圧力コントローラーがライン圧力低下を適切に補償できず、頻繁なオーバーシュートと振動を生じる場合、オペレーターが手動で制御してシステムを安定化させる必要があります。
また、安定した制御の構成が極めて困難で、経験豊富なオペレーターが頻繁に引き継ぐ必要があるプロセスもいくつか存在します。オペレーターは経験を活かしてプロセス入力を操作し、コントローラーより迅速に所望の設定値を維持できます。しかし、これは制御ループの理想的な使用状況ではありません。では、オープンループとクローズドループの両方を組み合わせたらどうなるでしょうか?
オープンループとクローズドループ制御の組み合わせ
オープンループ制御にはフィードバック部分を除去することで、制御努力が必要な補正を行う保証を失うという不正確さの欠点があります。オープンループとクローズドループ制御を組み合わせ、速度と精度を並行して要求される場合にフィードフォワード戦略を形成できます。
フィードフォワードコントローラーは、プロセスの数学的モデルに基づいて構築され、すべての制御努力がマニュアルモードで操作する経験豊富なエンジニアと類似するようにします。初期オープンループの努力の結果を測定し、さらなる補正を適用して誤差を排除し、設定値に到達させます。このタイプのコントローラーは、多数の基準を測定する適切なセンサーが利用可能な場合に役立ちます。将来の影響を予測できれば、コントローラーは最小時間で誤差を除去するための先制的措置を講じられます。
例えば、車にレーダーとクルーズコントロールが搭載されていれば、上り坂を前もって検知し、坂道登坂に必要な追加力を補うために加速できます。事前通知がなければ、クルーズコントローラーは加速の必要性を知らず、クローズドループが設定値に再到達するまで補正努力を適用し続けます。
各タイプの制御ループにはそれぞれ適した用途があります。オープンループ制御は、設定値が一発で達成可能な状況に最適です。クローズドループ制御は、試行錯誤で設定値に到達する必要がある状況に最適です。併用制御は、数学的モデルと場合によってはセンサーを必要とします。選択肢の幅により、オペレーターは自社ニーズに適した制御ループを適切に選べます。
自動制御システム
- Fluke 772/773クランプメーター:オートメーションループトラブルシューティングの現代的アプローチ
- Neon:Raspberry Pi 2で動く動的な開/閉メイカースペースサイン – テキサス州エルパソ
- Windows 10 IoT Coreで音声制御コンピュータビジョンロボットを構築
- 産業制御のコンバージェンス:現代製造業への主なメリット
- 低電圧制御市場の成長加速:産業・用途・地域別分析
- 制御システム移行の成功戦略:シームレスな移行のためのエキスパートアプローチ
- 産業用制御盤の完全ガイド:設計・規格・実用応用
- 電気制御盤設計のマスター:主要原則とベストプラクティス
- 製造効率を高める最適化省スペース制御盤
- 位相同期ループ(PLL):基礎、応用、設計ベストプラクティス
- 制御回路:基礎、応用、ベストプラクティス