



先進ロボティクスが溶接作業に革命をもたらす
溶接作業の自動化、今が適期ですか? 熟練溶接工をいつまで確保できるか不安ですか? 利用可能な労働力でスループットを増やす方法が見つからない? 難削材に悩んでいる? 様々な技術進歩により、溶接作業の自動化でこれらの問題を比較的容易に解決でき、驚くほど短期間で投資回収が可能です。
3倍の速さ
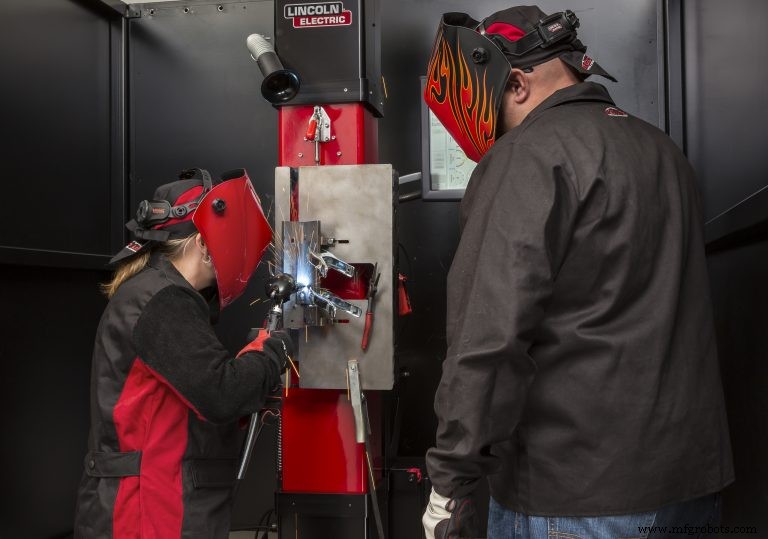
自動溶接には大きく分けて「固定」自動化と「フレキシブル(ロボット)」溶接の二つがあります。固定自動化は用途特化型で、部品形状と溶接が非常にシンプルな場合に最適。例えば、パイプ溶接には一般的に最良の解決策です。しかし、ほとんどの産業用途や複雑な案件では、ロボット溶接が理想的であり、本記事の焦点となります。
リンカーンエレクトリック社(クリーブランド)のインサイドセールスマネージャー、ジェイソン・ランゲ氏は説明します。「ロボットの主目的は、溶接の繰り返し精度を高めること。二つ目は溶接工への負担軽減。一日中部品を動かし、様々な治具の下に潜り込むのは人間にとって過酷です。ロボットはエルゴノミクスを改善します。」
溶接工が見つかりにくくなっている今、この点は二重に重要です。「全国の技術学校が溶接プログラムに投資し、ギャップを埋めようとしています」とランゲ氏。「しかし、どの日も退職者数が新規参入者を上回り、空白が生じています。ロボット溶接がその空白を埋めます。」
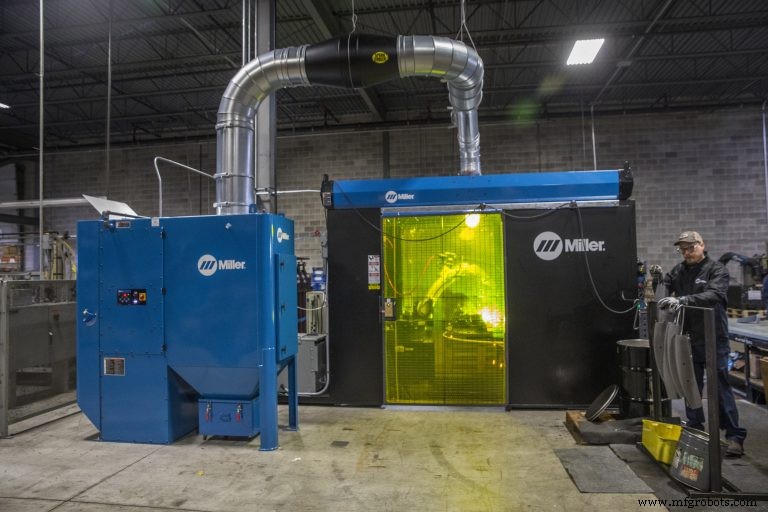
同時に、「ロボットシステムの投資回収は、想像以上に良好です」と、ミラーエレクトリック社(ウィスコンシン州アップルトン)のレーザーグループビジネス開発マネージャー、エリック・ミラー氏。「ロボットシステム1台で溶接工3人分の部品を生産できます。1シフトあたり2人分の給与が節約でき、平均的なプレエンジニアードセルのコストは10万〜12万ドル。約1年で元が取れます。通常、自動化で1年未満で回収できるなら即実行、2年なら真剣に検討すべきです。」
つまりロボット自動化はスループット増大に大いに役立ちます。しかし取材に応じた複数の情報源が強調するように、熟練労働の代替ではありません。「ロボットを運用するには、依然として質の高い溶接技術者が必要です」とランゲ氏。
材料変化も自動化を促す理由
過去10年間のワーク材料の変化が溶接技術の改善を促し、その多くは手作業では適用不可能です。レーザー溶接などが代表例だと、ABBロボティクス(ミシガン州オーバーンヒルズ)の溶接・切断ビジネスラインディレクター、アーウィン・ディマランタ氏は語ります。「鉱山車両から自動車まで、あらゆる製造業者がコストと重量削減、多様なパワートレイン対応のために異なる材料を採用しています。自動車メーカーは高張力・超高張力鋼へ移行し、これらは冶金学的特性により、より強く、軽く、耐食性に優れ、高い成形性と溶接性を兼ね備えています。これが金属構造の設計・成形・組立を根本的に変えています。従来ならプレス金型で部品特徴を切り出していましたが、今はホットスタンププロセスと自動レーザー技術で成形・切断しています。」
「もう一つの例は、アルミニウムへの更なるシフトです」とディマランタ氏。「車種により、ボディの90%がアルミニウムというケースも。導電率が高いため、スポット溶接により多くの電流が必要で、電流は熱を意味します。なのに薄板化が進んでいます。一部車両では材厚約1mm。相反するこれらのトレンドにどう対処するか?」
答えは、アーク溶接の電子・機械制御技術の向上、レーザー溶接の活用拡大にあります。アーク溶接では、ディマランタ氏によると「電源が極めて高度になり、電子制御されています。溶融池への材料堆積が、カスタム波形で慎重に制御されます。」ミラー氏は、こうした特殊波形が「部品への熱入力を制御し、歪みを低減、溶接外観も改善する」と付け加えます。
機械的手法として、パナソニックの「アクティブワイヤー」も注目されます。「ワイヤーが前進してショートを作り、溶融池から逆戻りする双方向ワイヤー送給で、このミシンのような動作を120Hzで繰り返します。熱入力を減らし、スパッタも大幅に削減。アーク着火の一貫性も向上します。アルミ溶接と薄板溶接で非常に人気があります。」
部品が軽くなるほど、複雑な構造を強度維持しながら実現するためにより先進的な材料が必要になるとディマランタ氏。「ロボットとその高度なソフトウェアシステムが、ロボットの軌道でこれらの材料とプロセスを繋ぎます。」
レーザー溶接という魅力的な選択肢
幅広い材料(異種材料含む)を瞬時に溶接できるレーザー溶接は、おそらく数十年で溶接分野に起きた最大の革新です。トランプ社(イリノイ州ホフマンエステーツ)のレーザー溶接シニア先進技術エンジニア、マスード・ハルーニ氏は「ここ数年のレーザー溶接最大のニュースは、レーザー価格の下落です」と言います。
「レーザー溶接システムは制御が容易です」とハルーニ氏。「出力と速度を一つずつ選ぶだけ。調整後、スパッタ少なくワーク全体を加工できます。アーク溶接ではアークを維持し、トーチとワークの距離変化に溶接パラメータが敏感です。ワークの異なる部分でより多く、または少なく電流が必要となり、プロセス安定性が損なわれます。最新アーク溶接システムのフィードバックループは優秀ですが、完全に完璧に調整されることはありません。レーザー溶接部品はアーク溶接部品よりはるかに少ない後処理で済みます。アーク溶接ではスパッタ対策とノズル清掃も必要です。」
おそらくもっと重要なのは、レーザー溶接ならアーク溶接でクラックや気孔が発生しやすいアルミニウムやマグネシウムでも、熱損傷なしに深い溶け込みが可能なことです。ハルーニ氏によると、レーザーは108 W/cm2の電力密度に達し、キーホール——ワーク材料を気化させてできる深い中空領域——を生成します。レーザービームがワークに沿って移動すると、この微小キーホールを溶融プールで囲みながら維持し、後方の材料が凝固します。
「極端な熱入力なしに、強く深い溶接が得られます」と同氏。「アーク溶接にその電力密度はなく、深い溶け込みを得るには熱入力を増やすしかありません。熱入力と歪みが少ない溶接部品の機械的特性は、熱入力の多い部品よりはるかに優れています。」
ミラー氏は「レーザー溶接の初期インパクトは、大量生産と技術的優位性から自動車溶接にありました。板金メーカーもレーザー溶接を検討すべきです。真のメリットは抵抗スポット溶接の置き換えにあり、中〜小ロット生産ではこれが難しい場合があります。治具が困難で、部品の表裏両面へのアクセスが必要ですが、レーザー溶接なら片面アクセスのみで自動化しやすい。低ペイロードロボットとシンプルな固定光学系で対応可能です。」
大型ペイロードロボットで強力なアーム、二電極の大型工具を持つ代わりに、安全な8kgロボットにプロセスヘッドを搭載し、抵抗スポット溶接を比較的容易に自動化できます。
「板金分野でレーザー溶接が有益なもう一つの領域は箱製造です」とミラー氏。「コーナー外側溶接で外観品質が求められ、後処理がほぼ不要なケースで多くの関心を集めています。」
ミラー氏によると、アクセスが制限される部品でもレーザーは良い解決策です。レーザーは視線さえあれば溶接可能ですが、アーク溶接では大型トーチを部品の間で動かす必要があり、非常に困難です。「レーザー溶接ではワークから500mm離れることも多々あります。レイガンを撃つようなものです。処理速度もはるかに高く、ワークへの総熱入力も低く歪みを抑制。自溶接に最適なツールです。」
ハルーニ氏が説明するレーザー溶接の欠点は、「部品間に隙間がほぼないことを保証するか、ワイヤー補助の融合ライン(レーザー溶接にワイヤーを併用し、ワイヤーを溶融池に溶かして隙間を埋める)を使う必要があること。しかしレーザー溶接は圧倒的に速いため、治具への追加投資に見合います。例えばロボットアーク溶接で日産50個なら、ロボットレーザー溶接で日産300〜500個、甚至は数千個が可能です。」
溶接自動化への第一歩
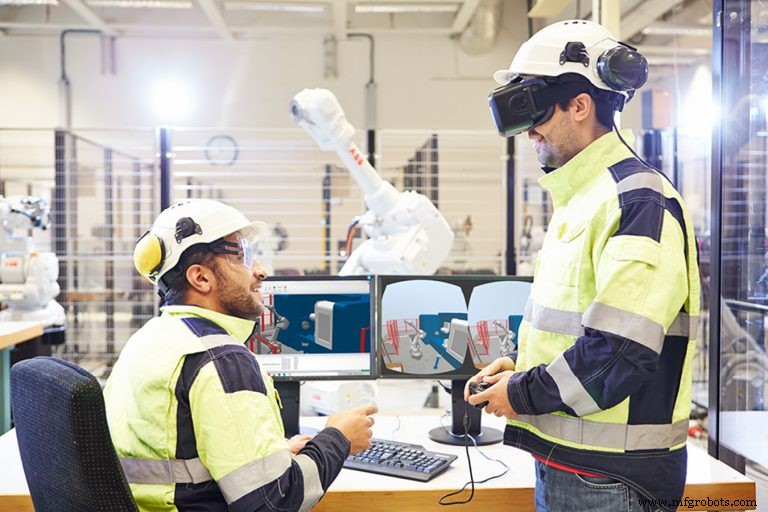
溶接自動化への参入はこれまで以上に容易です。第一に、主要プレイヤーがオフラインセットアップソフトウェアを提供しており、PC上で高度なリアリズムで次ジョブをプログラミングし、ロボットに転送して溶接開始できます。ABBはバーチャルリアリティ技術を用いて、ユーザーがロボット溶接装置と「協働」できるようにしています。
「ロボットの首を掴んで、犬を散歩させるように誘導できます」とディマランタ氏。「これはティーチングペンダントより直感的です。」
第二に、これらのシステムには、部品ごとの位置変化に自動適応し、溶接品質を監視する機構があります。
ミラーエレクトリックの製品スペシャリスト、デビッド・シェーファー氏が説明します。「ジョブ位置変化に対応するセンサーがいくつかあります。一つはタッチセンシング、もう一つはアークスルーシームトラッキング。タッチセンシングでは、ロボットが降りてきてアーク溶接ワイヤーで部品をプローブします。プログラム位置と実位置の差分をチェックし、実質的に自己再プログラミングします。」
「アークスルーシームトラッキングでは、継ぎ目に沿ってウィービングする際(フィレット溶接や十分な厚みのラップ溶接の場合)、電流変化を検知して継ぎ目内外を判断し、溶接しながらそれを追従します。レーザー光学式センサーをワイヤータイプの代わりに使うオプションもありますが、基本的な考え方は同じです。」
リンカーンエレクトリックのランゲ氏は「別の方法として、カメラで部品の2D/3D画像を撮影し、部品の物理的位置に基づいてプログラムと継ぎ目をオフセットできます。新型カメラは数年前より部品からのグレア影響を受けにくく、より多くの色を認識し、影と反射を部品から区別できます。」ハルーニ氏は「今日の光学系では、破壊検査なしで溶接品質をリアルタイムチェックできます。」と付け加えます。
第三に、すべてのロボットが何らかの衝突検知機能を提供しています。ミラーエレクトリックのミラー氏は、これがロボットアーム自体で最も重要な改善だと言います。「以前は、トーチの既知XYZ位置に基づいてプログラムを作成していました。半シフト溶接した後、オペレーターがクランプを開けっ放しにしたら、ロボットがクランプに衝突し、トーチが曲がります。トーチ先端が曲がって位置が変わるため、そのプログラムのすべての溶接がアウトになります。今なら、ロボットが高速で物体に衝突しても、結果生じる電流スパイクを障害物と認識し、即座にフレックスサーボモードに入り、各軸で指定された距離だけブレーキ適用を遅延させます。ロボットが『脱力』し、運動エネルギーを吸収して工具損傷を最小化。高速衝突でもトーチが曲がりません。」
第四に、主要プレイヤーすべてがプレエンジニアードロボットセルを提供しており、必要なものがパレット(または複数)に揃っています。「ワークセルは、すべての安全対策が施された完全設計ユニットです」とランゲ氏。「フェンスや鉄壁、安全スキャナー、ライト、ロボットイネーブル用プッシュボタン、キーロック、ロボット前のポジショニングデバイス(ターンテーブルや観覧車式)が典型的です。これらは部品を作業ゾーンに持ち込み、オペレーターが反対側で次の部品を装填します。またはロボットが加工する固定テーブルのみの場合も。溶接電源、トーチ、必要ならリーマー(ビット清掃用)も付属。電気とガス源に繋ぐだけで稼働します。」オフザシェルフで対応できない場合は、カスタマイズされたターンキーソリューションも利用可能です。
では、何を懸念すべきか?
ミラーエレクトリックのシェーファー氏は「溶接自動化について潜在顧客と相談する際、上流の製造工程を見ます」と説明します。「レーザーやCNC装置で材料を曲げ、ブレーキ、切断しているなら、手切断やチョップソーを使っている場合より、ロボット溶接で成功しやすいです。手溶接なら溶接工が調整できるため、それらのショップでも今のところ何とかなっていますが、ロボットは調整しません。」ミラー氏は、溶接は通常、工場で最後に自動化される工程だと付け加えます。上流工程が正確でなければならないからです。「部品を正確に切断し、正確に曲げて、初めて溶接できます。」
部品の繰り返し精度を保証する以外に、隙間を制限・排除する治具も必要です。シェーファー氏が説明します。「空気は溶接できません。人間なら隙間を見て、ワイヤー突き出しを増やして電流を下げ、熱と溶け込みを減らし、ウィービングで隙間を埋められます。ロボットはそうしません。バーンスルー(溶け落ち)します。」
逆にランゲ氏は、部品保持のために数千〜数十万ドルの工具費をかけている顧客もいるが、上流工程を改善すればその半額にできると指摘します。それにより下流で必要な繰り返し精度が得られ、工具コスト削減、手直しとスクラップ減少につながります。
部品品質と繰り返し精度の次に重要なのは、「溶接プロセスを、溶接そのものと自動装置を通じた溶接の両面で知り、理解すること」だとランゲ氏。
では誰を自動溶接オペレーターとして訓練すべきか? 熟練溶接工、または溶接を学ぶ意欲がある人(数週間かかる)プラス溶接自動化の知識を持つ人です。
シェーファー氏は「施設に適切な文化が必要です。仕事を持つ人々は、自動化導入に脅威を感じるかもしれません。メリット、会社の効率化、成長、競争力強化、最終的な雇用創出について、従業員に率直に伝えるべきです。」と注意喚起します。
最後に、バッチサイズが自動化に十分大きいかどうかです。ランゲ氏の言葉を借りれば、「オフラインプログラミング、ロボットへの転送、クイックセットアップにかかる時間を考えると、バッチサイズが概ね1〜1.5日分あれば十分なROIが見込めます。毎時間部品が変わるなら、ROIの面からはあまり効果的ではないかもしれません。」
自動制御システム
- NPE2018ハイライト:インダストリー4.0イノベーションが未来を駆動
- Hahn Automation、ドイツに新技術センターを開設しヘルスケア分野を強化
- ロボティックオートメーションシステムズ、13,000平方フィートの新施設着工で統合製造体制を強化
- 学生たちがB&R技術で高度なロボットゴミ分別システムを構築──Smart Green Island Makeathon
- Acieta、高速ロボットマシンローディングセル「FastLoad DR2000」を発表
- Robotiq、中〜大量生産向け手頃で多機能なビンピッキングロボットを発表
- AMRC、循環型製造と先進リサイクル技術でイノベーションをリード
- MTC、ロボティクスにおける未知物体ピッキングでブレークスルー達成
- ロボット溶接のベストプラクティス:品質・速度・コスト削減を実現
- 生産性ブースト:ロボット溶接性能を最大化する4つの実証済み方法
- 2015年注目の新興ワイヤレステクノロジー:M2M&IoT向けガイド