



サーボプレス入門:サーボオートメーション基礎をマスターする
産業オートメーションは、特に組立作業で用いられる時、魔法のように見えます。次のオートメーションプロジェクトに役立つ基礎知識を学びましょう。
サーボメカニズムは21世紀オートメーションの心臓部です。基本要素は:サーボモーター、回転運動を直線運動へ変換するデバイス、必要なフィードバックを提供するセンサースイート、フィードバックデータを指令信号へ変換するコントローラー、イネーブリングソフトウェア。これが高速・高精度組立作業の「魔法」です。基礎コンポーネントの21世紀的進化により、サーボプレスはゲームチェンジング技術となっています。
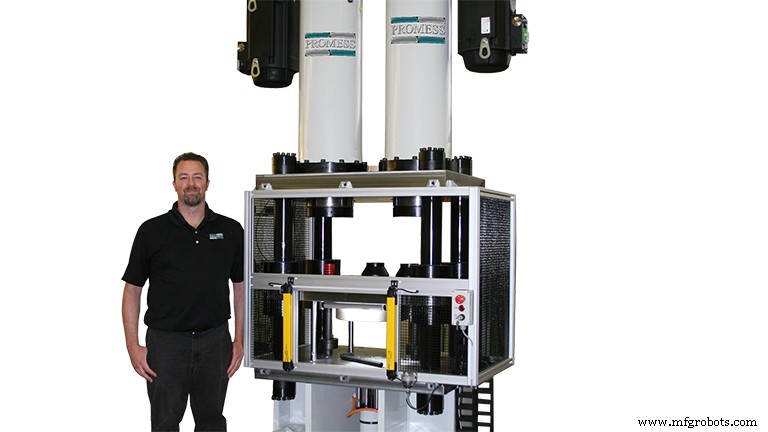
速く精密なだけでなく、大型化も進んでいます。金属成形・プレス業界では5,000トン(4,536メトリックトン)以上のサーボプレスが利用可能で、更大型機も開発中。これらのプレスは、プロセス全ストローク中に力、速度、位置をリアルタイムで精密制御することで、エンジニアのプロセス設計アプローチを変革しています。
30年前、業界パイオニアが精密ボールねじ、サーボモーター、ロータリーエンコーダー、ロードセルを組み合わせ、組立作業専用の最初の電気機械式組立プレス(EMAP)を生み出しました。
成功した初期採用者たち
初期採用者は、組立中にプロセスパラメータを測定できることで、各操作の力/位置「シグネチャー」を既知の良好サイクルと比較し、プレスパラメータをリアルタイム調整して複製することで、製品を文字通り「クローン」できることを発見。この基本概念は、単純なリベッティングから高価値電子部品実装まで、数百の組立用途で活用されてきました。いくつか例を示します。
ユニバーサルジョイント組立: カルダン型ユニバーサルジョイントは、センタークロスまたは「スパイダー」が一対のU字アームに、ベアリングカップをアームの穴を通して圧入し、スパイダーの機械加工済みジャーナルを捕捉する構造。組立後、ベアリングカップをアームにカシメ固定。
課題は、ベアリングカップ圧入とカシメ中にスパイダーをアーム中心に保持すること。これは一対のEMAPを同期させ、各ベアリングカップ挿入時に同一荷重を加えることで解決。カップ就位後、スパイダーは精密に中心位置し、両EMAPが同時にカシメ作業を実行。スパイダー対向脚に等しい力が加わるため中心を保持し、毎回良好な組立が得られます。
このアプリケーションが機能するのは、EMAPが作業中に監視され、制御装置により力と位置がリアルタイム調整されるからです。プロセス全データを取得・蓄積し品質保証に活用可能で、各組立の100%トレーサビリティを提供。このデータは組立部品の異常特定と是正にも役立ち、サプライチェーン全体と組立プロセスの品質向上にも寄与します。
医療用カテーテル組立: 重要工程は、柔軟部分に接続された大径チューブへ小径金属チューブをカシメ接合するクリンピングプロセス。クリンプが不完全なら引張時に外れるか、チューブを完全閉塞しカテーテルを無用にする。僅かに大きいチューブへ微小金属チューブを安定してクリンプすることは巨大な挑戦でした。
カテーテルクリンピング作業で一貫品質を維持する鍵は、加わる力量とクリンピングツールの正確な位置を同時監視することでした。既知の良好操作の両パラメータを取得後、力/位置「シグネチャー」をベンチマークとして後続操作の計測に使用。
外部位置トランスデューサー完備のEMAPベースクリンピングステーションでカテーテルクリンピングを実施。EMAPが再現性あるクリンピング力を提供し、トランスデューサーがツーリングを監視してクリンプが浅すぎず深すぎないことを確認。結果、全カテーテルの100%引張試験認証と、現場クリンプ不良の実質的排除を実現。
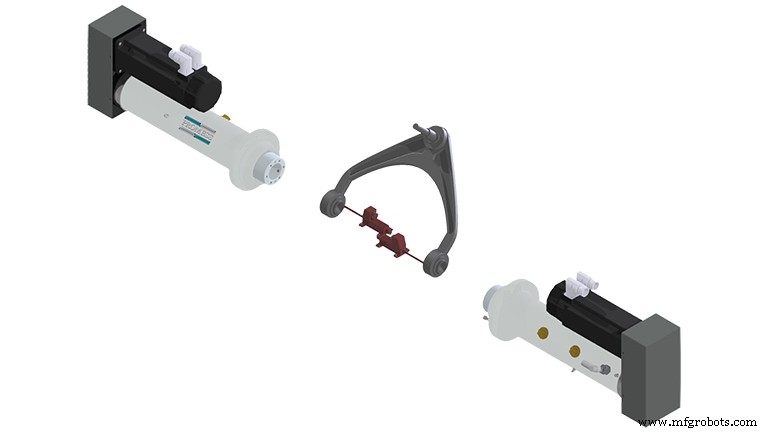
リベット式ボールジョイント組立: 自動車ボールジョイント組立は安全关键部品で、通常上下コントロールアームにリベットで固定。3つの故障モード:1) リベット長さ不適、2) リベット硬度不適、3) リベット欠落。安全关键ゆえ、従来はリベット後100%検査を実施。
従来油圧プレス 대신 EMAPベースシステムを用いると、プロセス実行中に監視し「シグネチャー」を既知良好操作と比較することで、100%事後検査を不要化。ツーリングに組み込まれた3個の個別ロードセルが各リベットへの加圧力を独立測定、単一位置トランスデューサーがラム移動距離を測定。硬すぎ/軟らかすぎ/長すぎ/短すぎリベット、穴径公差外れ等はシグネチャーに明確な変化を生じさせます。
システム提供機能:長/短/硬/軟/欠落リベット検出、全組立100%認証、ビルトインデータ取得、全生産部品の力と位置データ記録──全てプロセスサイクル中のリアルタイムで。結果は一貫、正確、トレーサブルで、品質保証のための全数事後検査が不要に。
基礎を超えて
初期採用者は、EMAPベースシステムが生成する詳細プロセスデータが、単なる「シグネチャー」比較と組立「クローン」を遥かに超える用途を持つことをすぐに気づきました。EMAPサプライヤーもハードウェアとソフトウェア機能強化でより高度なアプリケーションを支援してきました。
これら進歩を活用した最初のアプリケーションの1つが、自動車コントロールアーム組立です。機能達成には幾何学的精度が必要だが、構成部品を極めて厳しい公差で経済的に製造することは不可能。コントロールアームは重厚なプレス/鋳造品にゴムブッシュを圧入した構造──極限寸法精度には明らかに不向き。
自動車エンジニアは通常、組立に必要な幾何学を定義し、「どう達成するか」をサプライヤーに委ねます。サプライヤーはこれを「ファントム(幻影)寸法」と呼び、様々な業界で一般的です。
「ファントム寸法」仕様を満たす従来アプローチは、精密治具・工具を作り、部品の絶え間ない予測不能なバラツキに対応し続けるため継続調整するか、「圧入して祈り、測定して選別」し、スクラップと再工コストを受け入れるかでした。EMAPベースシステムでこの挑戦に取り組むには、プレス内蔵ロードセル以外の追加センサーを扱う高度ソフトウェアが必要。組立は2台のEMAPと2本のデジタルプローブで実施。プローブが必要なのは、レジリエントブッシュが圧入時に撓み、正確な位置把握が困難だから。プローブは機械とロードセルのたわみも補正します。
コントロールアーム組立手順:ブッシュを初期位置まで圧入、荷重解除、デジタルプローブで位置測定。1つ目のブッシュをボールジョイント相対寸法まで圧入。プローブが位置測定し情報をコントローラーへフィードバック、コントローラーがプレスへ追加圧入量を指示。このシーケンスをブッシュ就位まで繰り返し。もう1つのブッシュも同手順だが、1つ目のブッシュ相対寸法まで圧入。これが「ファントム寸法」で、システムはコントロールアーム/ブッシュのバラツキに関わらず効率的・再現性高く達成可能。
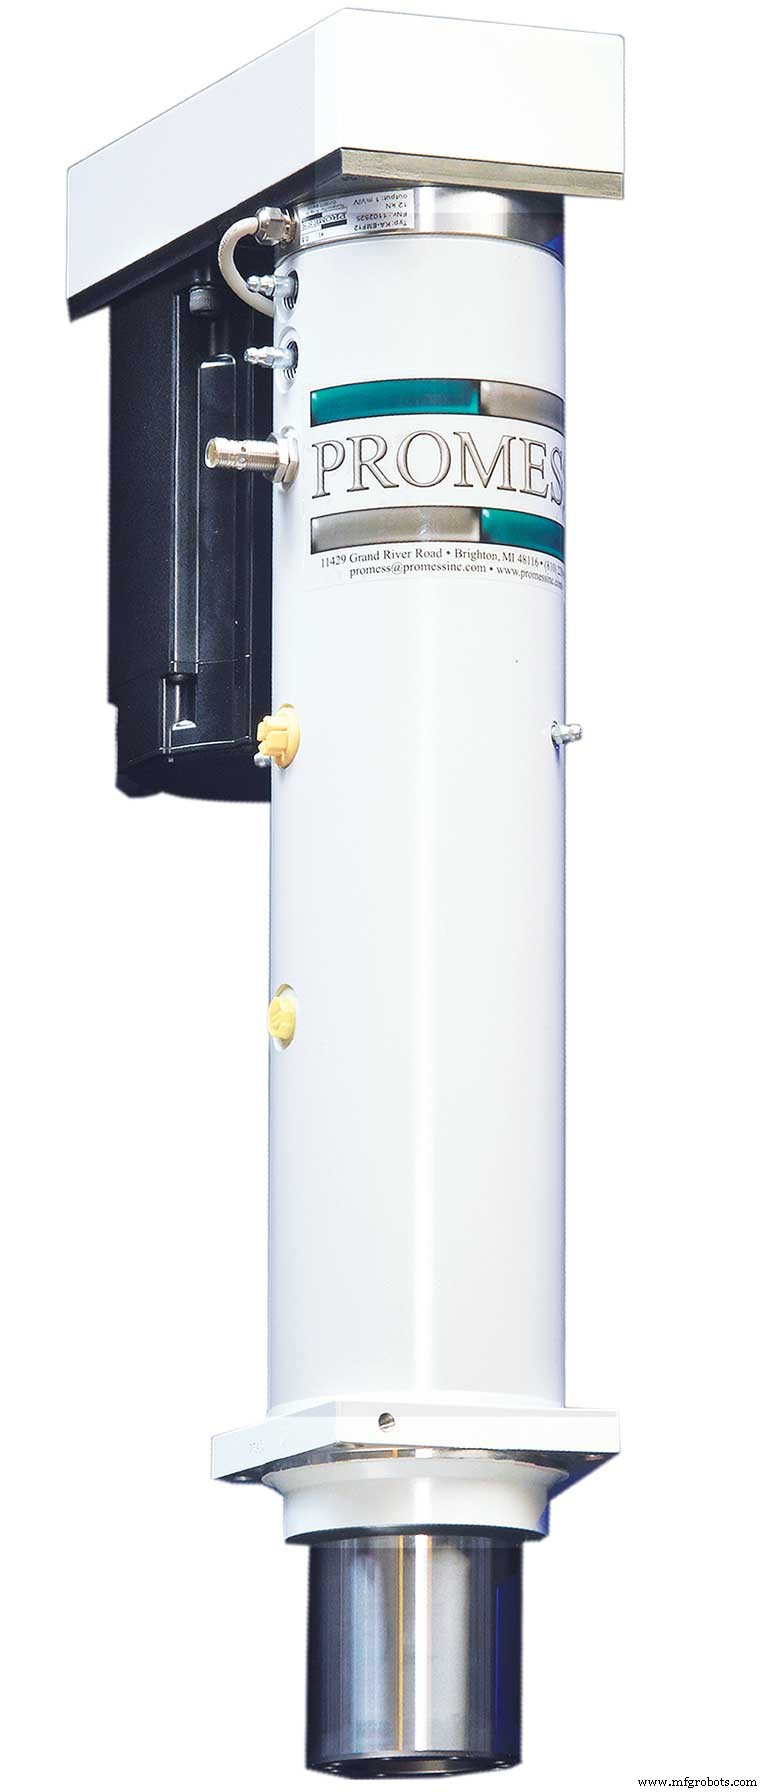
上述システムは、構成部品寸法仕様を変更せずに組立コントロールアームの機能品質を大幅向上。実際、部品寸法公差を緩和して製造コスト削減しても、完成品機能品質へ影響なしの可能性大。機能は顧客の品質尺度であり、コントロールアームシステムが開拓したインテリジェント組立により、メーカーの品質尺度にもなり得ます。
成熟した技術
インテリジェント組立アプリケーションが普及するにつれ、それらを可能にするハードウェアとソフトウェアシステムも進化。今日、EMAPは0.2kN〜500kNの力出力レンジで利用可能で、幅広い内蔵/外部センサー装着可能。システムビルダー向け個別コンポーネント、Hフレームプレス、エンドユーザー向けフレキシブルスタンドアロンワークステーションとして提供。
革新的エンジニアにより、EMAPはロボットエンドエフェクタとして使用可能な軽量化が実現、さらには人間手持ち型モデルも利用可能。両製品ともプレスをワークへ持っていく用途向けで、圧入反力がロボットや人間オペレーターへ伝わらない設計。
プロメスがロボット用途向けに開発したソリューションの1つがロボットプレスで、統合バックストップを搭載。作動時、ロボットがプレスをワーク上へ位置決めしツーリングを係合。ロボットは2軸でフリーフロート状態になり位置保持しつつ、第3軸でプレス動きに追従、プレスが統合バックストップへ到達するまで。プレス動作は完全プログラマブルで、力と位置センサー装着でインテリジェント組立操作をサポート可能。
リニアEMAP/ロータリーアクチュエータ組み合わせ
もう1つのトレンドは、リニアEMAPとロータリーアクチュエータを組み合わせ、組立中の機能テストを実現すること。例:自動車フードラッチをEMAPでリベット組立。リベットカシメ中にラッチを作動させ、必要力を継続測定、規定値到達でプロセス停止。リベットやプレス部品のバラツキに関わらず、均一な作動力を持つラッチを生産。同様システムで自動車シートラッチ、ペンチ、自動車デファレンシャルの負荷下ギアバックラッシュチェック等にも応用。
これら全アプリケーションは、複数データ入力をリアルタイム処理・統合し、必要なサーボ指令を生成する高度コントローラーとソフトウェアに依存。コントローラーは現在、プラテンプレス四隅を駆動する複数EMAPを同期し、負荷不均一でもプレートを平行保持するよう各々が必要力を発生可能。
制御ソフトウェアもハードウェアと共に進化し、今日のシステムは数年前の前身より遥かにプログラミング容易。サプライヤーは、プロフェッショナル制御エンジニアが不要なレベルまでプロセス簡素化に多大な時間と才能を投資。
EMAP技術が成熟するにつれ、インテリジェント組立と、寸法仕様ではなく機能仕様への組立という概念が、広範な業界でますます実用的になっています。しかし成熟は停滞を意味しません。この技術は、数十年、場合によっては数世紀にわたりメーカーを悩ませてきた課題へ、真に革新的なソリューションを可能にし続けています。
自動制御システム
- ネジロック剤の完全ガイド:専門家が教える選び方と使い方
- スキッドステアローダー必須メンテナンスガイド:最高性能を維持するために
- テクノイデアルアメリカ、テクノメッドから社名変更し医療機器自動化での米国展開を強化
- 先進ロボティクス入門:製造効率とイノベーションを飛躍させる
- 相互インダクタンスとトランスの基礎理解
- 輸入コンプライアンスの習得:スムーズな米国輸入のための4つの必須原則
- NC工作機械(数値制御):定義、仕組み、メリット・デメリット
- 電子エンクロージャ設計マスター:包括的シートメタルガイド
- CD4013 デュアルDフリップフロップ:ピン配置、応用例、回路例
- クレーン操作・メンテナンス完全ガイド:安全運用と長寿命化の実践ポイント
- クレーンホイール選定の基礎:最適な性能を引き出す選び方