



同期モーター:設計、動作原理、応用
単相同期モーター
コンパクトな単相同期モーターは、クォーツ時計やテーププレーヤーなどの精密タイミングデバイスに最適です。電池駆動のクォーツ時計が普及していますが、発電所がグリッド周波数を積極的に維持しているため、商用電源駆動版の方が長期的な精度で優れています。周波数が低下すると、運用者が補正を行って時計が正確に動作し続けるようにします。
大型と小型の同期モーター
出力が10馬力(10kW)を超えると、大型同期モーターの高効率と進力率が産業現場で特に価値を発揮します。これらのモーターは一般的な誘導モーターより数パーセント効率が高いものの、機械的により複雑です。
モーターと発電機は基本構造が同じであるため、発電機をモーターとして、またはその逆として機能させることができます。
非同期モーターは回転磁界を持つ交流発電機に似ています。下図は永久磁石回転磁界を持つ小型交流発電機を示しています。この構成は、機械駆動される2台の同期した交流発電機、交流発電機と同期モーターの組み合わせ、または外部電源で駆動される2台のモーターのいずれかとして機能します。
重要な要件は、すべてのロータが同じ公称周波数で動作し、位相が一致していること、すなわち同期していることです。同期手順は以下の通りです:
- スイッチを開く
- 両方の交流発電機を同じ機械的速度で駆動する
- 一方の位相を進めたり遅らせたりして、交流出力が同位相になるまで調整する
- ドリフトが発生する前にスイッチを閉じる
一度同期すると、交流発電機は互いにロックされ、一方を他方から非同期化するには大きなトルクが必要です。
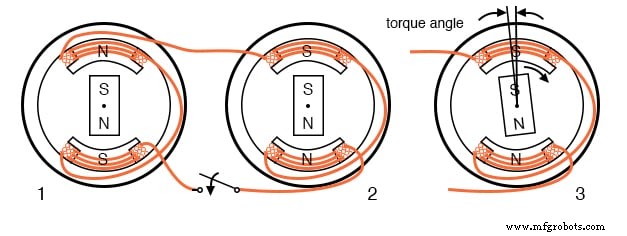
交流発電機と同期して動作する同期モーター
同期モーターにおけるトルクの考慮
回転方向に追加トルクを一方の交流発電機に加えると、同期したままロータがステータ磁界に対して進み、交流発電機のように交流ラインにエネルギーを供給します。逆にブレーキなどの負荷を加えるとロータが遅れ、モーターのように交流ラインからエネルギーを取り出します。
過度なトルクやドラッグはロータを最大トルク角を超えて押しやり、同期を失わせます。トルク発生は同期が維持されている場合にのみ可能です。
同期モーターを定格速度まで加速する
交流発電機とは異なり、小型同期モーターは自律起動しません。発電機の回転速度にロックオンする前に、電気的速度に近いところまで加速する必要があります。同期速度に達すると、モーターは同期を維持しトルクを発生します。
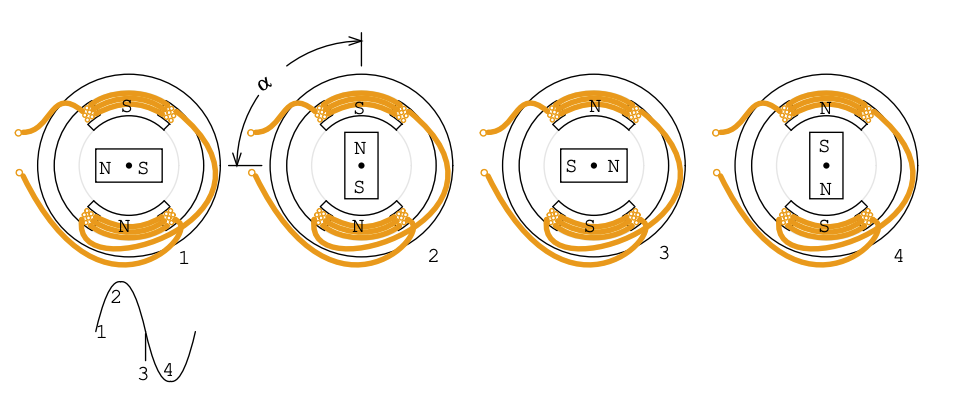
正弦波駆動同期モーター
モーターのロータは、ステータ磁界がサイクルを通過するにつれて変化するトルクを経験します。正のピークではロータのN極が最大限反発され、ゼロボルトではトルクは最小、負のピークでは状況が逆転します。1サイクル全体では、トルクは最大値と最小値の間で振動します。
負荷下では、ロータは理想位置から角度αだけ遅れます。最大トルクはα=90°で発生し、これを超えると同期が失われます。実際には、単相同期モーターの電流は交流極性とともに脈動します。
ロータが永久磁石であるため、補助誘導モーターを使用して交流磁界の周波数に近い速度まで加速してから同期させる必要があります。
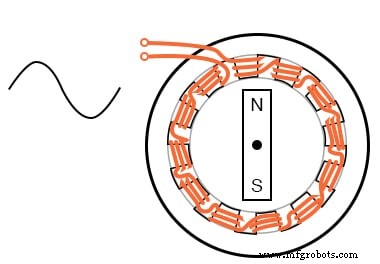
磁極追加による速度低下
2極交流発電機は3,600rpm(60回転/秒)で60Hzの正弦波を生成します。極対を追加すると速度が低下します:4極→1,800rpm、12極→600rpm。多極同期モーターは効率が高く、トルクも大きくなります。
1巻線12極同期モーター
12極モーター用に12個のコイルを巻く代わりに、単一コイルを12個の鋼製極片と指状に組み合わせます。1回の機械的回転で、永久磁石ロータは6極対に遭遇するため、2極モーターの6分の1の速度になります。
Westclox History(www.clockHistory.com)の許可を得て再掲
Westclox 12極同期クロックモーターのステータは単一コイルで構成されており、低トルク用途に経済的です。600rpmのモーターが減速ギアを駆動して時計の針を動かします。
Q: Westcloxモーターが50Hz電源で600rpmで動作する場合、何極必要ですか?
A: 10極モーター(5極対)は50Hz÷5=10回転/秒、すなわち600rpmで回転します。
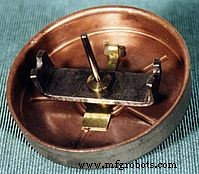
Westclox History(www.clockHistory.com)の許可を得て再掲
ロータは永久磁石バーと鋼製誘導モーターカップを組み合わせています。誘導カップにより自律起動が可能になり、初期設計にはこの部品がありませんでした。
三相同期モーター
三相同期モーターはステータに電気的に回転する磁界を生成します。これらのモーターは固定50Hzまたは60Hz電源からは自律起動せず、通常、マルチ馬力ユニットでは永久磁石ではなく電磁石ロータを採用します。
大型産業用同期モーターは誘導モーターより効率が高く、進力率を持つため遅れ力率を補正できます。ロータ速度(rpm)はS = f × 120 / nで与えられ、fはライン周波数(Hz)、nは極対数です。
相あたり4極のモーターは60Hzで1,800rpm、50Hzで1,500rpmで動作します。ステータ各相が順次(φ-1、φ-2、φ-3)通電されると、結果として生じる磁界は離散的なステップではなく滑らかに回転します。
大型同期モーターはスリップリング給電式電磁石を使用し、埋め込みかご形導体によって自律起動します。ロータはニア同期速度に達した後にのみ励磁されます。
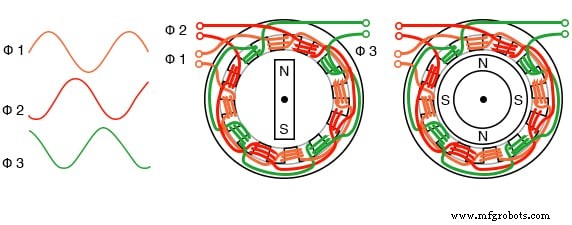
三相4極同期モーター
小型多相同期モーター
小型多相同期モーターは、駆動周波数をゼロから動作周波数まで徐々に高めることで起動します。駆動信号は通常電子的に生成され、ほとんどの場合正弦波ですが、要求の厳しくない用途では矩形波も使用されます。
これらのモーターは一般にブラシレスDCモーターとして知られています。真の同期モーターは正弦波駆動ですが、2相または3相駆動にはそれに応じたステータ巻線が必要です。
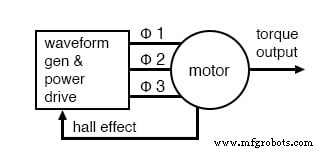
電子同期モーター
ブロック図は低電圧(12V DC)同期モーターの駆動エレクトロニクスを示しています。モーターには回転速度に比例した低レベル信号を出力する統合位置センサーが含まれています。
位置検出オプションには、整流タイミング用のホール効果デバイス、高分解能リゾルバー、インダクトシン磁気エンコーダ、光学エンコーダがあります。一定の正確な速度(ディスクドライブなど)が必要な場合、タコメータと位相同期ループ(PLL)を使用できます。PLLはタコメータ信号を水晶基準と比較して同期を維持します。
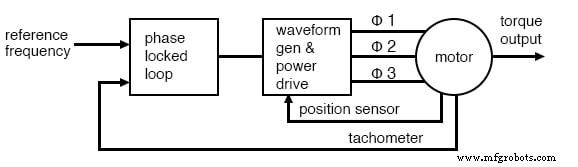
位相同期ループによる同期モーター速度制御
ブラシレスDCモーター
ホール効果センサーを使用して矩形波電流で駆動されるモーターはブラシレスDCモーターと呼ばれます。正弦波駆動同期モーターよりリップルトルクが大きいですが、多くの用途では許容されます。しかし、テーププレーヤーなどの精密機器ではリップルトルクを最小限に抑える必要があります。
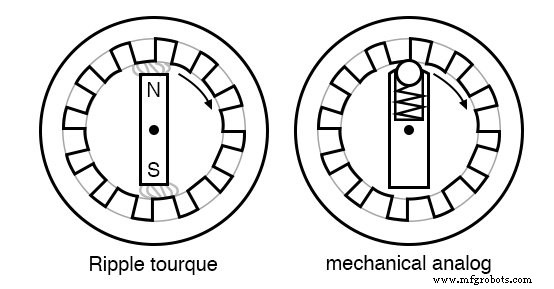
モーターリップルトルクと機械的アナロジー
リップルトルク(コギング)は、ロータ極とステータ極片の間の磁気吸引力から生じます。ステータ磁界が正弦波的に分布している場合のみ、正弦波逆起電力が生成されます。多数のスロットにわたる分布巻線ベルトは奇数高調波を低減し、より正弦波に近い磁界を生み出します。
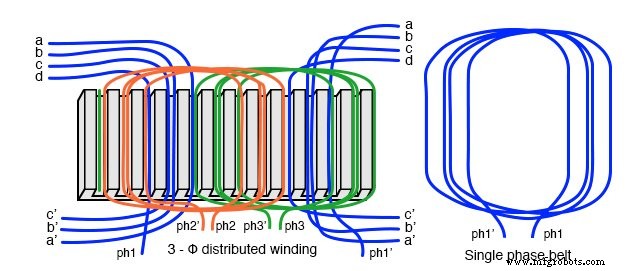
ベルト状に分布した巻線はより正弦波的な磁界を生成
正弦波駆動の2相モーターでは、sin²θ + cos²θ = 1という恒等式により、1回転を通じてトルクが一定になります。同期には正確なロータ位置指示が必要で、リゾルバーやエンコーダがこの分解能を提供します。
パルス幅変調(PWM)を使用すると、効率的に正弦波を近似できます。各相には、適切に位相シフトされた波形を供給する駆動回路が必要です。
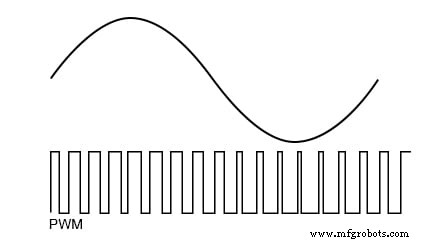
PWMによる正弦波近似
同期モーターの利点
同期モーターは誘導モーターより高効率を達成でき、高エネルギー永久磁石を使用すればより小型化可能です。最新の固体素子エレクトロニクスにより可変速動作が可能になっています。
誘導モーターが鉄道牽引を支配していますが、駆動輪内の小型同期モーターは重量と効率で優位性があります。高温超伝導同期モーターは従来の銅巻線モーターの5分の1から3分の1の重量で実現できます。
実験的な超伝導同期モーターは、駆逐艦クラスの艦船を駆動するために必要な出力レベルに達しています。これらすべての用途で可変速ドライブが不可欠であり、誘導リアクタンスが低下する低速では供給電圧も低減する必要があります。
最大トルクはロータがステータ磁界に対して90°遅れたときに発生します。この角度を超えると同期が破壊され、より小さい遅れではトルクが減少します。したがって、高速マイクロプロセッサとPWMによる正確なロータ位置測定とベクトル位相制御が極めて重要です。
同期モーターのステータは誘導モーターと同一であるため、誘導モーター用の産業グレード電子速度制御を大型同期モーターに適用できます。ロータとステータを展開すると同期リニアモーターとなり、高精度リニア位置決めに最適です。
関連ワークシート:
- ACモーター理論ワークシート
産業技術
- 巻線形誘導モータのトラブルシューティング:実践ガイド
- 電動モータ信頼性のヒント:起動サイクルを減らして設備を保護
- モーター寿命を延ばす:専門家によるメンテナンスのヒント
- BLDCモーター(ブラシレスDCモーター)のトルク特性・制御・ロボット・リニアモーターへの展開
- BLDCモーター(ブラシレスDCモーター)プロフェッショナルガイド:原理・構造・応用
- 同期2進カウンタ:設計、アップ/ダウン動作、エンコーダ応用
- 単相誘導モーターの理解:種類、動作、効率改善
- AC整流子モーターの理解:設計、種類、応用
- 液冷モータが産業用途で高性能・低騒音を実現する理由
- 電動機メンテナンスを最適化する7つの実証済みステップ
- DCモーターとACモーターの主な違いを理解する