



ArduinoでDCモーターとサーボモーターを制御: ステップバイステップチュートリアル
Arduinoチュートリアルシリーズの第4回へようこそ。このチュートリアルでは、PWM(パルス幅変調)を使用してDCモーターとサーボモーターを制御する方法を学びます。 これはステップバイステップのビデオチュートリアルで、簡単に追従できます。また、動画の下にこのチュートリアルに必要なパーツと、動画内の例のソースコードがあります。 最初の例に必要なコンポーネント 開示: これらはアフィリエイトリンクです。Amazonアソシエイトとして、適格販売から収益を得ています。
最初の例の回路図: DCモーターの制御
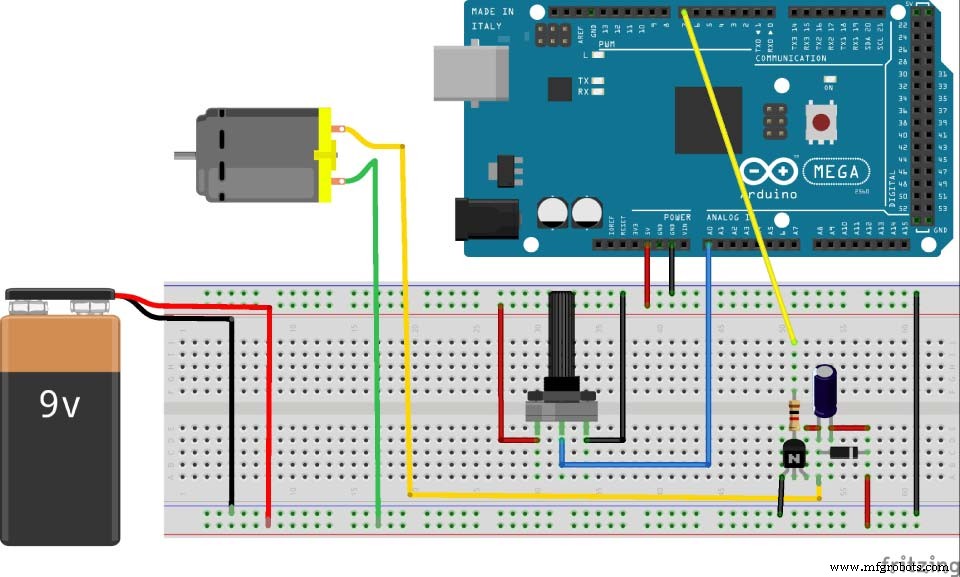
最初の例のソースコード: DCモーターの制御
int pwmPin = 7;
void setup() {
  Serial.begin(9600);
  pinMode(pwmPin, OUTPUT);
}
void loop () {
  int potValue = analogRead(A0);
  int newpotValue = map(potValue, 0, 1023, 0, 255);
  analogWrite(pwmPin, newpotValue);
}コード言語: Arduino (arduino)
2つ目の例に必要なパーツ: サーボモーターの制御
2つ目の例の回路図: サーボモーターの制御
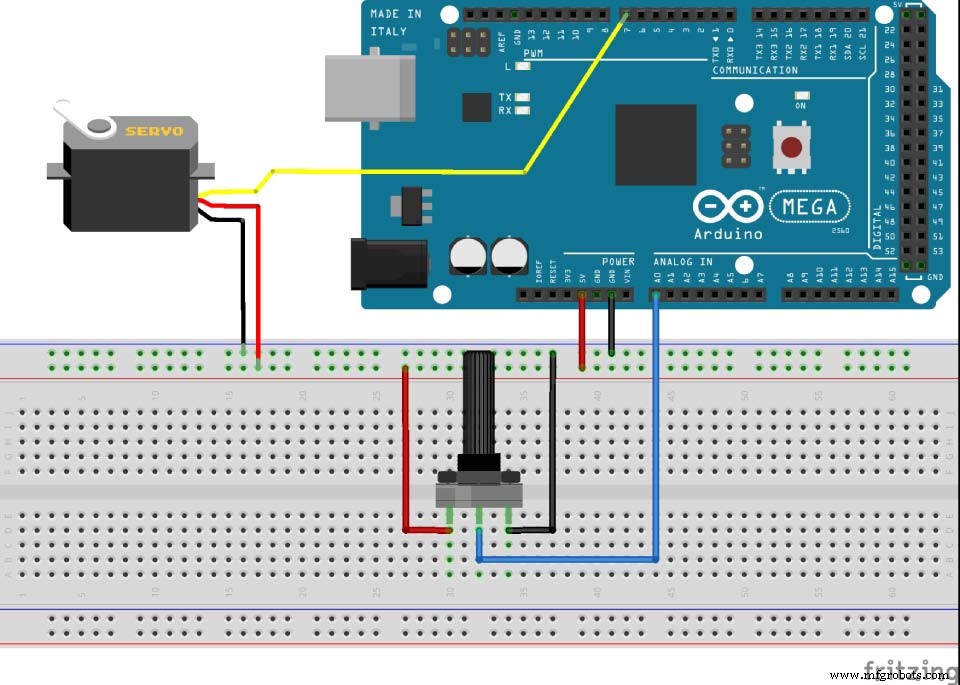
2つ目の例のソースコード: サーボモーターの制御
#include <Servo.h>
Servo myServo;
void setup() {
  myServo.attach(7);
}
void loop() {
  int potValue = analogRead(A0);
  int angleValue = map(potValue, 0, 1023, 0, 180);
  myServo.write(angleValue);
  delay(10);
}コード言語: Arduino (arduino)
製造プロセス
- モーター寿命を延ばす:専門家によるメンテナンスのヒント
- モーター保管メンテナンス:性能を維持するベストプラクティス
- Arduinoで作るセキュアなRFIDロック – ステップバイステップガイド
- Arduino UNOで作る完全自律ライントラッカーロボット ─ 入門に最適な自作キット
- Arduino初心者チュートリアル01: 最初のプロジェクトを始めよう
- 産業用モーターの種類、機能、応用:リニアモーターとBLDCモーターを中心に
- BLDCモーター(ブラシレスDCモーター)プロフェッショナルガイド:原理・構造・応用
- ステッピングモーター:種類、特性、実用応用
- ブラシレスDCモーター:設計、構造、先進応用
- 単相誘導モーターの理解:種類、動作、効率改善
- AC整流子モーターの理解:設計、種類、応用