



高性能除雪ロボット:効率的な冬の雪かきを実現
必要な部品と材料
| 部品 | 数量 |
|---|---|
| Arduino UNO REV3 | 1 |
| リレーボード (1チャネル) | 1 |
| モーターシールド | 1 |
| 24V DCモーター 250W | 2 |
| リニアアクチュエーター | 3 |
| リニアアクチュエーターブラケット | 4 |
| モータードライバー (DC用) | 1 |
| DC-DCコンバーター (LED投光器用昇圧) | 1 |
| PS2シールド (PlayStation 2コントローラーインターフェース) | 1 |
| 12V 7.2Ah 鉛ゲルバッテリー | 6 |
プロジェクト概要
冬の寒さと手動スコップの重労働から人々を解放したい。そんな思いから、リモコン操作可能な除雪ロボットの開発を開始しました。強力なメカニズム、制御エレクトロニクス、パワフルな電動モーターを備え、実物の除雪車をミニチュア化。クローラー走行、昇降・角度調整可能なモーター駆動ブレード、暗闇を照らす投光器を搭載。PlayStation 2コントローラーで遠隔操作できます。


動画で実際の除雪動作を確認できます。「走り込みが必要そう」に見えますが、そんなことはありません。雪をしっかり掻き出せることを示すための撮影です。
メカニズム構成
- フレーム: 角パイプ溶接、サイズ 600×375×240mm (ブレード除く)、重量約30kg
- 走行部: 24V 250W DCモーター×2 + クローラー
- ブレード: リニアアクチュエーター×3で昇降・左右角度調整 (動的荷重50kg、速度1.3cm/s、自重保持機能付き、IP63防塵防滴)
- 投光器: 220VAC仕様をDC-DCコンバーター(STEPUP30V)で駆動、リレーでON/OFF
電気・電子システム
Arduino Unoに3枚のシールドをスタック:
- モーターシールド → リニアアクチュエーター3台制御 (専用ライブラリ使用)
- PS2シールド → 2.4GHzレシーバー(RX-PS2)経由でPS2コントローラー信号受信
- リレーボード (D13制御) → 投光器電源ON/OFF
電源システム:
- 12V 7.2Ahバッテリー×6を直列並列接続
- 中間タップから12V取り出し → Arduino、シールド、リニアアクチュエーター用 (モーターシールドは外部電源モードにジャンパー設定)
- 両端から24V取り出し → DCモータードライバー、投光器用DC-DCコンバーター
- スイッチ (125V 15A×2) で両系統を同時ON/OFF
- フォトレジスター + 10kΩ分圧で周囲明度検知 → 暗くなると自動で投光器点灯

主要コンポーネント詳細
リニアアクチュエーター (LACT2)
- 12V DCギアモーター + ウォームギアでシャフトを前後駆動 (ストローク5cm)
- 動的荷重50kg、静的耐荷重約250kg、非通電時も位置保持
- リミットスイッチ内蔵でストロークエンド自動停止、ダイオードで逆転保護
- 金属製、IP63等級
DCモータードライバー
- デュアルHブリッジ、最大35VDC、連続15A/チャネル
- Arduinoから4信号 (DIR×2, PWM×2) で制御、専用ライブラリ提供
- 出力端子ブロックにモーター接続 (極性注意、ケーブル1.5sq以上推奨)
- アルミヒートシンク搭載で放熱対策
投光器駆動
元々220VAC仕様の投光器を改造:AC/DC部を除去し、LED素子直結をDC-DCコンバーター出力 (約30V、340mA ≒ 10W) に接続。リレー経由でバッテリー24Vから給電。過電流保護付きDC-DC推奨。
PS2コントローラーインターフェース
PS2シールド + RX-PS2レシーバーでワイヤレス操作。専用ライブラリでデコード。
ビルド手順 (クイックガイド)
- フレーム溶接・組み立て
- 走行モーター・クローラー取り付け
- リニアアクチュエーター・ブレード機構組み立て
- 電子機器搭載・配線 (回路図参照)
- バッテリー接続・スイッチ配線
- 投光器改造・取り付け
- PS2シールド・レシーバー取り付け
- フォトレジスター取り付け・配線
- Arduinoスケッチ書き込み・動作確認
- 実地テスト・調整
Arduinoスケッチ
コードはZIPで提供: Vittorio_Snowplow_Robot.zip
回路図
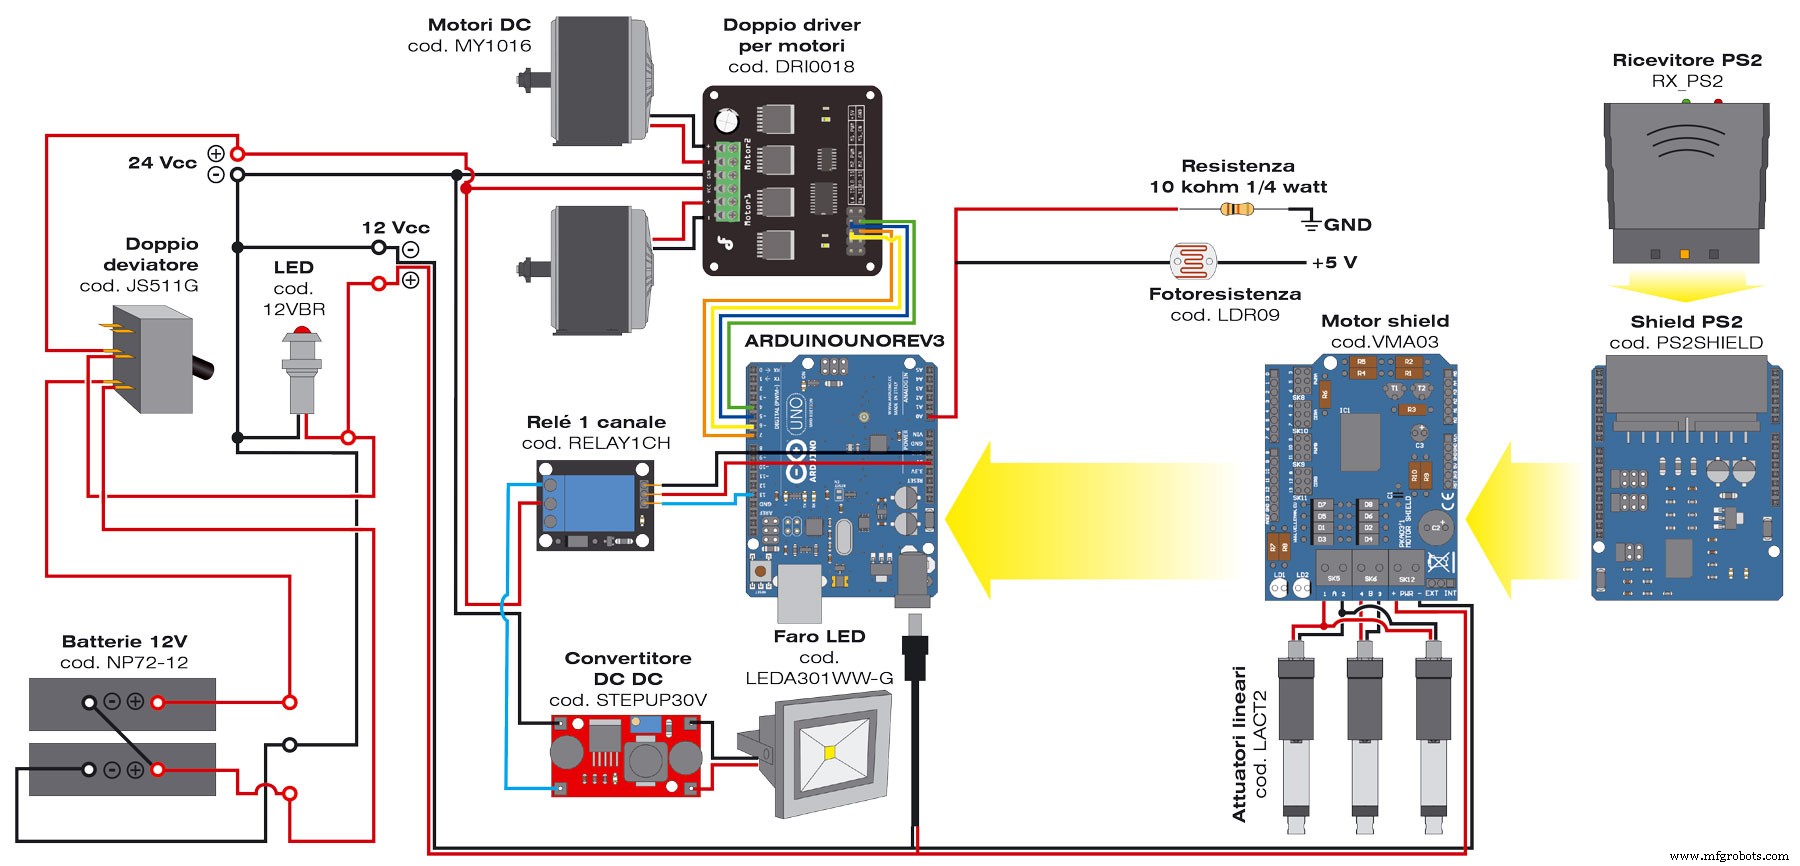
製造プロセス
- Bridge Shield でスマートロボットを構築:Raspberry Pi と Arduino の統合
- DIY Wall-E 風 Raspberry Pi CD ボックスロボット
- ローリングアラームロボット:Raspberry Pi と Google カレンダーで動くスマートモバイル目覚ましシステム
- Arduinoで作るモーター駆動のマインクラフト クリーパー ロボット
- アーキメデス:感情センシングAIロボットフクロウ
- Windows 10 IoT Coreで音声制御コンピュータビジョンロボットを構築
- ROSロボット:Raspberry Piでターミナル操作ナビゲーション
- シンプルPiロボット - Raspberry Piで2WD自律ローバーを構築
- BLDCモーター(ブラシレスDCモーター)のトルク特性・制御・ロボット・リニアモーターへの展開
- 飲料ロボットの技術・自動化・業界役割:バブルティー・コーヒー自動化の最前線
- ACモーター技術の基礎と進歩