



セルシン(シンクロ)モーター:応用、種類、制御システム
ほとんどの巻線形誘導モーターでは、起動後にロータ巻線が短絡されます。起動期間中、直列抵抗が高突入電流を制限します。2台のモーターが共通の起動抵抗を共有すると、起動期間中ずっと同期したままになります。この機能は、印刷機や可動橋のようにユニゾンで回転しなければならない装置に不可欠です。
モーターが完全に係合すると、ロータ巻線は短絡され、同期トルクは消失します。起動抵抗が大きいほど、ペアを同期させる同期トルクは強くなります。
起動抵抗を取り除いたがロータがまだ並列接続されている場合、モーターは起動トルクを示さないものの、依然として大きな同期トルクを保持します。この配置をセルシン("self-synchronous"の略)と呼びます。
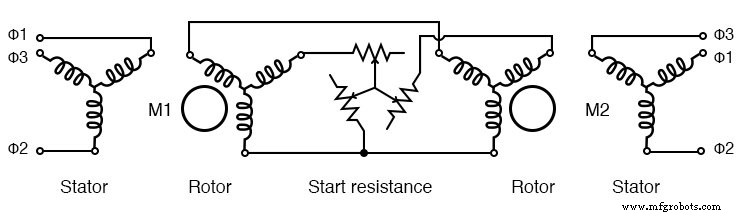
共通抵抗からの巻線形誘導モーター起動
動作中、セルシンのロータは静止したまま、もう一方のシャフトが角度θだけ回転できます。機械的結合により、一方のシャフト回転が他方を追従させ、一方に加わるドラッグが他方にも伝わります。大型マルチキロワットのセルシンも存在しますが、ほとんどの用途では計装用の数ワットの小型ユニットで、リモート位置指示に使用されます。
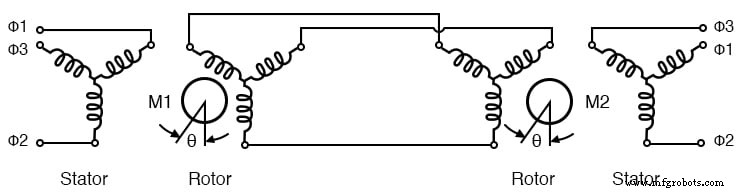
起動抵抗なしのセルシン
計装用シンクロ(TX & RX)
計装用シンクロ(「シンクロ」とも呼ばれる)は、単相AC駆動ロータを三相ステータと並列に動作させます。ステータは外部から励磁されず、両ユニットに給電する共通の三相電源から電力を受け取ります。
送信機(TX)と受信機(RX)のロータが同じ角度にあるとき、ステータ巻線に誘導される電圧は同一で、電流は流れません。軸角度がズレると、生じた位相差によってステータ電流が発生しトルクが生じ、受信機軸が送信機を追従します。どちらの軸も駆動可能ですが、受信機は電気的にロックされたフォロワーとして動作します。
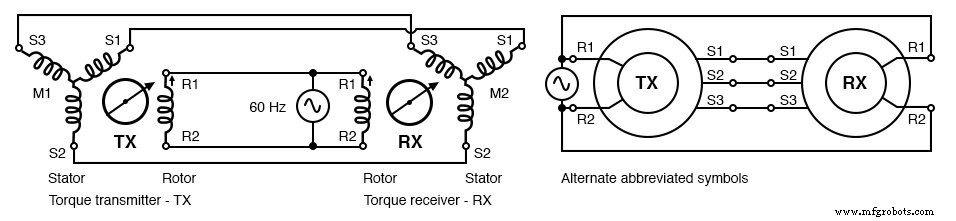
シンクロは単相駆動ロータを持つ
TXとRXは電気的に同一です。受信機には通常慣性ダンピングが組み込まれ、必要に応じて送信機を受信機に代用できます。シンクロはリモート位置検出によく使用されます。例えば、レーダーアンテナに取り付けた送信機がアンテナの向きを管制室の指示器に報告します。240Vac 50Hz、115Vac 60Hz、115Vac 400Hz、26Vac 400Hz電源に対応します。
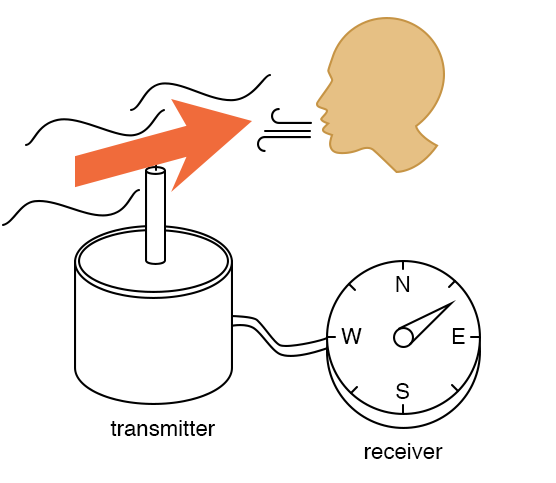
シンクロ応用:リモート位置指示
差動送信機・受信機(TDX & TDR)
トルク差動送信機(TDX)は三相ロータとステータを備えます。軸角度入力と電気角度入力を受け取り、合成された電気角度をステータ出力に生成します。この出力を受信機にルーティングして、2つの角度位置の和または差を表示できます。
例えば、艦載レーダーアンテナのTXが艦首に対するアンテナ角度をエンコードします。ジャイロコンパスからの艦首方位をTDXで加算することで、受信機は艦の向きに関わらずアンテナの真北方位を表示できます。
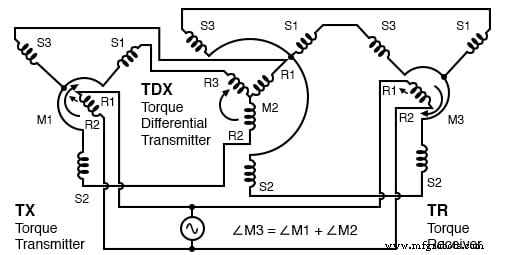
トルク差動送信機(TDX)
逆に、トルク差動受信機(TDR)は2つの電気角度入力を受け取り、それらの和または差を軸トルクとして出力します。TDXは送信機、TDRは受信機です。
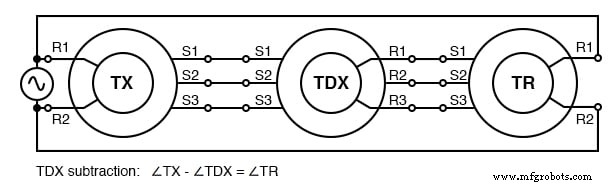
TDX減算
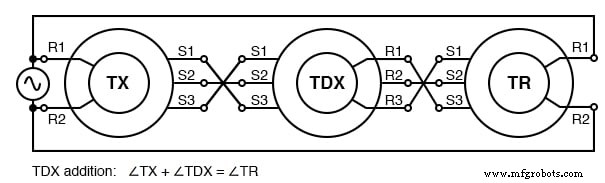
TDX加算
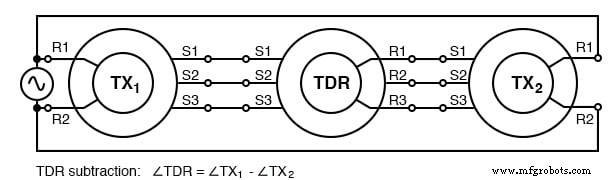
TDR減算
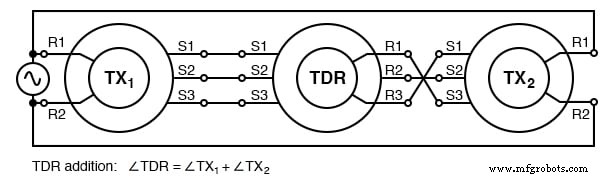
TDR加算
制御トランス(CT)
制御トランスは、標準的なTXやRXより多くのターンを持つロータを備えた特殊なシンクロ送信機です。ロータがステータ磁界に対して90°の角度にあるヌル位置に高感度で、サーボフィードバックシステムに最適です。
TXやRXとは異なり、CTはトルクを伝達しません。ヌル位置ではロータ出力はゼロで、ずれがあると角度変位に比例したAC誤差電圧を生成します。この誤差信号で駆動されるサーボモーターが軸を調整し、CTが指令位置でヌルになるまで動作し、ループを閉じます。
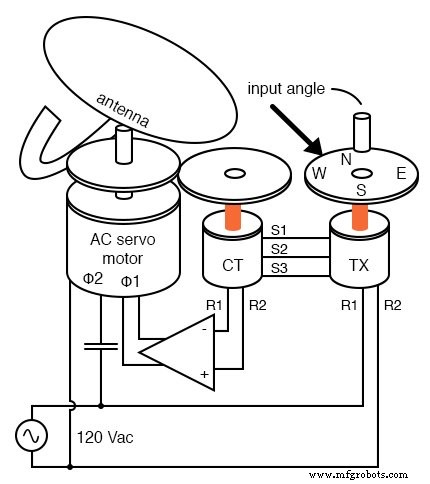
制御トランス(CT)によるサーボヌル検出
典型的な応用では、TXが目標アンテナ角度を設定します。アンテナ軸に連結されたCTが実際の角度を検知し、サーボアンプにフィードバックします。アンプはモーター(多くの場合2相ACサーボ)を駆動し、CTがヌルになるまで動作します。重負荷では、より高効率で速度制御が容易な大型DCサーボモーターが好まれます。
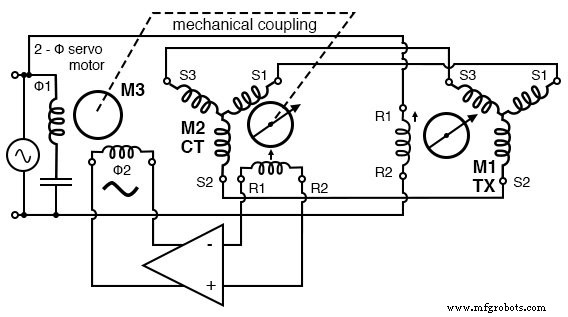
サーボがCTを使用してアンテナ位置ヌルを検出
航空機用途では、TX、CT、サーボモーターに400Hzコンポーネントが頻繁に使用され、磁気アセンブリのサイズと重量を削減します。高周波化により、同等性能を維持しながらコンポーネントを小型化できます。
リゾルバー
リゾルバーは軸角度を正弦と余弦電圧に変換します。90°間隔の2つのステータ巻線と、ACで駆動される単一ロータ巻線を持ちます。ロータ軸が回転すると、ステータはsin(θ)とcos(θ)に比例した電圧を生成します。
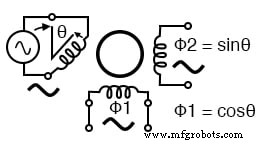
リゾルバー:軸角度を正弦と余弦に変換
リゾルバーはレーダーシステムで非常に価値があります。レーダーの距離出力(正弦波電圧)と方位角(軸角度)を組み合わせて直交座標(X、Y)を生成できます。XとY成分をマップ上に表示可能です。TXはスコットTトランスフォーマーを介してリゾルバー用途に適応でき、TXの三相出力を必要な直交ペアに変換します。

スコットT変換:三相を二相に変換しTXをリゾルバーとして機能可能に
インダクトシンなどの代替設計は、回転用途でより高い分解能を提供します。
重要ポイント
- シンクロ(またはセルシン)は軸トルクを伝達する回転トランスフォーマー
- トルク送信機(TX)は機械的軸角度を三相電気出力に変換
- トルク受信機(RX)は三相電気角度を機械的軸トルクに変換
- トルク差動送信機(TDX)は電気角度を軸角度に加算し、合成電気角度を出力
- トルク差動受信機(TDR)は2つの電気角度を合成して軸トルクに出力
- 制御トランス(CT)はヌル位置を検出し、サーボフィードバックループで使用
- リゾルバーは精密角度測定のためsin(θ)とcos(θ)電圧を出力
- スコットTトランスフォーマーはTXの三相出力をリゾルバー形式の直交信号に変換可能
産業技術