



モーター保護:故障タイプの特定と適切な保護装置の選定
モーターの故障タイプと保護装置
一般的なモーターの故障と障害
各ケースに最適な保護装置を選定するには、モーターの故障と障害を理解することが重要です。モーター制御と保護に関する重要な用語も把握しておく必要があります。
非静止機械であるモーターは、電気的および機械的ストレスに常にさらされています。
モーター故障は大きく分けて3つの基本タイプに分類されます:電気的故障、機械的故障、機械的故障が進行して電気的故障になるケース。
主なモーター故障と障害のタイプは以下の通りです:
- ベアリング故障
- 絶縁破壊
- ロックドローター(回転子ロック)
- 過熱
- 過負荷(電気的・機械的)
- 相不平衡と電圧不平衡は、さらなる電流不平衡を招く
- 逆転運転
- シャフト芯出し不良
- 振動
過熱の原因は、モーターのアンダーサイジング、可変速ドライブ(VSD)使用時の低速域での冷却不足、モーターへの負荷変動(設備の詰まりなど)、高温環境などです。
絶縁破壊による巻線焼損、は短絡を意味し、モーター内部またはモーター用電源回路内部で発生します。原因は過熱、過負荷、過電圧などです。
電気的モーター故障の約80%は、モーター固定子の巻線損傷とベアリング故障が原因です。
ベアリング故障は、用途に合わない不適切なベアリングが使われている兆候である場合があります。
垂直取り付けのモーターには、水平取り付けのモーターとは異なるベアリングが必要です。大型またはマルチベルト駆動のモーターには、大きなラジアル荷重に耐えるベアリングが必要です。歪んだベースプレートにボルト固定されたモーターはねじれを生じます。
ベアリングは通常、他の主要モーター部品に比べて小さいため、特に損傷と摩耗を受けやすい部品です。いくつかの研究では、全モーター故障の半数以上がベアリング不具合によるものとし、その多くは潤滑不足または過剰潤滑が原因です。ベアリング故障のもう一つの主要因は芯出し不良です。
シャフト芯出し不良は、ベアリングを予定寿命より早く破壊します。モーターシャフトは、駆動側シャフトと正確に一直線上にある必要があります。これはレーザー芯出しなどの精密芯出し技術でのみ達成可能です。
モーターで発生しうるその他の問題:
- 固定子コイルや端子ボックスへの水・粉塵侵入による短絡
- ソフトフット(モーター脚のボルト締め時に水平が出ていない)
- 不適切なモーター取り付けやハウジングタイプ
- 電気的または機械的アンバランス
異音はモーターの問題を示しますが、通常は直接的な損傷の原因にはなりません。しかし、異音は通常、振動を伴います。
振動はいくつかの形で損傷を引き起こします。巻線を緩ませ、材料にクラック、剥離、摩耗を生じさせることで絶縁を機械的に損傷させます。過度な動きによるリード線の脆化、整流子や集電環でのブラシ火花も振動が原因です。
さらに、振動はベアリング故障を加速させます。玉軸受で「ブリネル痕」が生じたり、スリーブベアリングが変形したり、ハウジングがシェル内で緩んだりします。
運転中のモーターで異音や振動が検出された場合、その原因を速やかに特定し、修正する必要があります。
一見明らかな異音・振動の原因が、実は隠れた問題の症状であることも多々あります。したがって、徹底的な調査が必要になることがよくあります。
異音と振動は、モーターシャフトの芯出し不良や、被駆動機や動力伝達系からモーターへ伝達される振動が原因のこともあります。また、モーター内部の電気的または機械的アンバランスが原因の場合もあります。
電気的アンバランスは、固定子と回転子の間の磁気吸引力が、モーターの周方向で不均一であるときに発生します。これにより、回転に伴いシャフトがたわみ、結果として機械的アンバランスが生じます。電気的アンバランスは通常、固定子や回転子巻線の開放、かご形モーターのバーやリングの開放、同期モーターの界磁コイル短絡などの電気的故障を示唆します。不均一なエアギャップ(通常はスリーブベアリングの過度な摩耗による)も電気的アンバランスを生じます。
機械的アンバランスの主な原因には、歪んだ取り付け、曲がったシャフト、バランスの悪い回転子、回転子上の緩んだ部品、不良ベアリングなどがあります。異音は、ファンがフレーム、シュラウド、またはシュラウド内の異物に接触していることでも発生します。ベアリングが不良(過度なベアリング異音で判明)の場合、なぜベアリングが故障したかを特定する必要があります。
モーターが直面するもう一つの問題は長時間始動です。モーターが連続して何度も始動させられると、回転子巻線や回転子バーが加熱され、回転子バーとエンドリングの電気的接続が損傷するレベルまで温度上昇することがあります。
モーター保護装置
定格電圧とサイズに関わらず、すべてのモーターは過電流(短絡)と過負荷から保護されます。
小型・中型低圧モーターは通常、過負荷と短絡のみから保護されますが、大型低圧モーターと高圧モーターにはその他の保護も追加されます。
過負荷と過電流保護は、始動時の突入電流に対して不感となるよう設計され、不適切な電源遮断を防止しなければなりません。
低圧モーターの過電流・短絡保護には、ヒューズ、開閉器や瞬時トリップ遮断器と組み合わせて使用し、短絡、地絡、ロックドローター電流によるほぼ瞬時の電流値に応答させます。
逆時間特性遮断器は、熱動と瞬時の両トリップ機能を備え、標準化されたレベルでトリップするようプリセットされています。
これは住宅、商業、重工業の建設分野で最も一般的に使用される遮断器タイプです。
この遮断器の熱動作用は熱に応答します。モーターの吸気口と排気口が不十分で、巻線からの熱を放散できない場合、その熱が遮断器の熱動作用によって検出されます。
短絡が発生した場合、遮断器の磁気動作用が瞬時電流値を検出し、遮断器をトリップさせます。
ヒューズは通常、過負荷保護には適しません。過負荷保護用にサイズ設定すると、モーター始動時の高い突入電流でヒューズが溶断してしまうためです。ただし、過負荷バックアップ保護として使用できます。
ヒューズによる保護には、単一ヒューズのみが溶断した場合に単相保護が提供されない限り、モーターに単相運転損傷のリスクが伴います。この件については後ほど説明します。
大型低圧モーターと高圧モーターは、短絡(相間・相-地絡)から、過電流リレー(50; 50N; 51; 51N)とCTによって保護されます。
過負荷保護は通常、サーマル過負荷リレーによって担保されます。このリレーには以下のタイプがあります:
バイメタルストリップ型
サーマル過負荷保護は、モーターの始動時の短時間の大電流を許容しながら、運転電流の過負荷から正確に保護します。ヒーターコイルとバイメタルストリップの動作により時間遅延が生じ、モーターが始動して正常な運転電流に落ち着くまで、サーマル過負荷がトリップしないようになっています。サーマル過負荷保護は、用途に応じて手動または自動リセット可能で、調整装置によりモーター定格電流に正確に設定できます。
スタータとモーターが設置される環境の周囲温度は、バイメタルストリップ型リレーを選定する際に考慮必須です。高い周囲温度は過負荷トリップ時間を短縮させるためです。
過負荷トリップ時間の短縮は、モーターがスタータより涼しい環境にある場合に誤動作トリップを招き、モーターがスタータより高温環境にある場合にはモーター焼損を招きます。
ほとんどのサーマル過負荷装置は、最高40℃での使用定格であり、リレーのディレーティングが必要な場合があります。
ほとんどのリレーは、定格値の85%〜115%の範囲で調整可能です。
一部モデルには周囲温度補償機能があります。周囲温度補償付き装置のトリップポイントは周囲温度の影響を受けず、一定電流値で一貫して動作します。
このタイプのリレーは、小型・中型低圧モーターで一般的に使用されます。
規格やメーカーデータには通常、モーター定格出力に応じたこのタイプのリレーの推奨設定値、およびリレーと過電流保護用に組み合わせるヒューズの推奨定格電流(aM形またはgG形 – 2.4節参照)と瞬時遮断器が示されています(表3参照)。
表3 – モーター保護用ヒューズ定格電流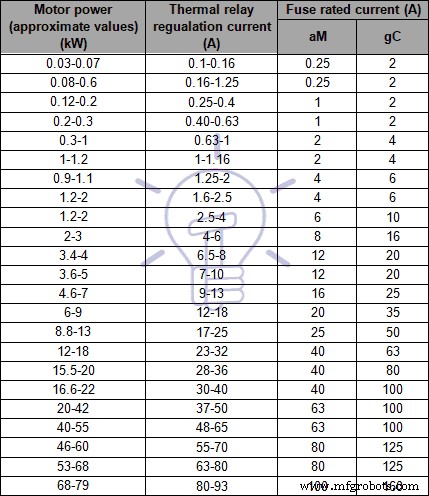
電子式デジタル過負荷リレー
このタイプは大型低圧モーターと高圧モーターに使用され、マイクロプロセッサを内蔵します。モーター電流を監視してモーター巻線の発熱をモデル化し、計測・通信機能も搭載できます。
大型低圧モーターと高圧モーターの一般的な保護には、以下の保護装置が用いられます:
- 過負荷保護:49
- 瞬時相過電流:50
- 瞬時地絡過電流:50N/50G
- 時間遅延相過電流:51
- 時間遅延地絡過電流:51N/51G
一部の状況では、モーターを過負荷から保護しないことが推奨されます。これは消火用ウォーターポンプと排煙ファンのケースです。
超大型低圧モーターと高圧モーターは高価であるため、通常より包括的な保護スキームを設けるのが賢明です。これには以下が含まれます:
- ベアリング温度監視・保護(38)
- 差動保護(87M)
- 始動不完了/長時間始動保護(66)
- 負相シーケンス(逆相保護)
- 過熱保護
- 相不平衡・欠相保護(47)
- ストール/ロックドローター保護
- 不足・過電圧保護(27と59)
- 振動監視・保護(39)
- 巻線温度監視・保護装置
低圧・高圧モーターの差動保護
差動保護は、供給電圧が約4 kV以上の中型・大型モーターと、電気操作(シャントトリップ)遮断器に対してよく採用されます。差動保護は、モーター固定子巻線の故障を高速で方向判別し、除去します。
- 関連記事:LT/HTモーターのケーブルサイズ計算方法
電源システムが直接接地されている場合、差動保護は相間故障と相-地絡故障の両方を検出します。
差動保護では、各巻線の両端の電流を比較して故障状態の有無を判定します。
この機能には2組のCTが必要で、モーター給電端の始点と中性点にそれぞれ1組ずつ設置します。
差動保護機能は、各固定子相の両側がモーター外部に引き出されて外部接続可能で、各相に流入・流出する位相電流が測定可能な場合にのみ使用可能です。差動要素は、各相に流入する電流から流出する電流を減算し、その結果(差動電流)を差動ピックアップレベルと比較します。
この差がピックアップレベル以上であればトリップ動作します。
図19にこの保護の例を示します。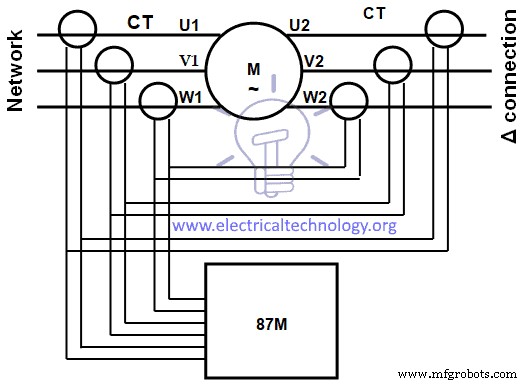
図19 – モーター差動保護
6個のCTを合成接続で使用する場合、モーター始動時には各相の2個のCT値が一致しないことがあります。CTが完全に同一でないことと、非対称電流により各相のCT出力が異なるためです。
誤動作トリップを防ぐため、この構成では差動レベルを低感度に設定するか、差動時間遅延を延長してモーター始動時の問題期間を乗り切る必要があります。
運転時差動遅延は、アプリケーションに合わせて微調整し、非常に高速に応答し、低い差動電流レベルにも感度よく反応するようにできます。
巻線過熱保護は通常、抵抗温度検出器(RTD)とサーミスタ、および自動停止装置で実施します。ブースターファンをモーターファンに追加して冷却を補助すれば、VSDでモーター速度を制御する際の過熱問題を解決できます。
始動不完了/長時間始動は回転子過熱を引き起こします。
かご形モーターでは回転子の熱を物理的に測定できないため、固定子を通じて回転子が引き出す励磁電流を測定して熱を推定します。I²t カーブを用いて回転子の熱レプリカを構築します。
再始動抑制機能は、リレーが回転子が損傷する温度に達したと判断した場合、始動を試みた場合にユーザーのモーター始動をブロックします。リレーは、回転子に十分な熱的余裕がある場合のみ再始動を許可します。
ベアリング保護は通常、RTDとサーミスタで温度を監視して行います。
振動保護には、モーターとベアリングの主要箇所に設置されるセンサ/加速度計を使用します。
ベアリングは機械駆動系の荷重支持部であるため、加速度計は入力側と出力側の両方に設置すべきです。
図20に振動センサと推奨設置位置の例を示します。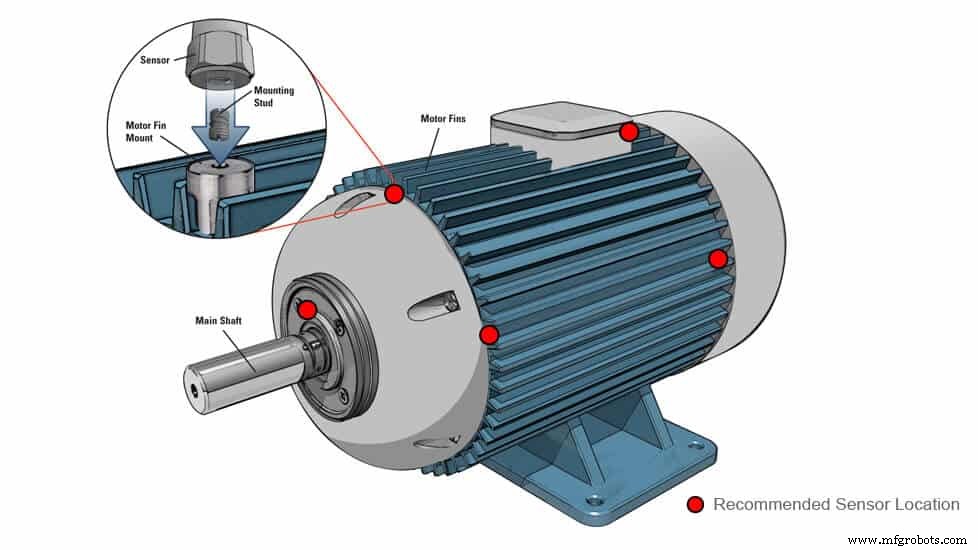
図20 – モーター振動センサ
現在では、必要な保護機能をグループ化したIED(2.1節参照)が、大型低圧モーターと高圧モーターで一般的に使用されています。
著者紹介:Manuel Bolotinha
- 電気工学ライセンシャート学位 – エネルギー・電力システム専攻(1974年 – リスボン大学 Instituto Superior Técnico)
- 電気・コンピュータ工学修士(2017年 – リスボン新大学 Faculdade de Ciências e Tecnologia)
- 変電所・電力システム上級コンサルタント;専門インストラクター
産業技術
- ラピッドプロトタイピング完全ガイド:種類、プロセス、メリット
- 積層造形(アディティブマニュファクチャリング)完全ガイド:種類・プロセス・応用
- はんだ付け(ソルダリング)完全ガイド:種類・技術・ステップバイステップ手順
- 圧延機(ローリングミル):種類、プロセス、用途を徹底解説
- 抵抗溶接:種類、原理、メリット・デメリット、用途を解説
- 鋳造用モールディング砂:種類、特性、鋳造現場での用途を徹底解説
- サーマルスプレー完全解説:種類、用途、メリット
- 放電加工機(EDM):種類、メリット、デメリット解説
- 旋盤作業と切削工具:精密加工をマスターする
- 製造プロセスの理解:定義、種類、主要構成要素
- 過負荷保護の仕組み:電気・モーターシステムを守る安全機構