



GPSモジュール完全ガイド:初心者向けハンドブック
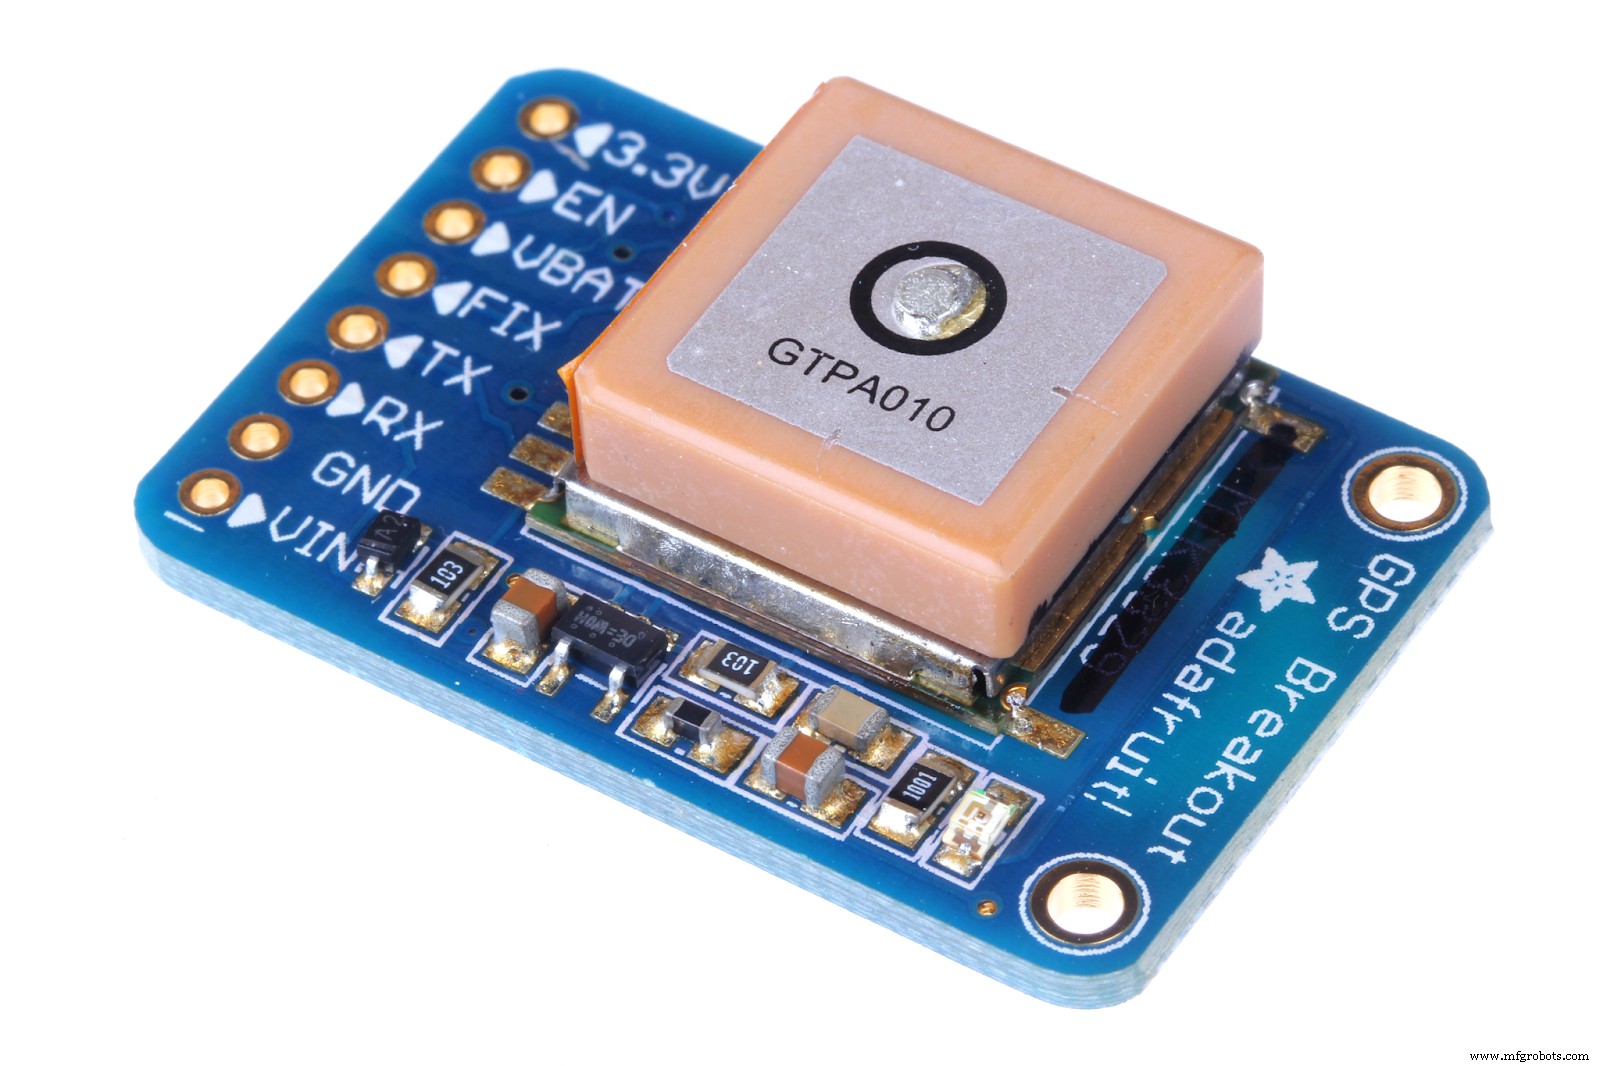
GPSモジュール
プロジェクトに精密で正確な位置データが必要だが、どこから始めればよいかわからないですか?必要なのはGPSモジュールです。基本的なGPSモジュールがあれば、プロジェクトに必要なすべての位置データを取得できます。GPSの扱いはトリッキーと思われがちですが、いくつかの個人や産業の努力により、複雑さよりもシンプルさが勝っています。どのGPSモジュールがあなたのアプリケーションに最適か、適切な部品の調達についても混乱するかもしれません。この記事では、GPS関連の問題の解決策と、GPS回路について知っておくべきすべてを学べます。
GPSモジュールとは
GPS
位置データと聞いて最初に思い浮かぶのはGPSです。しかし、GPSとは正確には何でしょうか?グローバル測位システム(GPS)は、天候に関係なく正確な位置、速度、時間を決定する無線航法システムです。また、GPSは陸上、空中、海上で動作します。GPSモジュールは、デバイスや回路がGPSデータを受信できるようにするデバイスです。GPSモジュールが利用できない場合、シンプルなコードでマイクロコントローラを代替として使用できます。現在、GPS設定はスマホ、コンピュータ、位置情報共有や他のオブジェクト/人物の位置追跡を可能にする他のスマートデバイスで標準装備されています。また、GPSはリアルタイムマップへのアクセスとナビゲーションシステムを提供します。
GPSの仕組み
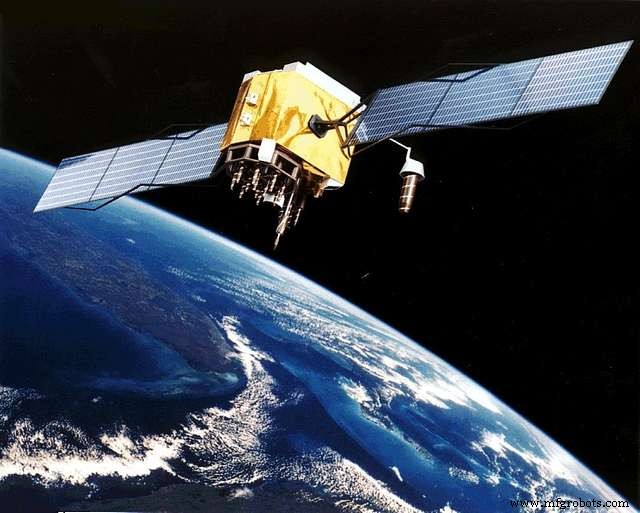
GPS衛星
GPS衛星とGPS受信機は、GPS機能を可能にする2つの主要コンポーネントです。また、デバイスには常に受信機の伝送範囲内に4つのアクティブな衛星があります。各GPS衛星は、現在の時刻と位置に関するデータを受信機に送信します。その後、衛星はこのデータをGPS受信機が傍受する無線信号に変換して送信します。興味深いことに、これらの無線信号は光速で伝播するため、リアルタイムデータアプリケーションに十分な高速伝送が可能です。衛星が信号を送信した時刻と受信機が傍受した時刻の差を確認することで、衛星とGPS受信機の距離を計算できます。受信機が3つ以上の衛星からこれらの信号を収集すると、三辺測量プロセスにより位置を特定します。ただし、GPS受信機は最低3つのGPS衛星が必要です。
GPS受信機
興味深いことに、ほとんどのGPSモジュールは同じように動作します。通信には標準的なシリアルインターフェースを使用し、SPIとI2C通信インターフェースのオプションがあります。また、メッセージング形式にも標準があります。GPSモジュールは通常、NMEA-0183形式でデータを出力します。
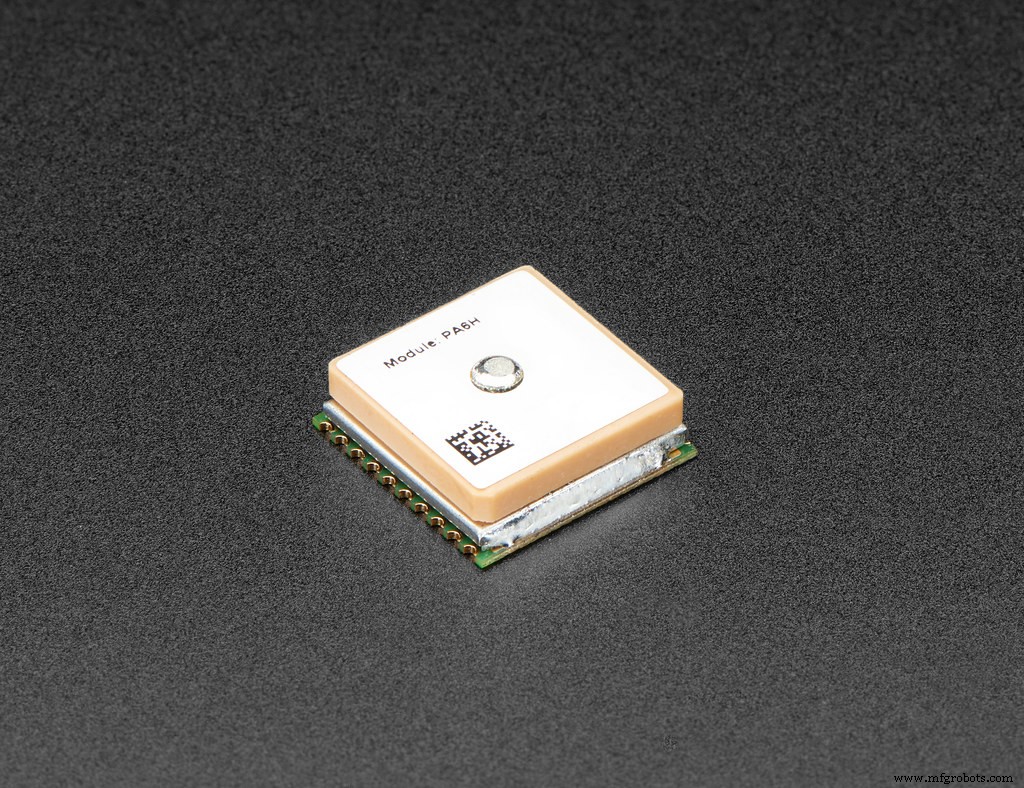
GPSモジュール2
あるいは、マイコンプラットフォーム用のコードを使用して、ボードを動作するGPSモジュールに変えることもできます。これらのプロジェクトにはAdafruit GPS、minima、NeoGPSなどがあります。これらのプロジェクトはシリアルデータストリームを使用して、必要なすべての位置データを提供します。
ArduinoとRaspberry PiでのGPSモジュール使用
このプロジェクトでは、NEO-6M GPSモジュールを使用します。このモジュールは外部アンテナを備えていますが、ヘッダーピンは搭載していません。したがって、ヘッダーピンが必要な場合はモジュールにはんだ付けする必要があります。NEO-6MモジュールはArduinoとRaspberry Piの両方のマイコンボードで動作します。必要なコンポーネント:
- Arduinoキット
- ジャンパワイヤ
- NEO-6M GPSモジュール
GPSモジュールとArduinoの配線
NEO-6M GPSモジュールには4つのピンがあります:RX、GND、VCC、TX。シリアル通信がArduinoとの主要な通信方法です。また、TXとRXがシリアルピンとして機能します。ArduinoをGPSモジュールに配線する方法:
- GPSモジュールのGNDピンをArduinoのGNDピンに接続
- モジュールのRXピンをArduinoのピン3に接続
- TXピンをArduinoのピン4に接続
- 最後に、VCCピンをArduinoの5Vピンに接続
コード
モジュールをArduinoに接続した後、以下のコードをArduino UNOにアップロードします:
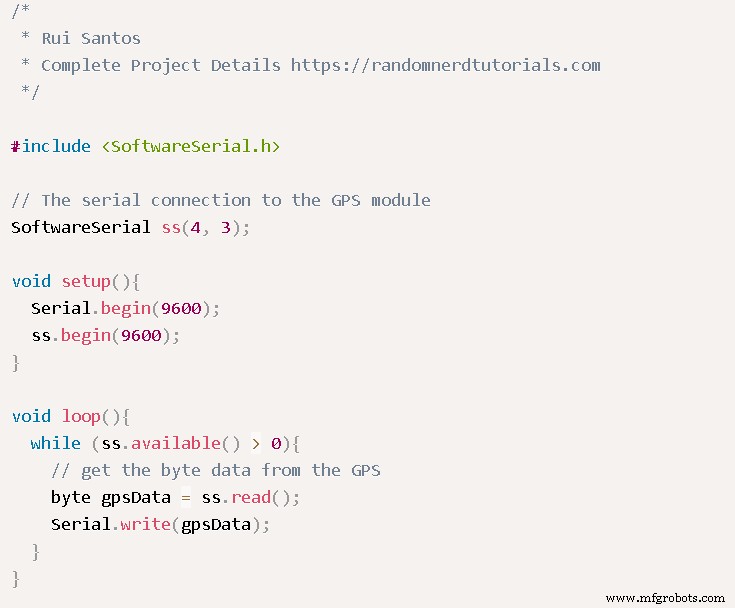
Arduinoコード
作業中に、GPSモジュールの機能に合わせてコードを編集してください。
GPSモジュールとRaspberry Pi
U-Blox NEO-M8N GPSモジュールをRaspberry Piで使用して位置データを取得できます。ただし、Raspbian OSインストール前にPythonの経験が必要です。また、PiボードをGPSモジュールに接続するためのPythonコードが必要です。必要なもの:
- Raspberry Piボード
- 電源(Raspberry Pi用)
- ブレッドボード
- マイクロSDカード(8GB推奨)
- ジャンパワイヤ
- GPSモジュール(U-Blox NEO-M8N GPSモジュール)
構築方法
まず、Raspberry PiでUART通信を有効にする必要があります。その後、以下のコードでプロセスを開始:
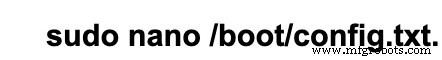
- 次に、ファイルの末尾に以下の行を追加:

- ファイルを終了するには「Ctrl+X」、または「YとEnter」で保存。
注:UARTはRaspbian OSのシリアルコンソールです。したがって、その機能を無効化できます。また、「/boot/cmdline.txtファイル」を修正することもできます。ただし、何かを修正する前に、以下のコードでバックアップを作成してください:
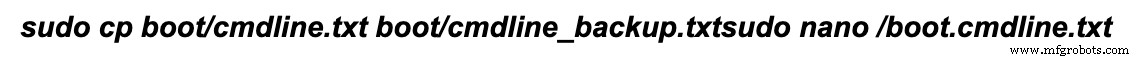
- 次に、以下の行でテキストファイルを復元:

- ファイルを閉じるには「Ctrl+X」。このとき、「Y」と「Enter」で修正を保存できます。
- 最後に、以下のコードでPiを再起動し、修正を確認:
GPSモジュールのLEDで動作確認。LED(黄色)が点滅すればGPSモジュールは動作しています。以下のコマンドを実行して進めます:
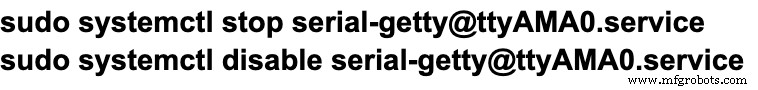
Raspberry Piのシリアルゲッティサービスを無効化
ttyAMA0がSerial0で出力と連携している場合、以下のコマンドで無効化:
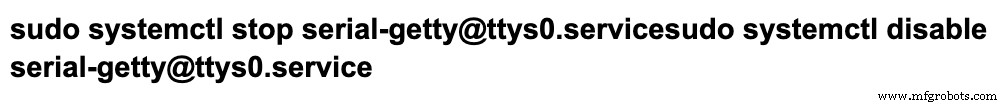
あるいは、「Serial0」と「ttyS0」がリンクしている場合、以下のコマンドで無効化:
その後、rebootコマンドでシステムを再起動。
ttyS0を有効化
ttyAMA0を無効化後、以下のコマンドでttyS0を有効化:

「Pynmea2」と「Minicom」のインストール
GPSモジュールをリンクするために「minicom」Pythonパッケージをインストール。その後、以下のデータを理解できます:

また、受信したNMEAデータを実行するためにpynmea2 Pythonモードをインストール:
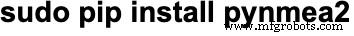
回路出力のテスト
最後に、以下のコマンドでGPSの出力をテスト:
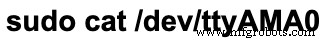
結果は以下のようになります:
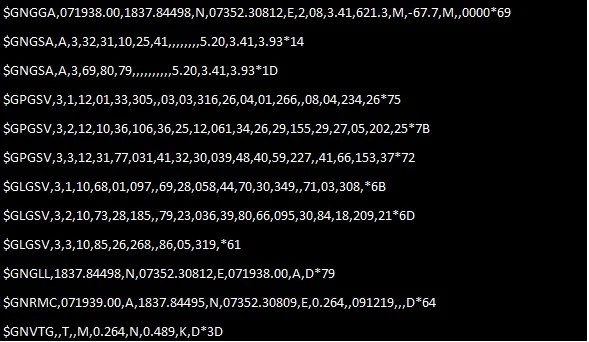
GPS結果
その後、Pythonコードをログ記録してRaspberry PiをGPSモジュールとインターフェース:
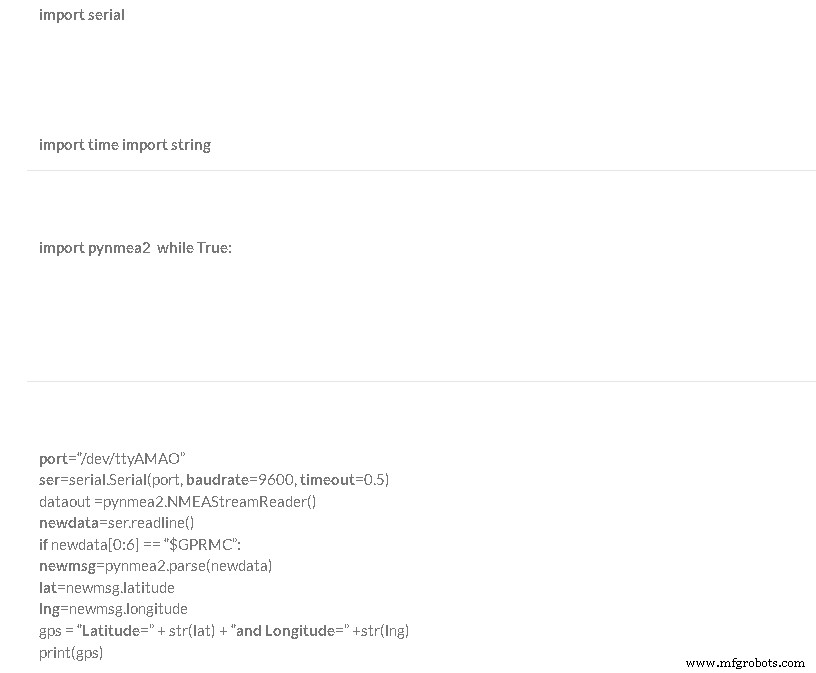
最終結果は以下のようになります:
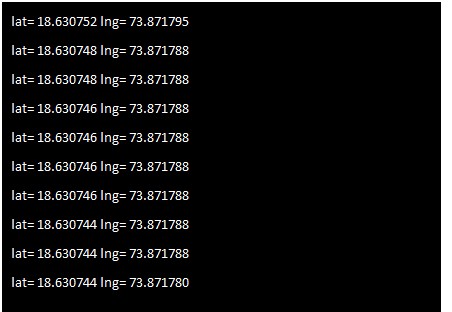
GPS最終結果
プロジェクトに適したGPSモジュールの選び方
前述の通り、ほぼすべてのGPSモジュールは同じように動作します。しかし、使用するGPSモジュールのタイプはアプリケーションによって決めるべきです。GPSナビゲーションモジュールから必要なものは異なる場合があります。例えば、GPSをオートパイロットに使用する高速移動プラットフォームで作業している場合、高速アップデートレートのGPSモジュールが必要です。基本的なGPSモジュールで十分なのは、低アップデートレートで数メートルの精度が必要な場合です。また、常時信号が必要な場合は外部GPSアンテナ搭載モジュールが理想的。しかし、精度がすべてなら、リアルタイムキネマティック(RTK)技術搭載モジュールが最適です。
最後に
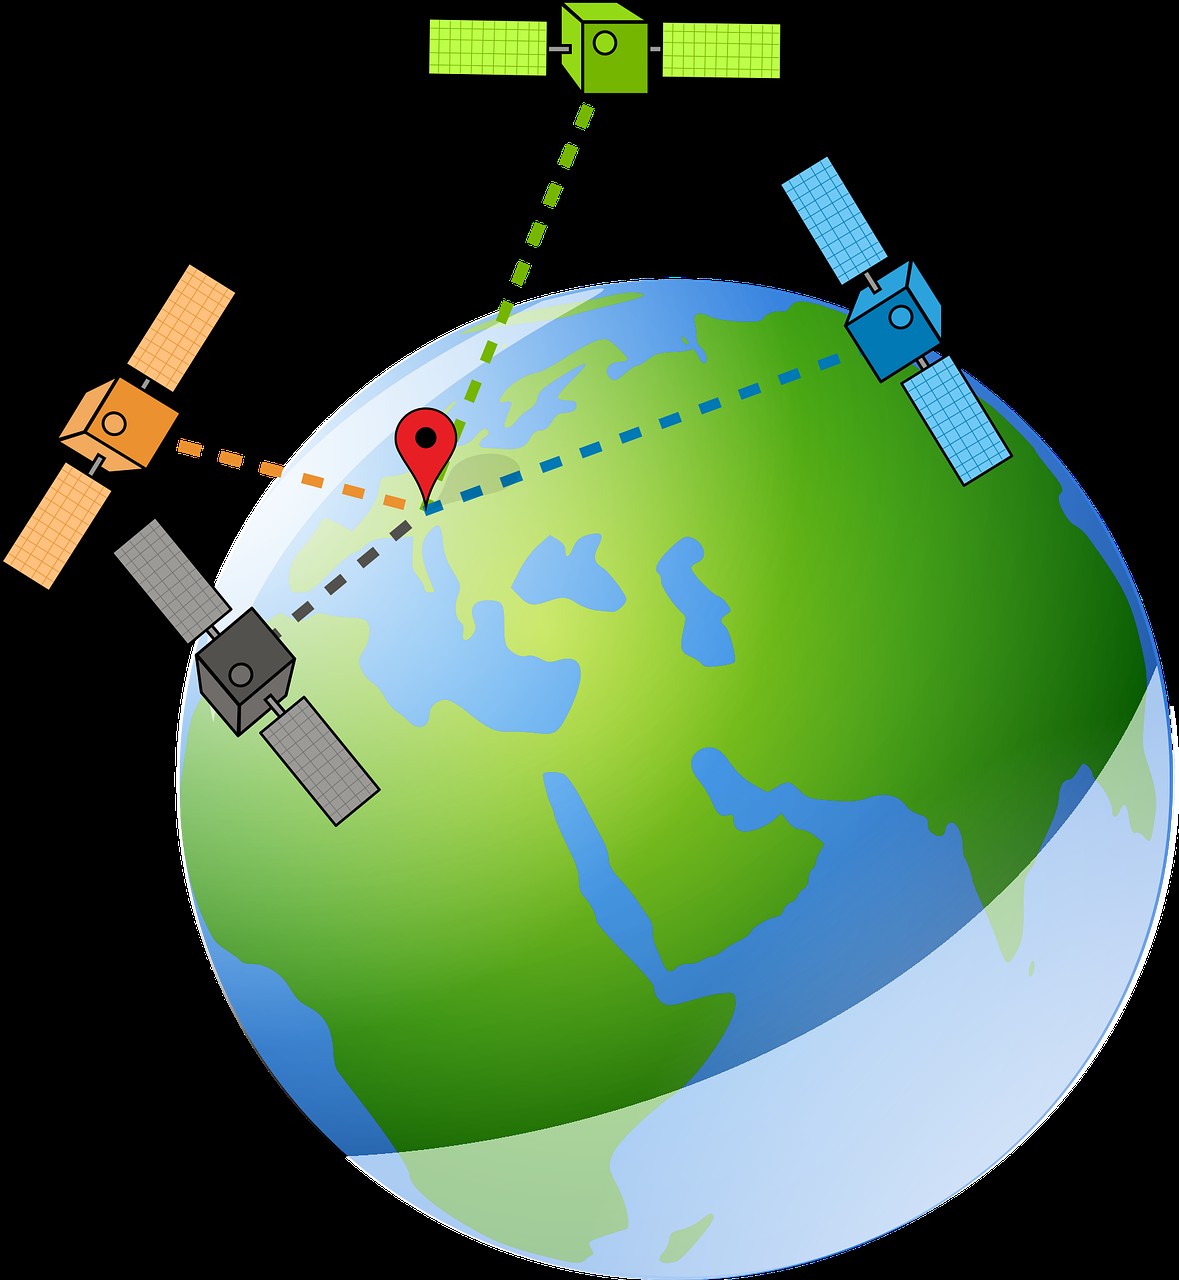
GPS衛星と受信機
GPSモジュールを使用すれば、速度精度を伴う位置データを取得できます。目に見える衛星はありませんが、GPS衛星は地球を周回して常時精度を提供します。また、GPS衛星と受信機間のデータ伝送も光速で行われます。したがって、あなたのプロジェクトとアプリケーションにとって高速で信頼性が高いです。ご質問があれば、お気軽にお問い合わせください。喜んでお手伝いいたします。
産業技術
- AIaaS完全ガイド:AI as a Serviceを解き明かす
- 保全管理の極意:効率化とコスト削減を実現する完全ガイド
- サプライチェーンマネジメント完全ガイド:戦略から実務まで徹底解説
- CMMS購入の完全ガイド:資産パフォーマンスを最大化する選び方
- 産業用タッチスクリーンモニター:耐久性とオープンフレームディスプレイの入門ガイド
- プレセンシタイズドPCB:設計・製造の決定版ガイド
- LEDドライバー完全ガイド:効率的な照明を実現する選び方と活用法
- HID照明バラスト完全ガイド:種類、機能、メンテナンス、選び方
- コールドエレクトリシティ解説:LC回路基礎から理解する非従来型電力
- PCBパターン設計の決定版:トレース幅・電流・間隔計算からカット手法まで完全マスター
- LM311 電圧コンパレータ徹底ガイド:ピン配列・特徴・等価品・応用回路例まで完全網羅