



ドップラーレーダー完全ガイド:原理・仕組み・二重偏波レーダー・モジュール選定・実用例
ドップラーレーダーとは?
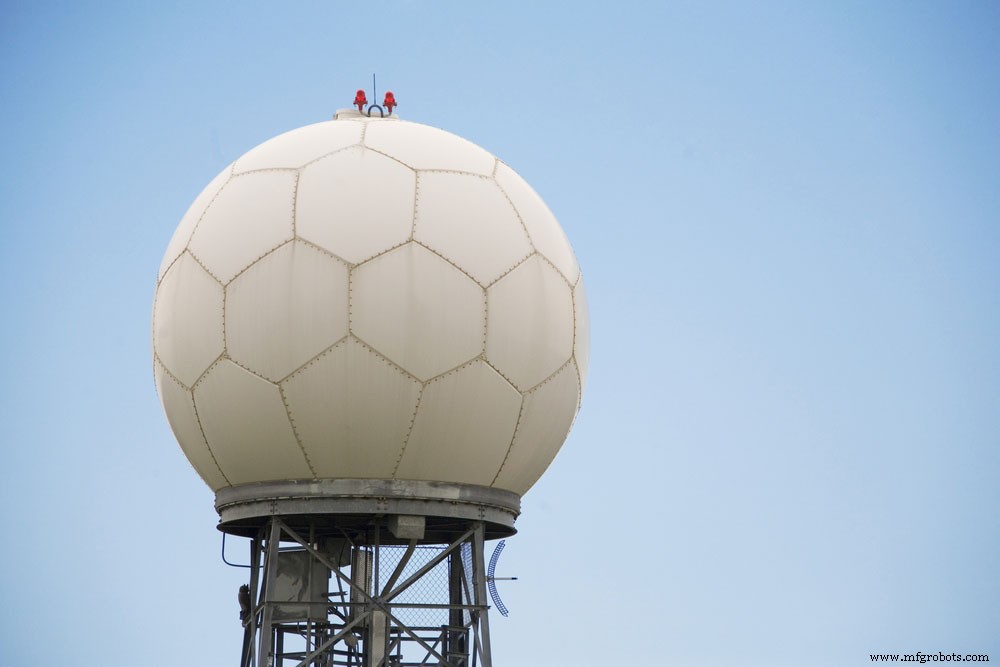
図1:ドップラー気象レーダーシステム
ドップラーレーダーは、電波パルスを照射し、対象物からの反射波に生じるドップラーシフト (周波数変化) を解析して、対象物の相対速度 (径方向速度) を測定するレーダーシステム です。警察の速度取り締まり (スピードガン)、気象観測 (降水粒子の移動速度=風速・降雨強度推定)、航空管制、自動車衝突回避、ドローン高度/速度計測、人体検知 (呼吸/心拍/歩行) 等、極めて幅広い分野で活用されています。
ドップラー効果の原理
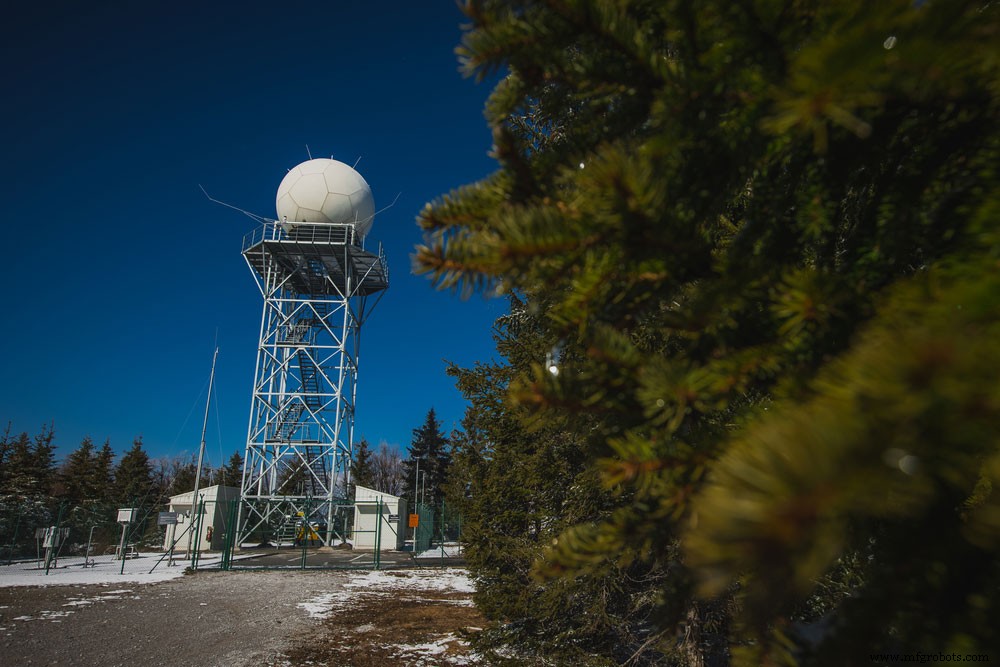
図2:ドップラー効果
波源 (送信アンテナ) から周波数 f₀ の電波を発射。移動する対象物 (速度 v, 電波に対する径方向成分 vr) で反射され、受信機で周波数 fr を観測すると:
ドップラーシフト (周波数変化):
Δf = fr - f₀ ≈ 2 × (vr / c) × f₀
- c = 光速 (≈ 3×10⁸ m/s)
- 対象物が**接近** → 反射波周波数 **上昇** (青方偏移)
- 対象物が**遠ざかる** → 反射波周波数 **低下** (赤方偏移)
- Δf を測定 → 径方向速度 vr 算出
※ 横方向移動 (径方向速度ゼロ) ではドップラーシフトゼロ。速度ベクトル全体取得には複数レーダーやスキャン機構必要。
動作モード・信号処理フロー
- 送信:高周波発振器 → 増幅 → アンテナからパルス/連続波 (CW/FMCW) 照射
- 反射・受信:対象物で反射、同一/別アンテナで受信 (単一局/複数局)
- 混合・中間周波数 (IF) 生成:受信信号と送信信号の一部をミキサーで混合 → 差周波 (ドップラー周波数) 成分抽出
- 信号処理:FFT (高速フーリエ変換) でスペクトル解析 → ピーク周波数検出 → 速度算出
- クラッター除去:静止物体 (地面、建物、雨雲外) からの強力反射 (クラッター) を MTI (Moving Target Indicator) フィルタ / CFAR (Constant False Alarm Rate) 処理で抑制
- 出力:速度、距離 (パルスレーダーの場合: 伝播時間 × c / 2)、角度 (アレイアンテナ/スキャン) を表示・記録・外部出力
二重偏波レーダー (Dual-Polarization Radar, Dual-pol) とは?
図3:ドップラー気象レーダー (二重偏波対応)
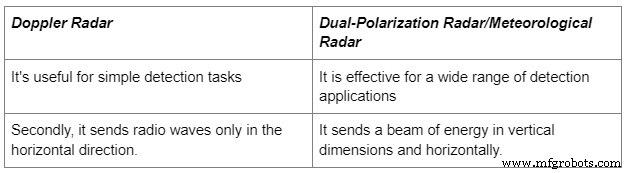
従来の単一偏波 (水平偏波のみ) ドップラーレーダーに対し、**水平偏波 (H) と垂直偏波 (V) の両方を送受信** する高度化気象レーダー。以下の偏波パラメータから降水粒子の形状・種類・大きさを識別可能:
| パラメータ | 記号 | 物理的意味 | 用途 |
|---|---|---|---|
| 差分反射率 | ZDR (dB) | 水平/垂直反射率比 → 粒子の扁平度 (雨滴は扁平、雹は球状に近い) | 降水分類、雹検知 |
| 相関係数 | ρhv (0〜1) | H/V 反射信号の相関 → 粒子の均一性 (気象エコー≈1、ゴミ/鳥/竜巻デブリ<0.9) | 非気象ターゲット除去、竜巻デブリ検知 |
| 差分位相 | ΦDP (°) | H/V 位相差累積 → 雨量推定精度向上 (減衰補正) | 定量的降水量推定 (QPE) |
| 比誘電率 | KDP (°/km) | ΦDP の距離微分 → 雨滴濃度・雨量率に比例 | 高精度雨量推定 |
メリット:降水種類判別 (雨/霰/雹/雪/混合)、生物エコー (鳥/虫/蝙蝠) 除去、竜巻飛散デブリ検知、減衰補正付き高精度雨量推定、航空機着陸支援 (ウィンドシア検知)
代表的なドップラーレーダーモジュール (組み込み・IoT向け)
1. BGT24LTR11 (Infineon) - 24GHz トランシーバー
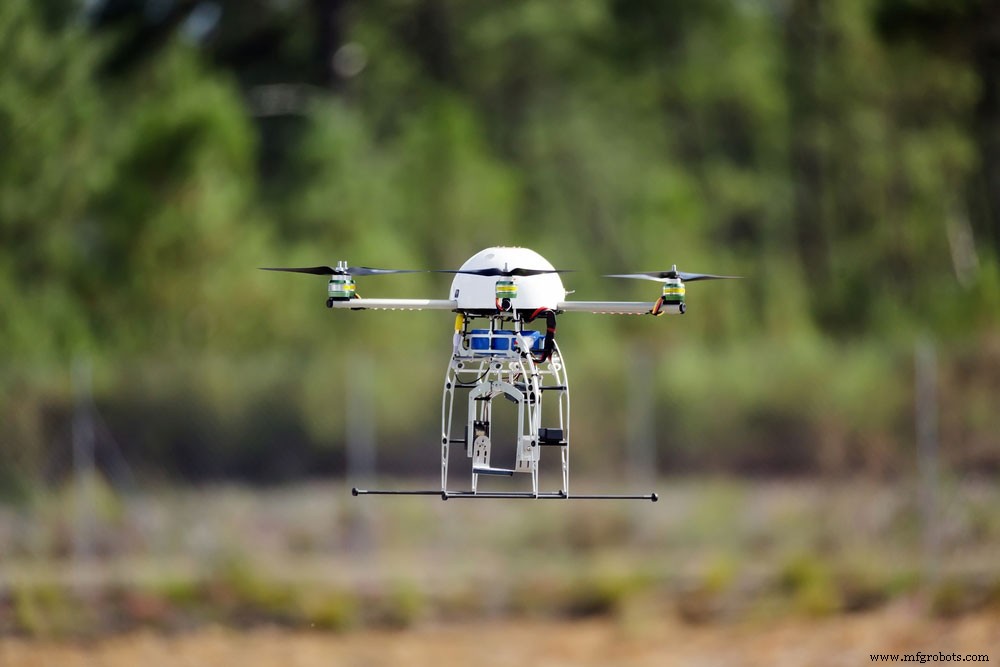
図4:UAV用途等に最適な 24GHz レーダー
- SiGe BiCMOS プロセス、24.0〜24.25 GHz ISMバンド
- 超低消費電力: TX 約 60mW, RX 約 50mW, パワーダウン < 10μA
- 高精度速度測定: 分解能 < 0.1 m/s (処理依存)
- 小型: 4.4 × 4.4 mm QFN パッケージ、アンテナオンチップ (AoC) 対応
- 耐環境: -40〜+105℃、強風・豪雨中でも周波数安定
- 高透過性: 非金属障壁 (プラスチック、ガラス、衣類、降水) 越し検知可能
- 軽量・高速応答: UAV/ドローン搭載、衝突回避・着陸支援・地形追従に最適
- 開発キット: Infineon Sense2GoL, Shield2Go 等、Arduino/STM32/ESP32 サンプル豊富
2. SYH24A1 - 24GHz ミリ波ドップラーレーダー (国産/汎用モジュール)
- SYH24A1 IC 採用、2×8 マイクロストリップアレイアンテナ内蔵 (高利得・広角)
- 高精度測距・速度・角度 (AoA 推定) 同時取得可能
- 高速応答、軽量、高透過性 (障害物越し検知)
- 耐候性: 強雷雨・豪雨中も動作、送信周波数ドリフト抑制
- 低出力電力: 過剰電磁波放射なし、人体安全基準クリア
- 人体機能検知特化:微小動作 (呼吸 0.2〜0.5Hz, 心拍 1〜2Hz)、歩行/転倒/着座/人数カウント検知アルゴリズム内蔵/提供
- 用途: 見守りセンサー、スマートホーム、自動ドア、トイレ/浴室転倒検知、在室検知、バイタルサイン非接触モニタ
モジュール選定ガイド
| 用途 | 推奨モジュール/方式 | 理由 |
|---|---|---|
| ドローン/UAV 衝突回避・高度計 | BGT24LTR11 (FMCW) | 超軽量・低消費・高透過・高速応答 |
| 自動車ブラインドスポット/ACC | 77GHz 車載グレード (NXP/Infineon/TI) | 高分解能・車載認証 (AEC-Q100)・干渉耐性 |
| 室内人体検知・見守り・バイタル | SYH24A1, HLK-LD2410, LD2450 (60GHz) | マイクロモーション検知アルゴリズム内蔵、プライバシー配慮 (カメラ不要) |
| 気象観測・降水量推定 | Cバンド/Sバンド 二重偏波パルスレーダー (大型地上局) | 長距離 (100km+)、偏波パラメータ必須 |
| 産業用液位/塊レベル測定 | 80GHz FMCW (Vega, Endress+Hauser等) | 高精度 (±1mm)、粉塵/蒸気/泡影響少 |
| ホビー/教育/プロトタイピング | BGT24LTR11 評価ボード, RCWL-0516 (マイクロ波ドップラー, 安価) | Arduino/ESP32/Raspberry Pi 直結、ライブラリ豊富 |
設計・実装上の注意点
- アンテナ設計・配置:オンチップアンテナ使用時も、基板グランドパターン・ケース筐体・金属部品の影響大。シミュレーション/実測チューニング必須
- 電源ノイズ:24GHz RF フロントエンドは電源リプル極めて敏感。LDO + フェライトビーズ + 多段デカップリング (100pF/1nF/10nF/0.1μF/10μF) 徹底
- レギュラトリ (電波法):日本国内では 24GHz 帯は「微弱無線」 (10mW/MHz 以下、アンテナ利得込み) または「特定小電力無線」適合品のみ使用可。技適マーク確認必須
- 信号処理負荷:FFT/CFAR/クラスタリング/トラッキングは MCU (Cortex-M4/M7 以上推奨) または DSP/FPGA で実装。ARM CMSIS-DSP ライブラリ活用
- マルチターゲット分解能:距離分解能 = c / (2×帯域幅)、速度分解能 = λ / (2×積分時間)。FMCW 帯域幅広帯域化・長時間積分で向上
まとめ
ドップラーレーダーは、「非接触で物体の速度・距離・存在を、あらゆる環境 (暗闇、煙、雨、壁越し) で検知できる」唯一無二のセンサー技術です。気象観測の二重偏波化から、24/60/77GHz ミリ波モジュールによる IoT/自動車/見守り/ドローン応用まで、用途に合わせたデバイス選定・アンテナ設計・信号処理・法規対応が鍵となります。BGT24LTR11 や SYH24A1 等のモジュールを活用し、ご自身のプロジェクトに「見えないものを見る目」を追加してみてください。技術相談・モジュール選定支援・ファームウェア開発受託も承っております。
産業技術
- ダイカストの作動原理と用途:ホットチャンバー・コールドチャンバー方式を解説
- 3Dプリンティング入門:原理、種類、主要応用を徹底解説
- コンデンサの仕組み:エネルギー蓄積の原理と現代エレクトロニクスでの役割
- ウォータージェット加工:原理、応用、メリット・デメリット
- キュポラ炉:部品、操作、用途を徹底解説
- 溶接の理解:プロセス、技術、産業用途
- HC-06 Bluetoothモジュール:ピン配置、特徴、用途、動作原理を徹底解説
- スロットルポジションセンサー:仕組みと重要性
- RVGセンサー:仕組みと歯科画像を変革する理由
- パルスセンサー:仕組みとメーカー向け主要応用
- RTDセンサーの理解:原理、精度、主要アプリケーション