



Infinity Gears:41段ギアボックスが実現する346京年分の回転
部品と材料
| 部品 | 数量 |
|---|---|
| DCモーター(12V) | 1 |
| リードスイッチ(SPST-NO) | 1 |
| Arduino UNO | 1 |
| RGB LCDシールドキット(16×2文字表示) | 1 |
必要な工具と機器
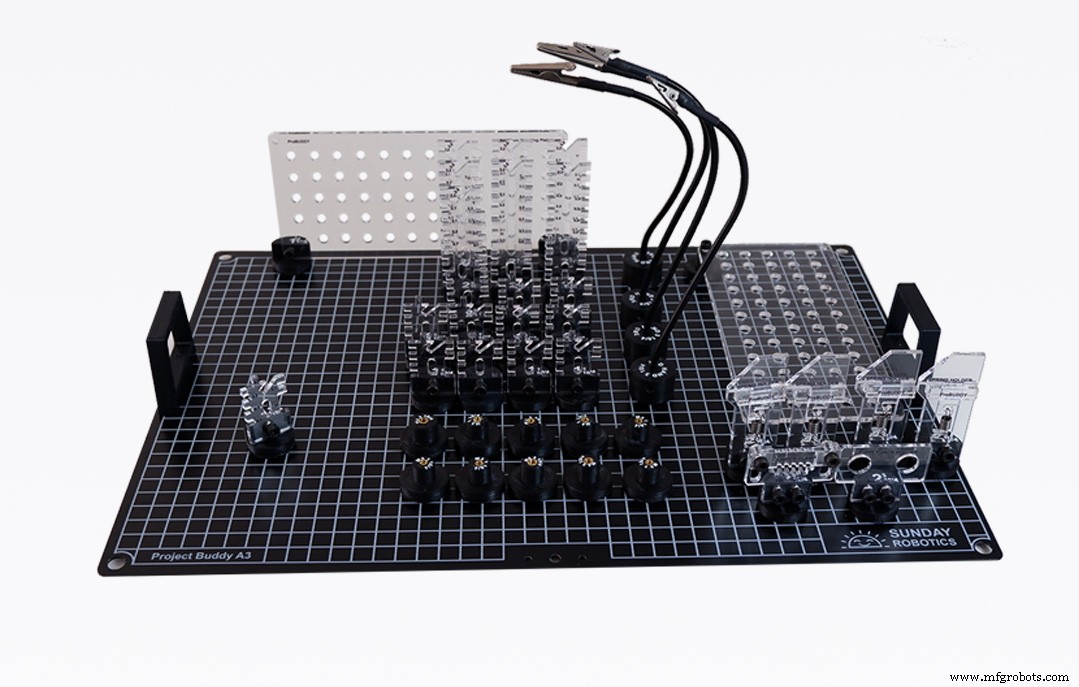
- ProBUDDYキット
プロジェクト概要
アーサー・ガンソンの記念碑的作品「コンクリートの機械」から着想を得たInfinity Gearsプロジェクトは、1/50の減速比を持つ12段のギア機構を、コンパクトな完全デジタルカウンターシステムへと昇華させました。オリジナルの彫刻では200rpmで動作し、最終ギアが1回転するのに137億年を要しました。本設計では、250rpmのDCギアードモーターで第1ギアを駆動し、最終ギアの回転時間を想像を絶する346京年(3.46×10²⁰年)へと伸ばしています。
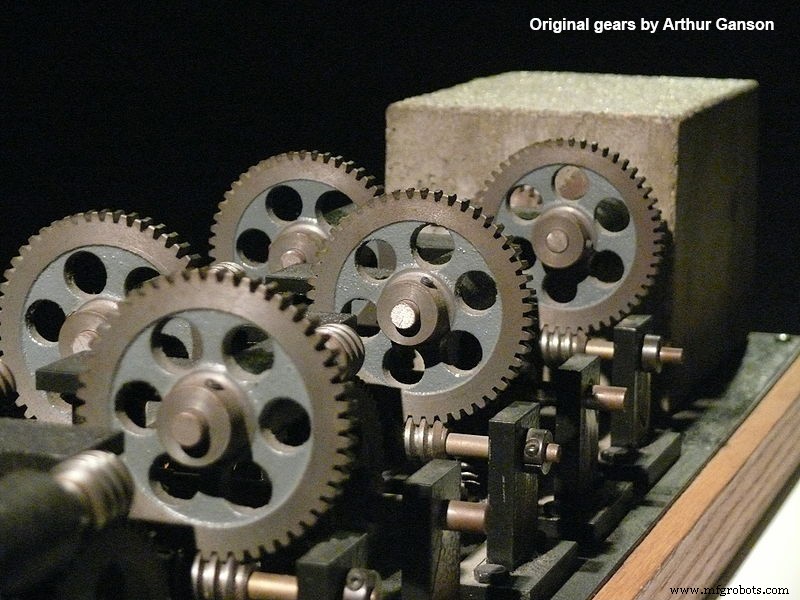
各段にリードスイッチとLEDを配置し、機械的動きをデジタルカウントへ変換。Arduino Uno制御の2×16 LCDに表示することで、機械的増幅の原理を視覚化し、ロボティクス愛好家向けの具体的な教育ツールとしても機能します。
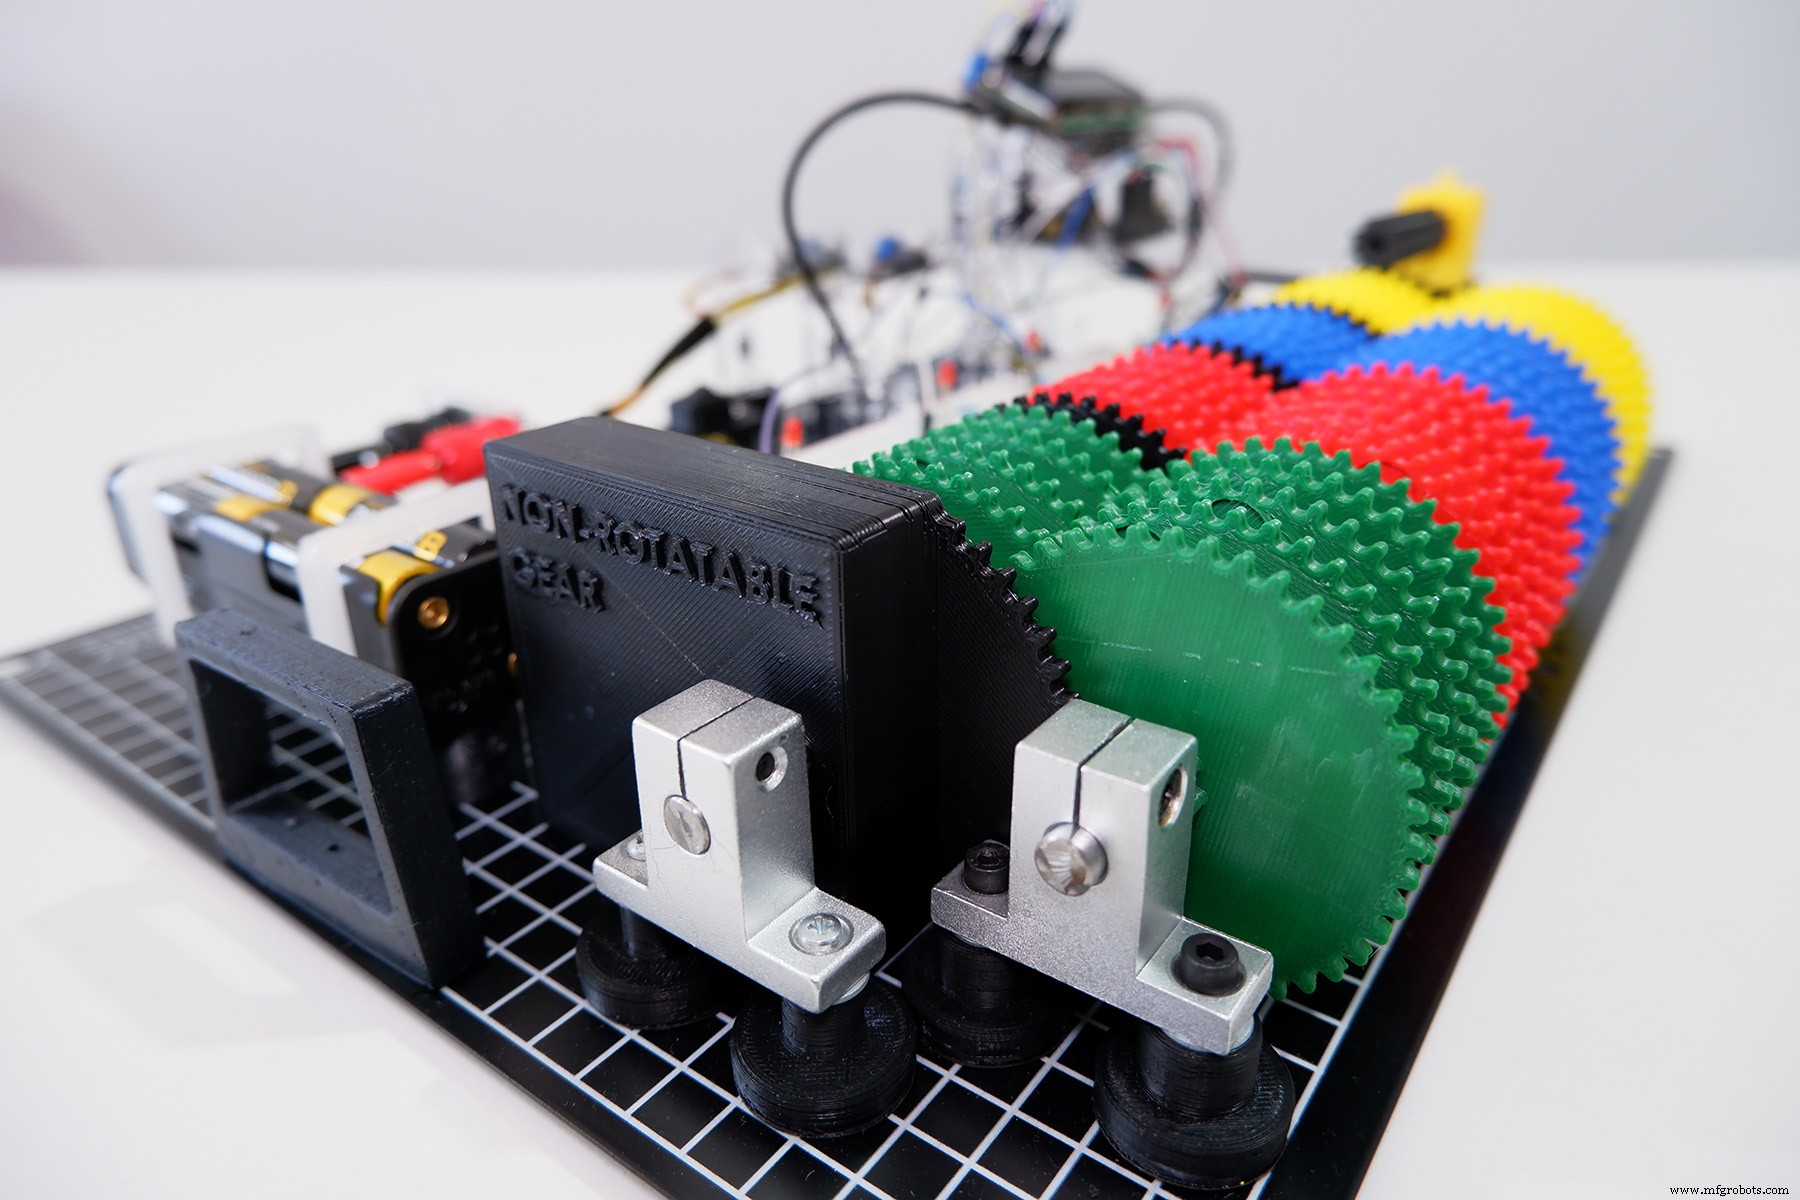
全ギアは鮮やかな色で3Dプリントされており、5つの黒いギアには小さな磁石が内蔵されてリードスイッチをトリガーします。最終ギアは回転しない正方形の設計となっており、前段のギアがカウントを完了しても静止したままです。
各ギアの回転タイムライン
- 第1黒ギア:0.002分で1回転
- 第2黒ギア:135日で1回転
- 第3黒ギア:360万年で1回転
- 第4黒ギア:35兆年で1回転
- 最終正方形ギア:346京年で1回転(宇宙の年齢を遥かに超える)
ソースコード
#include <LiquidCrystal.h>
LiquidCrystal lcd(12, 11, 5, 4, 3, 2);

int reed1 = 6, reed2 = 7, reed3 = 8, reed4 = 9;
int reed_status1, reed_status2, reed_status3, reed_status4;
int counter1 = 0, counter2 = 0, counter3 = 0, counter4 = 0;

void setup() {
  lcd.begin(16, 2);
  lcd.setCursor(0, 0);
  lcd.print("SUNDAY ROBOTICS");
  lcd.setCursor(0, 1);
  lcd.print(" INFINITE GEARS");
  pinMode(reed1, INPUT);
  pinMode(reed2, INPUT);
  pinMode(reed3, INPUT);
  pinMode(reed4, INPUT);
  delay(1500);
}

void loop() {
  reed_status1 = digitalRead(reed1);
  reed_status2 = digitalRead(reed2);
  reed_status3 = digitalRead(reed3);
  reed_status4 = digitalRead(reed4);

  if (reed_status1 == 0) { delay(100); counter1++; }
  else if (reed_status2 == 0) { delay(100); counter2++; }
  else if (reed_status3 == 0) { delay(100); counter3++; }
  else if (reed_status4 == 0) { delay(100); counter4++; }
}

void displayCounts() {
  lcd.clear();
  lcd.setCursor(0, 0);
  lcd.print(" INFINITE GEARS");
  lcd.setCursor(0, 1);
  lcd.print("F:"); lcd.print(counter1);
  lcd.print(" S:"); lcd.print(counter2);
  lcd.print(" T:"); lcd.print(counter3);
  lcd.print(" F:"); lcd.print(counter4);
}
カスタムパーツとエンクロージャ
モーターギアを含む41個のスパーギアを設計。各ギアは外歯45枚、内歯9枚(モーターギアも9枚)で、段あたりの減速比は1:5。全体の減速比は1/(5^41)となります。モーターの1回転が1/250分であることから、最終の正方形ギアには(1/250) × (5^41) ≈ 1.8×10^26分、約3.46×10^20年(346京年)を要します。
回路図
単3アルカリ電池8本を直列接続し8Vを供給。6V DCモーターと5V動作のArduino Uno(LCD含む)には、それぞれLM2596降圧レギュレータで電圧を調整しています。
黒いギアには磁石が内蔵され、リードスイッチを通過するとArduinoがLowパルスを検知してカウンターをインクリメント。LEDと抵抗でスイッチ状態を視覚的にフィードバックします。2×16文字LCDには各段の累積カウントが表示されます。

製造プロセス
- ギアシステムの知見:バックラッシュ、ブリーザー、オイル選定、負荷管理
- インフィニティミラー時計:終わりなき美しさと正確な時刻の融合
- ヘリカルギアとヘリカルラック&ピニオンシステムの選択ガイド
- 遊星ギア減速の理解:コンパクトで高トルクなソリューション
- 精密リニアモーションシステム用ヘリカルギアラック
- 高性能インラインギア減速機:精密トルク制御のために
- ヘリカルリデューサ解説:自動化システムでトルク増大と速度制御を実現
- スパーギア減速機完全解説:設計・機能・精度規格・産業応用
- ギアシャフトの理解:役割、機能、ギアシステムにおける重要性
- 歯車のピッチ円直径(ディアメトラルピッチ)の理解:ギア設計の基本
- ギア速度の理解:ギアサイズとRPMが動力伝達をどう決めるか