



自宅で作るDIY宿題自動筆記マシン:AxiDraw風ペンプロッターの自作ガイド
部品と材料
| 部品 | 数量 |
|---|---|
| Arduino UNO | 1 |
| SG90マイクロサーボモーター | 1 |
| SparkFun A4988ステッピングモータードライバーボード | 1 |
必要な工具と機器
- 3Dプリンター(汎用)
アプリとオンラインサービス
- Arduino IDE
プロジェクト概要
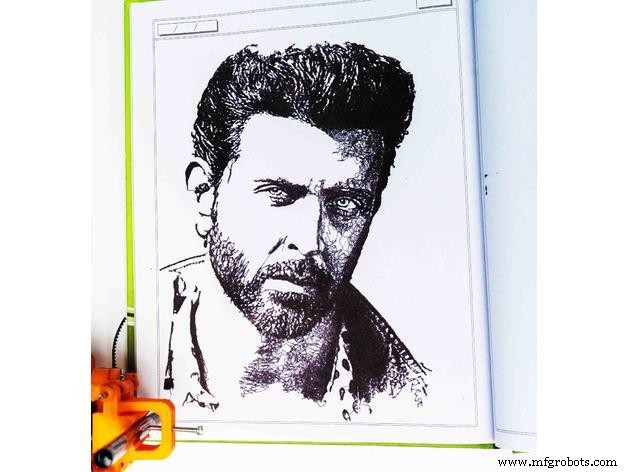
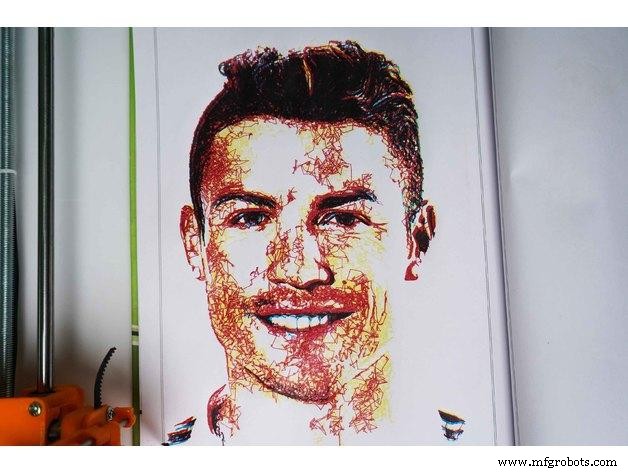
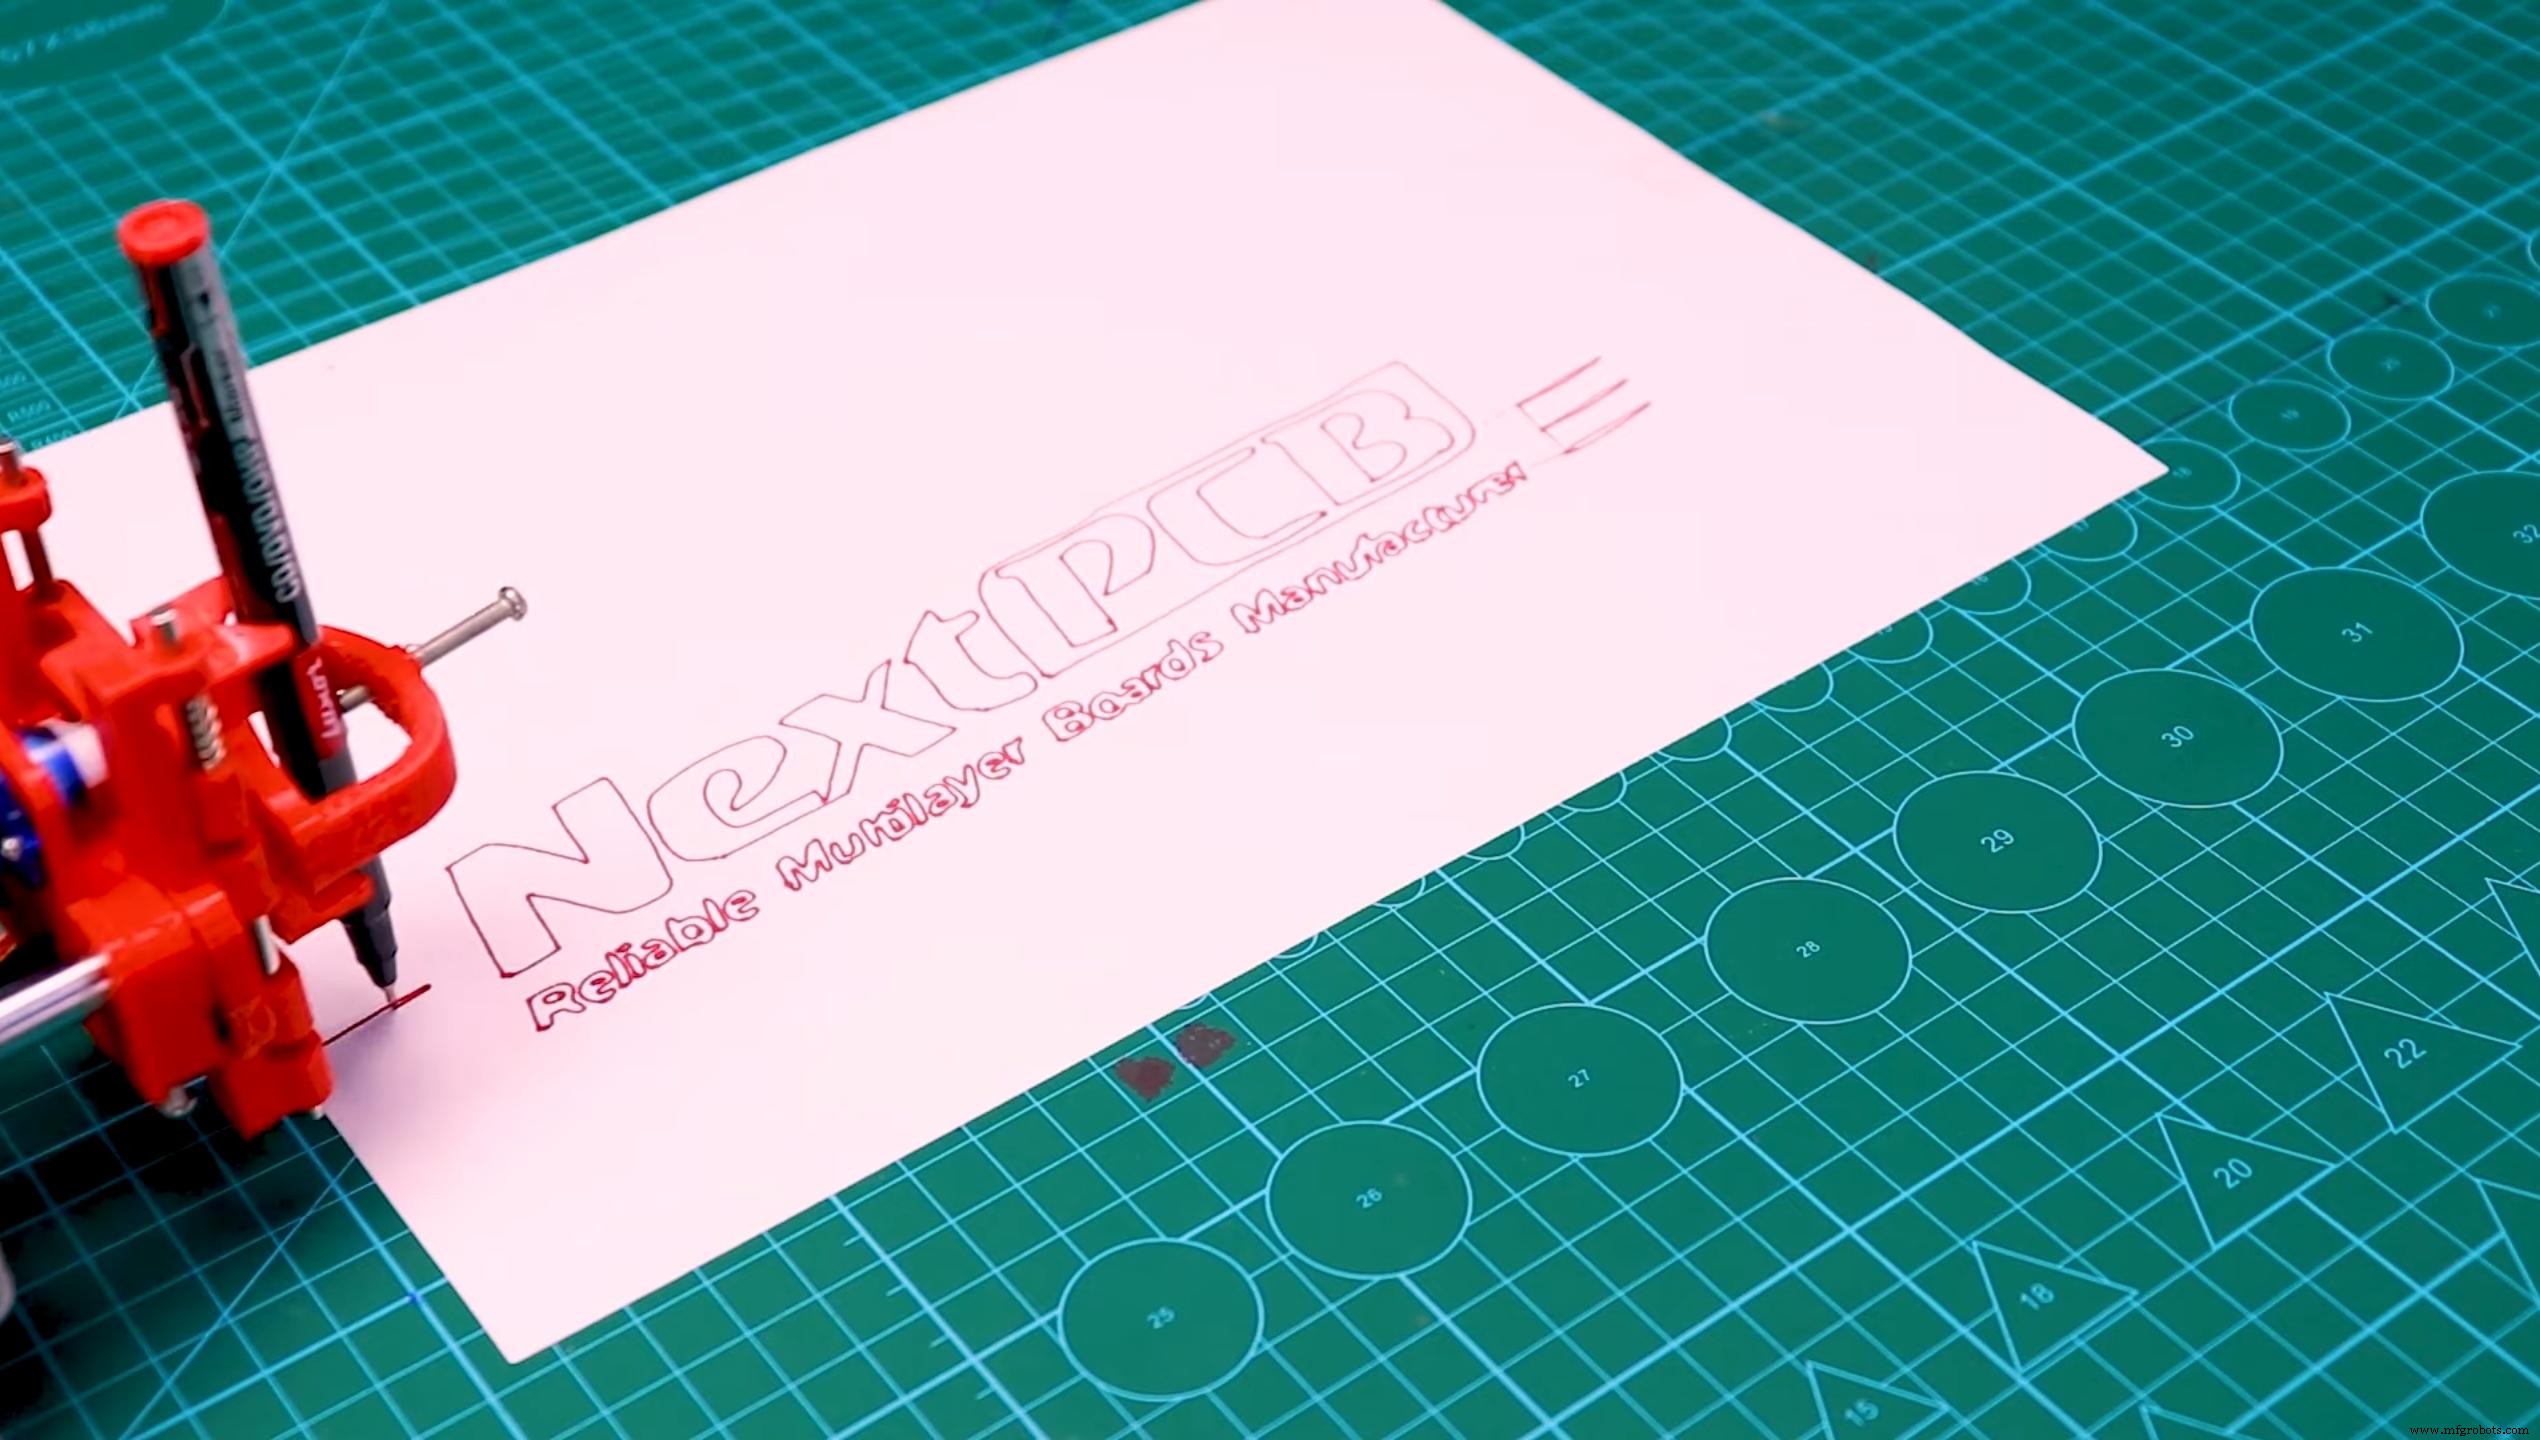
描画ロボット/ペンプロッター/描画マシンは、有名なAxiDrawのオープンハードウェア版です。ペン、マーカー、鉛筆など多様な筆記具で、ほぼあらゆる平面に書き込みや描画が可能です。
独自の設計により、描画ヘッドが機械本体より外側に伸びるため、機械本体より大きなオブジェクトにも描画できます。最大の利点は、コアXY延長設計により、本機を本やノートの上に直接置いて使用できる点です。
この描画ロボットは市販のAxiDrawと同様に、Arduino Unoコントローラー、CNCシールド、GRBLファームウェアで動作します。
部品調達先と所有パーツによりますが、製作費用は約75ドル〜。Arduinoなどをすでに持っていればさらに安価に。
私の全プロジェクトはhttps://www.diyprojectslab.com/で公開中。
最大描画エリア:24 × 30 cm
協賛:NextPCB
NextPCBの支援により本プロジェクトが完成。PCBプロジェクトがある方は、ぜひウェブサイトで割引クーポンをご利用ください。
ステップ1:必要な部品と材料


- Nema 17ステッピングモーター × 2
- X軸用リニアロッド M8 × 450mm × 2
- Y軸用リニアロッド M8 × 350mm × 2
- Z軸用リニアロッド 3mm × 2(古いCD-ROMから流用可)
- ネジロッド M8 × 480mm × 1
- LM8UUベアリング × 8
- サーボ SG90 × 1
- スプリング 5mm(ボールペンから流用)× 1
- GT2プーリー 16歯 × 2
- ベアリング 624zz × 5
- GT2ベルト 2000mm × 1
- Arduino Uno × 1
- CNCシールド × 1
- A4988ステッピングドライバー(ヒートシンク付き) × 2
- ジャンパー × 6
- 12V 2A電源 × 1
- ナット類(M3、M4、5/16インチ各種)
- ネジ類(M3、M4、六角各種)
- ワッシャー類
ステップ2:3Dプリント


- Thingiverseからファイルをダウンロード
- Cura等のスライサーで3Dモデルを開く
- 全パーツ75%インフィル(70〜100%でOK)
- レイヤー高さ0.10〜0.20mmでプリント
- 材質:PLA
- ペンホルダー、スライダー、X_Support_L、X_Support_Rにはサポート材必要
- 最長パーツで約10時間、最短で約30分
- PLAで問題なし。200°C、BuildTakでプリント。ラフトやブリム不要。ペンホルダーとZ軸エンドプレートのみサポート推奨
ステップ3:X軸の組み立て
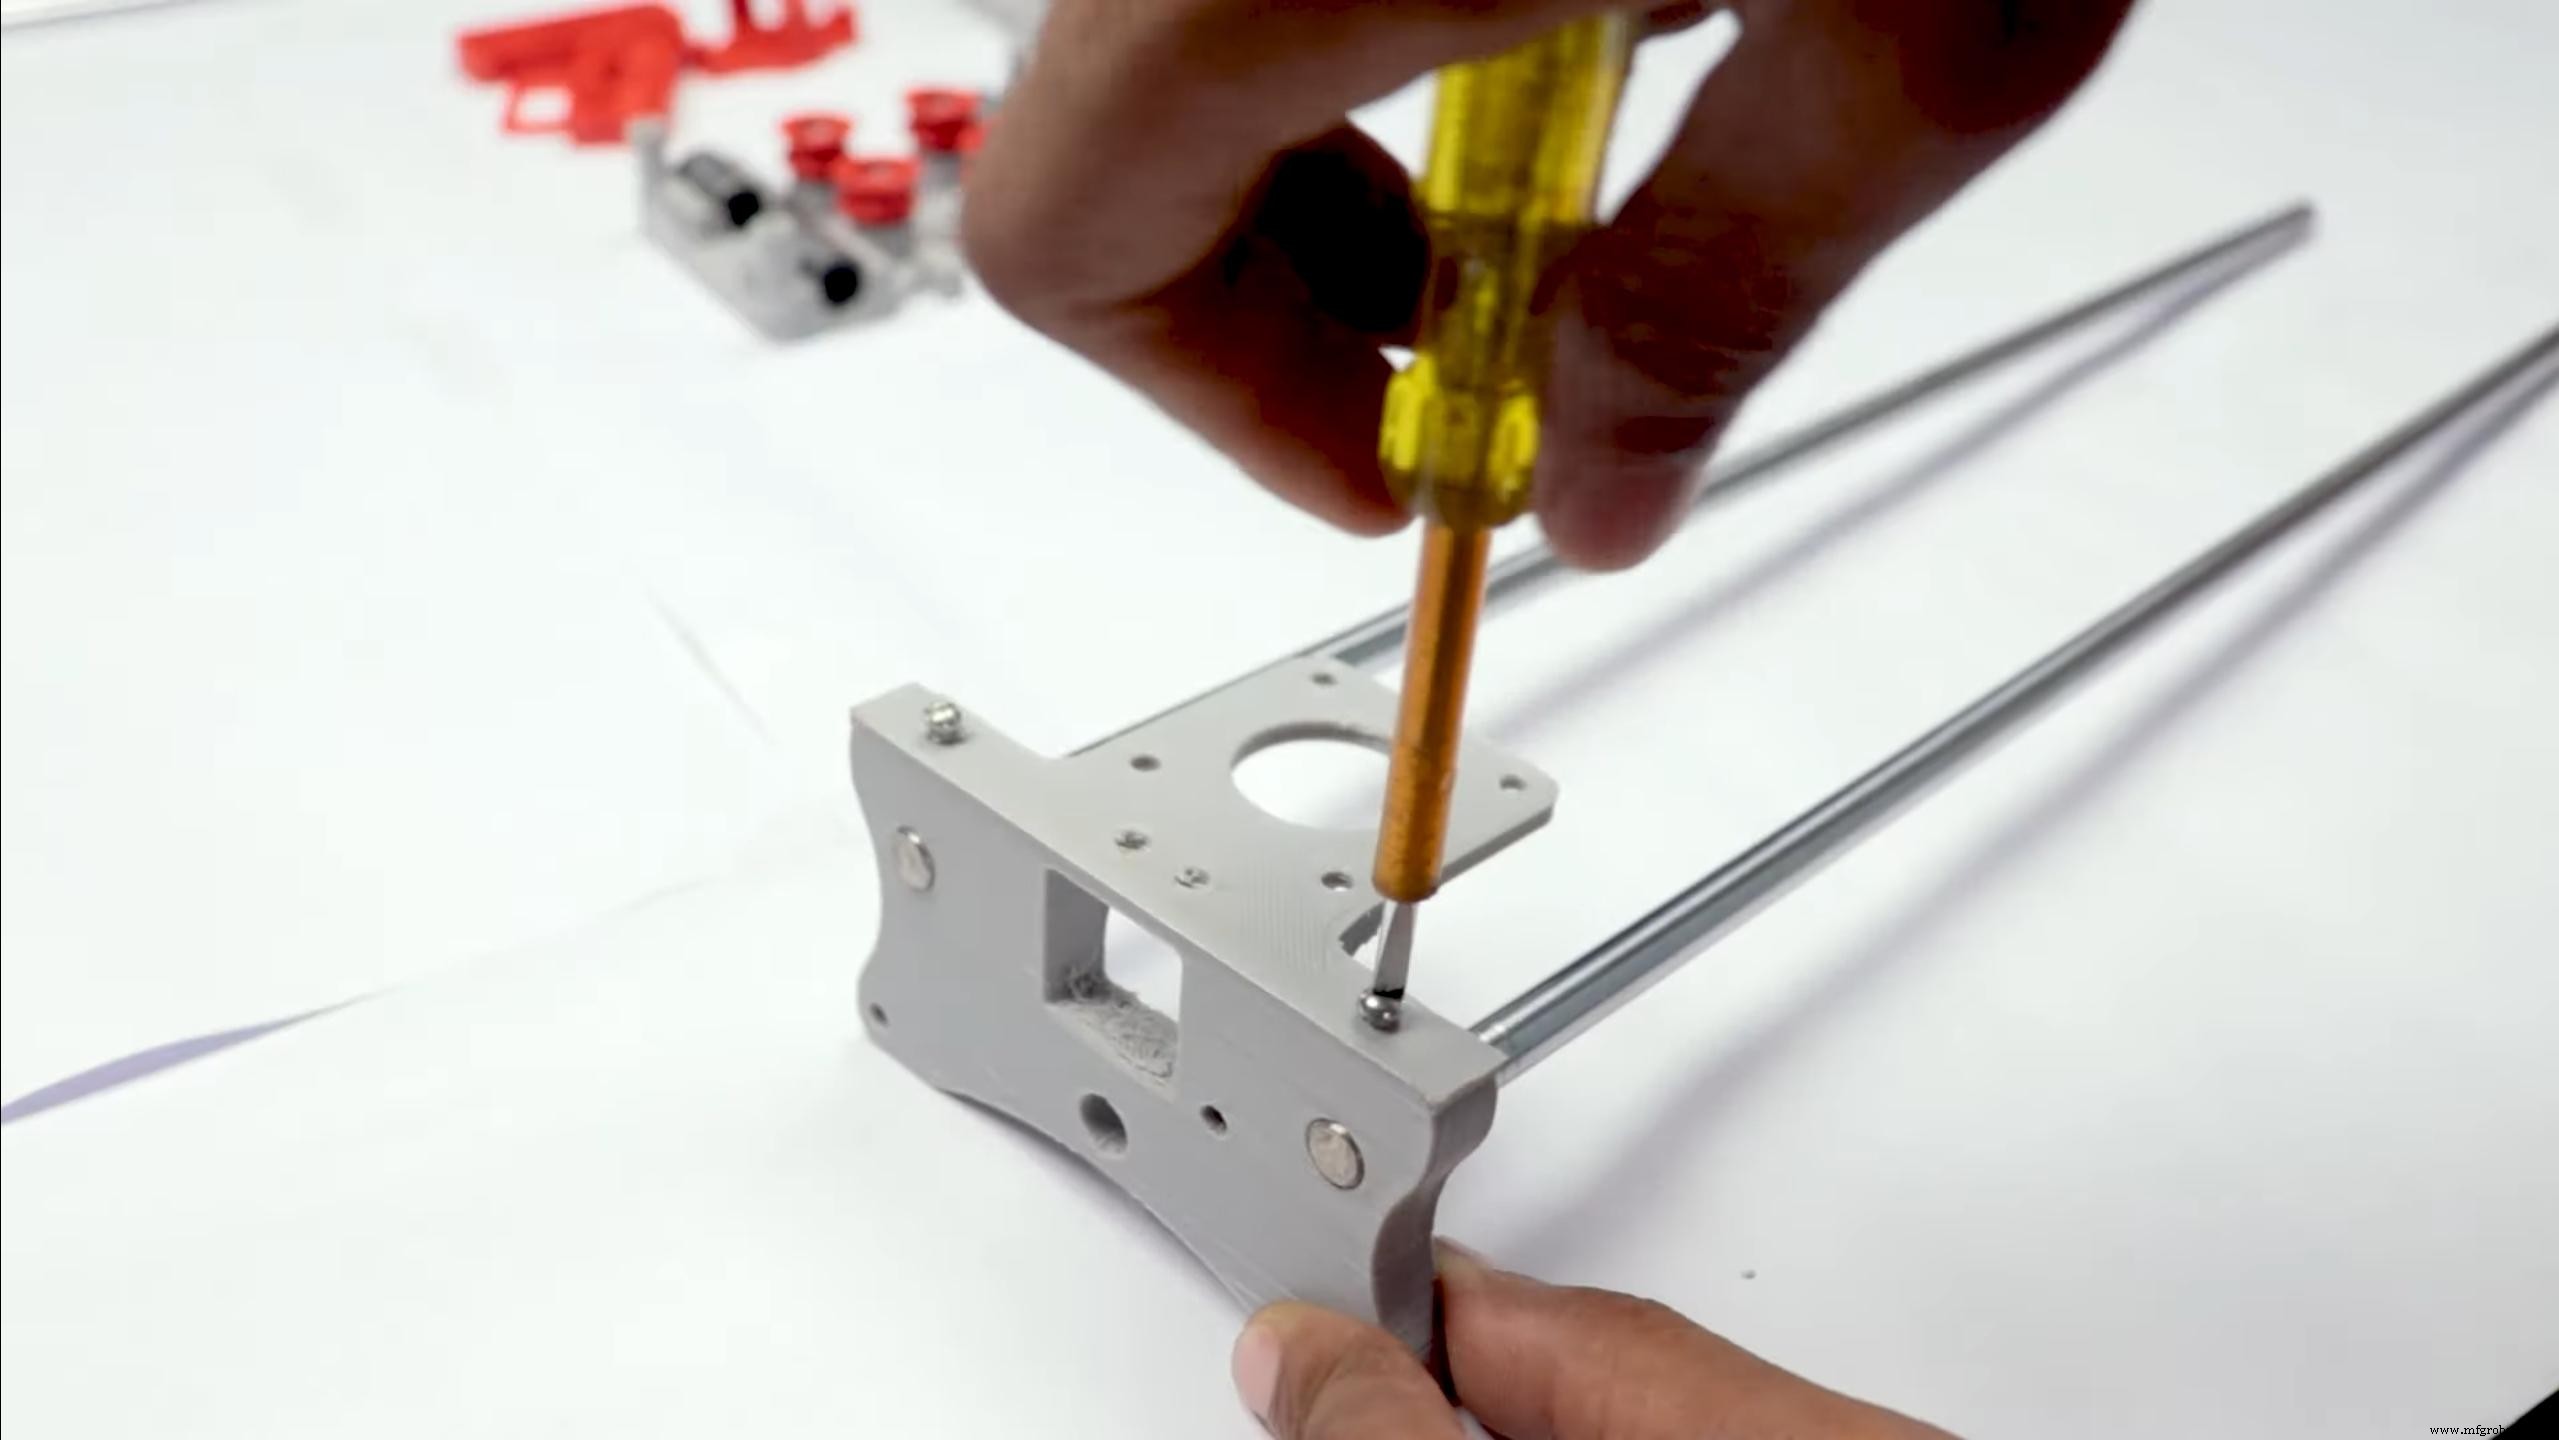
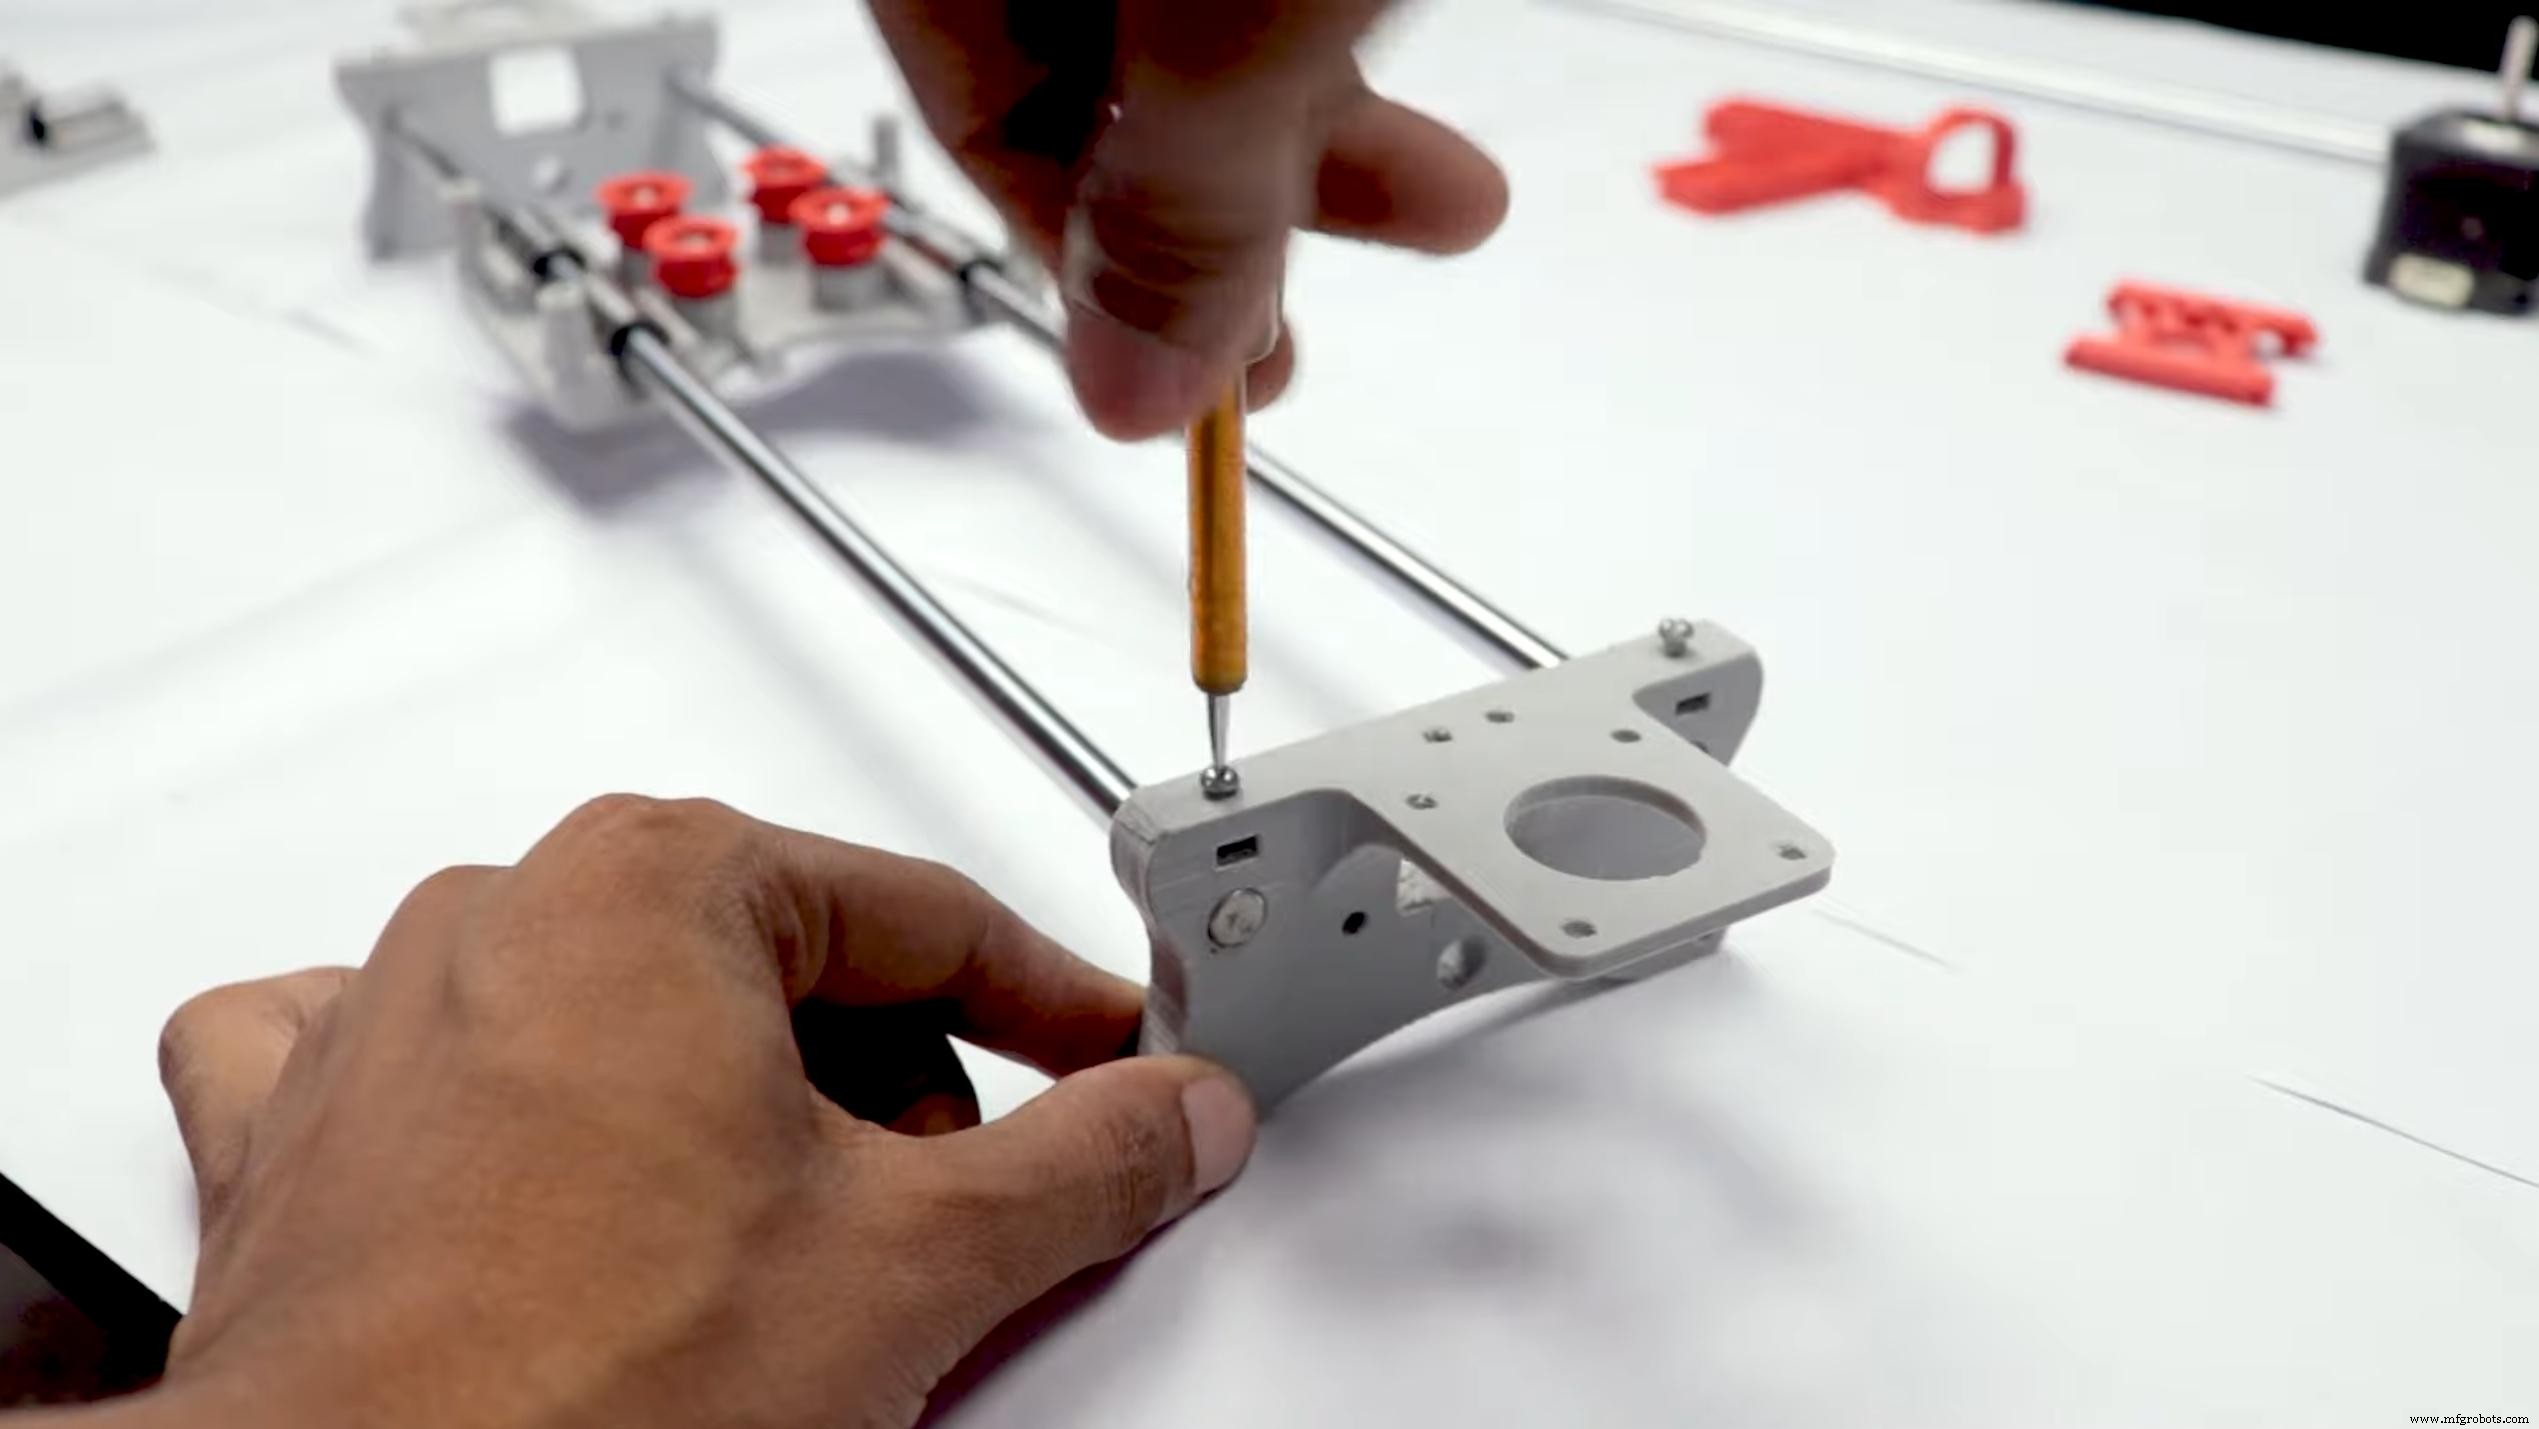
350mmと450mmのリニアロッドが各2本必要です。
- 450mmロッド2本をXサポートパーツに挿入(穴がきつい場合は丸ヤスリで調整、ゴムハンマーで打ち込み)
- ネジロッドを下部の穴に通し、両側に5/16インチワッシャーとナットで固定
ステップ4:X軸ベアリングの組み立て

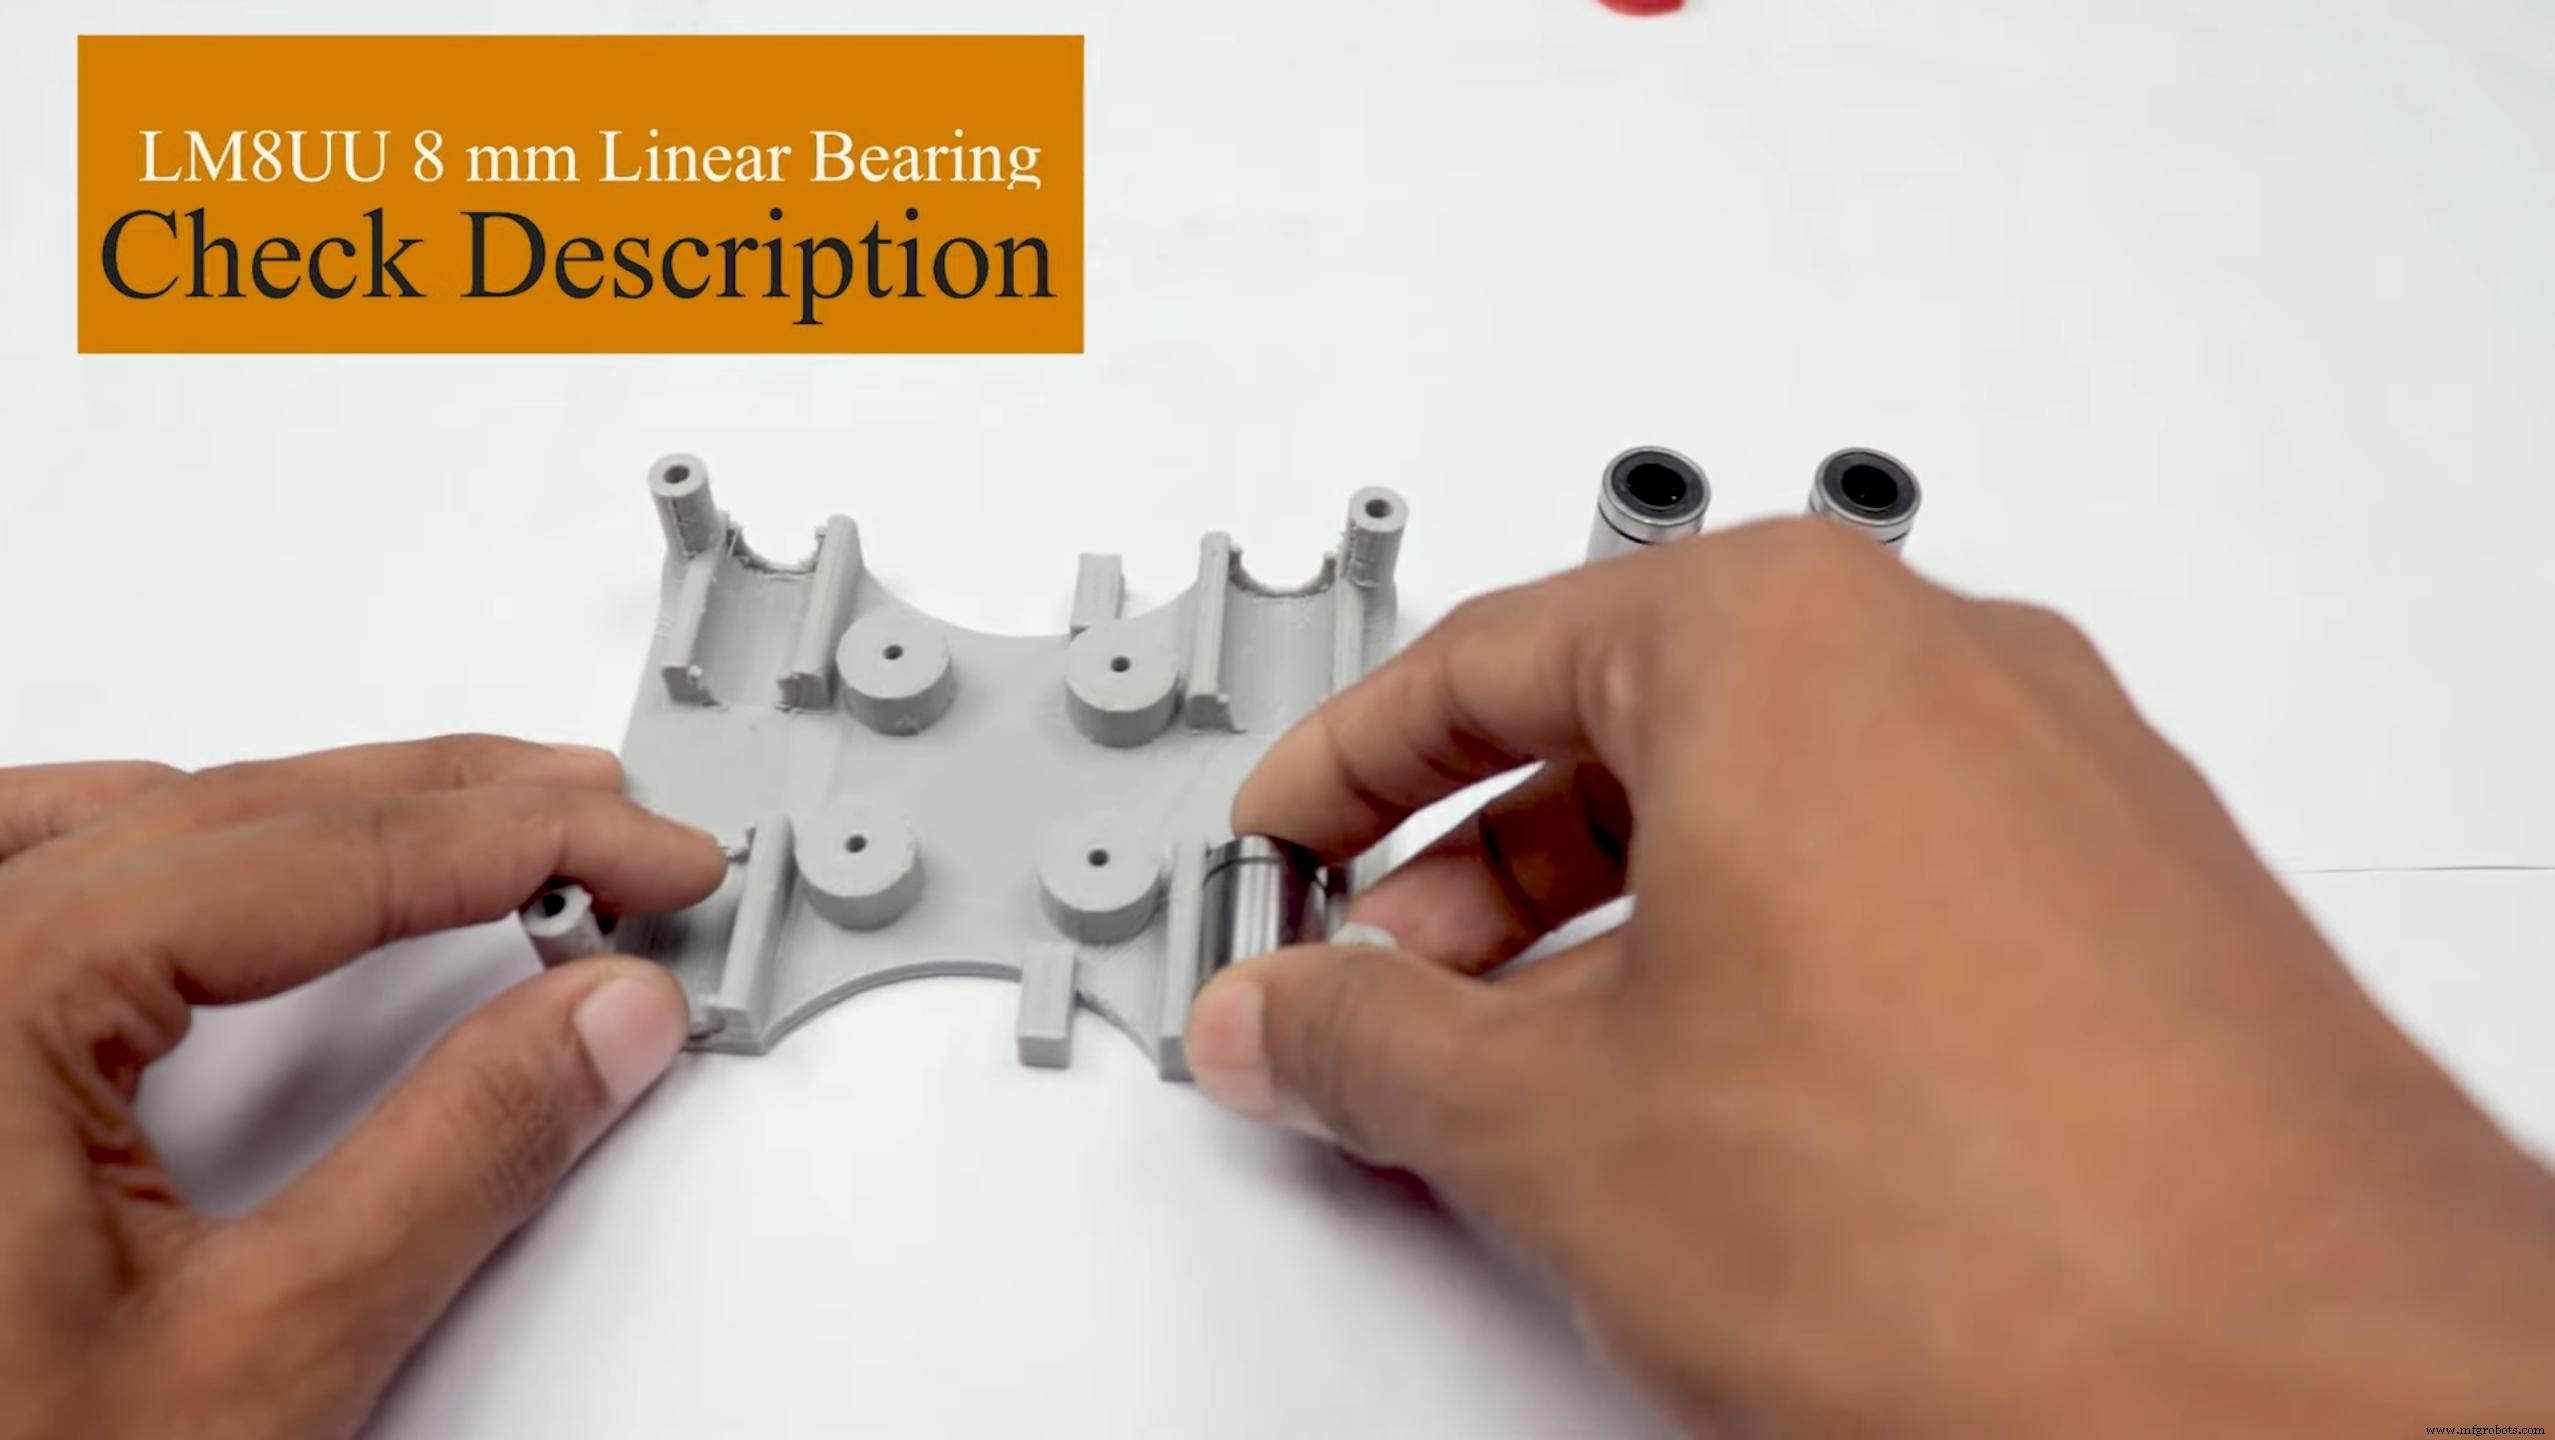


- LM8UUベアリングをトップ/ボトムクラムシェルの所定位置に押し込み(各4個ずつ)
- 624zzベアリング4個を3Dプリントしたアイドラープーリーに圧入(5個目はY軸用に温存)
X軸キャリッジの組み立て
- M3-0.5×20mmネジ4本、M3ナット4個、M3ワッシャー4個、アイドラープーリー付き624zzベアリング4個を用意
- ネジにワッシャーを通し(ベアリングに当たる)、ナットでキャリッジ底面から固定
X軸サポートの組み立て
- クラムシェルを450mm(X軸)リニアロッドに通す
- ゴムハンマーで反対側のXサポートも固定
- ロッドが両側均等に出るよう調整
- ネジロッドのもう片側をXサポートの穴に通し、ナットとワッシャーで固定
- XサポートごとにM3-0.5×16mmネジ2本でリニアロッドのスライド防止
ステップ5:Y軸の組み立て


Y-Back
- 350mmリニアロッド2本をY-Backパーツにゴムハンマーで挿入
- M4-0.5×35ネジ1本、M4ナット1個、5個目の624zzベアリングを用意
- M3-0.5×16ネジ2本でリニアロッド固定
- ネジ挿入時にベアリングをスライドイン
Y-Front
- リニアロッド/Y-BackをLM8UUベアリングに通し、Y-Frontパーツをゴムハンマーで取り付け
ステップ6:X-Y軸ベルトの組み立て
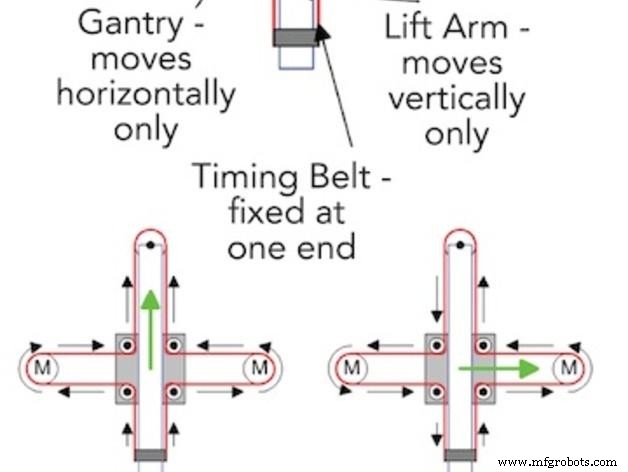

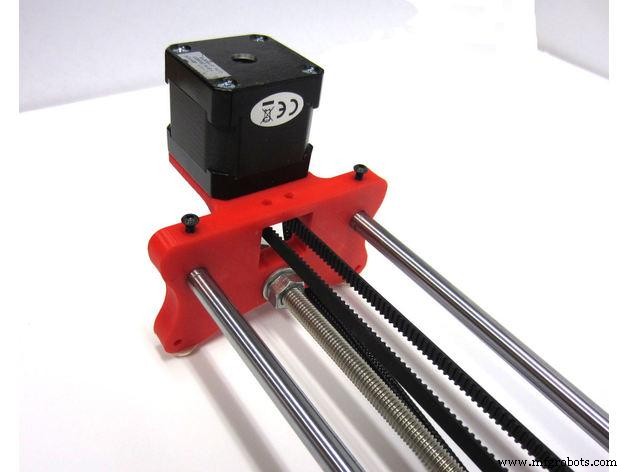
- ラジオペンチでGT2ベルトをクラムシェルの「歯」に通しやすくする
- ベルト両端をBase Sliderの歯に通す
- ベルトは張り詰めた状態に(緩みなし)
- ベルト装着後、クラムシェルがスムーズに動かなくなるのは正常
ステップ7:Z軸の組み立て

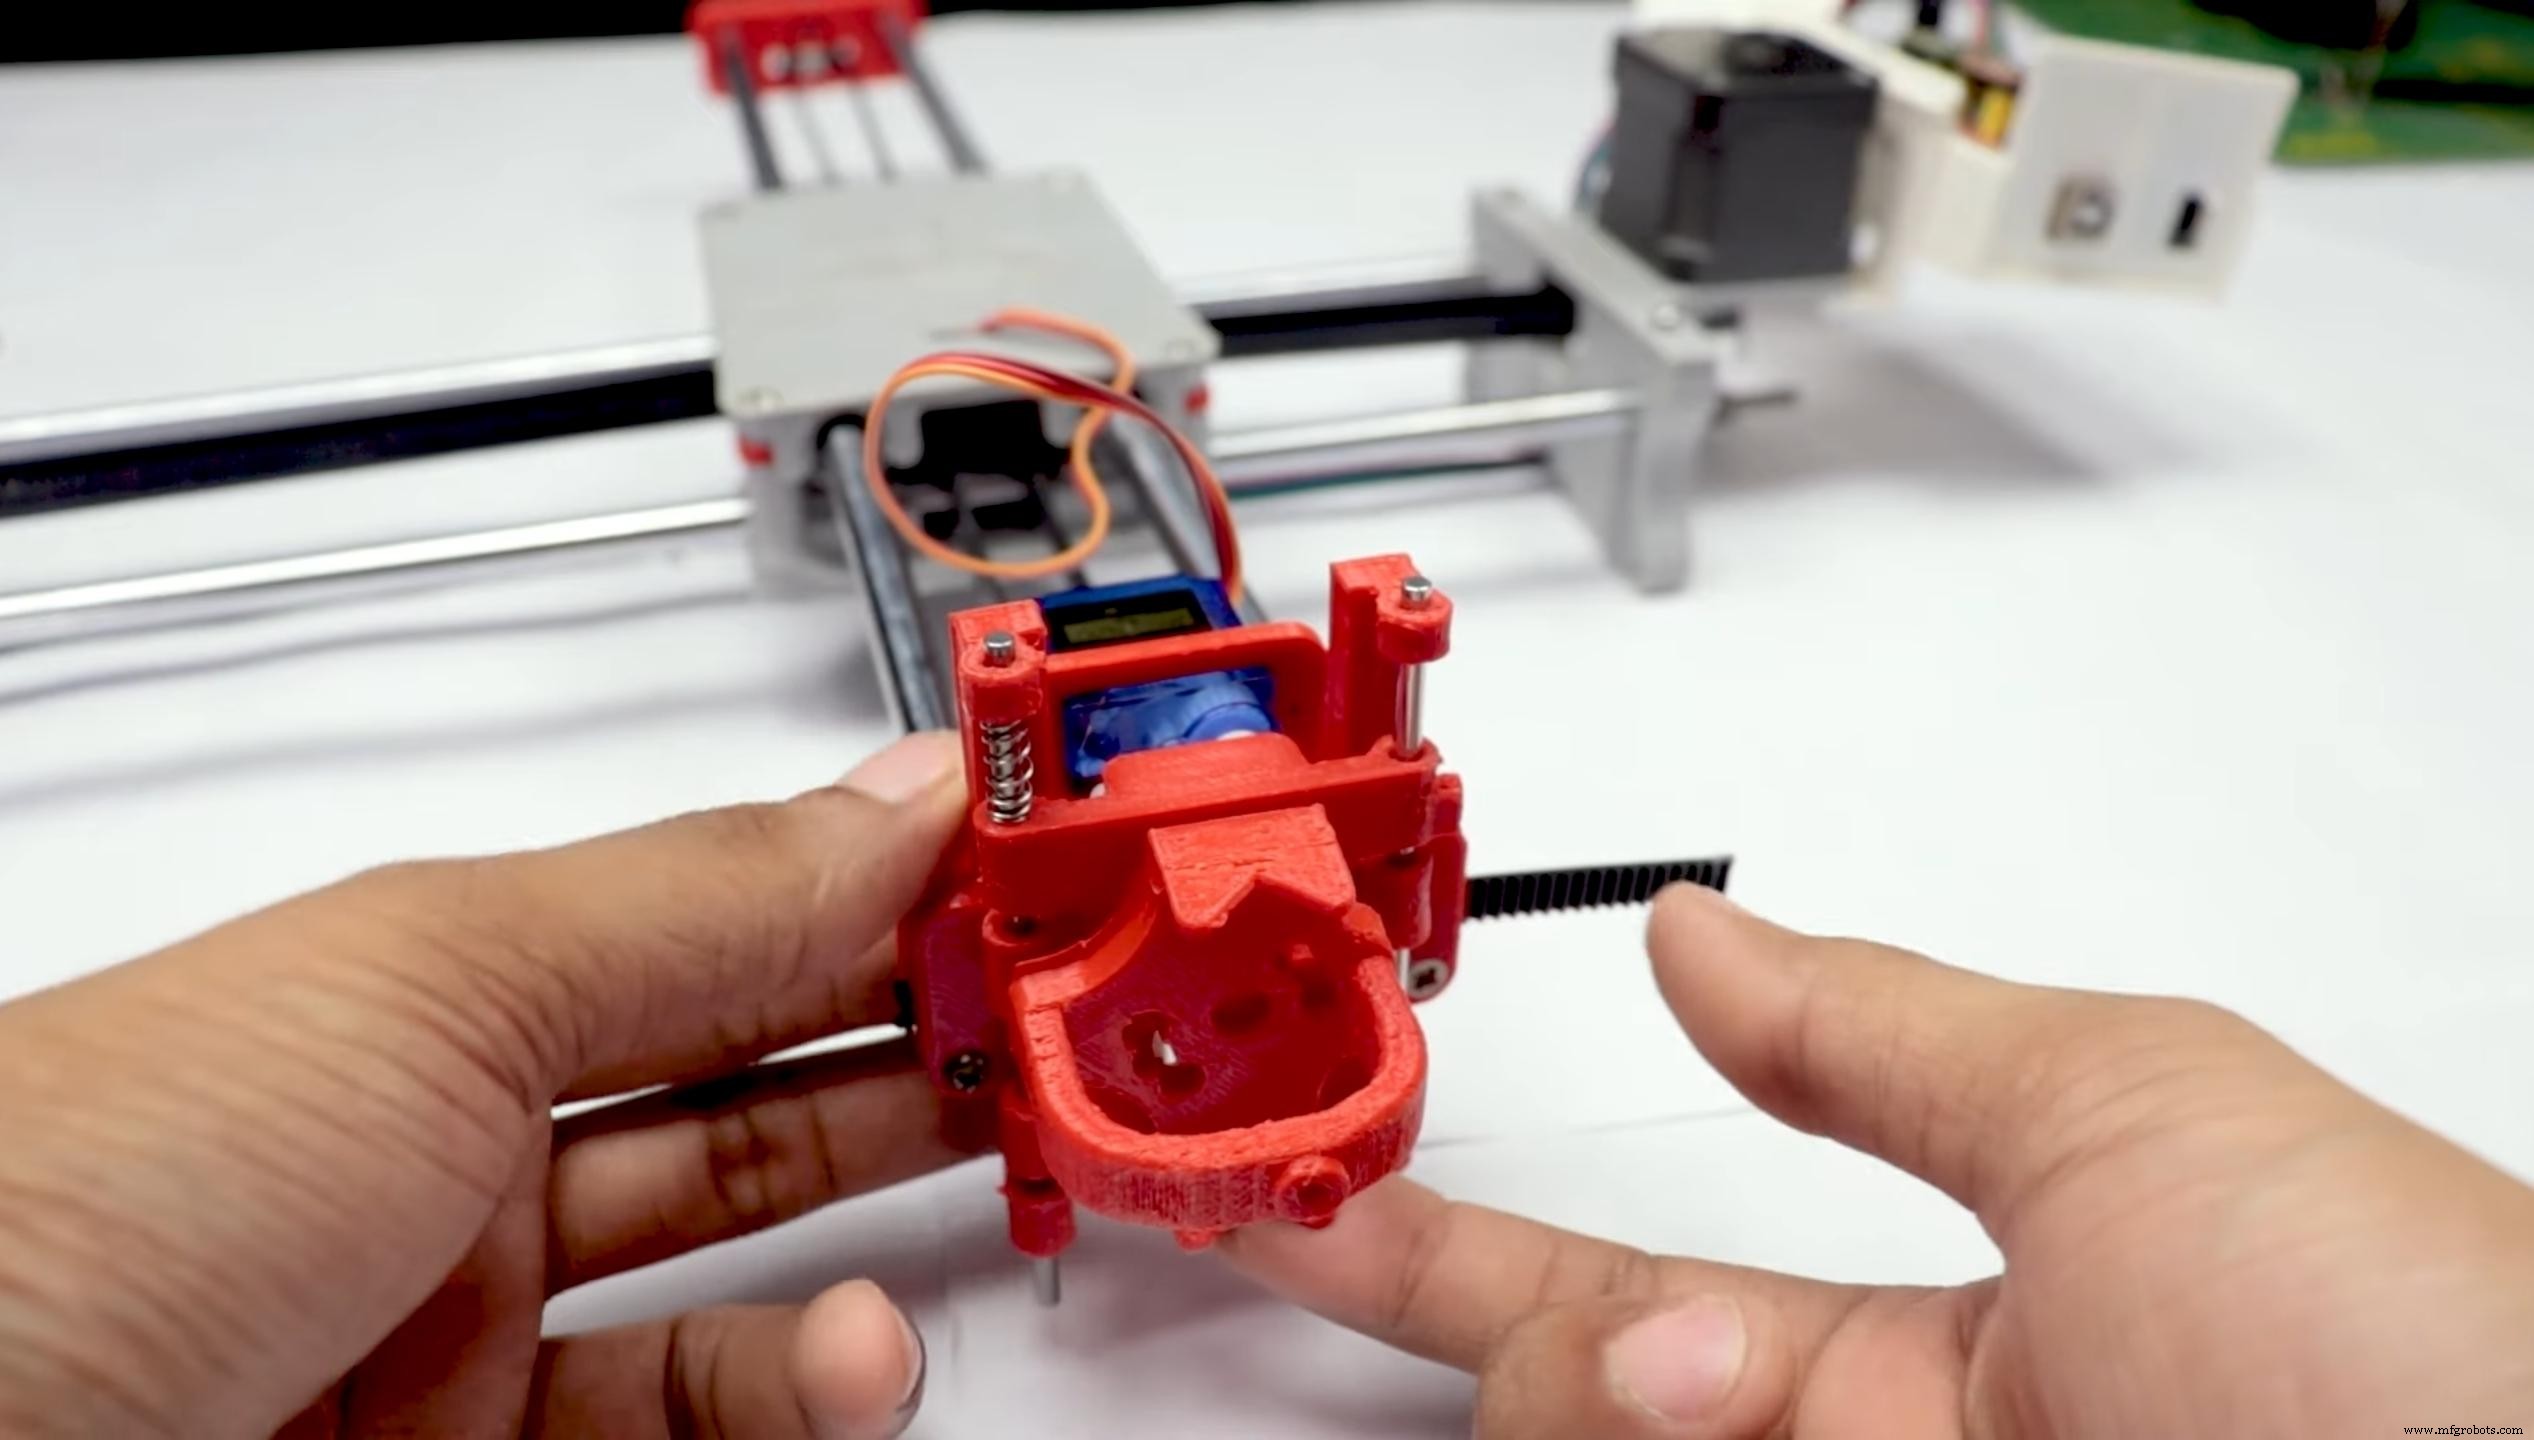
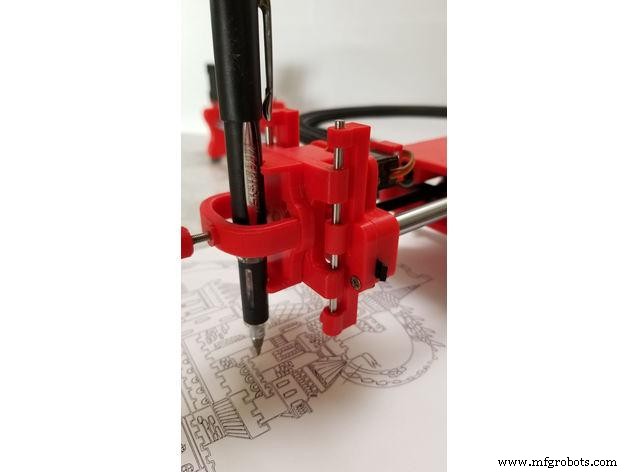
- 3mmリニアロッド2本と3Dプリントパーツ(Slider、Pen Holder、Base Slide、3MM Metric Thumb Screw)を用意
- 六角M3-0.5×20mmネジとMetric Thumb Screwを組み合わせ、瞬間接着剤で固定
- M3-0.5×16mmネジ3本でBase SlideをY-Frontパーツに固定(M3ナット3個で保持)
- SliderとPen Holderを合体させて1パーツ化
- 新パーツと3mmリニアロッド2本を組み合わせ、間に小さなスプリングを挟んでSliderを持ち上げる圧力を確保(スプリング長を調整して適度な圧力に)
ステップ8:電子工作

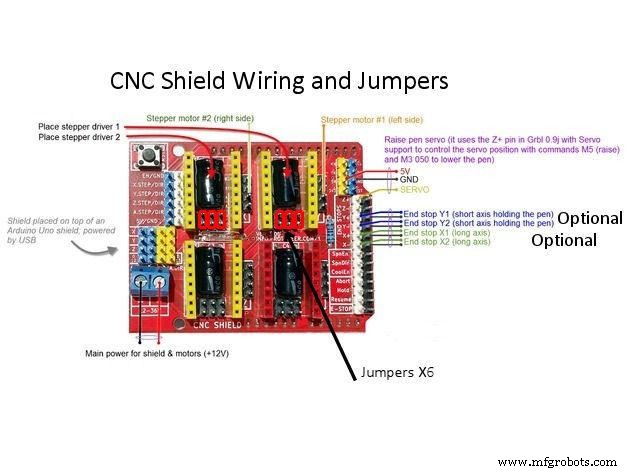

Arduino Uno + CNCシールド構成を推奨。
- A4988ステッピングモータードライバー × 4
- A4988ドライバー用拡張ボード
- Arduino UNO
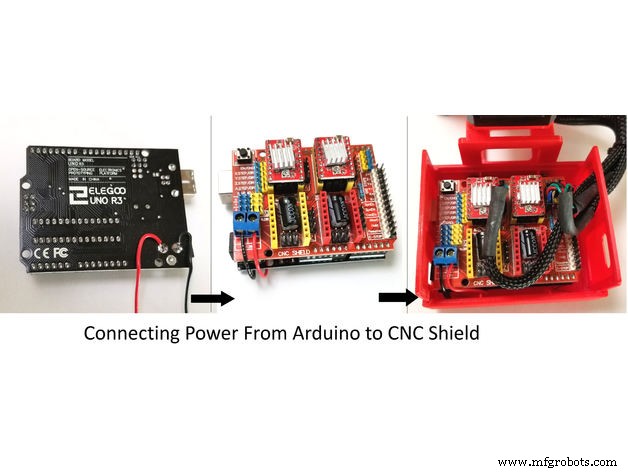
まずヒートシンクをA4988に貼り付け。4個のA4988を拡張ボードに装着し、Arduinoと接続して配線完了。シールドにはマイクロステッピング制御が内蔵され、1/16や1/32ステップで最大精度を実現(モーター発熱は早まる)。モードピンのショート組み合わせで分解能変更可能。回路図では同色2線が1コイルを表す。テスターで抵抗測定し、コイルを特定して配線。
ステップ9:ソフトウェア
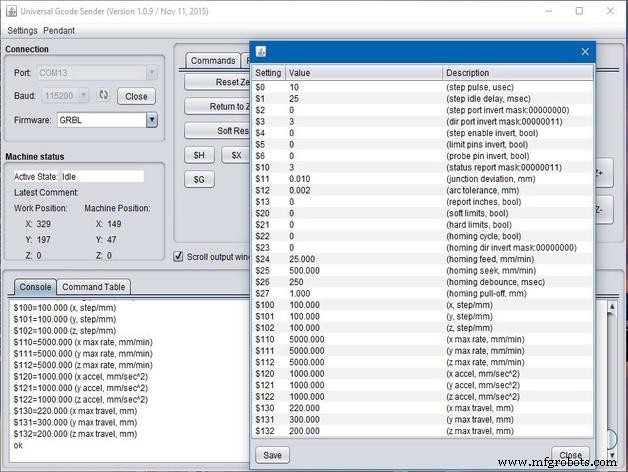


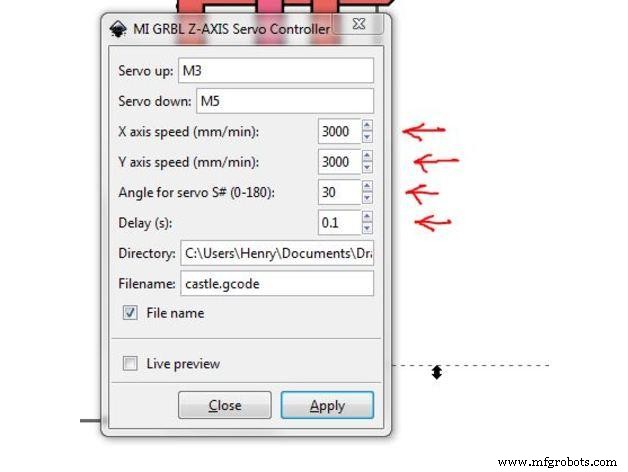


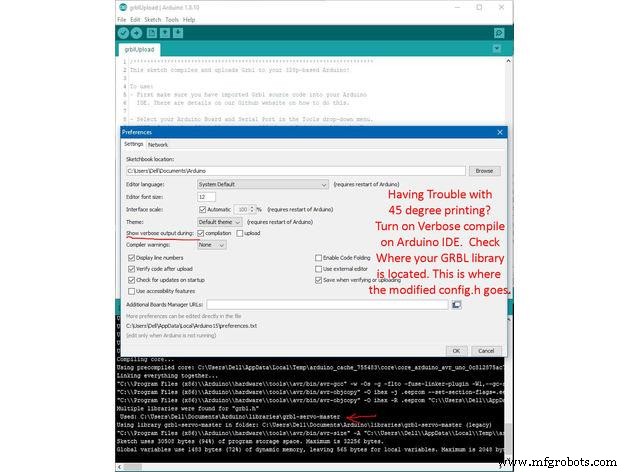
使用ツール:
- Inkscape(グラフィックデザイン・描画・インポート)
- Inkscape MI GRBL拡張(グラフィックをG-codeに変換)
- Universal G Code Sender(G-codeをロボットに送信して描画動作)
- GRBL(Arduino Unoに書き込むファームウェア)
ダウンロードリンク:
- Arduino IDE: 公式
- Universal G-code Sender: 公式
- Inkscape: 公式
- 4xiDraw & km laser: Google Drive
- Processing: 公式
- 描画→G-code変換Processing: Google Drive
詳細セットアップは動画を参照。
ステップ10:描画マシン稼働
動作デモは動画で確認可能。
コード
- grblコード
grblコード
/***********************************************************************
 * Grblを328pベースArduinoにコンパイル・アップロードするスケッチ
 * 使用方法:
 * - まずArduino IDEにGrblソースコードをインポート(GitHubに手順あり)
 * - ツールメニューでArduinoボードとシリアルポートを選択
 *   注: Grblは公式に328pベース(Uno等)のみサポート。他ボードは動作保証外
 * - 「アップロード」クリックで完了
 * 上級者向け: config.hで機能の有効/無効やパラメータ調整可能
 * Copyright (c) 2015 Sungeun K. Jeon MITライセンス
 ***********************************************************************/
#include <grbl.h> // このファイルは変更しないでください!
回路図
製造プロセス
- Arduino UNOで作る完全自律ライントラッカーロボット ─ 入門に最適な自作キット
- Arduino Mega 2560搭載 総合トレーニングキット – センサー、モーター、カスタムPCB完備
- 自律型ホームアシスタントロボット「O'nine」の構築 – ROS、Alexa、ロボットアーム完全ガイド
- Arduino Nano R3で本格的なCNCマシンを自作する
- DIY ハンドジェスチャー制御 Arduino ロボットアーム - ステップバイステップ構築ガイド
- Arduino Mega と IoT センサによる高機能ホームモニタリングシステム
- Arduino Nanoで作るDIYミニオシロスコープ – ステップバイステップチュートリアル
- Arduinoで作るポータブルRFIDドアロック - ステップバイステップガイド
- DIY Arduinoクレーンマシン – 自分だけのアーケードゲームを製作
- Arduinoで作るCNCプロッター:自作描画機のステップバイステップガイド
- WARANホームオートメーションキット:Raspberry Pi、Arduino、センサー、コンポーネント