



u-blox LEA-6H 02 GPSモジュール: Arduino & Python 統合ガイド
必要な部品と材料
 |
Arduino UNO (UART通信ポート対応のArduinoなら何でも可) | × | 1 |
| GPS受信機 (汎用) - u-blox LEA-6H 02を使用だが、UART対応なら何でも可 | × | 1 | |
 |
ジャンパーワイヤー (汎用) | × | 1 |
 |
USB-A to B ケーブル | × | 1 |
アプリとオンラインサービス
 |
Arduino IDE |
このプロジェクトについて
Arduino UNO (または他のArduinoデバイス) を使用してGPSモジュール (筆者はLEA-6H 02を使用) とインターフェースし、緯度経度を計算してPythonで書かれたアプリケーションウィンドウに表示する方法を解説します。
ステップ1: u-blox LEA-6H 02 GPSモジュールを入手し、データシートを読み、Arduino接続の準備をする
- u-blox LEA-6 データシートをよく読み、モジュールが正しいか確認
- ほとんどのモジュールは 約2.7〜3.6V で動作するため、適切な電源を用意 (筆者は Arduinoの3.3Vピン を使用)
- すべてのモジュールはUART通信ポートをサポートしているため、これを使用してArduinoとインターフェース
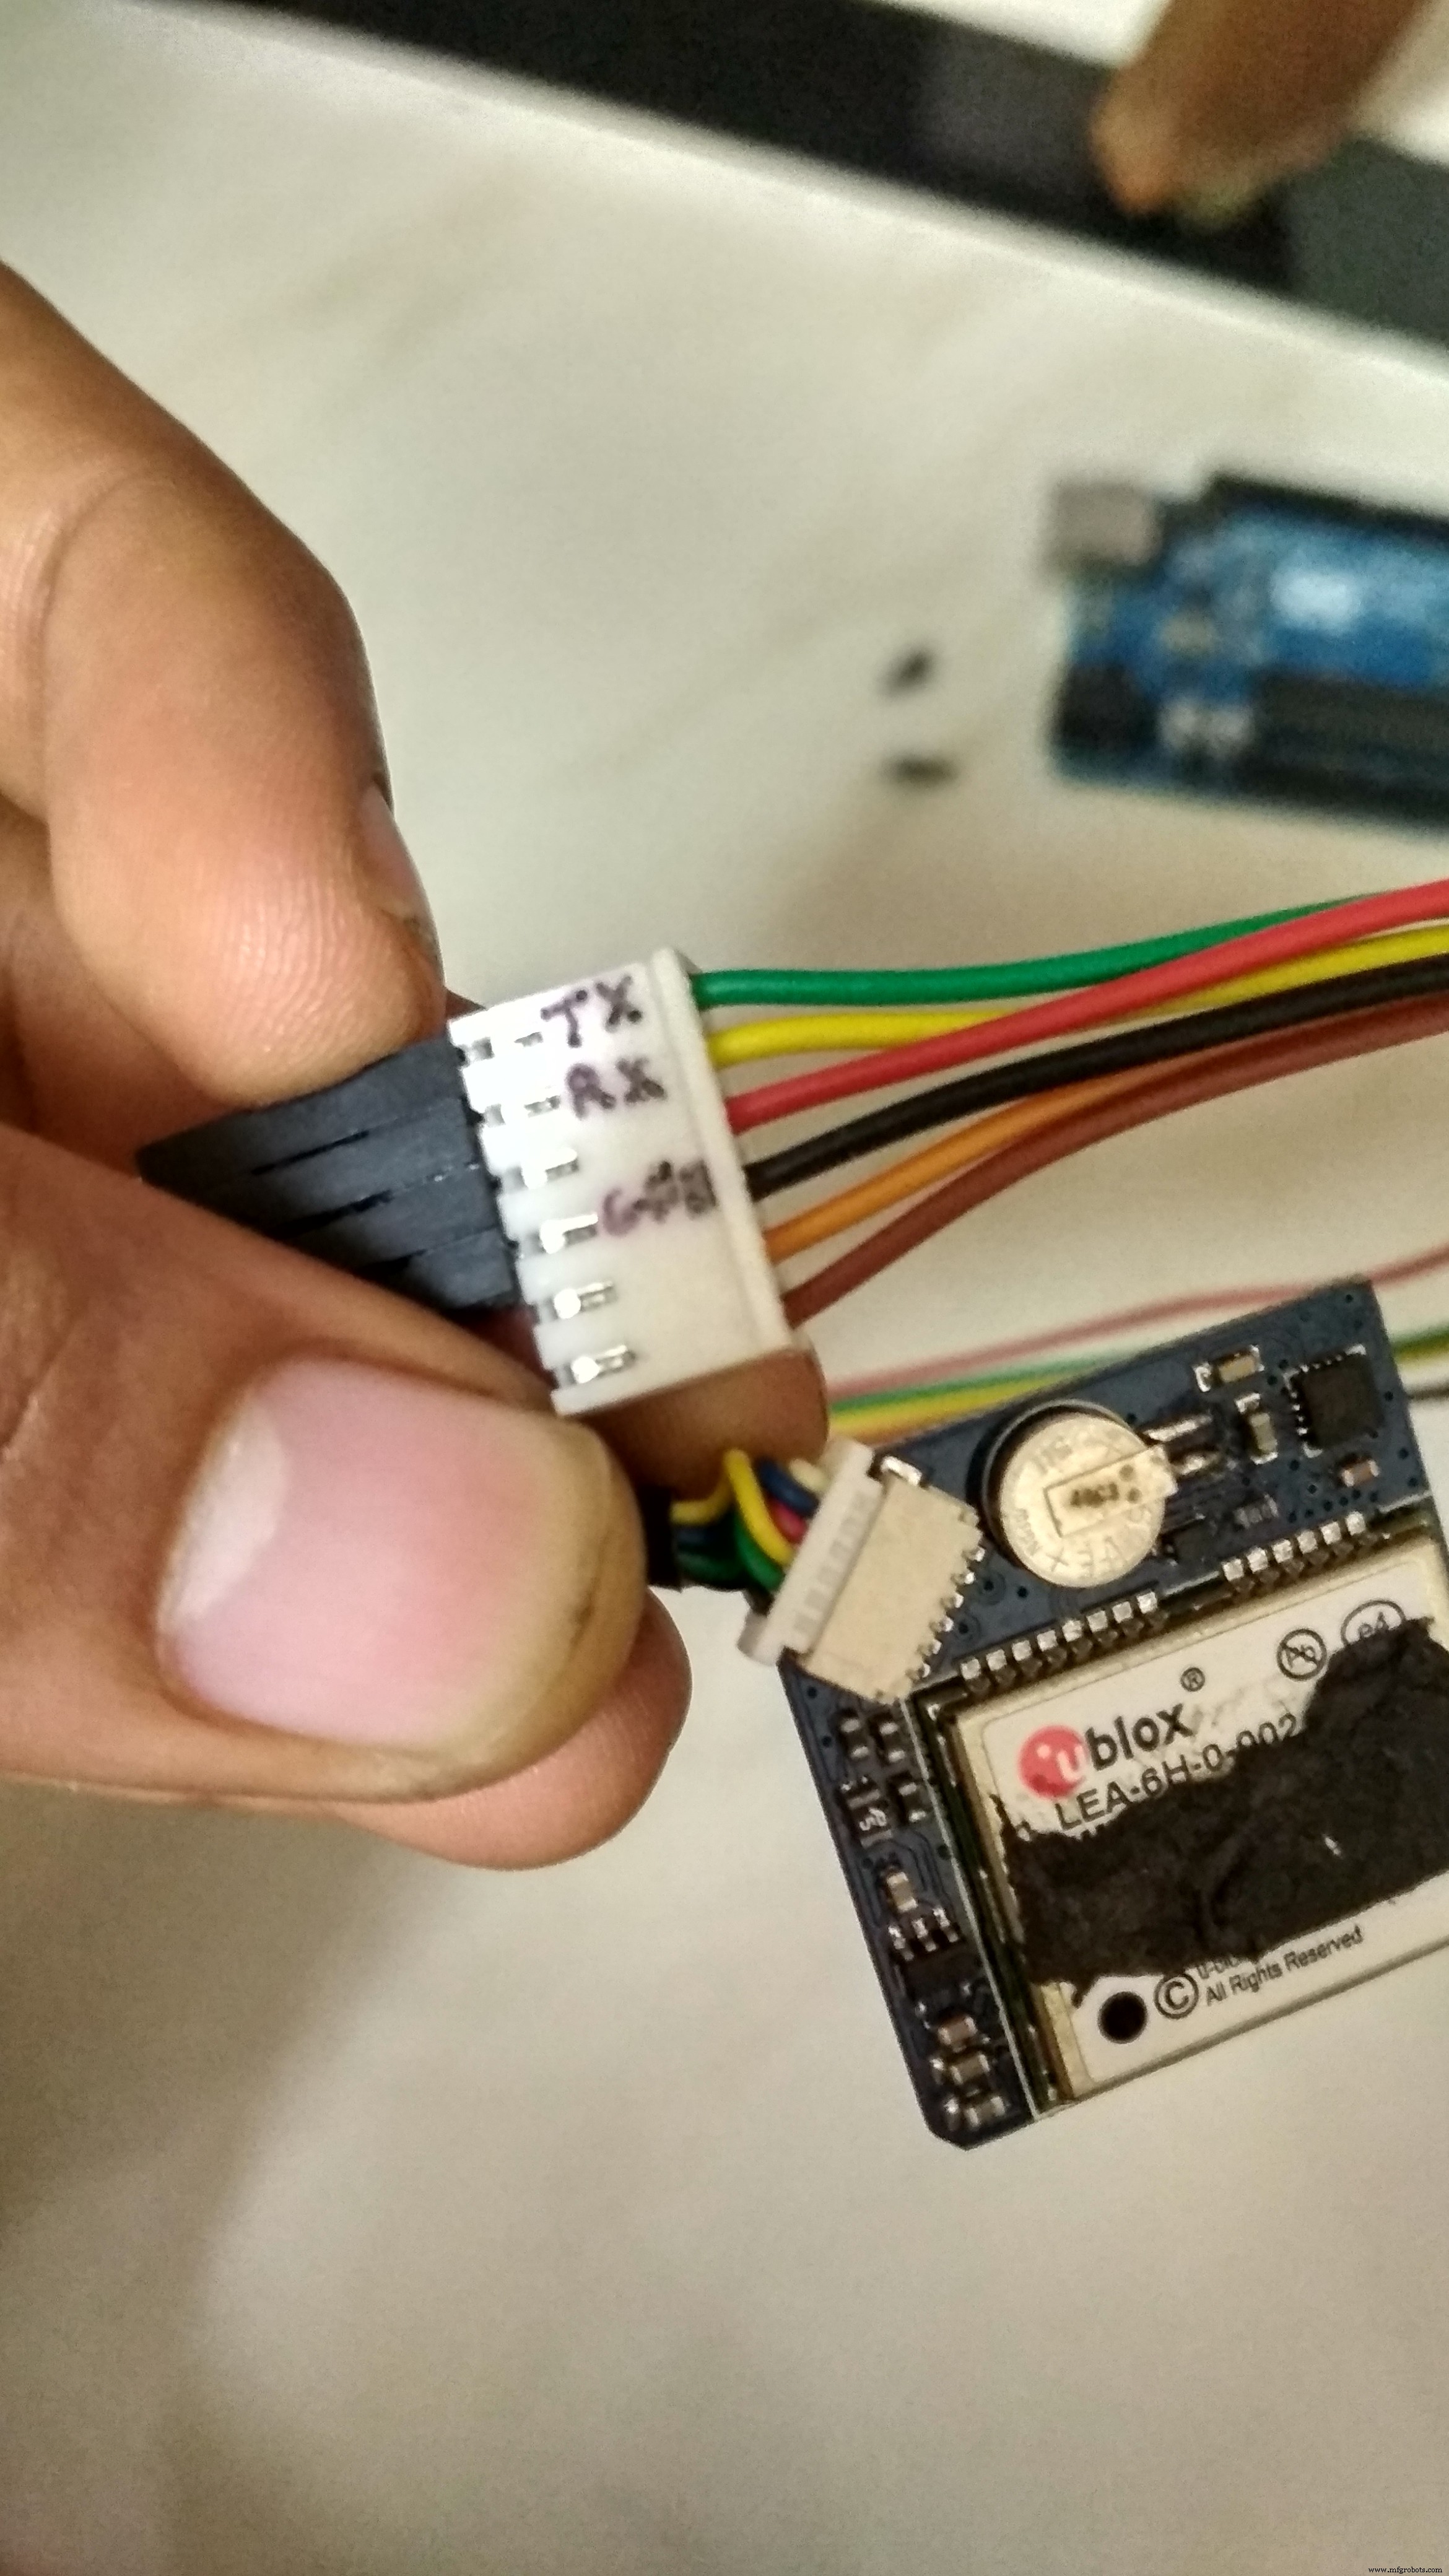
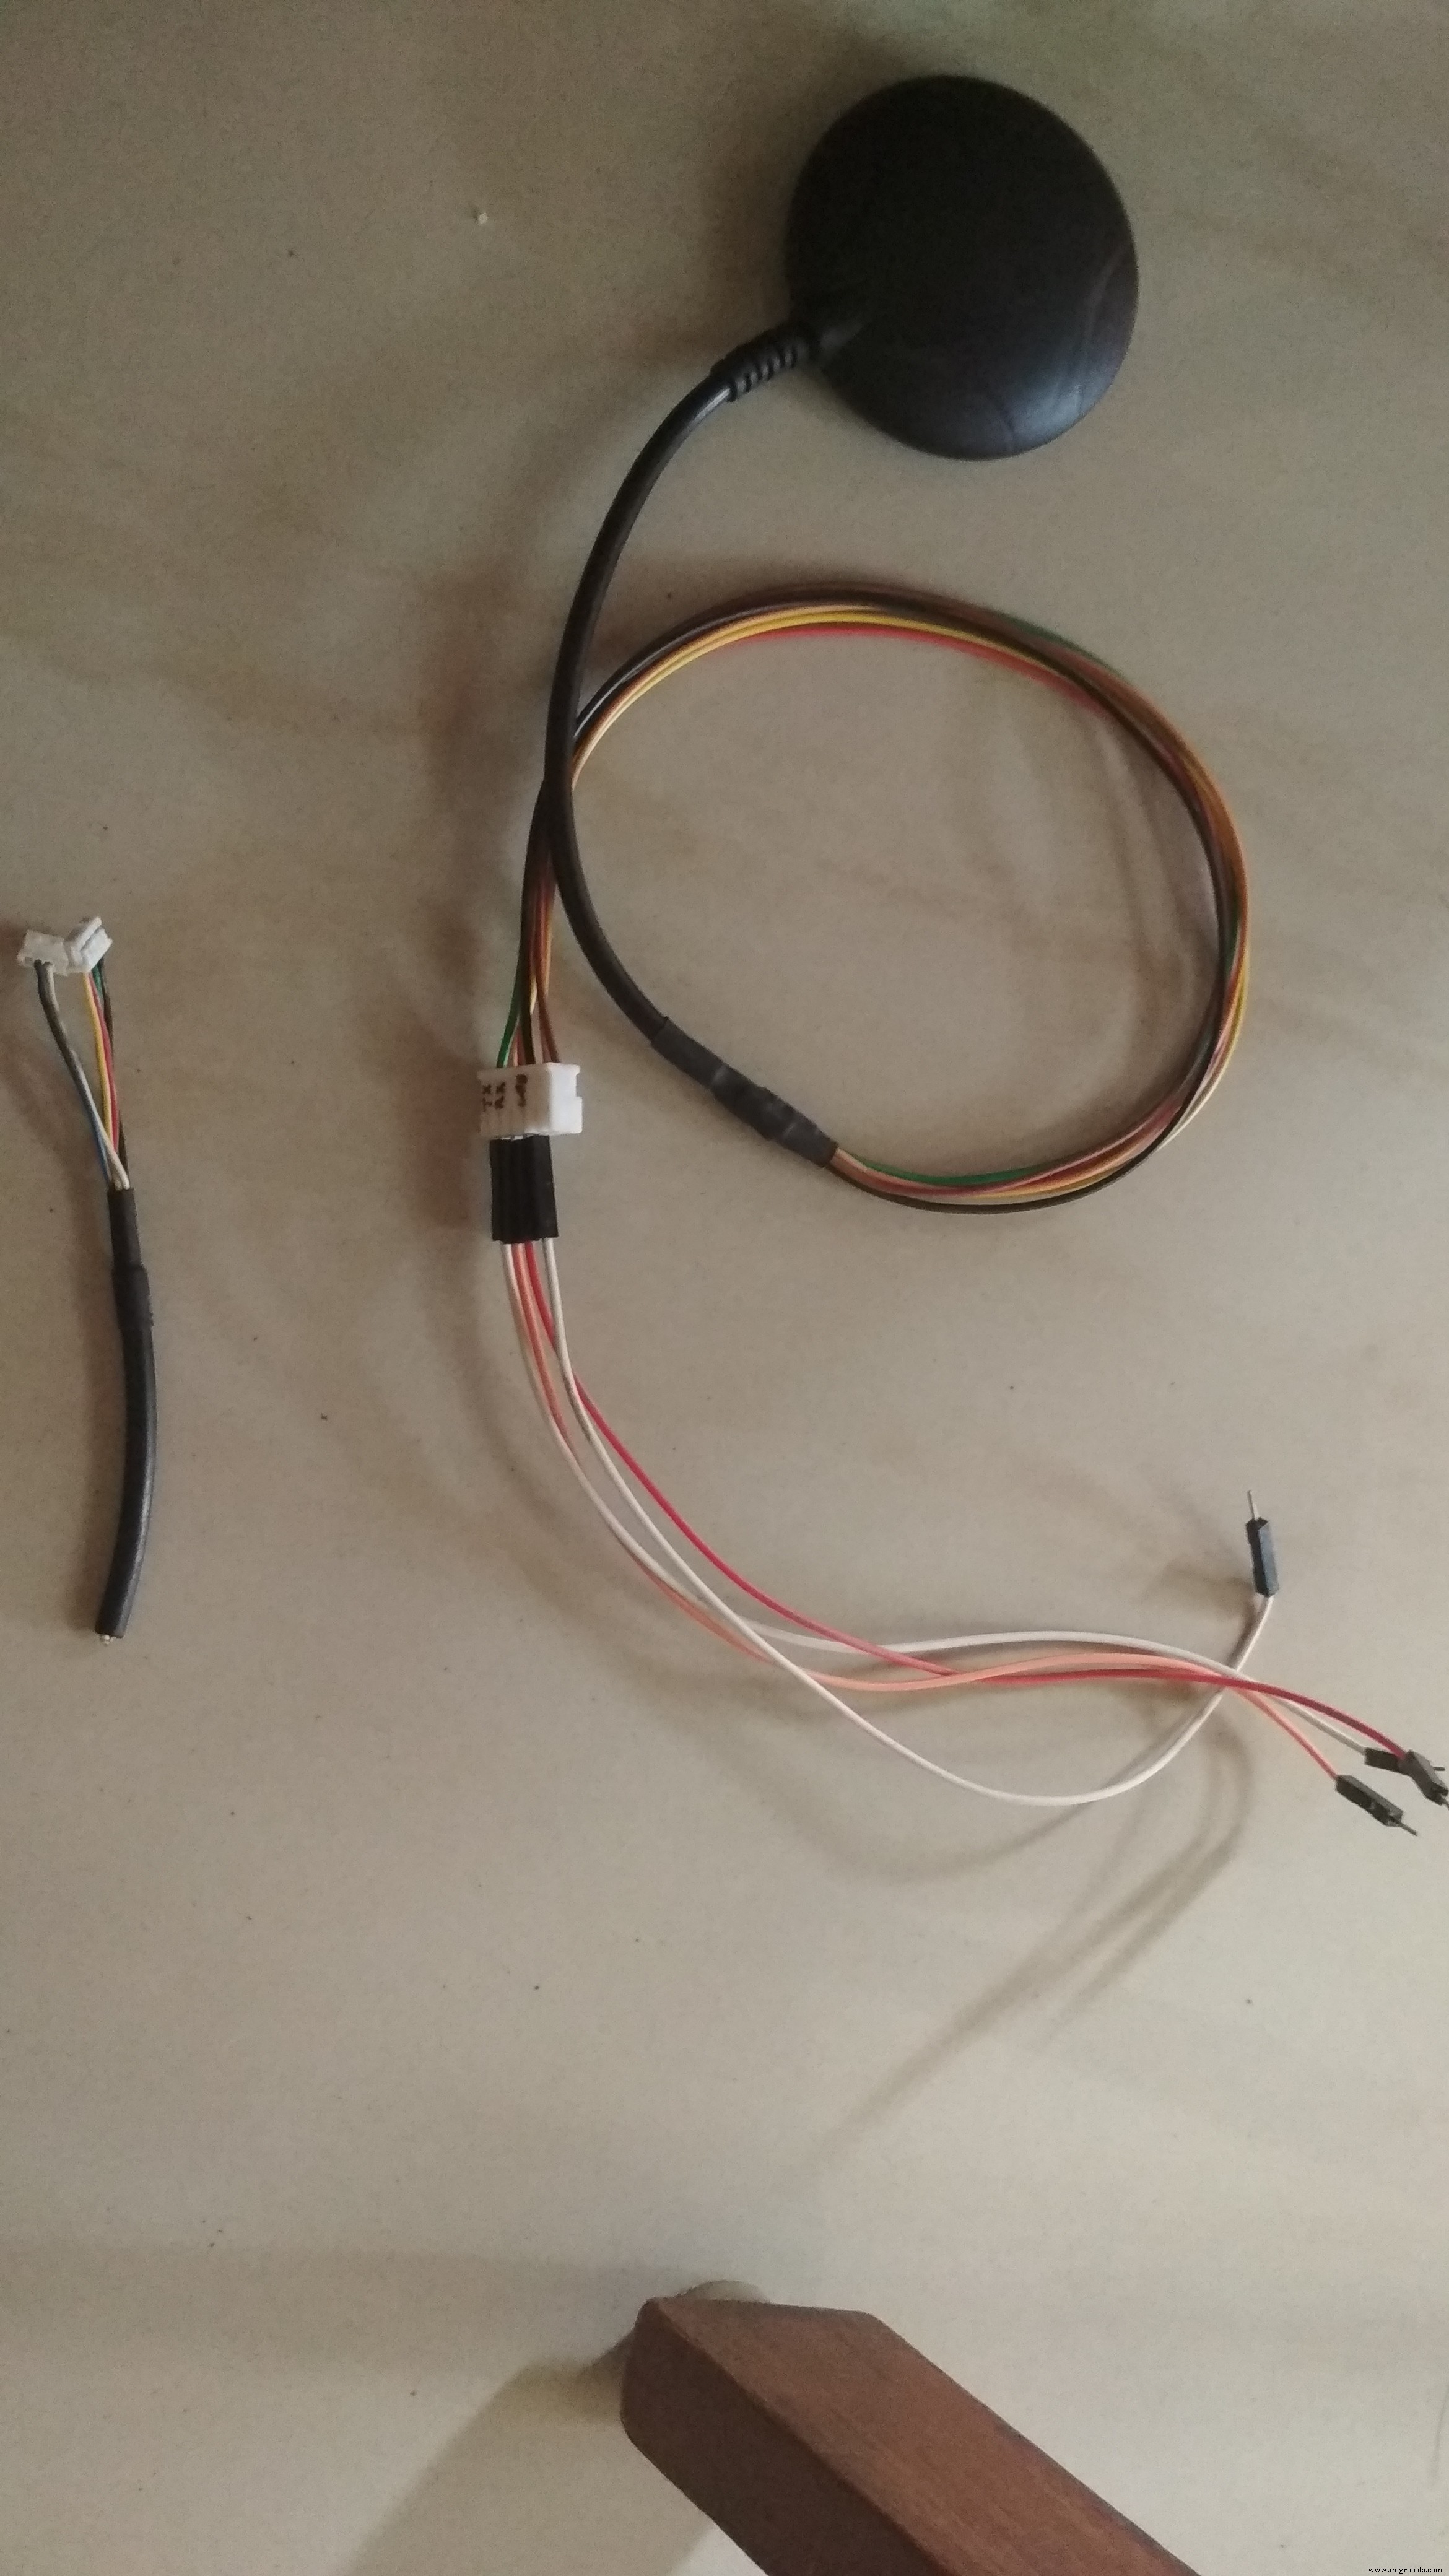
- モジュールはデフォルトでマイクロメスソケット付きだが、Arduinoへの接続が難しいため、2.54mmジャンパーワイヤーメスソケットに交換 (交換前に各ピンの機能を確認し、ピン図を作成)
- これでモジュールはArduino接続の準備完了
LEA-6_DataSheet_(UBX-14044797).pdf
ステップ2: GPSモジュールとArduinoを接続
GPSモジュールのTx/RxとArduinoのRx/Txを接続:
- GPSのTx (筆者の場合緑色ワイヤー) → ArduinoのRx
- GPSのRx (筆者の場合黄色ワイヤー) → ArduinoのTx
GPSモジュールのTx (送信) とRx (受信)、Arduino側のTx/Rxを特定してください (Unoの場合UARTは1つのみ、Txがピン0、Rxがピン1。詳細はArduino UNO仕様 参照)。
注意: GPSモジュールには最大3.3V (最大3.6V) 以上を印加しないでください。モジュールの説明書をよく読んでください。
ステップ3: シリアル通信ポートを読み取るArduinoプログラムをアップロード
- このプロジェクトのコードは GitHubリポジトリ にあります
- リンク: https://github.com/harshgosar/LEA-6h-GPS-Arduino-Python
- 必ずREADME.mdをお読みください
画面上のレスポンスを観察:
- 有効なレスポンスが返るまで時間がかかります。GPSモジュールが受信する信号強度に依存
- GPSモジュールは開けた場所や窓際に置く
- README.mdに従ってu-centerソフトウェアをインストール
- Arduinoコードをアップロード
- GPSピンをArduinoに接続
- Arduino IDEのシリアルモニターを開き、GPSモジュールの出力を観察。意味のある出力が表示されるか確認
- シリアルモニターを閉じてArduinoシリアルポートを切断し、u-centerソフトウェアを開いてArduinoのシリアルポートを選択
ステップ4: Pythonコードを実行
- Pythonをローカルマシンにダウンロードして設定
- シリアル通信ポート経由でGPSデータを読み取るPythonコードをダウンロード
- GPSをArduinoに接続して電源投入
- Arduinoが接続されているCOMポートを特定
- Pythonコードを実行
- COMポート詳細を入力
- 緯度経度データを確認
コード
GitHub
https://github.com/harshgosar/LEA-6h-GPS-Arduino-Python
LEA-6h-GPS-Arduino-Python
マイクロコントローラーにアップロードするArduinoコードとインターフェース用Pythonコード: GitHub
回路図
GPSとArduinoの接続画像
GPSとArduinoの接続画像2
製造プロセス
- Raspberry Pi と Python でロボットを構築:完全ガイド
- Arduino Nanoで水滴を高速撮影 – DIYハイスピードフォトグラフィ
- Python連携で信頼性向上: Arduino RFID勤怠管理システム
- DHT11温湿度センサーで作る温度アラート – LEDとピエゾブザーで視覚/聴覚通知
- Arduino Dueと3.2インチTFTで作る温度監視付きリアルタイムクロック
- Arduino MegaとNEO-6M GPSモジュールの接続:ステップバイステップガイド
- Arduino & MPU6050:SG90 & MG996Rサーボの精密制御
- Arduino Dueでマスターする音声認識と音声合成
- Arduino GPS+TFTタッチシールドで作るリアルタイム位置表示デバイス
- Arduino UNOとNEO-6MモジュールでGPS目的地通知装置を作る
- Pythonモジュールインポート完全ガイド:実例付きで徹底解説