



PIRモーションセンサー: 動作原理とArduino連携ガイド
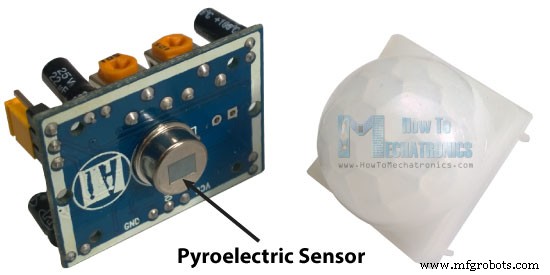
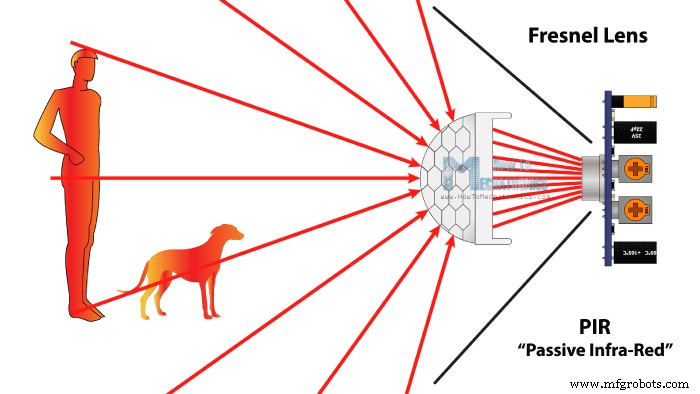
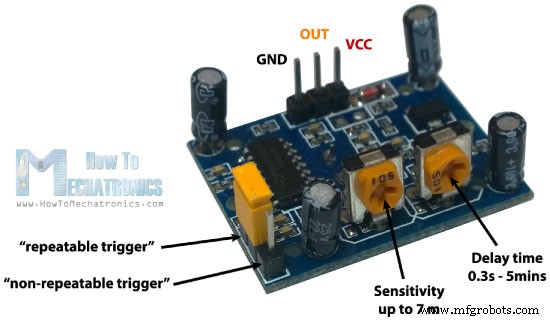
このArduinoチュートリアルでは、PIRセンサーの仕組みと、Arduinoボードでモーション検出に使用する方法を学びます。以下の動画をご覧いただくか、書面によるチュートリアルをお読みください。 まず動作原理を説明します。モジュールは実際には熱にさらされるとエネルギーを生成する焦電型センサーで構成されています。 つまり、人間や動物の体がセンサーの範囲内に入ると、人体や動物体が赤外線放射の形で熱エネルギーを放出しているため、センサーは動きを検知します。それがセンサーの名前の由来である「Passive Infra-Red(受動型赤外線)センサー」です。「受動型」とは、検出のためにセンサー自体がエネルギーを使用せず、他の物体から放出されるエネルギーを検出することで動作することを意味します。 モジュールには、赤外線信号を焦電型センサーに集光するために特別に設計されたカバー、フレネルレンズも付いています。 モジュールにはグラウンド、モジュール電源用のVCC、物体検出時にハイロジックレベルを出力する出力ピンの3ピンしかありません。また、2つのポテンショメーターがあります。1つはセンサーの感度調整用、もう1つは物体検出時に出力信号がハイのまま維持される時間の調整用です。この時間は0.3秒から5分まで調整可能です。 モジュールにはさらに3つのピンがあり、そのうち2つの間にジャンパーがあります。これらのピンはトリガーモードの選択用です。1つ目は「非リピートトリガー」と呼ばれ、動作は以下の通りです:センサー出力がハイで遅延時間が経過すると、出力は自動的にハイからローに変化します。もう1つの「リピートトリガー」モードでは、検出された物体がセンサーの範囲内にいる限り、出力をハイに保ち続けます。 以下のサイトから部品を入手できます: このチュートリアルの例として、センサーが物体を検出したときに高電圧ランプを点灯させる回路を作ります。回路図はこちらです。センサーの出力ピンをArduinoボードのピン8に接続し、物体が検出されるとピン7がリレーモジュールを作動させ、高電圧ランプが点灯します。 リレーモジュールの仕組みについて詳しくは、Arduinoリレーチュートリアルをご覧ください。(この例では高電圧を使用するため、十分注意してください。あなたの行動について私は一切責任を負いません) この例のArduinoコードはこちらです。非常にシンプルです。PIRセンサーピンを入力、リレーピンを出力として定義するだけです。digitalRead()関数でセンサーの出力を読み取り、ハイ(物体検出)の場合リレーを作動させます。リレーモジュールを作動させるにはロジックローを送信します。リレーの入力ピンは逆動作するためです。 この例のデモンストレーションは、上記の動画の最後にあります。センサーモジュールに電源を投入した後、約20〜60秒の「ウォームアップ」時間が必要です。手をセンサーの前に置くとリレーが作動してランプが点灯します。ただし、手を常に動かし続けても、調整された遅延時間が経過するとランプは消灯します。これはPIRセンサーが「非リピートトリガー」モードだからです。ジャンパーで「リピートトリガー」モードに変更し、手を常に動かせば、動きが止まり設定された遅延時間が経過するまでランプは点灯し続けます。動作原理
HC-SR501 PIRセンサーモジュール
このチュートリアルに必要なコンポーネント
回路図
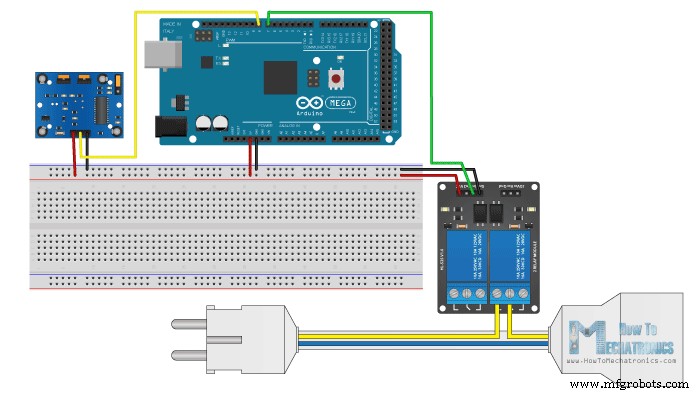
ソースコード
/* Arduino PIRモーションセンサーチュートリアル
 *
 * by Dejan Nedelkovski, www.HowToMechatronics.com
 */
int pirSensor = 8;
int relayInput = 7;

void setup() {
  pinMode(pirSensor, INPUT);
  pinMode(relayInput, OUTPUT);
}

void loop() {
  int sensorValue = digitalRead(pirSensor);
  if (sensorValue == 1) {
    digitalWrite(relayInput, LOW); // リレー入力は逆動作
  }
}コード言語: Arduino (arduino)
製造プロセス
- DHT11温湿度センサーで作る温度アラート – LEDとピエゾブザーで視覚/聴覚通知
- Arduino MegaとNEO-6M GPSモジュールの接続:ステップバイステップガイド
- u-blox LEA-6H 02 GPSモジュール: Arduino & Python 統合ガイド
- DHT11 と Blynk で温湿度をリアルタイム監視する Arduino チュートリアル
- サーミスタを使った温度測定: Arduinoステップバイステップガイド
- ArduinoをNMEA-0183に接続するステップバイステップガイド
- ArduinoでModbusをマスターする:ステップバイステップガイド
- PIRセンサーとArduino Nanoで作るジェスチャー&モーション検出器
- Arduino UNOでIRセンサープロジェクトを構築 - シンプルガイド
- PIRセンサー回路の仕組み:設計、動作、実世界の応用
- C# Queue完全ガイド:Enqueue、Dequeue、FIFO操作の実例解説