



MIT App InventorでArduino制御用カスタムAndroidアプリを作成する
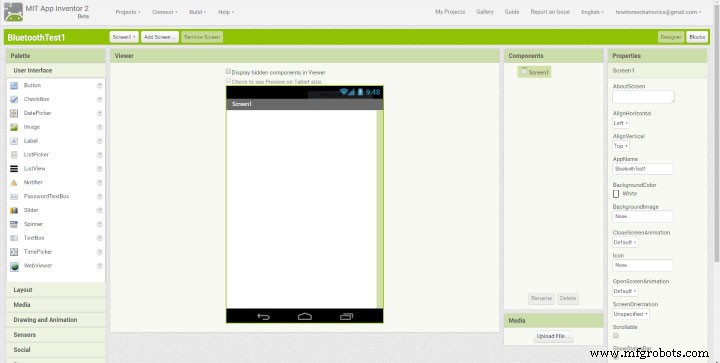
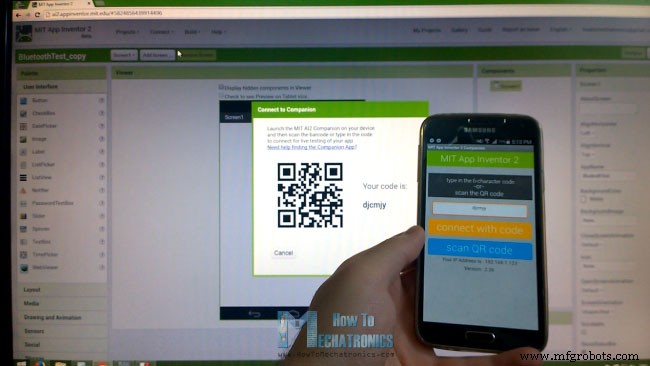
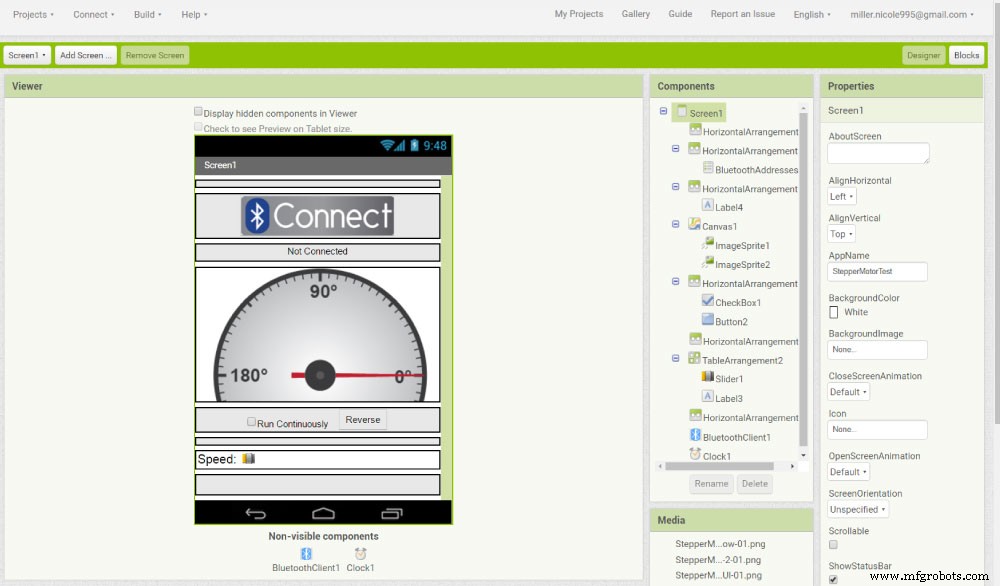
このArduinoチュートリアルでは、MIT App Inventorオンラインアプリケーションを使用して、Arduinoを制御するカスタムAndroidアプリケーションの作り方を学びます。2つの例を扱います:LED制御とステッピングモータ制御。前回のチュートリアルでHC-05 Bluetoothモジュールを使ったArduino-スマホ間通信と、例1のArduinoコードはすでに解説済みです。詳細については、以下のビデオまたは文章チュートリアルをご覧ください。 シリアルポート経由でスマホからのデータを受信し、変数 この『0』と『1』を送信し、Arduinoからの文字列を受信表示するAndroidアプリをMIT App Inventorで作成します。 MIT App Inventorサイトで「Create apps!」をクリックし、Gmailアカウントでログイン。新規プロジェクトを作成します。デザイン画面は以下のようになります。 作成中にアプリの動作をスマホで確認するには、Play Storeから「MIT AI2 Companion」アプリをインストール。オンラインエディタの「Connect」メニューから「AI Companion」を選択し、表示されるバーコードをスキャンするかコードを入力します。 これでオンラインエディタでコンポーネントを配置すると、リアルタイムでスマホにも反映されます。スマホを使いたくない場合はPCにAndroidエミュレータをインストールして同様に使用可能です。 左側に配置したコンポーネントに対応するブロックが並びます。 TurnOn_Button.Click時: TurnOff_Button.Click時:送信数値を48(ASCII『0』)に変更、それ以外は同じ。 「Build」メニューからAPKファイルをPCに保存して転送、またはQRコードで直接スマホにダウンロード可能。 画面上部にBluetooth接続用コンポーネント(例1と同じ)。中央に「Canvas」コンポーネントを配置し、2枚の透過画像(ゲージ固定用、ポインタ回転用)を配置。下部に「CheckBox」(Manual/Auto切替)、「Button」(回転方向反転)、スライダー(回転速度調整)を配置。 以上でこのチュートリアルは終了です。ご質問はコメント欄でお気軽にどうぞ。概要
Arduinoコード(おさらい)
stateに格納。文字『0』受信でLED消灯し「LED: OFF」を返信、文字『1』受信でLED点灯し「LED: ON」を返信します。/* Arduino and HC-05 Bluetooth Module Tutorial
* by Dejan Nedelkovski, www.HowToMechatronics.com */
#define ledPin 7
int state = 0;
void setup() {
pinMode(ledPin, OUTPUT);
digitalWrite(ledPin, LOW);
Serial.begin(38400);
}
void loop() {
if (Serial.available() > 0) {
state = Serial.read();
}
if (state == '0') {
digitalWrite(ledPin, LOW);
Serial.println("LED: OFF");
state = 0;
} else if (state == '1') {
digitalWrite(ledPin, HIGH);
Serial.println("LED: ON");
state = 0;
}
}MIT App Inventor
スマホとのリアルタイム接続
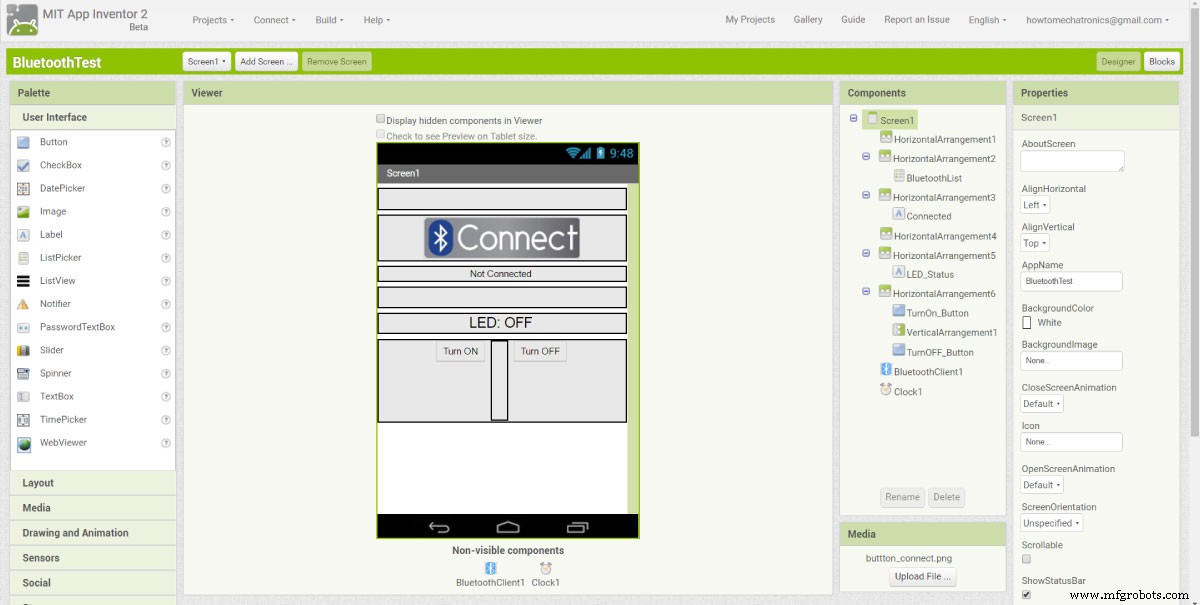
アプリ作成 - 例1: LED制御
レイアウト設計
ブロックエディタ(ロジック構築)
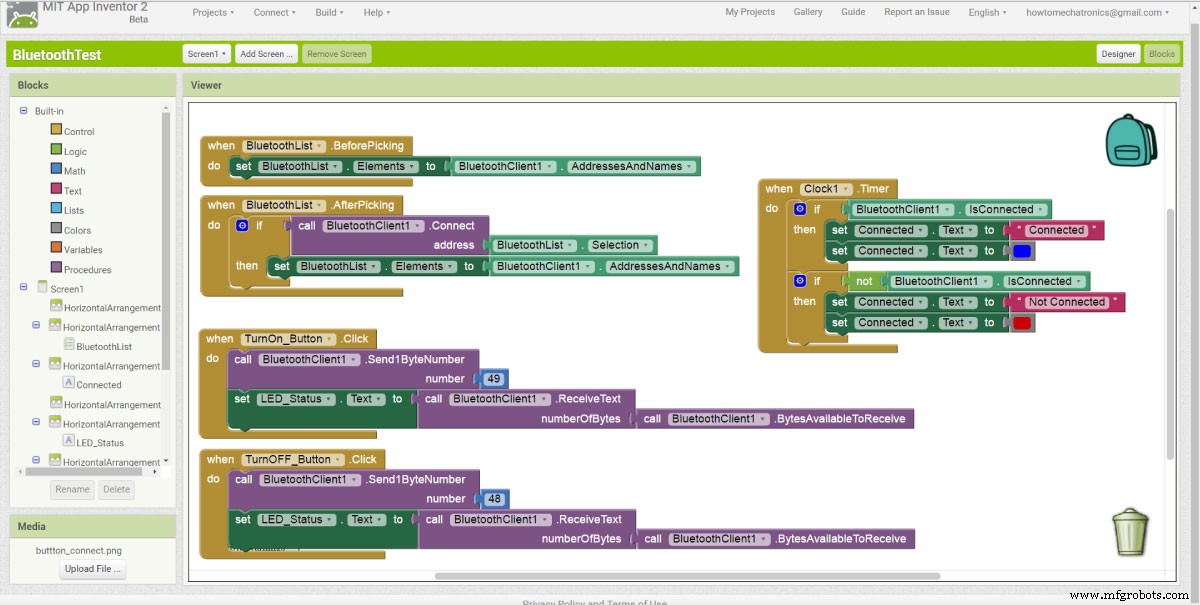
1. Bluetoothデバイスリスト表示
BluetoothList.BeforePickingブロックにset BluetoothList Elements toブロックを接続し、さらにBluetoothClient.AddressesAndNamesを接続。これによりListPickerクリック時にペアリング済みデバイス一覧が表示されます。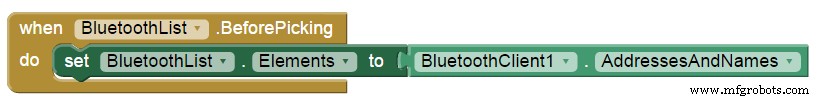
2. デバイス選択後の接続処理
BluetoothList.AfterPickingにcall BluetoothClient.Connect addressを接続し、引数にBluetoothList.Selectionを指定。選択したデバイスのアドレスに接続します。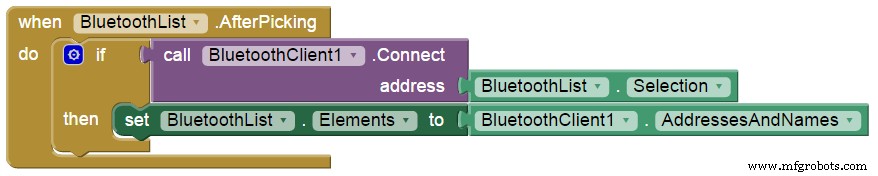
3. 接続状態のリアルタイム表示
Clock.Timerイベント内で、BluetoothClient.IsConnectedを判定し、ConnectedLabel.Textを「Connected」または「Not Connected」に設定。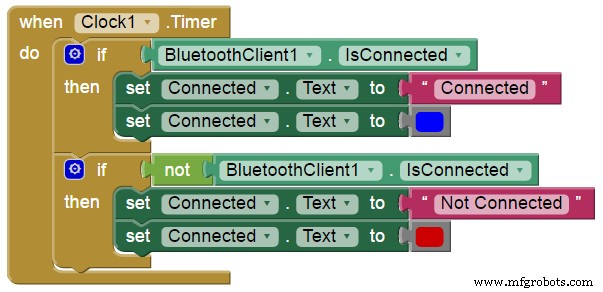
4. ボタン動作(LED制御)
BluetoothClient.Send1ByteNumberで数値49送信(ASCII『1』)BluetoothClient.ReceiveTextでArduinoからの応答文字列を受信し、LED_Status.Label.Textに設定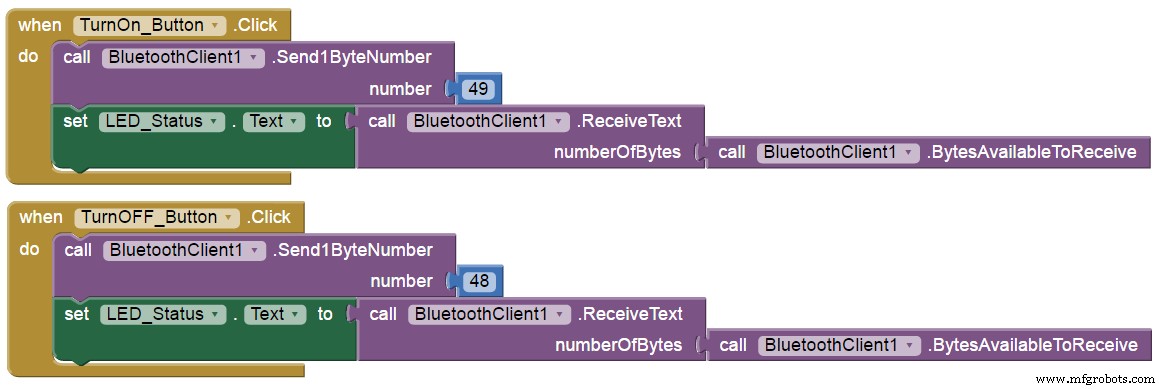
アプリのビルドとインストール
MIT App Inventorプロジェクトファイル(.aia)ダウンロード
 BluetoothTest.aia (5.16 KB)
例2: ステッピングモータ制御
ブロックエディタのポイント
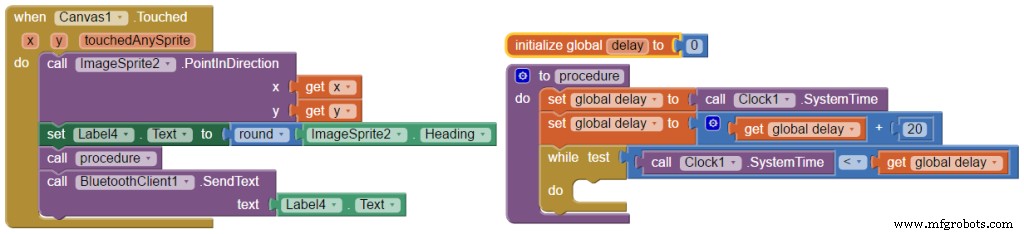
ImageSprite.PointInDirectionでタッチ座標方向に回転、ヘディング値をラベル表示BluetoothClient.SendTextでArduino送信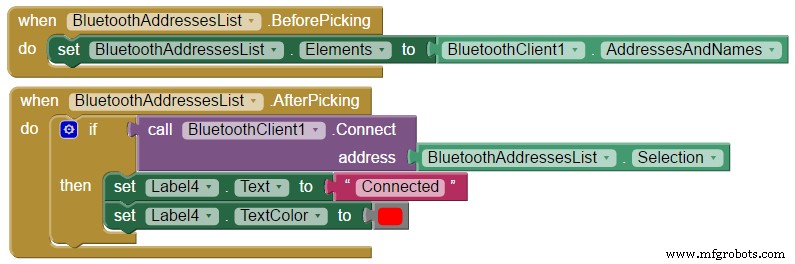
CheckBox(Auto/Manualモード切替)
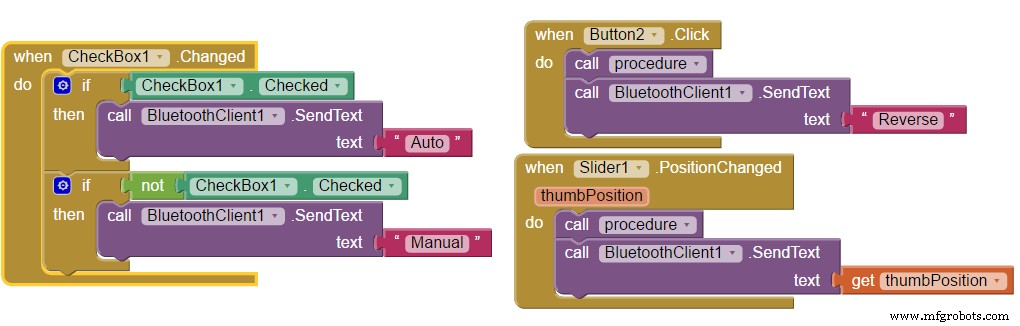
ダウンロードファイル
StepperMotorTest.aia (60.96 KB)
Stepper Motor Gauge and Pointer Images (27.34 KB)Arduinoコード(ステッピングモータ制御側)
/* Stepper Motor Control via HC-05 Bluetooth Module
 * by Dejan Nedelkovski, www.HowToMechatronics.com */
const int stepPin = 7;
const int dirPin = 6;
String state = "";
int currentHeading = 0, currentAngle = 0, lastAngle = 0, angle = 0, rotate = 0;
int runContinuously = 0;
String mode = "Manual";
boolean dirRotation = HIGH;
int rotSpeed = 1500;

void setup() {
  pinMode(stepPin, OUTPUT);
  pinMode(dirPin, OUTPUT);
  Serial.begin(38400);
}

void loop() {
  delayMicroseconds(1);
  if (Serial.available() > 0) {
    state = Serial.readString();
  }

  // Autoモード
  if (mode == "Auto") {
    if (state == "Reverse") {
      delay(10);
      dirRotation = !dirRotation;
      digitalWrite(dirPin, dirRotation);
      delay(10);
      state = "";
    }
    rotSpeed = state.toInt();
    if (rotSpeed >= 300 && rotSpeed <= 3000) {
      digitalWrite(stepPin, HIGH); delayMicroseconds(rotSpeed);
      digitalWrite(stepPin, LOW); delayMicroseconds(rotSpeed);
    } else {
      digitalWrite(stepPin, HIGH); delayMicroseconds(1500);
      digitalWrite(stepPin, LOW); delayMicroseconds(1500);
    }
    if (state == "Manual") mode = state;
  }
  // Manualモード
  else if (mode == "Manual") {
    currentHeading = state.toInt();
    if (currentHeading < 0) currentHeading = 360 + currentHeading;
    currentAngle = map(currentHeading, 0, 359, 0, 200); // 200ステップ/回転想定
    digitalWrite(dirPin, HIGH);
    if (currentAngle != lastAngle) {
      if (currentAngle > lastAngle) {
        rotate = currentAngle - lastAngle;
        for (int x = 0; x < rotate; x++) {
          digitalWrite(stepPin, HIGH); delayMicroseconds(500);
          digitalWrite(stepPin, LOW); delayMicroseconds(500);
        }
      } else {
        rotate = lastAngle - currentAngle;
        digitalWrite(dirPin, LOW);
        for (int x = 0; x < rotate; x++) {
          digitalWrite(stepPin, HIGH); delayMicroseconds(500);
          digitalWrite(stepPin, LOW); delayMicroseconds(500);
        }
      }
    }
    lastAngle = currentAngle;
    if (state == "Auto") mode = state;
  }
}
製造プロセス
- UAV 用弾道パラシュート回収システムの設計
- Arduinoで作るモニター用Ambilightシステム:没入感アップの自作ガイド
- Arduinoと1Sheeldで作る万能Androidリモコン──IR制御で家電を一括操作
- Arduinoとスマホで作るスマート電圧計 – 簡単DIYプロジェクト
- 正確な鋼見積もり:プロジェクトのためのステップバイステップガイド
- サンドブラストがカスタム金属製造プロジェクトを向上させる理由
- カスタム加工プロジェクトを競争力のある見積もりに向けて準備する方法
- 成功するオートメーションロードマップ構築の7ステップ:目的定義からスケールアップまで
- カスタム鋳造プロジェクトに最適な合金選び:マグネシウム vs アルミニウム
- 建設プロジェクトに最適なクレーン選定:実践ガイド
- プロジェクトに最適な材料選び:実践ガイド