



熱間圧延機における熱間圧延コイル生産の重要因子
厚さ200mm以上の連続鋳造スラブを使用して熱間圧延ストリップを製造します。スラブをわずか数ミリ厚のシート/プレートに変換することは、平坦鋼圧延において最も重要な段階です。操作は熱間圧延機(HSM)で実行されます。熱間圧延コイルは、取り扱いと輸送を容易にするためにコイル形態で生産される延伸鋼シート/プレート(ストリップ)です。
現在の熱間圧延機は、従来型熱間圧延機または連続鋳造薄スラブ圧延用ストリップミルのいずれかです。従来型HSMの主機能は、半製品スラブを圧延温度まで再加熱し、大型モータで駆動される一連の圧延スタンドでより薄く長く圧延し、最終的に延伸鋼シート/プレート(ストリップ)をコイルアップして取り扱いと輸送を容易にすることです。
1960〜1970年代には、HSMは5〜7基の粗圧延スタンドを備えた完全連続ミルまたは3/4連続ミルとして設計されていました。現代のミルは、1〜2基の粗圧延スタンドを持つセミ連続セットアップで、年間生産量300万トン(Mt)〜550万トンを達成しています。
ストリップは最大25mm厚まで生産されます。熱間圧延コイルは、コイラーで内径750mm、外径最大2,600mm、コイル重量制限は幅1mmあたり最大22kgで生産されます。熱間圧延コイルは冷間圧延用、およびストリップスリッティングによる小幅コイルやシャーリングによる定尺シート/プレート用に使用されます。 過去数十年でHSMでの熱間圧延コイル圧延範囲は大きく変化し、熱間圧延ストリップ最小厚さが1.8mm〜2mmから0.8mm〜1.2mmに低下しました。 この厚さのストリップは以前は冷間圧延機でのみ生産されていました。
HSMにはいくつかの要求が課せられます。これらは、(i) 高いミル可用性と高生産性・高歩留まりの両立、(ii) 低メンテナンス、(iii) 低エネルギー消費、(iv) 厳しい厚さ・プロファイル公差達成による製品品質向上、および(v) 短納期と小ロット経済的圧延を確保する柔軟な圧延スケジュール、です。
従来型熱間圧延機の基本設備
従来型熱間圧延機の基本設備は、再加熱炉、粗圧延スタンド/スタンド群、仕上スタンド、ストリップの加速制御冷却(ACC)、コイラーです(図1)。粗圧延スタンド/スタンド群を出た後、スラブは仕上スタンドを連続通過し、厚さが漸進的に減少します。 鋼が薄くなるにつれて長くなり、ロール間をより速く移動します。 同一ピースの異なる部分が各スタンドの異なるロールで異なる速度で移動するため、このプロセスには各スタンドの各ロール速度の非常に緊密なコンピュータ制御が必要です. ミル末端に達する頃には、鋼は最大20m/秒の速度で移動する可能性があります. ミルから長い鋼ストリップが出ると、コイル巻き取りされ冷却されます.
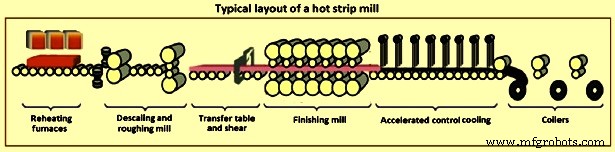
図1 熱間圧延機の典型的レイアウト
スタンド間設備も、良好な表面品質を持つ熱間圧延ストリップ生産に極めて重要です. 重要なスタンド間設備には、(i) 入側・出側ガイド、(ii) ワークロール冷却システム、(iii) アンチピーリングデバイス、(iv) ロールギャップ潤滑システム、および(v) スタンド間冷却と除スケールシステムが含まれます. これら全設備の緊密な相互作用が最適結果達成に必要です. 油圧幅調整付きサイドガードが最小時間で正確な位置決めを確保します. ストリップガイドエリアは、全摩耗部品を迅速に交換できるよう設計されています.
ノズルの最適選択と配置によりスタンド間冷却効率が向上します. ロールギャップ冷却、ロールギャップ潤滑、改良された出側冷却システムの組み合わせでロール温度が低下します. これによりロール表面酸化物層が薄くなり、ワークロールピーリングが減少します. ロールギャップ内潤滑で摩擦が最小化され、圧延力を20%〜30%削減可能です. これにより、パススケジュール最適化とより薄い最終ストリップゲージのために圧延力を再配分できます. これに加えて、スタンドでのチャタリングや振動が防止され、ロール寿命が延びます.
熱間圧延コイルは、コイル開巻、矯正、シャーリングラインでの定尺シャーリング後にシートまたはプレートを生産します. これらのシート/プレートは、幅が厚さの数倍であることで識別されます. 長さと幅が厚さの100倍以上である矩形断面を持ちます. シートは厚さ5mmまでの矩形断面と定義されます. 5mm以上の厚さはプレートと呼ばれます.
HSMで圧延される熱間圧延コイルは複数の鋼種があります. 低炭素鋼、高炭素鋼、冷間圧延用鋼などの従来鋼種に加え、HSMで特殊鋼熱間圧延コイルも生産されています. HSMは、ラインパイプ鋼、DP(デュアルフェーズ)鋼、TRIP(変形誘起塑性)鋼、HSLA(高張力低合金)鋼、IF(インターフィーシャルフリー)鋼、シリコン(Si)鋼などの特殊鋼熱間圧延コイル生産にも対応可能でなければなりません。
現代的HSMは通常、(i) 高性能設備、(ii) 精密寸法の高品質ストリップ表面、(iii) 改善された鋼機械的特性、(iv) ミルと設備の高生産性、(v) 高い使用可能出力、および(vi) 低生産コスト、を備えています. HSM仕上圧延機では、2つの連続スタンド間に配置されたルーパーと呼ばれる油圧アームが重要な役割を果たし、ストリップテンションを一定値に保つ目的があります. この機械システムは特に不安定な動特性を持つため、HSMでの制御問題を複雑にしています.
HSMでのストリップ圧延の主要目的の1つは、ミル出側ストリップのクラウンと平坦性の観点から目標厚さを最適品質で達成することです. 厚さ減少時、ストリップ幅全体で一定の減少量を維持し、ストリップ中央部とエッジ部間で均一な伸びを得ることが非常に重要です. この条件が満たされない場合、内部応力状態が発生し、平坦性欠陥(センターバックルやウェービーエッジ)の原因となります.
近年、鋼ユーザー側での高歩留まり要求、プロセス合理化、自動化の増大により、熱間圧延コイルはこれらの要求を満たすことが期待されています. この理由で、熱間圧延ストリップ品質要求はより厳しくなり、鋼特性だけでなく、厚さ、幅、平坦性、プロファイルなどの寸法・形状要求でも高精度が要求されています.
圧延ストリップ形状は、横断面プロファイル(クラウン)と平坦性で特徴づけられます. ストリップ形状精度は、熱間圧延ストリップ品質を決定する重要なパラメータです. ストリップ形状は、圧延ストリップ市場競争力を決定する不可欠な要素です. ストリップ形状が品質の重要指標であるため、形状制御技術は熱間ストリップ生産のコア技術です. HSMでの圧延ストリップ形状にはいくつかの要因が影響します. 図2は、ストリップクラウン(ストリップ中央高さ)、ロール局所摩耗によるハイポイント、エッジドロップを含むストリップ幅方向分布を示しています. これらの要求を満たすため、HSMでの熱間圧延コイル圧延に高度な技術が必要です.
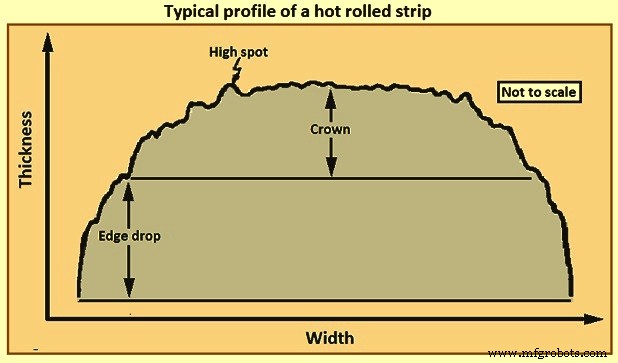
図2 熱間圧延ストリップの典型的プロファイル
スラブ再加熱
HSMでの最初の主要操作はスラブ再加熱です. スラブが鋳造エリアを出るとき、900℃以上の高温です. スラブはスラブヤードで待機してから再加熱炉に投入され、温度は100℃〜800℃の間で変動し低下します. これはウォームスラブです. スラブが再加熱炉投入前にスラブヤードで常温まで冷却されている場合、コールドスラブと呼ばれます.
再加熱炉では技術とその操作の両方が重要です. 再加熱炉操作は金属歩留まり、環境排出、コストにとって非常に重要です. スラブを熱間圧延コイルに圧延する変動費の約30%が燃料ガスに費やされます. 再加熱炉でのスラブ再加熱時、高温スラブで炉を充填(ホットチャージング)し、必要再加熱温度を可能な限り低く保つことで、燃料エネルギー要求を大幅に削減できます. 後者は、HSM圧延中の熱損失削減で達成されます. 放射損失はヒートパネルで低減されます. 除スケール時の水噴射適用時にも、対流損失に注意が必要です.
再加熱炉でのスラブ再加熱に関する重要課題は、(i) 再加熱炉で直接炎接触があり、スラブ表面が酸化されて通常約1%のスケール形成による材料損失が生じること、および(ii) 再加熱炉の慣性が大きいことです. スラブ温度変化による再加熱炉操作調整には時間がかかります. 排出温度はのみ徐々に変更可能です.
再加熱炉は、狙い入側・出側仕上圧延機温度に対応したスラブごとの精密な排出温度調整には適していません. この柔軟性の欠如は、再加熱炉でのスラブ加熱における欠点です. スラブごとに排出温度を変更できないため、連続スラブは通常、最高排出温度を必要とするスラブに対応できる十分高い温度に加熱されます. これは通常、小厚さ(高熱損失)または高仕上圧延温度で圧延されるスラブです. 結果として、シーケンス内の他スラブは必要以上に高温で加熱されます. これはスラブへの過剰エネルギー投入だけでなく、スラブがローラーテーブルで冷却待機するため生産率にも影響します. したがって再加熱炉でエネルギー支出があり、圧延能力損失もあります. HSMでこの再加熱炉柔軟性欠如を克服する設備は、(i) トランスファーバー冷却、および(ii) 誘導加熱です.
圧延基礎概念
HSMでのストリップ圧延に適用可能な基本概念は、(i) ロールと被圧延材料間の接触アークは円の一部、(ii) 摩擦係数は理論上一定だが実際は接触アークに沿って変化、(iii) 被圧延材料は圧延中に塑性変形すると見なされる、(iv) 材料体積は圧延前後で一定(実際には細孔閉鎖でわずかに減少する可能性あり)、(v) ロール速度は一定と仮定、(vi) 材料は圧延方向のみ伸び、幅方向伸びなし、および(vii) 圧延方向に垂直な断面積は歪まない、です.
圧延プロセスに影響する主要変数
HSMでのストリップ圧延中に圧延プロセスに影響する主な変数は、(i) ロール径、(ii) 冶金、温度、ひずみ速度の影響を受ける材料変形抵抗、(iii) 材料フロー応力、(iv) ロールと被圧延材料間の摩擦、および(v) ストリップ平面でのフロントテンションおよび/またはバックテンションの存在、です.
HSMでのストリップ圧延は、入側材料、機械・電気設備、操作パラメータ、潤滑、自動化・制御戦略など多くの要因で製品品質が影響される複雑なプロセスです. 重要品質パラメータは材料厚さ、材料形状と表面、応力分布均質性です. 最適コスト効率と材料使用最大化のため、厚さに厳しい公差が必要で、ストリップを許容最小厚さにできるだけ近づけて圧延できるようにします. 機械・電気・計装設備と制御戦略ソリューションがうまく組み合わさった場合にのみ、製品品質を効果的に最適化できます.
コイル生産スケジューリングに影響する因子
コイル生産スケジューリングに影響する因子はいくつかあります. これらは、(i) 製品品質仕様、(ii) プロセス効率基準、(iii) 生産性、および(iv) 目標納期です. 各スラブには、幅、厚さ、グレード(化学組成)、充填温度、ドロップアウト温度、総圧力(スラブ厚さ減少に必要な力)、ゲージ(生産予定ストリップ必要厚さ)など、いくつかの重要特性があります. 最も重要な制約は、4側面でのスムーズな変化、すなわち(i) 幅、(ii) 総圧力、(iii) ゲージ、および(iv) 再加熱炉滞在時間、です.
圧延スケジュール
圧延スケジュールはHSMでのストリップ圧延で決定的役割を果たします. 伝統的に最も重要な要因は、ミル内ロールプロファイルの進化であり、これはロール摩耗と熱膨張によって引き起こされます. これから「コフィン」スケジュールが導かれます. すなわち、狭幅から開始し、ロール熱クラウン増加に伴い急速に広幅材へ移行し、ロール摩耗に伴い徐々に狭幅へ戻す、というものです.
圧延スケジュールはミル能力に重要な影響を与えます. 圧延スケジュールには減少、速度、温度スケジュールが含まれます. 減少スケジュールが圧延パスとパスごとの減少量を決定します. 速度スケジュールが噛み込み速度、通過速度、モータ加減速変動のない最大圧延速度を決定します. 温度スケジュールがミルハウス温度降下と仕上圧延温度を、開始圧延温度に応じた冷却水流量で制御します. 圧延スケジュールで重要な課題は、(i) ストリップ形状が良好でクラウンが仕様要求を満たすこと、(ii) 圧延機歩留まり、および(iii) ストリップ良好性能です. 圧延スケジュールは、HSMで生産されるストリップが寸法、総合特性、微細組織の要求を満たすことを保証する必要があります.
ワークロール性能
HSMワークロールは極限使用条件に耐える必要があります. 再加熱炉出側でスラブ温度は約1,250℃です. 圧延中、ストリップとの接触でロール表面が50℃〜80℃(定常状態)から非常に高温(初期スタンドで500℃〜600℃)までわずか1秒で上昇し、水噴射で約4秒で80℃まで冷却されます. これらの熱変化は1mm〜2mm深度に影響する深刻な熱疲労サイクルを促進します. 縦方向と円周方向圧縮応力が、ロール表面加熱でロール表面が塑性降伏するまで生成されます(合金の高温降伏強度と熱膨張係数がこの点を決定). 冷却半サイクルでは引張応力が発生し、さらなる降伏が起こります. 図3はワークロール表面熱応力を示します.
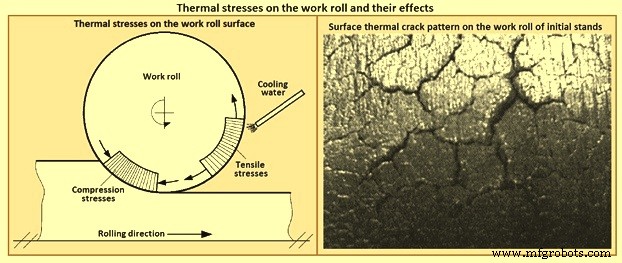
図3 ワークロール表面熱応力とその影響
ワークロール熱応力は非常に高く、短い稼働期間後にクラックパターンが発生します. これらのクラックは初期スタンドではロール深部にありますが、最終仕上スタンドでは大半が浅いです(図3). これらのファイアクラックは、ワークロールとバックアップロール接触で各回転毎に生成される高応力(ヘルツ応力2,000MPa超も)で成長・分岐します. ヘルツ応力は、ストリップがミル様々スタンドのロールと接触で冷却されるにつれ圧延荷重増加とともに増加します.
さらに、ワークロール表面は酸化と摩耗摩耗プロセスも受けます. 摩耗は、圧縮圧延荷重と接触角に沿ったロール・ストリップ間滑り、特にストリップ表面酸化スケール存在によって生成されます. このスケールは3層構成で、外層Fe₂O₃、中層Fe₃O₄、内層FeO、室温平均硬度はそれぞれ1,000HV、450HV、350HVです. さらに、これら層厚はストリップ温度依存です. 粗圧延スタンド(1,150℃〜1,250℃)下のストリップは研磨性Fe₂O₃スケールを多く含み、最終仕上スタンド(850℃〜950℃)下では軟らかいFeOスケールが優勢です. これがHSM各スタンドで観測される異なる摩耗パターンの主理由です.
また、ストリップ冷間先端・後端との高速衝撃が2〜3分毎に発生します. さらにワークロールはベンディングと捩り応力も受け、ロールネック付近で最大値に達します.
HSMワークロール性能は、最小ロール径到達後のロール廃棄時のmm当たり圧延トン数に依存します. また、各ロールラン後の摩耗量またはドレッシング量にも依存します. ラン終了時、ワークロール表面を非破壊検査し、全欠陥(表面クラック)と最外劣化層を除去するため研削します. その後、再検査してミルにマウントされます. 各ワークロール組は最小径達成まで使用されます. したがって、ミルでの圧延ロール挙動改善は主要コスト側面に直接影響します. これは、(i) より良いストリップ品質(表面と形状)、(ii) 高生産性(廃棄前圧延トン数)、(iii) ロール交換回数削減とロール在庫低減、および(iv) HSM圧延ロール作業条件改善、によるものです.
ストリップ機械的特性改善方法
ストリップ機械的特性改善にはいくつかの方法があります. これらには合金化、熱処理、制御圧延、加速制御冷却が含まれます. ストリップ品質改善で最も有望なのは、その後の加速制御冷却(ACC)を伴う制御圧延です. ACCでは、ストリップ熱間表面に冷却環境(水)を供給して圧延熱から冷却を行います. この場合、ストリップ表面への水供給方法と供給率が最終ストリップ特性に大きく影響します.
ACCシステムは、トップとボトム両方で層流システムとして設計され、ラインサイドヘッドタンクシステムを組み込んでいます. 冷却ゾーンは、より速い冷却のための集中冷却バンク、通常冷却のための標準冷却バンク、DP鋼とTRIP鋼の希望冷却パターンとコイリング温度達成のための微細温度制御用冷却バンクに分割されます. 層流冷却とエッジマスキングシステムの組み合わせでストリップエッジ過冷却を防ぎ、ストリップ幅方向応力差を最小化します.
自動化技術
HSMでのスラブから熱間圧延ストリップへの加工には、機械と自動化技術が関わる複雑な複数ステップが含まれます. HSMでのストリップ熱間圧延には、機械的ソリューションだけでなく適切な制御技術も必要です. HSM圧延プロセスは、レベル0、1、2、3の4自動化レベルを含む標準ソフトウェアと自動化アーキテクチャで制御可能です.
HSMへの高度制御とモデリングソリューション使用は、過去40〜50年間で様々な方向での開発が進められてきました. これには、(i) 1970年代から仕上圧延機に提案された多変数制御技術が、現在では汎用圧延スタンドを下流ルーパーまたは下流コイラーとともに制御する確立ツールと見なされていること、(ii) 材料温度と圧延プロセスに応じた材料特性予測モデル開発とコイリング温度調整制御適用、(iii) 摩擦現象補償のための高度制御技術開発、(iv) 材料平坦性とプロファイル改善のためのモデルとコントローラ開発、および(v) コブル発生確率低減による生産性向上のために最近導入されたステアリング制御技術開発、が含まれます.
信頼性ある自動化システムは、ミル機械・油圧設備の高性能に必要です. 自動化システムは、ミル制約、エネルギー消費、設備劣化、ミル生産性を考慮して高品質ストリップ圧延スケジュールを計算するミルセットアップを決定します. 圧延スケジュールは、ミル固有の変動を考慮して各スラブごとに数学モデルで計算されます. 例えば、ミル入側2枚スラブ間の温度差と、同一最終厚さ達成に必要な圧延力への影響、またはワークロール摩耗がスラブごとに受ける影響と、圧延ストリップ厚さへの影響などです.
自動化システムのみがHSM性能を決定するわけではありません. しかし、与えられた機械・電気設備構成で、ミル潜在性能は高性能制御と自動化でのみ達成されます. 自動化システム基本データには、(i) 入側スラブ幾何・物理データ(寸法と鋼質)、(ii) ストリップ目標データ(厚さ、幅、温度、プロファイルなど)、および(iii) ミルデータとHSM限界、が含まれます.
HSMに適用される自動化技術は、通常レベル0、1、2、3の4レベルに分かれます(図4). これら全自動化レベルは、最高性能達成のために階層的に協力する必要があります. ミル最高生産性レベルのために、多数の制御技術、物理現象数学モデル、最適化アルゴリズムをミルに実装する必要があります.
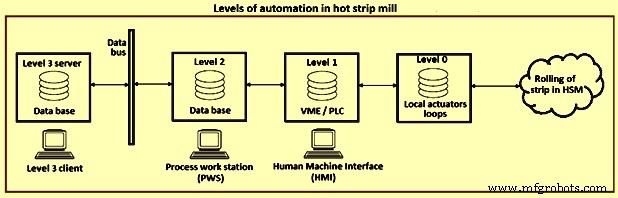
図4 熱間圧延機の自動化レベル
レベル1自動化システムとアクチュエータへの参照は、ミル固有変動を考慮して圧延される各ストリップごとに数学モデルで計算されます. 例えば、ミル入側2枚スラブ間の温度差と、同一最終ストリップ厚さ達成に必要な圧延力への影響、またはワークロール摩耗がストリップごとに受ける影響とストリップ厚さへの影響などです.
レベル2自動化は、スラブミル入側から熱間圧延コイル生産・HSM離脱まで、ストリップを追跡することに特に注意を払います. 圧延される全ストリップ追跡は、ミル全体で全ストリップを考慮します. 計測取得を可能にし、ミルセットアップと適応が実行される全操作を管理します. ミルセットアップに寄与する3因子があります. これらは、(i) 圧延戦略、(ii) 数学モデル、および(iii) モデル採用です.
レベル3は主に熱間圧延機スケジューラとして機能します. ミル受注帳を取り込み、通常100〜200ワークピースのラウンドに整理し、ミル向け開発スケジューリングルールに準拠させます. HSM自体に加え、レベル3は上流・下流プロセスとストックエリアも考慮します. HSMで使用されるスケジューリングルールは、本質的に圧延機グローバルモデルであり、スケジューラがミル設備制約内で必要品質パラメータ達成できるようラウンドを編成可能にします.
製造プロセス