



冷間圧延機におけるストリップ形状とゲージ精度の最適化
金属圧延プロセスの経済効率は、最終圧延製品の品質レベルと強く相関しています。圧延プロセスにおける最終圧延製品の品質向上への最新の取り組みは、主に自動化制御高度手法の大規模適用と使用に焦点を当ててきました。薄板生産の高い比率は、冷間圧延機にとって非常に重要になっています。この場合、ストリップ厚さ変動とストリップ形状によって決まるストリップ品質のために、厚さ制御と高度なストリップ形状制御が必要です。
平坦鋼製品の圧延は複雑なプロセスであり、製品品質は入側材料、機械・電気設備、潤滑、制御戦略など多くの要因に影響されます。重要な品質パラメータは、材料厚さ、材料形状と表面、応力分布の均質性です。最適なコスト効率と材料使用の最大化のためには、厚さに対する厳しい公差が不可欠であり、ストリップを許容最小厚さにできるだけ近づけて圧延できるようにする必要があります。機械・電気・計装設備と制御戦略ソリューションがうまく組み合わさった場合にのみ、製品品質を効果的に最適化できます。
冷間圧延プロセス
金属ストリップの冷間圧延は、原材料を完成品に変換する一連のプロセスのうちの1つです。これは変形プロセスであり、ストリップ厚さが2つの対向ロール(通常4段配置)によって加えられる圧縮力で減少させられます。ロールは回転してストリップを引き込み、同時にそれらの間で絞ります。ストリップは、リバースミルまたはタンデムミルで複数パス圧延されます。各ワークロールは、より大径のバックアップロールによって支持されます。ストリップが各パスでワークロール対を通過すると、厚さが連続的に減少します。 厚さ減少は、ワークロール間の小さな領域(ロールギャップまたはロールバイトと呼ばれる)で非常に高い圧縮応力によって引き起こされます。 この領域では金属が塑性変形し、ストリップとワークロール表面の間で滑りが発生します。 必要な圧縮力は、油圧ラムまたは多くの古いミルでは電気モータ駆動のネジ配置によって適用されます。
冷間圧延は、熱間圧延ストリップの厚さをさらに減らし、より高い厚さ精度、適切な平坦性プロファイル、より高いストリップ表面品質が要求される圧延製品の取得に適した材料特性を達成するために行われます。 冷間圧延によるストリップ厚さ減少は、センサと制御技術の観点から異なる自動化ソリューションを必要とする主に3種類のプロセスによって達成できます。
冷間圧延機で使用される3種類のプロセスは、(i) 平坦金属ストリップを複数パス(3〜7パス)で処理し、スタンド近くに設置された2つのリールでコイルを巻き戻し・巻き取りする単立冷間リバースミル、(ii) スタンド数の増加によりパス数(1〜3パス)が減少するリバースプロセスで厚さ減少を達成する2立冷間リバースミル、および(iii) 通常3〜7基の非可逆スタンドで厚さ減少を達成するタンデム冷間圧延機または単にタンデムミル、です。 場合によってはタンデムミルが酸洗プロセスと連結され生産性向上を図ります。 この場合、コイルが溶接されて連結され、メンテナンス理由のみでプロセスが停止することが期待されるため、連続タンデム冷間圧延機と呼ばれます。 この場合、コイル間の溶接部も圧延の対象となります。
スタンド出側の厚さ偏差は2つの源由来します。 第1の源は材料特性によるもので、(i) 供給ストリップの厚さ偏差、および(ii) 変形抵抗、によって生じます。 これらは主に各パスでの材料硬度によって決まりますが、ストリップ長さ方向の化学成分によっても決まります。 第2の源は圧延機によって生成されます。 これらの偏差は主にスタンドの降伏(スタンド弾性率に依存)によって現れます。 作業ロールと圧延ストリップの摩擦係数変動も厚さ偏差に影響を与える可能性があります。
冷間圧延機(特にタンデム圧延機)では、ルーパーが存在しない(熱間圧延機の場合とは異なる)ため、全スタンドの調整活動を調整して圧延プロセスの安定性を保証する必要があります。 さらに、基本制御と外部制御を区別する必要があります。 基本制御である油圧ギャップ制御(HGC)、速度コントローラ(SC)、トルクコントローラ(TC)は圧延プロセスの種類に依存しませんが、外部コントローラはプロセス構造とセンサの可用性に応じて大きく変わる可能性があります。
単立冷間リバースミル
単立冷間リバースミルの典型的な厚さコントローラと最も一般的なセンサ構成を図1に示します。 ここでは、厚さゲージセンサはX線技術に基づき、中心線の厚さ測定を目的としています(稀に厚さプロファイルも測定)。 速度ゲージセンサはレーザー技術ベースまたは単純なエンコーダです。 一般に、高速加速/減速期間においても必要な測定精度を確保する必要がある場合(エンコーダが材料との接触を失う可能性があるとき)、レーザー技術(はるかに高価)の使用が好まれます。 ロードセルは通常、各スタンド間に設置され、スタンド間テンションの直接測定を得ます。 図1に示すように、単立冷間リバースミルがミル両側に厚さと速度センサ(エンコーダの可能性あり)を備えているのはかなり一般的です。
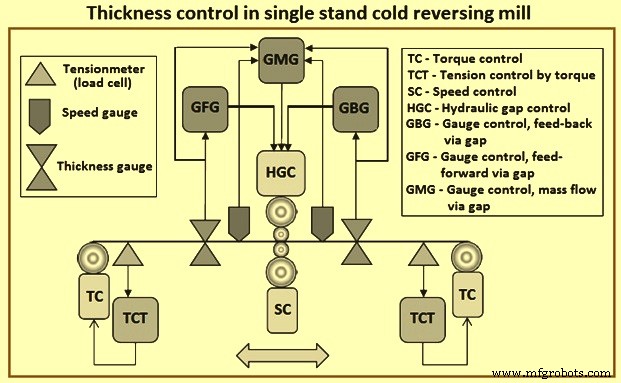
図1 単立冷間リバースミルにおける厚さ制御
単立冷間リバースミルの外部コントローラは、(i) トルクによるテンション制御(TCT):コイラー/アンコイラーリールに適用されるモータで調整されるトルクによって入側/出側テンションを一定に保つ、(ii) ギャップ経由フィードバックによるゲージ制御(GBG):スタンド下流で利用可能な厚さ測定「H X線出」に基づき、HGC参照のトリミングを生成する、(iii) ギャップ経由フィードフォワードによるゲージ制御(GFG):入側に設置されたX線による測定「H X線入」を生成し、圧延される入側ストリップの厚さ偏差を予測してHGC参照のトリミングを生成する、および(iv) ギャップ経由質量流量によるゲージ制御(GMC):入側と出側のストリップ速度測定値('V in'と'V out')を利用して質量流量原理により厚さ測定'H X線出'の偏差を補償することを目的とする、です。
より正確には、ストリップ幅変動は無視できるため、質量流量バランス式('H X線入' × 'V in' = 'H X線出' × 'V out')が満たされることが期待されます。 この式に基づき、スタンド入側の'H X線入'測定値を追跡し、対象スタンド出側での別の厚さ測定値'H MF出' = ('H X線入' × 'V in' / 'V out')を得ることができます。 GMCは、'H MF出'信号を'H X線出'信号の代わりに制御することで、'H MF出'で表される測定値には輸送遅延が影響しないため、GBGより広い安定性マージンと優れた性能を確保します。
2立冷間リバースミル
2立冷間リバースミルでは、スタンドNo.1に適用されるHGC(図2)は、スタンドNo.1出側厚さを直接調整することを目的としません。 実際、スタンドNo.0とスタンドNo.1間のスタンド間テンションをできるだけ一定に保ち、スタンドNo.0に作用するGMC/GBGへの擾乱生成を避けるため、2立冷間リバースミルではいくつかのレギュレータが導入されます。
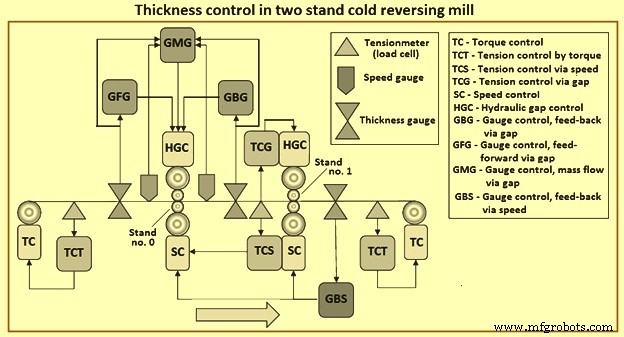
図2 2立冷間リバースミルにおける厚さ制御
さらに、スタンドNo.1出側の厚さはGBS(速度経由フィードバックによるゲージ制御)によって調整されます。 このレギュレータは、スタンドNo.1に適用されるSCの速度参照、およびおそらくスタンドNo.0に適用されるSCの速度参照に作用します。 スタンド間テンションは、相互排他的な2つのコントローラ、(i) TCS(速度経由テンション制御)コントローラ:スタンドNo.0に適用されるSCの速度参照を変化させてスタンド間テンションを調整する、および(ii) TCG(ギャップ経由テンション制御)コントローラ:スタンドNo.1に適用されるHGCのギャップ参照に作用する、によって制御されます。
TCGとTCSのどちらをアクティブに保つかの選択は、ミル速度に依存します。 実際、低速ではTCSの方がより迅速なコントローラになりますが、最終厚さを担当するGBSと干渉する可能性があります。 したがって、速度が閾値に達したらできるだけ早くTCSからTCGに切り替える適切なロジックが実装されます。 もちろん、2立冷間リバースミルでは圧延方向が反転するとスタンドNo.0とNo.1の役割が反転し、外部コントローラは対称的なロジックで適用されます。
タンデム冷間圧延機
タンデム冷間圧延機では、2立冷間リバースミルに適用される制御ロジックが、より多くのスタンドの寄与(図3)と対応するセンサ可用性を考慮するためにさらに拡張されます。 典型的なタンデム冷間圧延機設置には、(i) スタンドNo.0入側と出側の厚さX線、(ii) 最終スタンド出側の厚さX線、(iii) レーザー速度計は一般的にスタンドNo.0の入側/出側のみに設置、(iv) 全スタンド間速度とコイリング速度はエンコーダで測定、および(v) 全スタンド間テンションはロードセルで測定、というセンサが装備されています。
2立冷間リバースミルの場合と同様に、GMC/GBG/GFCはタンデムスタンドの最初のスタンドNo.0(図3)に適用され、最終厚さ調整を担当するGBSは全スタンドの速度参照に作用できます。 また、2立冷間リバースミルの場合と同様に、全スタンド間テンションはTCGまたはTCSによって調整されます。
スタンドとコイラー/アンコイラーの速度は、ミルの安定性を確保するために調整される必要があります。 このフィードフォワードコントローラは「スピードマスター」として知られています。 「スピードマスターコントローラ」は、ミル内の様々なエンティティの速度を調整するために実装される必要があります。 これは特に、スタンド間テンション調整がTCG/TCSで達成される2立冷間リバースミル/タンデム冷間圧延機で重要です。これらはTCTで達成されるものほど高速ではありません。
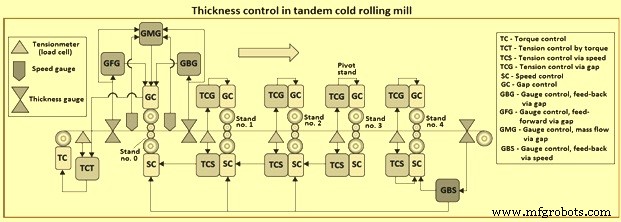
図3 タンデム冷間圧延機における厚さ制御
冷間圧延機における平坦性制御
冷間圧延機における平坦性制御は、自動平坦性制御(AFC)によって実行されます。 冷間圧延機のレベル1クローズドループ制御で達成すべき制御タスクは、厚さ(AGC)だけでなく平坦性(AFC)も対象です。
冷間圧延されるストリップの平坦性は、材料幅方向の内部応力差の量として定義されます。 巻取り中のストリップ内部応力(いわゆる形状)の測定は、シェイプメータまたはストレスメータと呼ばれる適切な平坦性センサを通じて行えますが、これまでこれらは大きな投資を必要としてきました。 これらのセンサのコストのため、ミル出側に設置されたシェイプメータ1台以上を装備したプラントは稀です。
平坦性センサはAFCシステムの最も重要な部分です。 このシステムでは、出力の安定性と応答性を考慮して接触ロール型センサ(ストレスメータ)が適用されます。 以前、接触ロール型平坦性センサは、センサとストリップ間の傷つき懸念から、高速・超薄板冷間圧延機(6立タンデム冷間圧延機など)では使用されていませんでした。 このシステムでは、センサ速度とストリップ速度の同期を可能にするより高度なセンサローラーヘルパー駆動システムにより、傷つきを防止しています。
AFCタスクは、通常、最後のスタンドの平坦性アクチュエータのみをクローズドループで活用して実行されます。これはシェイプメータに最も近く、コイル最終平坦性に最も即時的で予測可能な効果を持つためです。 冷間圧延に使用される圧延スタンドには、通常、高度な平坦性アクチュエータが装備されています。 一般に、タンデム冷間圧延機/2立冷間リバースミルではスタンドは4段タイプまたは6段タイプ(6本ロールを持つスタンド)です。 単立冷間リバースミルプロセスは、(特にステンレス鋼の場合)20段タイプ、つまりクラスターミルまたはセンドジミルでも達成可能です。
ストリップ形状測定システム
ストリップ形状、別名ストリップ平坦性は、圧延機業界の全ての関係者にとってより大きな関心事になっています。 不良なストリップ形状は、不良形状ストリップから作られた製品が欠陥品になるためスクラップを増加させます。 プロセスラインの速度と洗練度が増すにつれ、不良形状の原料は機械を損傷させたり生産を遅らせたりする可能性があります。
幅厚比が増加し、材料が硬くなるにつれて、ストリップ形状の制御はますます難しくなります。 ストリップ形状欠陥は、ストリップ幅方向の差動パーセント減少によって引き起こされるのが一般的です。 これにより隣接ストリップ部分の差動伸びが生じ、内部応力が発生してバックリングにつながります。 差動減少によって生じる4つの主要なストリップ形状欠陥があります。これらは、(i) ルーズ(ウェービー)エッジ、(ii) クォーターバックル、(iii) センターフルネス、および(iv) ヘリンボーン(リップル)、と呼ばれます。
連続可変クラウン(CVC)、ペアクロス(PC)、ワークロールクロッシングとシフティング(RCS)などの新しい圧延機の導入により、これらのミルがシフティングロール、クロッシングロール、ベンディングロールとして機能できるため、ストリップ形状とプロファイルの改善が図られてきました。
特定タイプの圧延機の形状制御能力は、ストリップ品質に決定的な影響を与えます。 製品ポジショニングに応じて、様々な圧延機タイプの冷間圧延ストリップ形状制御性能を分析・比較し、適切な圧延機タイプを選択することが不可欠です。
圧延プロセスパラメータの合理的な設計は、形状品質確保の基礎です。 圧延プロセスの最適化によるストリップ形状改善は伝統的な技術的手法ですが、この手法の多数の新しい応用が確立されています。 プロセス冷却のエマルション流量とマルチゾーン冷却を最適化することで形状品質が改善されます。 ストリップヘッドの不良形状によるスチールスティッキング現象は、ロールベンディング力の最適化によって回避されます。
冷間圧延機で圧延されたストリップの形状品質、機械的特性、表面粗さは、圧延力とテンションの最適化によって達成されます。 ストリップ形状と表面品質の総合的な改善も、圧延力、ストリップ伸び率、テンションの最適化によって達成できます。 良好なストリップ形状を確保するロジックの下で、エマルションの流量、濃度、温度を最適化してストリップとロール間の滑りと熱傷を防止します。 その結果、ストリップ表面の清浄度が向上し、エマルション消費量が削減されます。
局所形状制御は範囲が小さいため困難です。 「凸リブ」は典型的な局所形状欠陥で、近年冷間圧延ストリップ生産部門の焦点となっています。 凸リブは、ストリップ幅方向に局所的な高点が存在し、その位置に対応する明らかな膨らみを形成することによるものです。 この欠陥は、コイル開巻後に局所位置で縦方向の凸リブを生じさせ、製品品質に深刻な影響を与えます。 大量の工業データは、冷間圧延ストリップの凸リブが主に熱間圧延ストリップの局所高点の継承によって引き起こされることを示しており、凸リブ防止の起源を指し示しています。
エッジドロップ制御技術は、切断損失を減らし歩留まりを向上させます。 エッジドロップ制御技術の電磁鋼板への適用は近年注目が高まっています。 エッジドロップ制御技術の成果は、主に自動制御システムの開発とロールプロファイル設計に体現されています。
圧延プロセスパラメータの最適化は、表面品質改善の一般的で効果的な技術的手段です。 表面品質制御は頻繁に形状制御と組み合わされます。 2立冷間リバースミルの表面粗さと形状の総合制御は、圧延力やテンションなどのプロセスパラメータ最適化によって達成されます。 圧延機の圧延力、ストリップ伸び率、テンションを最適化して、ストリップの表面品質と形状の総合制御を達成します。 さらに、エマルションの流量、濃度、温度を最適化することでストリップの表面清浄度と形状が改善されます。 現在、この総合制御技術の適用はかなり稀です。
形状検出は、形状クローズドループ制御を達成する基礎であり、形状品質向上の鍵です。 ストリップ形状メータはオンライン検出の「目」です。 これは圧延プロセスのハイエンド計測機器です。 ストリップ形状メータは、形状検出ローラーと形状信号伝送プロセッサの2つの主要部分で構成されます。 形状メータの開発は非常に困難で、長い間少数の企業によって独占されてきました。 過去10年間で、形状メータにおいて大きなブレークスルーが達成されました。 シームレス形状検出ローラーとワイヤレス形状信号伝送プロセッサが独立開発され、成功裏に適用されています。
冷間圧延で使用される従来の形状メータは、ストリップ幅に沿って分布したロードセルアレイで構成されます。 各ロードセルは、それと接触するストリップスライスが及ぼす圧力を表す信号を生成します。 その結果、形状メータは配置されたロードセル数を次元とするテンション信号アレイを生成します [Shape = (T1 ... Tn)]。 最近では、超音波ベースの非接触センサも利用可能で、非常に類似した信号アレイを提供します。 2つの異なるストリップスライスに関連する固有テンションの勾配の存在は、2つのスライスが異なる伸び値を持つことを意味します。 逆に、ストリップスライス間の伸びの過度な差は、顕在化した平坦性欠陥を意味し、補正が必要です。
国際的に普及しているセクショナル形状検出ローラーは、セクショナル形状検出ローラー(図4)です。 このローラーは、コアシャフト、外輪、圧電センサで構成されます。 ストリップが形状検出ローラーを取り巻いて一定角度を形成します。 ストリップテンションTが形状検出ローラーに作用し、圧力Nが生じます。 一連の外輪とセンサが形状検出ローラーの軸方向に配置され、圧力Nが伝達・検出されます。 軸方向圧力分布は、信号処理コンピュータによってテンション分布に変換され、ストリップ形状が計算されます。 この種の形状検出ローラーは、2つの理由でストリップ表面を潰したり傷つけたりする可能性があります。 第1に、外輪間に隙間が存在します。 第2に、形状検出ローラーの軸方向温度が異なります。 メータローラーの中央とエッジの温度差は数十度セ氏に達し、異なる外輪間で径方向熱膨張差が生じます。
インレイドブロック形状検出ローラー(図4)は、セクショナル形状検出ローラーの短所を克服するために開発されました。 検出ローラー本体に2つの長方形溝が加工され、各溝にセンサ付き弾性ブロックセットが設置されます。 この構造は、セクショナル検出ローラーの不均一熱膨張によるストリップ表面傷つきを効果的に回避します。 しかし、熱処理適用時に電流の「スキン効果」により、長方形溝エッジとローラー本体の他部分で硬度が不均一になりやすいです。 破損ストリップがローラー本体の柔らかい部分を容易に損傷させ、損傷したローラー表面がその後の生産でストリップ表面を傷つける可能性があります。
上記問題を完全に解決する新型シームレス形状検出ローラー(図4)が開発されました。 ローラー本体のローラー表面近くの円周方向に2〜4個の精密貫通穴が加工されます。 穴とローラー外表面の間の壁厚は6〜8mmです。 壁厚は圧力伝達に有利であるだけでなく、ローラー研削に十分な厚さを保持します。 一連のセンサが各貫通穴内に配置されます。 ローラー材質は高炭素クロムマンガン鋼で、焼入れ後ローラー表面硬度は60HRCを超えます。 硬化層厚は4mm以上です。 この形状検出ローラーは、シームレス表面、高硬度、深い硬化層の利点を持ち、ストリップ表面の潰れと傷つきの技術的問題を完全に解決します。
センサには干渉嵌合方式で一定の予圧が印加され、センサが直線性範囲で動作するよう保持されます。 実際、圧延プロセス中に検出ローラー外表面と内部センサの間に一定の温度差と熱変形差が存在し、これらの差がセンサと貫通穴内壁の間の干渉と予圧の大きさを弱めたり減らしたりし、検出信号歪みを引き起こす可能性があります。 したがって、センサ組み立てには適切な大きさの干渉と予圧を持たせる必要があります。 この問題を解決するため、圧延プロセス中の検出ローラーとセンサの温度場、熱変形、圧力伝達を有限要素ソフトウェアでシミュレーションし、ローラー構造サイズと干渉の大きさを最適化します。
カーボンブラシとスリップリングは、信号伝送と電源供給の一般的な構造です。 一連の銅スリップリングが検出ローラーネックの回転端に固定され、一連のカーボンブラシがベアリングチョックに接続されたカバーに固定されます。 検出ローラーの信号はワイヤ経由でスリップリングに伝送され、回転スリップリングが固定カーボンブラシに信号を伝送します。 また、長距離ワイヤ経由でリモート端子に信号が伝送されます。 電源供給の原理は信号伝送と同様です。 カーボンブラシとスリップリングの摩擦により、摩耗、振動、深刻な信号歪みが発生する可能性があります。 カーボンブラシとスリップリングは頻繁なメンテナンスが必要で、冷却と清掃装置を装備する必要があります。 アナログ信号の遠隔伝送は、電磁気、振動、温度、その他の要因によって容易に干渉を受け、誤差を増加させます。
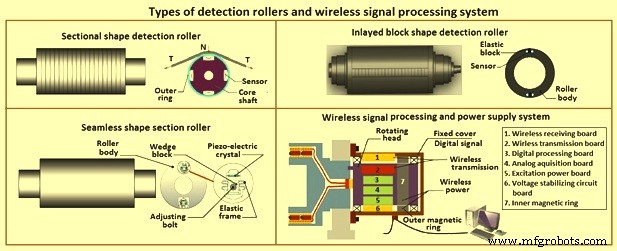
図4 検出ローラータイプとワイヤレス信号処理システム
上記問題を解決するワイヤレス統合信号伝送プロセッサ(図4)が開発されました。 信号プロセッサは、回転ヘッドと固定カバーで構成されます。 回転ヘッドは検出ローラーに接続され、同期回転します。 励起電源基板、アナログ取得基板、デジタル処理基板、ワイヤレス伝送基板、内側磁気リングが回転ヘッドに配置されます。 カバーはベアリングチョックに固定され、ワイヤレス受信基板、外側磁気リング、電圧安定化回路基板がカバーに設置されます。
動作原理は、ケーブルと電圧安定化回路基板によってカバー上のワイヤレス受信基板と外側磁気リングに電力が供給されます。 回転内側磁気リングがワイヤレス誘導伝送で電圧安定化信号を受信し、検出ローラー内の全センサと回転ヘッド上の全回路基板が励起電源基板によって電力供給されます。 センサ出力信号はアナログ取得基板で収集され、デジタル処理基板がアナログ-デジタル変換を実装します。 磁気結合絶縁と光電絶縁の条件下でデジタル処理と符号化が実行されます。 信号はワイヤレス伝送基板に配信され、高周波ワイヤレス信号に変換されてワイヤレス受信基板に伝送されます。 ワイヤレス受信基板がワイヤレス信号を有線信号に変換し、最終的にシールドケーブル経由でリモート信号処理コンピュータに伝送されます。
形状検出は、振動、電磁気、温度差、検出ローラー設置誤差、変形、コイル形状変化などの影響を受けるため、形状検出信号にはノイズ除去と誤差補正が必要です。 形状検出信号のノイズ除去には離散時間追跡微分器が適用されます。
形状制御システムは、制御順序に応じてプリセット制御システムとクローズドループ制御システムに分類でき、形状制御システムのモデリングにはメカニズムモデルとインテリジェントモデルが含まれます。 プリセット制御は予測制御であり、クローズドループ制御は監視制御です。 2つの制御システムは相補的に機能し、ストリップ形状品質を確保します。 形状プリセット制御はクローズドループ制御の基礎です。 クローズドループ制御の精度、速度、安定性は、プリセット制御の精度に直接影響されます。
形状クローズドループ制御の核心と鍵は制御モデルであり、制御戦略とモデルアルゴリズムを含みます。 ストリップ形状信号が検出されると、制御モデルは制御手段(ロールチルティング量、ロールベンディング力、マルチゾーン冷却スプレーなど)の調整量を、二次最適化とヒステリシス補償に基づいて迅速に計算し、ストリップ形状のタイムリーかつ正確な調整を実現します。
ロールチルティングとベンディングは、最も柔軟で高速な形状制御手段です。 ロールチルティングとベンディング調整のファジーニューラルPID(比例積分微分)モデルが、ファジィ理論とニューラルネットワークという2つのインテリジェント手法の協調に基づいて確立されています。 従来のPID制御アルゴリズムは複雑で変動する圧延プロセスに直接適応できないため、未知モデルの処理に優れたファジィ理論と、強力な自己学習能力を持つニューラルネットワークを組み合わせて形状制御効果を向上させています。
製造プロセス
- QR・RFID・体温検知統合アクセス制御システム(Raspberry Piベース)
- Raspberry Piでセンサーとアクチュエータを制御:加速度計、サーボ、データストリーミング
- GoogleアシスタントでArduinoを操作する - IFTTT・Webhook・ESP8266完全ガイド
- 薄板鋳造圧延(TSCR)技術:平板製品生産の革新
- 現代製鉄所における効率的な水管理と汚染制御
- 最新熱間圧延ストリップミルの主要機能:高性能鋼生産のために
- 精密冷間圧延:厚み・表面・性能を高める鋼加工技術
- ミルスケール:発生メカニズム、輸送、製鉄現場での実用的活用法
- ユニバーサル(I/H)ビーム:設計、圧延、応用
- 圧延ミルにおける熱機械制御で機械的特性を最適化
- 熱間圧延と冷間圧延の違いと特徴:金属成形プロセス徹底解説