



熱間圧延機における高度な形状制御技術
圧延ストリップの形状は、横断面プロファイル(クラウン)と平坦性によって特徴づけられます。ストリップ形状の精度は、熱間圧延ストリップの品質を決定する重要なパラメータです。ストリップ形状は、圧延ストリップの市場競争力を決定する不可欠な要素です。ストリップ形状が品質の重要な指標であるため、形状制御技術は熱間ストリップ生産のコア技術となっています。熱間圧延機(HSM)における圧延ストリップの形状には、いくつかの要因が影響します。
HSMにおけるストリップ圧延の主要目的
HSMにおけるストリップ圧延の主要目的の一つは、出側ストリップのクラウンと平坦性の観点から、目標厚さを最適な品質で達成することです。厚さ減少の際、ストリップ幅全体で一定の減少量を維持し、ストリップの中央部とエッジ部の間で均一な伸びを得ることが非常に重要です。この条件が満たされない場合、内部応力状態が発生し、平坦性欠陥(センターバックルやウェービーエッジ)の原因となります。図1は、完全な平坦性と平坦性欠陥の概念を示しています。
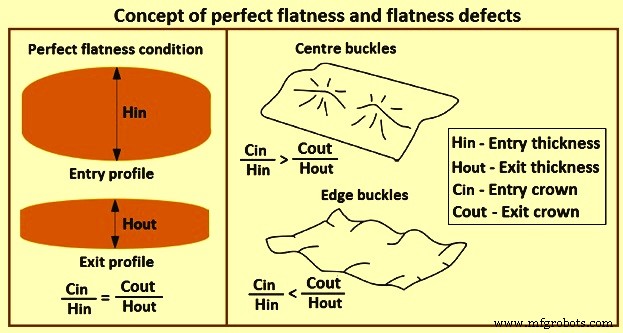
図1 完全な平坦性と平坦性欠陥の概念
より高いストリップ寸法公差への要求が高まる中、熱間ストリップ圧延時に均一なストリップクラウンと平坦な形状を維持することは、HSMにおいて最も困難な技術的課題の一つとなっています。熱間圧延ストリップの形状品質に影響を与える形状制御技術は、大きく分けて3つのカテゴリーに分類されます。(i) ロール用形状制御アクチュエータデバイス、(ii) 形状制御モデル、および(iii) 圧延プロセスシステムです。形状制御技術は統合の方向にも発展しています。本記事では、ロール用形状制御アクチュエータデバイスについて説明します。
ロール用形状制御アクチュエータデバイス
HSMでの圧延中、出側ストリップのクラウンと平坦性は、ロール熱プロファイル、圧延力、ロール摩耗、ストリップ幅など、いくつかの要因によって影響を受けます。これらの要因は圧延キャンペーン中に変化します。これらの要因を補償し、ストリップクラウンと平坦性を制御するためには、ロールバイト形状を連続的に変更できる一連のアクチュエータデバイスを設置することが不可欠です。ロールアクチュエーションのための最も一般的な3つの技術は、(i) ロールベンディング技術、(ii) ロールシフティング技術、および(iii) 連続可変クラウン(CVC)技術です。
ロールベンディング技術
目に見える平坦性欠陥(センターバックルとエッジウェーブ)なしで利用可能なプロファイル制御範囲は、ストリップ出側厚さと相関があります。ストリップ出側厚さが厚いほど、平坦性欠陥を発生させずにプロファイルを変更する能力は高くなります。クラウン比変更の制限とストリップ厚さの関係を示す典型的な図を図2に示します。ベンディングシステムの設計において重要な要因は、ベンディングアクチュエータデバイスがクラウンと平坦性制御に及ぼす影響範囲です。圧延材料が厚い場合、ベンディングのストリップクラウン比への影響は限定的ですが、薄い場合は非常に大きくなります。
図2は、平坦性欠陥なしでクラウン比を制御するミルの能力であるベンディング制御範囲の例を示しています。ベンディング制御範囲は、主に2つの要因、すなわち(i) スタンドで使用されるクラウン制御アクチュエータデバイスの能力、および(ii) これらのアクチュエータデバイスが設置されるミルスタンドの位置に依存します。HSMのクラウンと平坦性制御能力を向上させるには、アクチュエータデバイスを適切な位置に設置して効率を最適化する必要があります。
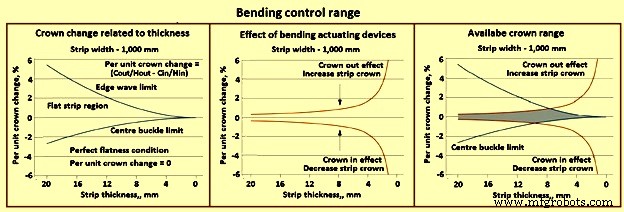
図2 ベンディング制御範囲
ワークロールベンディング(WRB)デバイスは、その使いやすさと設置しやすい構造から、熱間ストリップ圧延における最も一般的な形状制御アクチュエーション機構です。理想的なWRB負荷容量は圧延荷重の10分の1強ですが、負のベンディングと組み合わせて総WRB荷重を改善しても、多くの場合達成が困難です。
ワークロールのロールネックに2つのチョックを備えたダブルチョックベンディング(DCB)デバイスは、3つの強度制約条件(ロール強度、ベアリング強度、チョック強度)のバランスの取れた設計を容易に実現し、限られたスペースで大きなベンディング容量を達成できる効果的なWRB方法です。ただし、これらのタイプのロールはロール軸端がわずかに突出しており、既存ミルへの転用設置が容易ではありません。
WRBは比較的シンプルな構造で、他の形状制御アクチュエータデバイスと併用されることが多いです。図3は、DCBを可変クラウン(VCロール)と併用した場合の制御特性の例を示しています。図中、垂直軸の機械的センタークラウン値は、圧延力が幅方向に均等に分布しているときのストリップ中央部とストリップエッジ部の厚さ差を表し、水平軸の機械的クォータークラウン値は、ストリップ中央部とストリップ1/4幅位置の厚さ差を表します。
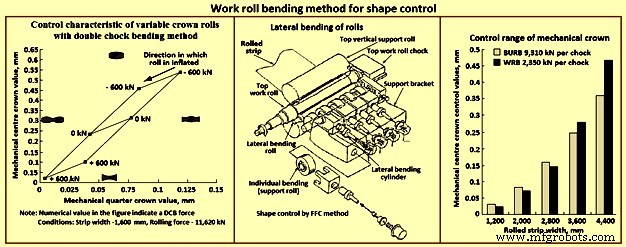
図3 形状制御のためのワークベンディング方法
ベンディング荷重を印加するには高応答性の油圧システムが必要なため、一部のケースではダイレクトドライブサーボバルブが採用されています。スレッディングとテールアウトを頻繁に必要とする多くの圧延機では負のベンディングの使用が難しいですが、バルブとシリンダ間の配管長が短い高応答性サーボバルブを採用することで、スレッディングとテールアウト時の負のベンディングの使用性を向上させることができます。
小径ワークロールは、極薄ストリップや硬質材の圧延において圧延荷重を低減する効果があります。しかし、ロール端部でロールを曲げるWRBデバイスでは、ベンディング効果がロール中央領域に十分伝わりません。ワークロールのロールバレル長さ方向で接触して支持するサポートロールを追加設置し、ベンディングと支持効果を与えることが可能です。メインのサポートロール(垂直方向に圧延荷重を支持)に加えて、ワークロールを斜めまたは水平方向に押すベンディング(サポート)ロールの一種があります。場合によっては、図3に示すように、ベンディングロールによってワークロールバレルの特定部分を油圧で選択的に押す形状制御方法(FFC法)が採用されます。
ロールバレルが長い圧延機では、バックアップロールにアウトボードベンディング機構を設置し、大径バックアップロールを曲げて長いバレルのワークロールを間接的に曲げる方法があります。熱間鋼板圧延におけるアウトボードバックアップロールベンディング(BURB)デバイス(ワークロール径1,020mm、バックアップロール径1,830mm、バレル長4,700mm)を用いた各圧延ストリップ幅での推定機械的センタークラウン制御効果を図3に示します。同図にはWRBによる各圧延幅での機械的センタークラウン制御効果も示されています。図から、ストリップ幅が大きい場合はWRBの制御効果がBURBより大きいが、ストリップ幅が小さい場合はBURBの制御効果がWRBより大きいことがわかります。
多段圧延機(6段圧延機など)では、大径インターミディエイトロールに垂直ベンディング機能を装備し、ワークロールを間接的に曲げることが可能です。インターミディエイトロールベンディング法とバックアップロールベンディング法は、ワークロール交換、ストリップスレッディング、テールアウトに必要な複雑なWRB圧力制御の影響を受けずに使用できます。
ワークロールダブルジャックヘビーベンディングシステム
入側ワークピースの熱的・幾何学的変動があっても、ロールギャップの目標厚さプロファイルを達成し、コイル全体の圧延中にそのギャップを制御するため、全仕上スタンドに正負のヘビーベンディングシステムが開発されました。ワークロールベンディングは、圧延中の動的かつ連続的なストリップクラウンと平坦性制御に通常使用されます。ロールベンディング力が圧延力の方向に印加される場合を正のベンディング(クラウンイン)、圧延力と逆方向に印加される場合を負のベンディング(クラウンアウト)と呼びます(図4)。
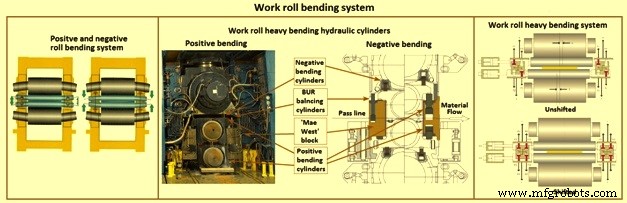
図4 ワークロールベンディングシステム
オンライン制御モデルは、ワークロールベンディング力の合計を、ロール分離力、ストリップ幅、ロール径、ワークロール機械的クラウン、ワークロール熱クラウン、ワークロール摩耗、入側ストリッププロファイルの関数として計算します。これにより、ワークロールベンディングシステム設定を負荷下で迅速に変更(動的制御)し、目標公差内のストリップクラウンと最適なストリップ平坦性を達成できます。正のベンディングアクチュエータデバイスは「メイウェスト」ブロックに配置され、負のベンディングシリンダはバックアップロール(BUR)チョック内に配置されます(図4)。このシステムは、他のミル制御との干渉なし、メンテナンス増加なしでトップレベルの性能を発揮します。正のヘビーベンディング最大200トン/チョック、負のヘビーベンディング最大120トン/チョックを達成可能です。ダブルジャックロールベンディングシステムにより、サイドシフティング手順に従ってロールの軸方向位置に関わらずベンディング力がベアリング中心線に関して中心に保たれるため、ベアリング寿命に影響を与えずにこれらの力が達成できます。
ロールシフティング技術
様々なロールシフト形状制御技術が開発されてきました。これらの技術は基本的に、(i) ロールをシフトさせ、ストリップ幅外のロール間接触部分を減らすことでロールのたわみを改善し形状制御効果を高める方法、および(ii) 特殊形状ロールをシフトさせ、幅方向の幾何学的ロールギャップ分布変化効果を生み出すことで形状制御効果を高める方法、で構成されます。これは図5に示されています。様々なロールシフト方法の中でも、幾何学的形状シフトロールの効果に基づく方法は、幾何学的形状によって形状制御効果を自由に設定できる利点があります。数値制御(NC)ロール研削盤により、研削ロール曲線をより自由に設定でき、最適化されたロール曲線の効果をより容易に改善できます。
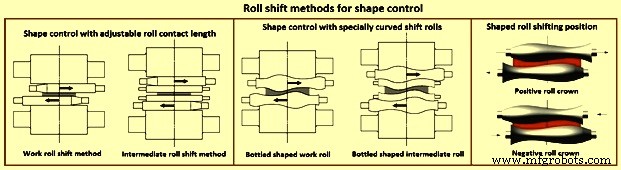
図5 形状制御のためのロールシフト方法
基本的に上記2つの方法で同じシフト機構が使用されますが、幾何学的形状シフトロールの方が効果的です。幾何学的形状シフトロールは、単純な凹凸複合曲線(S字曲線)のロールプロファイルを持ちます。シフトロールプロファイルは最適化可能で、最適形状のシフトロールは「複合数値プロファイル(CNP)ロール」と呼ばれることもあります。ロールシフト方法は、シフト位置とロールベンディング圧力の設定値をロール形状に応じて同時に計算し指令する自動設定システムによってさらに支援されます。
さらに、シフトロール形状を各圧延工場や圧延スタンドごとに最適化でき、生産比率の高いストリップ幅に対する制御効果を高めることができます。ロール形状を徹底的に最適化するには、特定の関数を用いるのではなく、数値データによって形状を決定することが多いです。ワークロールシフト方法は、熱間鋼ストリップ圧延におけるロール摩耗の分散にも使用でき、ロールの段階的な不均一摩耗を低減できます。
シフティングデバイスは、圧延機で必要とされる作業性と保守性に応じて、操作側または駆動側のいずれかに設置可能です。ロールシフト形状制御アクチュエータデバイスは、選択したロール形状に応じて柔軟な制御効果を生み出せ、大型熱間圧延機にも設置できるため、以前より頻繁に使用されるようになっています。
成形ロール技術
ストリップクラウンと平坦性の制御範囲を拡大するため、成形ロール技術を全仕上スタンドに適用できます。この場合、シフティングはワークロール摩耗の分布制御だけでなく、ストリップクラウンと平坦性の制御にも使用されます。一般的に、成形ロールによるクラウン制御能力はベンディングシステムの2〜3倍です。ワークロールには滑らかなプロファイル形状を採用し、クラウンと平坦性制御を摩耗制御機能と組み合わせます。ワークロールプロファイルは、非対称正弦関数と3次多項式関数で構成される曲線です。シフティングシステムはギャッププロファイル設定専用であり、適切なワークロールギャッププロファイルの設定(静的制御)のみに使用され、圧延中のストリップクラウン制御(動的制御)はベンディングアクチュエータデバイスによって行われます。
インフレーティングロール法(可変クラウンロール法)
ロールバレル長が長いワークロールの場合、WRB形状制御においてWRBの効果がストリップ幅中央領域に伝わりにくくなります。バックアップロールをロールバレル方向に部分的に膨張させて形状制御する方法とWRB法を組み合わせることで、ストリップ形状制御効果を維持できます。インフレーティングロールをバックアップロールとして使用して形状制御性能を維持できる場合、ワークロールをストリップ中央領域で凸曲面形状に加工する必要がなくなります。このタイプのロールは、ストリップとワークロールの鋭い不均一接触の可能性を低減し、ストリップ表面品質を常に優れた状態に保つ必要がある場合に特に効果的です。
小さな圧延荷重の圧延機では、ロールバレル長さ中央に油圧膨張室を持つ可変クラウン(VC)ロールとWRBロールを同時に使用できます。図3は、膨張率0.32mmのVCロールとDCBを装備した4段圧延機(径480/径1,220×1,950mm)での性能計算例を示しています。より大きな圧延力での形状制御には、テーパーピストン(TP)ロール(図6)が開発されています。
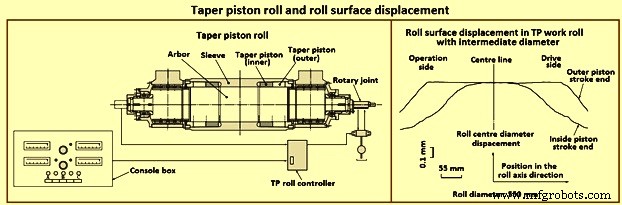
図6 テーパーピストンロールと表面変位
図6はTPロールを示しています。アーバー、スリーブ、テーパーピストンで構成され、テーパーピストン位置を油圧調整することでロールプロファイルを調整します。両側に2つのピストンを設置することで、プロファイルをより自由に調整可能です。TPロールは、バックアップロールのバレル長が大きい熱間圧延機で使用されます。
TPロールは、ワークロールベンディングが適用できないため形状制御アクチュエータデバイスの設置が難しい2段圧延機にも容易に設置可能です。TPロールをワークロールとして設置できるため、熱間圧延機のバックアップロールよりもサイズと膨張量は小さくなります。しかし、ストリップが直接接触しロールプロファイルの変化の影響を直接受けるため、形状制御効果は大きくなります。図6は、2段ミル用の直径550mmの中径TPロールの測定膨張曲線の例を示しています。
その他の方法
薄板用広幅ストリップミルでは、機械的形状制御アクチュエータデバイスではランダム(非対称)な位置での局所的な形状制御が難しいため、ポケット状の形状が発生しやすくなります。このような場合、ゾーンクーラントまたはスポットクーラント(または加熱)制御が効果的です。このような制御は、ロールの局所的な熱膨張と収縮を利用し、ストリップ平坦性センサと組み合わせて自動形状制御システムを構成します。
ワークロール熱クラウン(RTC)冷却ヘッダー
ワークロールRTCは、各仕上スタンドの出側(上下)に配置された2つのチルティングヘッダー(図7)です。ノズルは、圧延機中心線を頂点とする放物線上にこれらのヘッダーに沿って配置されます。さらに、各RTCヘッダーは油圧シリンダによって回転可能です。スプレーノズル分布とヘッダー回転角の組み合わせにより、ロール中央をエッジより効率的に冷却したり、その逆を行ったりできます。これにより、ロールバレルに沿った冷却勾配が生じ、RTCヘッダーの適切な角度位置決めによってワークロール熱クラウンを効果的に制御できます。RTCシステムの使用効果は、(i) 定常状態への短時間移行、(ii) 効果的なワークロール熱クラウン制御、および(iii) RTC補償に必要なベンディング力の低減により、より多くのベンディング力をストリップクラウンと平坦性制御に使用可能になることです。
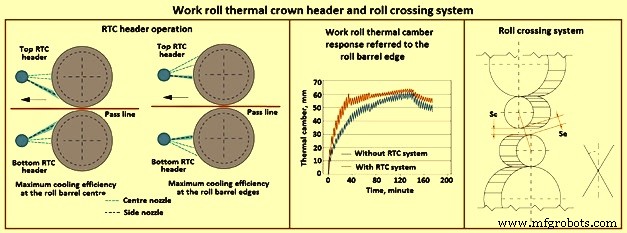
図7 ワークロール熱クラウンヘッダーとロールクロッシングシステム
ワークロールとバックアップロールのクロッシング
ワークロールとバックアップロールのクロッシング(フレキシブルクラウンとフリーローリング)は、圧延スタンドのために開発された新しいコンセプトです。このコンセプトにより、圧延中のロールクロッシングとシフティングが可能となり、非常に広い制御範囲でのストリップクラウン連続調整とロール摩耗の独立制御が実現されます。目標は、様々な最終用途に必要な幅広いストリッププロファイルにおける超薄板を含む、最も要求の厳しい製品ミックスのストリッププロファイルと平坦性制御要件を満たすことです。
エンドレスまたはセミエンドレス圧延での超薄板生産には、非常に広いストリップクラウン制御範囲(最大1,700μm)が必要です。これは、従来のアクチュエータデバイスで通常必要とされ達成される制御範囲の4〜5倍です。これらの取り組みにより、現在利用可能な全ての技術の限界を克服するワークロールとバックアップロールのクロッシングスタンドが開発されました。このスタンドは、ロールベンディング、シフティング、クロッシングを備え、ロール摩耗とRTCの変化、および圧延荷重のストリッププロファイルへの影響を独立して制御します。ミルに設置されたワークロールとバックアップロールのクロッシングシステムには、(i) ワークロールとバックアップロールのクロッシング、(ii) クロッシング角の動的制御、(iii) ワークロール正負ベンディング、(iv) ヒステリシスのないワークロールシフティングシステム、(v) 圧延荷重下でのクロッシングとシフティング、および(vi) クロッシングとシフティングの独立使用、が可能です。
ロールをクロッシングさせることは、ワークロールに凸クラウンを研削するのと同じ効果がストリップにあります。等価ロールクラウン量はCeq = Se-Sc = (L²tan²A) / (2(Dw + Sc))で表されます。ここでLはバレル長、Dwはワークロール径、Scはロール中央のロールギャップ、Seはロールエッジのロールギャップ、Aはクロス角です。クロッシングアクチュエータデバイスとベンディングアクチュエータデバイスを組み合わせることで、ストリッププロファイルの2次と4次の部分を変更できます。ロールクロッシングは、ミルウィンドウを横断するF字型ブロックと、ワークロールチョックとバックアップロールチョックが滑る揺動ライナーによって実現されます。各F字型ブロックは、ハウジングポストの内面のスロットに配置され、2つの特殊なメカニカルカム式ジャックと油圧バランシングシステムによってスロットに連結されています。
ワークロールとバックアップロールのクロッシングスタンドの利点は、(i) 広い制御範囲内でのストリップクラウン連続調整、(ii) 負荷下シフティングによるワークロール摩耗分布とエッジ摩耗制御、(iii) ワークロール摩耗とストリップクラウン制御の独立性、(iv) バックアップロールの均一摩耗、(v) ワークロールとバックアップロール間の均一接触圧力によるバックアップロール寿命延長、(vi) スケジュールフリー圧延能力、(vii) 熱クラウン制御の高効率、および(viii) エンドレス圧延専用設計、です。
その他の側面
基本的に、熱間ストリップ圧延用形状制御アクチュエータデバイスは、形状センサ出力に基づいて操作・制御されます。したがって、高性能アクチュエータデバイスがあっても、形状検出誤差やフィードバック計算誤差により形状誤差が発生する可能性があります。これを防ぐため、ストリップ平坦性を自動的・機械的に補正するテンションレベラを、薄板用の最終仕上げ設備として採用できます。さらに、極薄板への効果を高めるため、極めて小さな曲率半径を持つストリップベンディングヘッドを備えたハイドロテンションレベラを採用できます。
差速圧延機は、上部ロールと異なる速度で動作する下部ロールを持ち、圧延力を低減し生産性向上に貢献します。その利点は、(i) 最小圧延厚さの縮小、(ii) ストリップ形状の改善、および(iii) 微細組織サイズの微細化です。差速比を可変にすることで圧延力が可変になり、形状制御効果が生まれます。このような包括的な観点から、差速圧延機は遊星歯車を用いた差速ギアシステムを備えています。これにより、総設備モータ出力を増やすことなく、適切な差速比を選択可能です。
製造プロセス
- イゲスンド・ペーパーボード、エマーソンの予知制御弁診断でコスト削減
- 経口避妊薬:歴史、メリット、リスク、製造
- ホットドッグ:歴史、製造、栄養、未来のトレンド
- 熱気球:モンゴルフィエ兄弟から現代フライトまで
- 自動プール給水・監視システム
- DIY自動列車制御システム – Arduinoで実現するシンプル・信頼性・カスタマイズ自在なレイアウト運転
- Arduino電源制御センター:N-FET/P-FET/リレー/RTC搭載キット
- DIY Arduino加湿器コントローラー:リレーを用いた安全な高電圧制御
- Alexaでテレビを操作:Arduino & ESP8266で実現する音声制御
- 温水循環ポンプの基礎:仕組み・用途・省エネのポイント
- ベンチトップミルドリル解説:特徴、用途、メリット